 Référentiel
 Source ouverte
UltraBot · LeapLabTHU
Vers une échographie carotidienne autonome de niveau expert avec un système robotique basé sur l'apprentissage à grande échelle
Intergiciel et communicationLE RÉPERTOIRE DE L'IA INCORPORÉE
Découvrez le logiciel de simulation de robot, le middleware ROS 2, la planification de mouvements et les outils d'apprentissage de robot Python.
Référentiel
Source ouverte
Vers une échographie carotidienne autonome de niveau expert avec un système robotique basé sur l'apprentissage à grande échelle
Intergiciel et communication Référentiel
 Source ouverte
Un jumeau numérique du robot ABB intégré à la plateforme de développement Unity3D.
Simulation et physique Référentiel
 Source ouverte
Un jumeau numérique de l'Universal Robots UR3 intégré à la plateforme de développement Unity3D.
Simulation et physique Référentiel
 Source ouverte
Apprentissage par renforcement, simulation de robots et intelligence embarquée
Simulation et physique Référentiel
 Source ouverte
Utiliser le référentiel
Simulation et physique Référentiel
 Source ouverte
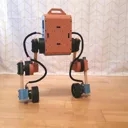
Descriptions des modèles URDF et Xacro pour les bipèdes à roues Upkie.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Robots universels basés sur ROS (par exemple, UR3/e UR5/5, ...) avec simulation dans Gazebo.
Simulation et physique Référentiel
 Source ouverte
Pile de prélèvement et de placement de bras robotisés UR3 pour ROS2 Humble : MoveIt 2 + MoveIt Task Constructor, simulation Gazebo Harmonic, pinces Robotiq/OnRobot, support à deux bras, planification des tâches BehaviorTree.CPP…
Simulation et physique Référentiel
 Source ouverte
Ce projet simule un bras robotique UR5 avec une pince Robotiq 85, effectuant des tâches autonomes de préhension et de placement d'objets dans l'environnement PyBullet.
Simulation et physique Référentiel
 Source ouverte
Mise en œuvre officielle de l'article « UrbanNav : Learning Language-Guided Embodied Urban Navigation from Web-Scale Human Trajectories ».
Navigation et SLAM Référentiel
 Source ouverte
Éditeur de modèles de robots URDF basé sur le Web avec visualisation 3D et flux de travail d'exportation.
Simulation et physique Référentiel
 Source ouverte
Référence historique : (obsolète) pilote ROS 1 pour les contrôleurs CB1 et CB2 avec les robots UR5 ou UR10 d'Universal Robots
Planification et contrôle des mouvements Référentiel
 Source ouverte
Recherche sur la mise en œuvre du raisonnement et du contrôle visuels incarnés avec des modèles multimodaux.
Planification et contrôle des mouvements Référentiel
 Source ouverte
Un cadre d'évitement de collision et de planification de chemin mis en œuvre pour une simulation de tâche de robot Pick and Place à deux bras. Les obstacles de vitesse et RRTStar Motion Planner sont utilisés dans l'algorithme pour planifier…
Simulation et physique Référentiel
 Source ouverte
VINS-Fusion, VINS-Fisheye, OpenVINS, EnVIO, ROVIO, S-MSCKF, ORB-SLAM2, application NVIDIA Elbrus de différents ensembles de caméras et imu sur différentes cartes, y compris les cartes de bureau et Jetson
Navigation et SLAM Référentiel
 Source ouverte
Cadre de simulation de radar à ondes millimétriques open source par l'Institut des technologies des systèmes intelligents, Université de Klagenfurt et Institut de mécatronique et de robotique, JOANNEUM RESEARCH
Simulation et physique Référentiel
 Source ouverte
Une pile ouverte d'assistance à la conduite L2 utilisant l'IA de bout en bout.
Systèmes de flotte et d'autonomie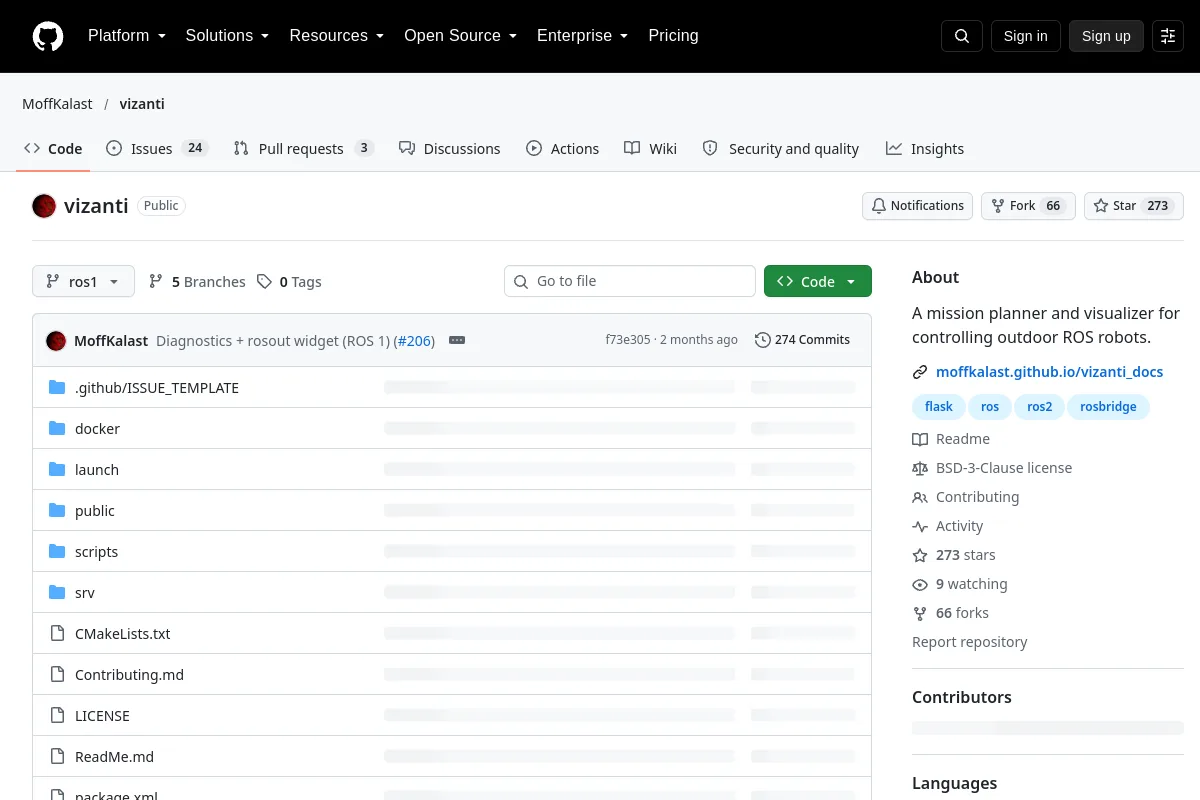 Référentiel
 Source ouverte
Un planificateur de mission et un visualiseur pour contrôler les robots ROS extérieurs.
Outils de visualisation et de données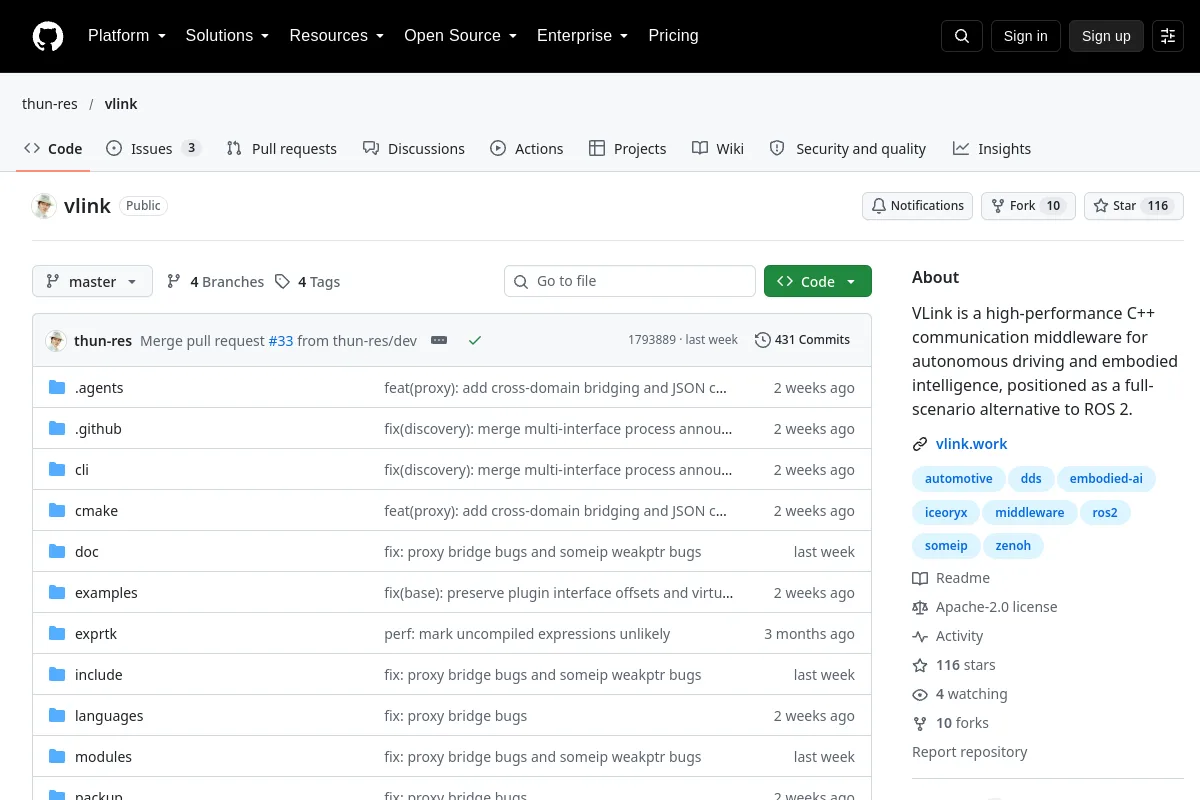 Référentiel
 Source ouverte
VLink est un middleware de communication C++ hautes performances pour la conduite autonome et l'intelligence embarquée, positionné comme une alternative de scénario complet au ROS 2.
Intergiciel et communication Référentiel
 Source ouverte
Recherche variationnelle sur la croyance neuronale pour une préhension adroite.
Planification et contrôle des mouvements Référentiel
 Source ouverte
Bibliothèque de cartographie voxel pour les champs de distance signés tronqués et euclidiens.
Navigation et SLAM Référentiel
 Source ouverte
Un système de navigation pour la robotique extérieure sur des terrains accidentés et accidentés.
Navigation et SLAM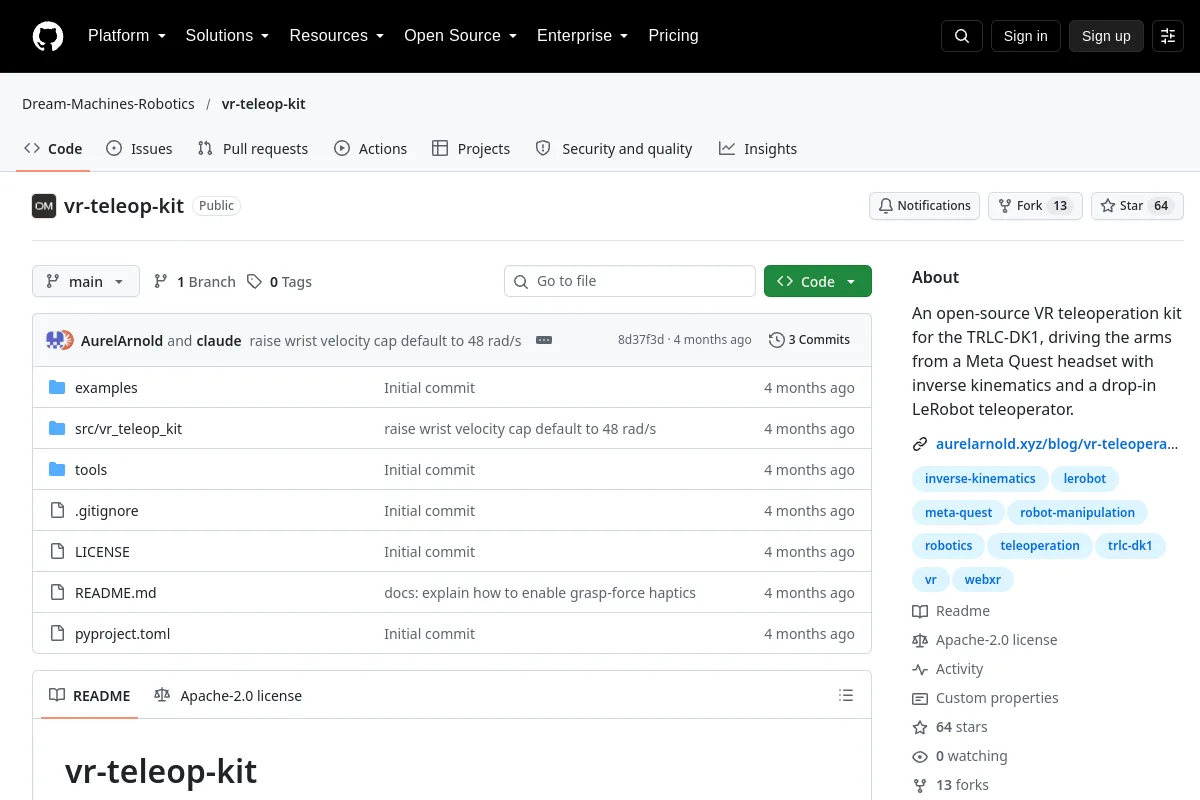 Référentiel
 Source ouverte
Un kit de téléopération VR open source pour le TRLC-DK1, pilotant les bras à partir d'un casque Meta Quest avec cinématique inverse et d'un téléopérateur LeRobot intégré.
Logiciel de téléopération Référentiel
 Source ouverte
Logiciel de locomotion bipède pour la plateforme robot humanoïde iCub.
Planification et contrôle des mouvementsConnaissez-vous une ressource qui a sa place ici ?