 Référentiel
 Recherche
ORB SLAM2 · raulmur
Visual SLAM pour les caméras monoculaires, stéréo et RVB-D.
Navigation et SLAM
Logiciel / Source ouverte
VINS-Fusion, VINS-Fisheye, OpenVINS, EnVIO, ROVIO, S-MSCKF, ORB-SLAM2, application NVIDIA Elbrus de différents ensembles de caméras et imu sur différentes cartes, y compris les cartes de bureau et Jetson
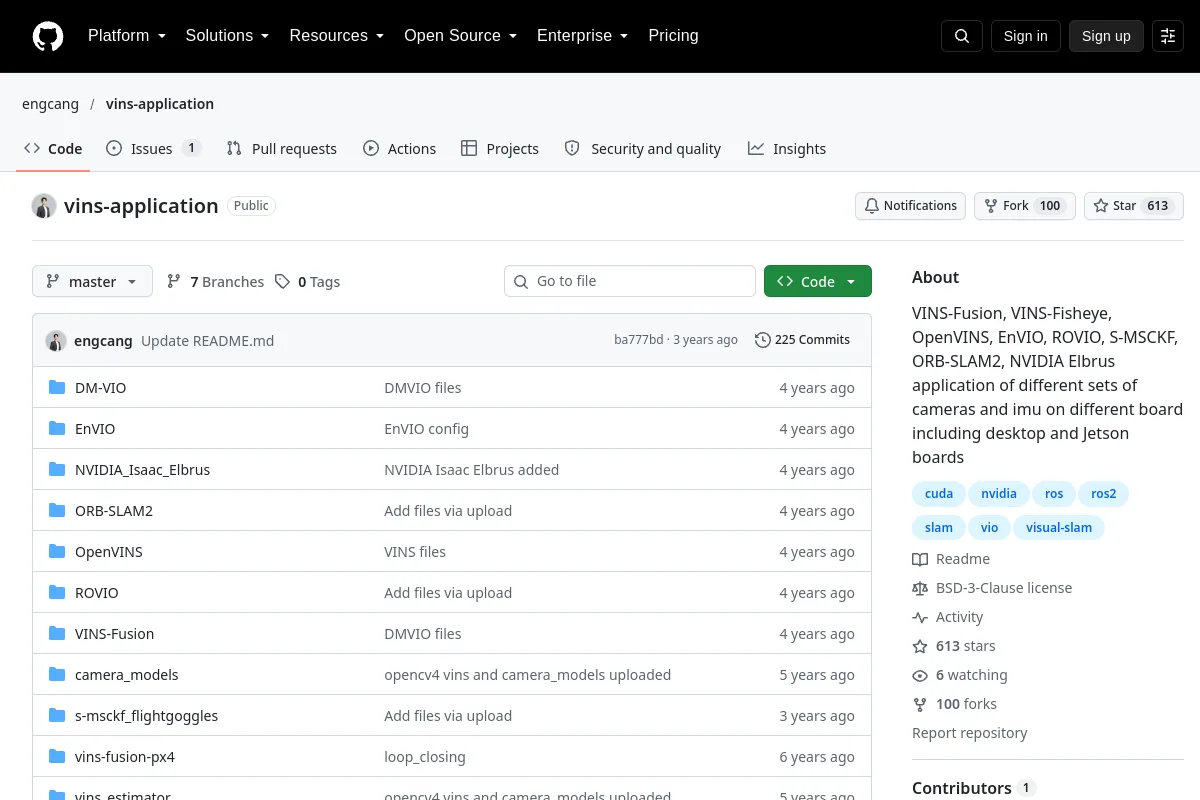
VINS-Fusion, VINS-Fisheye, OpenVINS, EnVIO, ROVIO, S-MSCKF, ORB-SLAM2, application NVIDIA Elbrus de différents ensembles de caméras et imu sur différentes cartes, y compris les cartes de bureau et Jetson
Inspectez les instructions d’installation, les versions prises en charge, les exemples et les interfaces dans la source. Ce répertoire ne prétend pas que le logiciel a été installé ou testé sur votre robot.
Les licences de code ne couvrent pas automatiquement les poids des modèles, les ensembles de données ou les conceptions matérielles. Les détails de licence non enregistrés nécessitent une confirmation auprès de l'éditeur.
Référentiel
Recherche
Visual SLAM pour les caméras monoculaires, stéréo et RVB-D.
Navigation et SLAM Référentiel
 Source ouverte
Un estimateur d'état multicapteur basé sur l'optimisation
Navigation et SLAM Référentiel
 Recherche
Optimisation du graphe factoriel pour la cartographie et l'estimation d'état.
Navigation et SLAM Référentiel
 Recherche
Outils de calibrage pour systèmes multi-caméras et caméra-inertiel.
Perception et géométrie Référentiel
 Source ouverte
Bibliothèque de vision par ordinateur pour le traitement, l'étalonnage et la perception d'images.
Perception et géométrie Référentiel
 Source ouverte
Outils cinématiques et dynamiques pour la robotique.
Planification et contrôle des mouvements