 Référentiel
 Recherche
Awesome VLA4AD · JohnsonJiang1996
Awesome VLA4AD collecte des recherches vision-langage-action pour la conduite autonome et accompagne une enquête.
Normes et collections de référenceLE RÉPERTOIRE DE L'IA INCORPORÉE
Explorez les laboratoires de robotique, le matériel d'apprentissage, la documentation officielle et les références.
Référentiel
Recherche
Awesome VLA4AD collecte des recherches vision-langage-action pour la conduite autonome et accompagne une enquête.
Normes et collections de référence Référentiel
 Recherche
Awesome Gazebo est une collection archivée de ressources de simulation Gazebo pour ROS.
Normes et collections de référence Référentiel
 Recherche
Awesome UMI collecte des articles, des ensembles de données et des politiques pour l'écosystème de l'interface de manipulation universelle.
Normes et collections de référence Référentiel
 Recherche
Publication du dépôt pour notre manuel SLAM
Cours & documentation Référentiel
 Recherche
Awesome Physical AI de Keon rassemble des recherches sur le VLA, le modèle mondial, l'IA incarnée et le modèle de base du robot.
Normes et collections de référence Référentiel
 Recherche
Une enquête sur l'apprentissage par renforcement des modèles vision-langage-action pour la manipulation robotique
Normes et collections de référence Référentiel
 Recherche
Awesome VLA Robotics collecte des articles, des modèles, des ensembles de données et des ressources sur les modèles VLA pour la robotique.
Normes et collections de référence Référentiel
 Recherche
L'enquête OCRM rassemble des recherches sur l'apprentissage incarné pour la manipulation robotique centrée sur les objets.
Normes et collections de référence Référentiel
 Recherche
Awesome Weekly Robotics rassemble les projets présentés dans la newsletter Weekly Robotics.
Normes et collections de référence Référentiel
 Recherche
Liste des articles dans le document d'enquête : Vers des robots à usage général via des modèles de base : une enquête et une méta-analyse
Normes et collections de référence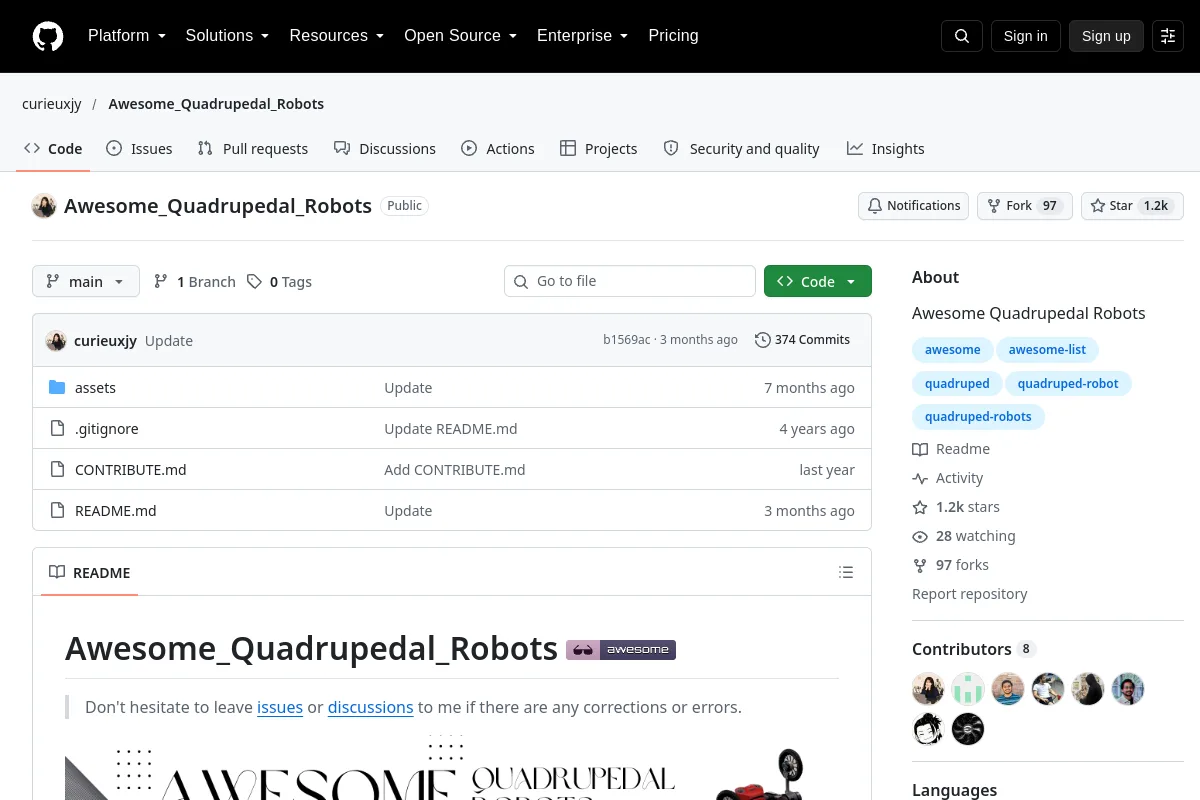 Référentiel
 Recherche
Superbes robots quadrupèdes
Normes et collections de référence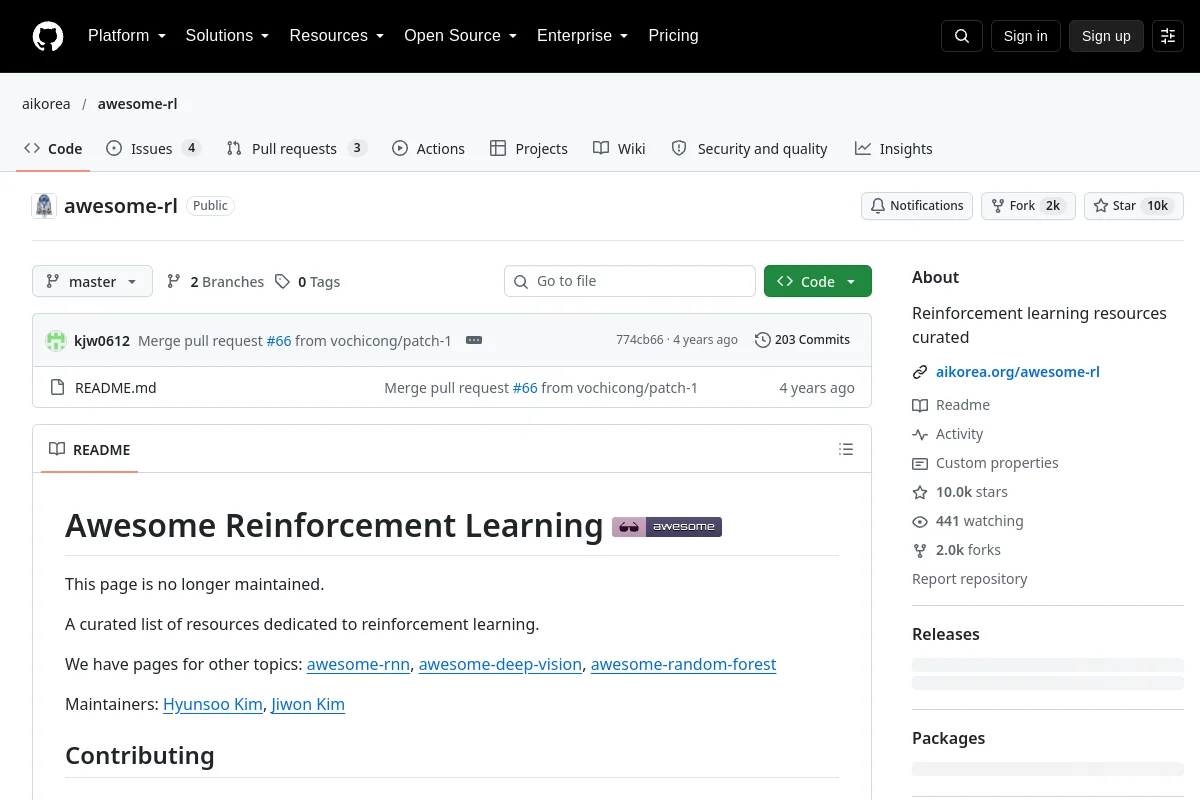 Référentiel
 Recherche
Awesome RL collecte du code d'apprentissage par renforcement, de la théorie et des conférences.
Normes et collections de référence Référentiel
 Recherche
Awesome Robotics 3D rassemble des recherches sur la vision 3D et de grands modèles pour la robotique.
Normes et collections de référence Référentiel
 Recherche
Awesome Video Robotic Papers rassemble des recherches sur l'application de la technologie vidéo à la robotique.
Normes et collections de référence Référentiel
 Recherche
:books : La liste des logiciels open source SLAM / Visual Odometry basés sur la vision, des blogs et des articles
Normes et collections de référence Référentiel
 Recherche
Notes de référence sur la génération visuelle, la perception machine et l'intelligence incarnée.
Cours & documentation Référentiel
 Recherche
Le portfolio d'Amirreza Davar présente la recherche en robotique sur l'apprentissage, la manipulation et l'IA incarnée.
Normes et collections de référence Référentiel
 Recherche
Awesome Cloud Robotics collecte des ressources, des didacticiels et des outils pour la robotique cloud.
Normes et collections de référence Référentiel
 Recherche
Awesome Dexterous Hands collecte des documents, des ensembles de données, des simulateurs et du matériel pour une manipulation adroite des robots.
Normes et collections de référence Référentiel
 Recherche
Awesome Dexterous Manipulation rassemble la manipulation de robots, la détection tactile, le matériel manuel et les ressources d'apprentissage.
Normes et collections de référence Référentiel
 Recherche
🔥 Une feuille de route organisée pour le paysage VLA efficace. Nous maintenons cette liste en ligne : apportez votre dernier travail !
Normes et collections de référence Référentiel
 Recherche
Awesome Egocentric Atlas collecte des ensembles de données, des références, des modèles et des outils pour l'IA égocentrique et incarnée.
Normes et collections de référence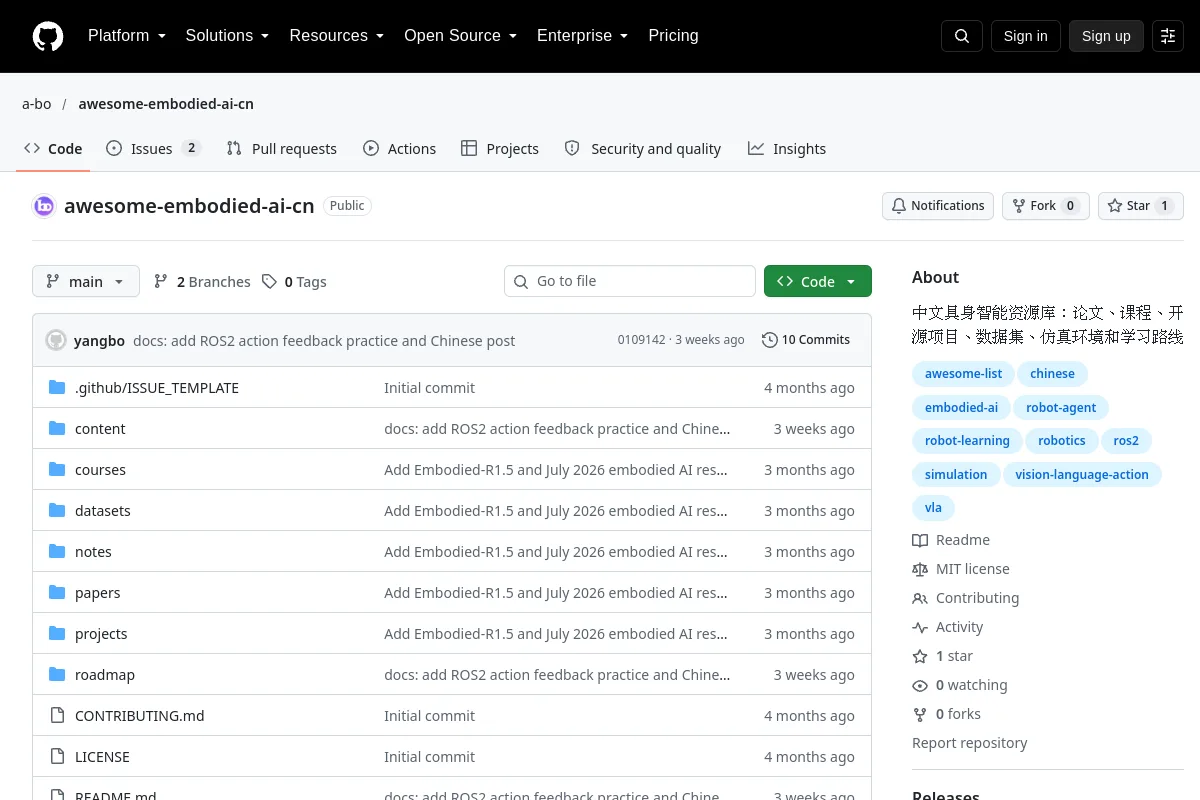 Référentiel
 Recherche
Awesome Embodied AI CN collecte des articles, des cours, des projets, des ensembles de données et des simulateurs en langue chinoise pour l'IA incarnée.
Normes et collections de référence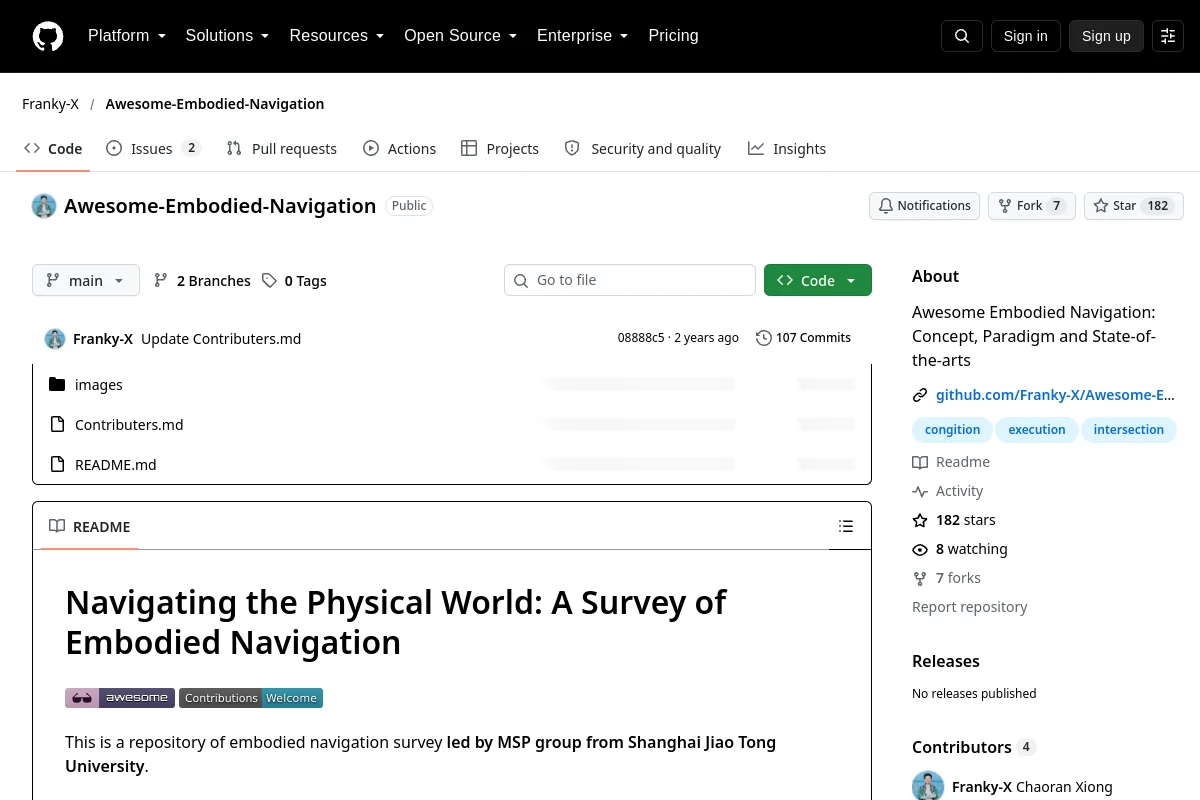 Référentiel
 Recherche
Navigation incarnée impressionnante : concept, paradigme et état de l'art
Normes et collections de référenceConnaissez-vous une ressource qui a sa place ici ?