 Référentiel
 Source ouverte
dexmv-sim · yzqin
DexMV : apprentissage par imitation pour une manipulation adroite à partir de vidéos humaines, ECCV 2022
Politiques relatives aux robots
Recherche et apprentissage / Recherche
Awesome Dexterous Hands collecte des documents, des ensembles de données, des simulateurs et du matériel pour une manipulation adroite des robots.
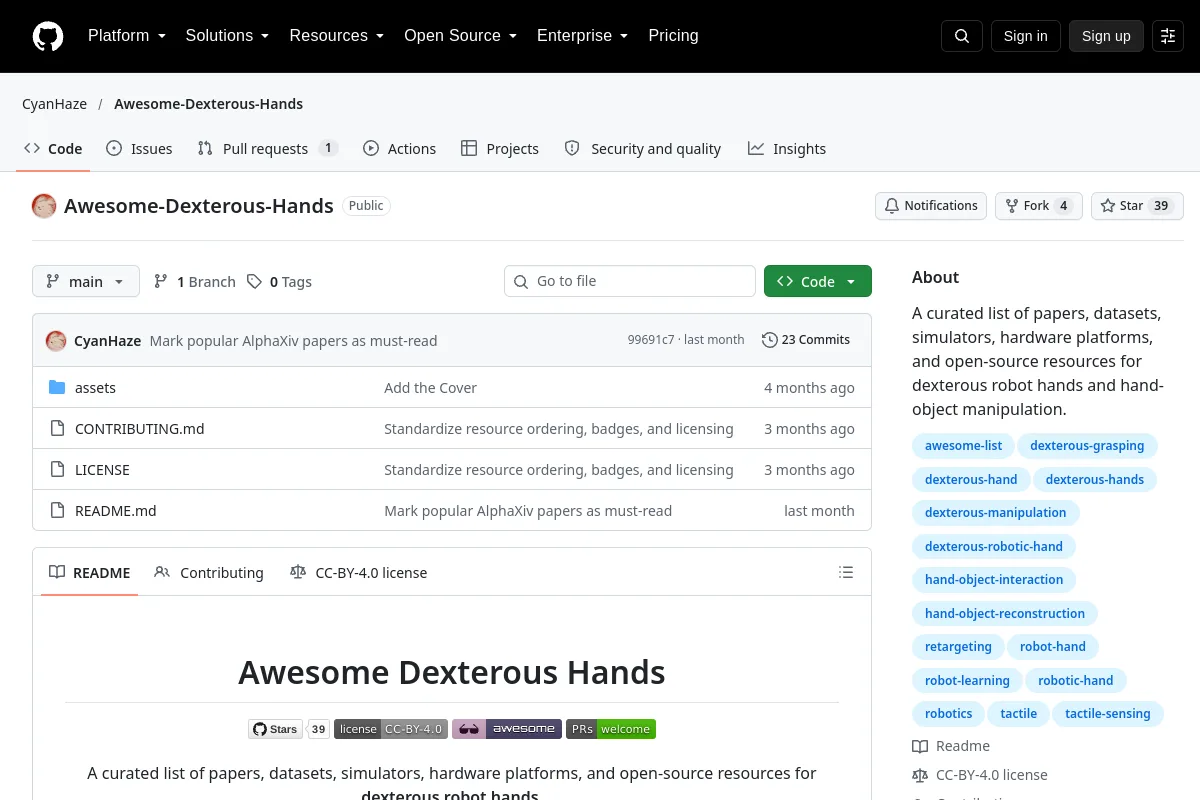
Awesome Dexterous Hands collecte des documents, des ensembles de données, des simulateurs et du matériel pour une manipulation adroite des robots.
Résumé de l'éditeur : « Une liste organisée d'articles, d'ensembles de données, de simulateurs, de plates-formes matérielles et de ressources open source pour les mains de robots adroites et la manipulation d'objets main. »
Utilisez son référentiel pour inspecter la mise en œuvre, la documentation et les flux de travail pris en charge. Cet enregistrement d'annuaire identifie le responsable, la licence de code et les ressources associées ; il ne prétend pas que le projet a été installé ou testé sur votre robot.
Les licences de code ne couvrent pas automatiquement les poids des modèles, les ensembles de données ou les conceptions matérielles. Les détails de licence non enregistrés nécessitent une confirmation auprès de l'éditeur.
Référentiel
Source ouverte
DexMV : apprentissage par imitation pour une manipulation adroite à partir de vidéos humaines, ECCV 2022
Politiques relatives aux robots Référentiel
 Source ouverte
Base de code pour DexMachina : reciblage fonctionnel pour la manipulation agile bimanuelle
Politiques relatives aux robots Référentiel
 Source ouverte
Base de code officielle pour "Faites ce que je fais : données de manipulation adroite à partir de vidéos humaines de tous les jours"
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Une recette d'apprentissage par renforcement guidée par le reciblage minimaliste pour une manipulation adroite
Politiques relatives aux robots