 Repository
 Open Source
dexmv-sim · yzqin
DexMV: Imitationslernen für geschickte Manipulation aus menschlichen Videos, ECCV 2022
Roboterrichtlinien
Forschen und Lernen / Forschung
Awesome Dexterous Hands sammelt Papiere, Datensätze, Simulatoren und Hardware für die geschickte Manipulation von Robotern.
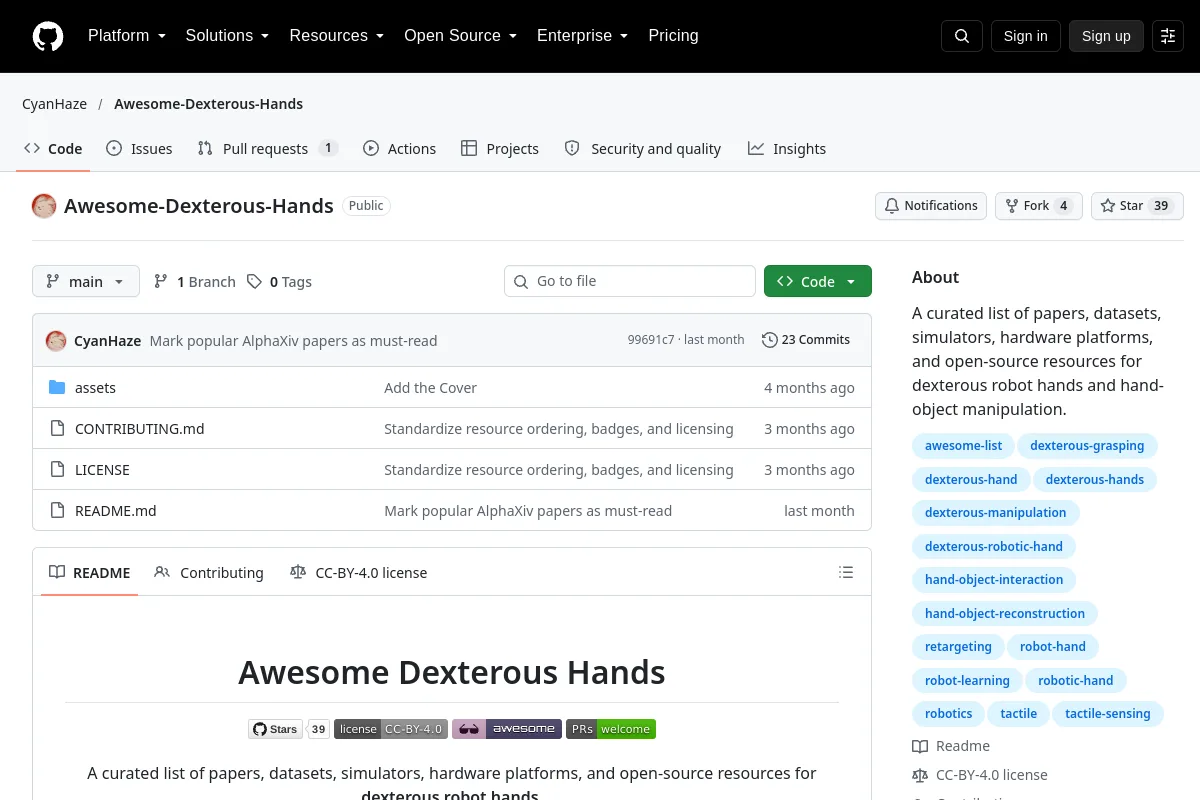
Awesome Dexterous Hands sammelt Papiere, Datensätze, Simulatoren und Hardware für die geschickte Manipulation von Robotern.
Zusammenfassung des Herausgebers: „Eine kuratierte Liste von Artikeln, Datensätzen, Simulatoren, Hardwareplattformen und Open-Source-Ressourcen für geschickte Roboterhände und Hand-Objekt-Manipulation.“
Verwenden Sie das Repository, um die Implementierung, Dokumentation und unterstützten Arbeitsabläufe zu überprüfen. Dieser Verzeichniseintrag identifiziert den Betreuer, die Codelizenz und zugehörige Ressourcen; Es wird nicht behauptet, dass das Projekt auf Ihrem Roboter installiert oder getestet wurde.
Codelizenzen decken nicht automatisch Modellgewichte, Datensätze oder Hardwaredesigns ab. Nicht erfasste Lizenzdetails bedürfen der Bestätigung durch den Herausgeber.
Repository
Open Source
DexMV: Imitationslernen für geschickte Manipulation aus menschlichen Videos, ECCV 2022
Roboterrichtlinien Repository
 Open Source
Codebasis für DexMachina: Funktionales Retargeting für bimanuelle geschickte Manipulation
Roboterrichtlinien Repository
 Open Source
Offizielle Codebasis für „Do as I Do: Dexterous Manipulation Data from Everyday Human Videos“
Frameworks für das Lernen von Robotern Repository
 Open Source
Ein minimalistisches Retargeting-gesteuertes Reinforcement-Lernrezept für geschickte Manipulation
Roboterrichtlinien