 Référentiel
 Recherche
Lightwheel_Kitchen · LightwheelAI
Une scène de cuisine complète conçue par Lightwheel pour la simulation et l'interaction dans Isaac Sim.
Actifs de scène et d'objetLE RÉPERTOIRE DE L'IA INCORPORÉE
Trouvez des démonstrations robotiques, des données de mouvement et des ressources de scène pour l'apprentissage.
Référentiel
Recherche
Une scène de cuisine complète conçue par Lightwheel pour la simulation et l'interaction dans Isaac Sim.
Actifs de scène et d'objet Référentiel
 Recherche
Actifs numériques 3D open source pour la simulation et la formation de robots. Gratuit pour un usage non commercial.
Actifs de scène et d'objet Référentiel
 Recherche
Open-H-Embodiment est une initiative communautaire d'ensemble de données établissant la base ouverte et partagée nécessaire pour former et évaluer un modèle généraliste Vision-Langage-Action (VLA) pour la robotique de santé.
Démonstrations de robots Référentiel
 Recherche
Techniques d'apprentissage en profondeur pour la segmentation cutanée sur un nouvel ensemble de données abdominales. Travaux réalisés dans le cadre du processus de développement d'un système d'échographie robotique autonome.
Démonstrations de robots Site Web
 Recherche
Données de démonstration de robots et outils pour la recherche sur la manipulation incarnée.
Démonstrations de robots Site Web
 Recherche
Une collection de données de capture de mouvements humains dans une représentation unifiée.
Données de mouvement et d'interaction Site Web
 Recherche
Données de démonstration multitâches pour l'apprentissage de la manipulation de robots.
Démonstrations de robots Référentiel
 Recherche
Ensemble de données de navigation et de localisation pour les voitures autonomes et les robots autonomes
Démonstrations de robots Référentiel
 Recherche
Un ensemble de données de pilotage pour le développement et la validation d'estimateurs de pose fusionnés et d'algorithmes de cartographie
Démonstrations de robots Référentiel
 Recherche
ContactPose fournit des données de contact main-objet, de pose et d'image de saisie RVB-D.
Données de mouvement et d'interaction Référentiel
 Recherche
Intégration de l'apprentissage et de la planification des tâches pour les robots avec Keras, y compris la simulation, le robot réel et la prise en charge de plusieurs ensembles de données.
Démonstrations de robots Référentiel
 Recherche
Modèles et visualisation ROS 2 URDF pour DexHand V1.
Actifs de scène et d'objet Site Web
 Recherche
Un workflow d'ensemble de données et de collecte pour la manipulation de robots dans des environnements variés.
Démonstrations de robots Site Web
 Recherche
Données vidéo égocentriques pour comprendre les activités et les interactions humaines.
Données de mouvement et d'interaction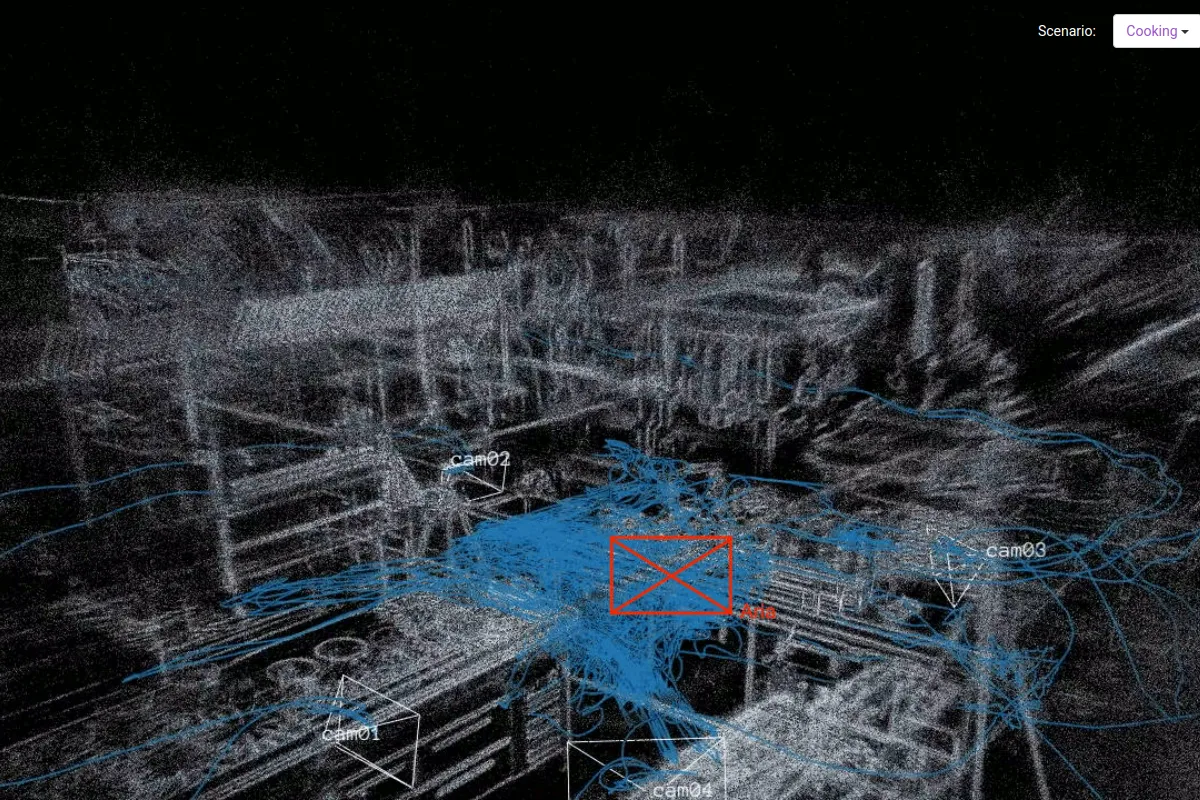 Site Web
 Recherche
Données vidéo égocentriques et à la troisième personne pour étudier les activités professionnelles.
Données de mouvement et d'interaction Référentiel
 Recherche
HKU Event-based VO/VIO/SLAM fournit des ensembles de données de caméras d'événements et des ressources de localisation robotique.
Données de mouvement et d'interaction Référentiel
 Recherche
FiftyOne ABC130k fournit un sous-ensemble de données MCAP de téléopération de robot orienté spectateur.
Démonstrations de robots Référentiel
 Recherche
Cornell saisit les analyses et les processus des ensembles de données
Démonstrations de robots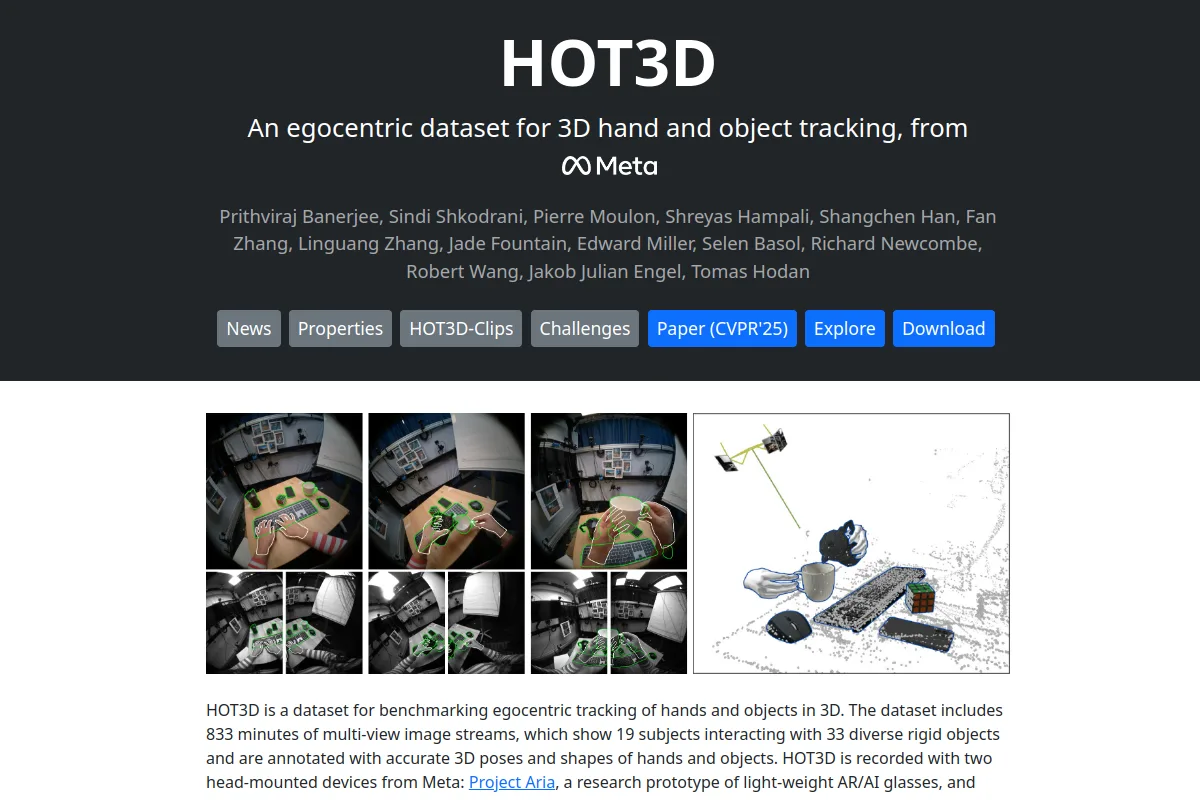 Site Web
 Recherche
Données d'interaction main-objet pour la recherche sur la perception et la manipulation.
Données de mouvement et d'interaction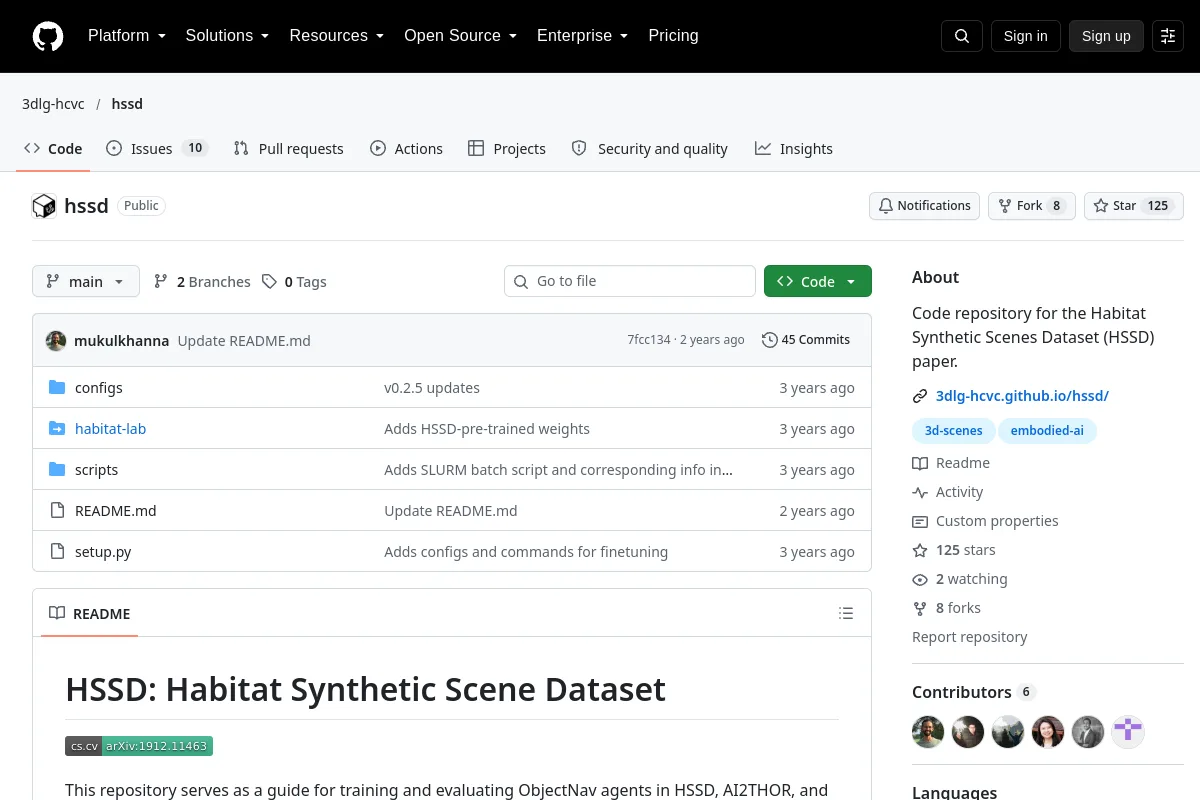 Référentiel
 Recherche
Référentiel de code pour l'article Habitat Synthetic Scenes Dataset (HSSD).
Actifs de scène et d'objet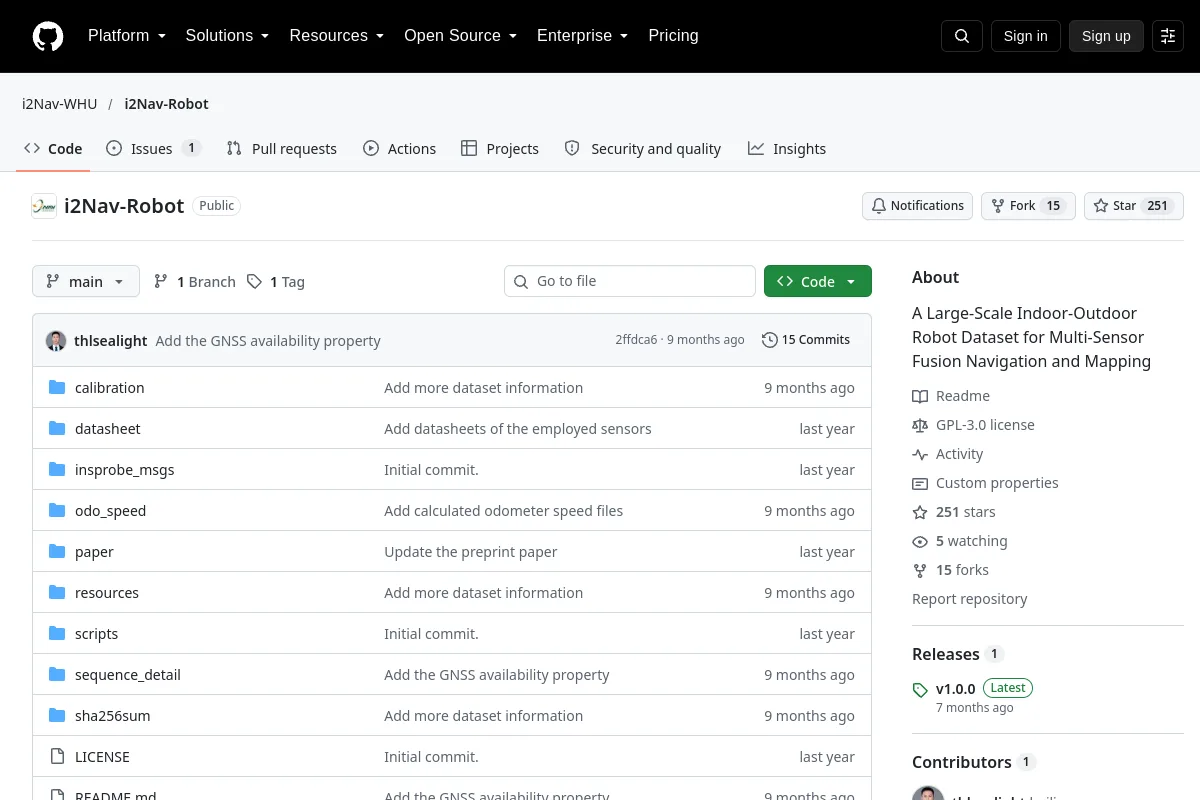 Référentiel
 Recherche
Un ensemble de données robotiques intérieur-extérieur à grande échelle pour la navigation et la cartographie par fusion multi-capteurs
Démonstrations de robots Référentiel
 Recherche
Fichiers de sacs capturés à l'aide d'un robot Clearpath Jackal, équipé d'un Velodyne VLP-16 et d'un capteur IMU bas de gamme. Le sujet du nuage de points publié est \velodyne_points. Les données IMU publiées…
Démonstrations de robots Référentiel
 Recherche
Un ensemble de données multi-robots à grande échelle pour le SLAM multi-robot
Démonstrations de robots Référentiel
 Recherche
EgoDex : apprendre la manipulation adroite à partir d'une vidéo égocentrique à grande échelle
Démonstrations de robotsConnaissez-vous une ressource qui a sa place ici ?