 Référentiel
 Recherche
example robot data · Gepetto
Exemple de données de robot collecte des modèles URDF de robots à des fins de référence et d'exemples.
Actifs de scène et d'objetLE RÉPERTOIRE DE L'IA INCORPORÉE
Trouvez des démonstrations robotiques, des données de mouvement et des ressources de scène pour l'apprentissage.
Référentiel
Recherche
Exemple de données de robot collecte des modèles URDF de robots à des fins de référence et d'exemples.
Actifs de scène et d'objet Référentiel
 Recherche
Actifs de modèle de robot pour les expériences de simulation et de contrôle MuJoCo.
Actifs de scène et d'objet Référentiel
 Recherche
M2DGR : un ensemble de données multimodal et multi-scénarios pour les robots terrestres (RA-L2021 & ICRA2022)
Démonstrations de robots Référentiel
 Recherche
M3DGR : un ensemble de données SLAM multi-capteurs, multi-scénarios et à base de référence massive pour les robots terrestres (IROS2025)
Démonstrations de robots Référentiel
 Recherche
Aspirateur open source, modèle One - Package de description du robot ROS2
Actifs de scène et d'objet Référentiel
 Recherche
Description du robot ROS2 pour Proscenic M6 Pro
Actifs de scène et d'objet Référentiel
 Recherche
Collection de robots quadrupèdes configurés pour fonctionner dans le cadre de développement CHAMP
Actifs de scène et d'objet Référentiel
 Recherche
Description ROS2 URDF pour les robots universels
Actifs de scène et d'objet Référentiel
 Recherche
Base de données de gazebos des modèles SDF. Ceci est un prédécesseur de https://app.gazebosim.org
Actifs de scène et d'objet Référentiel
 Recherche
Extension et mise à jour de M2DGR : un nouvel ensemble de données SLAM multimodal et multi-scénarios pour les robots terrestres (ICRA2022 et ICRA2024)
Démonstrations de robots Référentiel
 Recherche
Bubblify est un outil interactif permettant de créer des approximations sphériques de géométries de robots directement à partir des spécifications URDF (Universal Robot Description Format). Il fournit une 3D intuitive…
Actifs de scène et d'objet Référentiel
 Recherche
AgiBot World fournit des ressources de plateforme de manipulation pour les données et l'apprentissage des systèmes incarnés.
Démonstrations de robots Référentiel
 Recherche
Un ensemble de données SLAM multicapteurs axé sur les cas d'angle pour les robots terrestres (ROBIO2023)
Démonstrations de robots Référentiel
 Recherche
L'ensemble de données GrandTour : un ensemble de données de robotique à pattes dans la nature
Démonstrations de robots Référentiel
 Recherche
(ICRA 2025) Ce référentiel est le code officiel de DiTer++ : Diverse Terrain and Multi-modal Dataset for Multi-Robot Navigation in Multi-session Outdoor Environments.
Démonstrations de robots Référentiel
 Recherche
RELLIS-3D : un ensemble de données multimodales pour la robotique tout-terrain
Démonstrations de robots Référentiel
 Recherche
Modèles mondiaux non liés : couplage de la vidéo et de la diffusion d'actions pour le pré-entraînement sur de grands ensembles de données robotiques
Démonstrations de robots Référentiel
 Recherche
Modèles de robots URDF dérivés des projets NASA Robonaut 2 et Valkyrie.
Actifs de scène et d'objet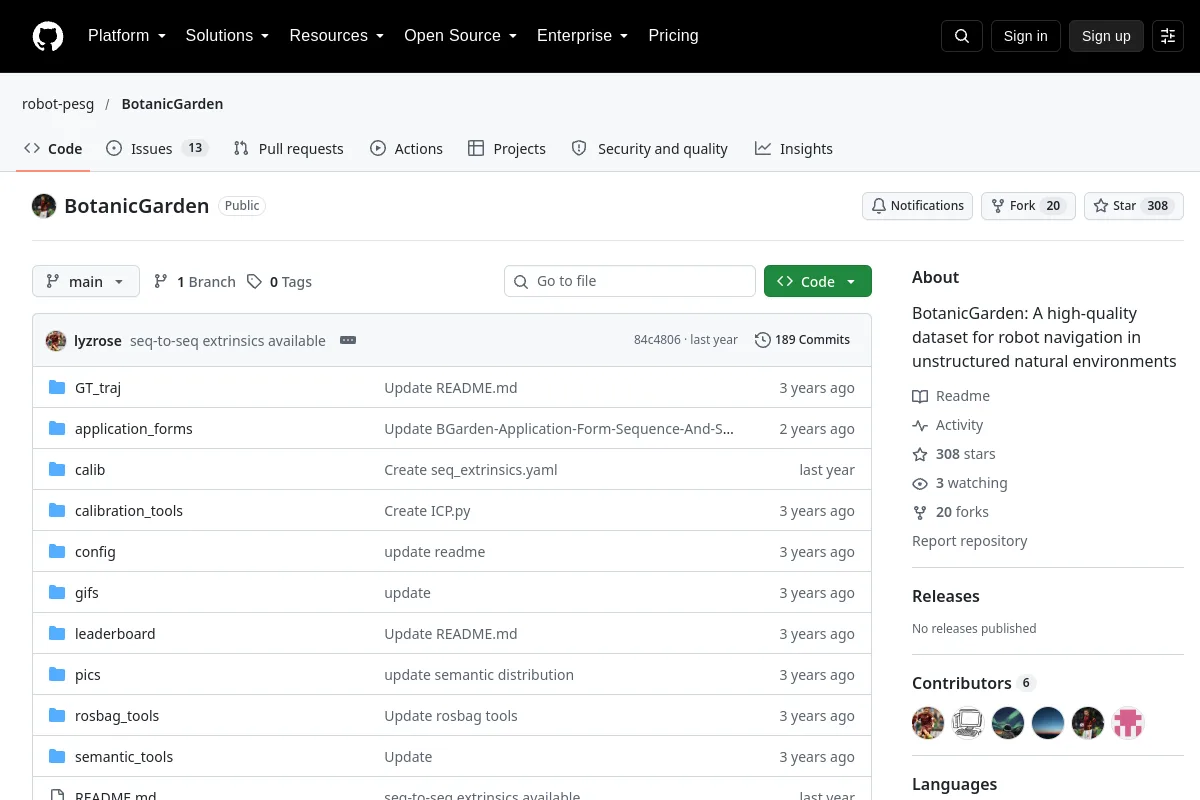 Référentiel
 Recherche
BotanicGarden : Un ensemble de données de haute qualité pour la navigation des robots dans des milieux naturels non structurés
Démonstrations de robots Référentiel
 Recherche
un ensemble de données de robot à pattes (Unitree Go1) contenant la cinématique des jambes (encodeurs articulaires et capteurs de contact), imu et lidar
Démonstrations de robots Référentiel
 Recherche
Prêt à tester votre système SLAM sur des ensembles de données difficiles provenant d'environnements extrêmes ? Essayez ceci ! L'ensemble de données est fourni par l'équipe CoSTAR qui a testé intensivement les systèmes multi-robots dans…
Démonstrations de robots Référentiel
 Recherche
Ensemble de données de saisie robotique pour une évaluation multi-objets multi-prises avec des données RVB-D. Cet ensemble de données est annoté en utilisant le même protocole que Cornell Dataset et peut être utilisé comme extension multi-objets de…
Démonstrations de robots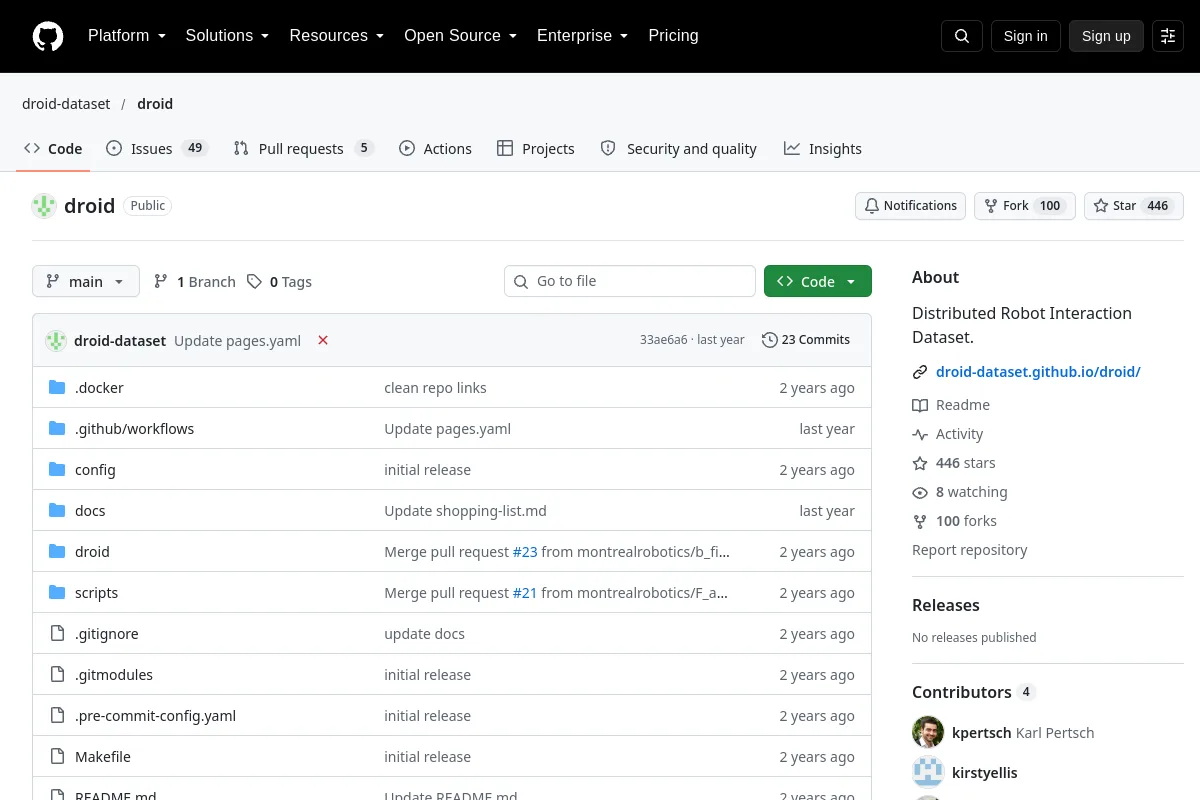 Référentiel
 Recherche
Le référentiel DROID fournit des ressources de configuration pour sa plateforme de démonstration-collection de robots.
Démonstrations de robots Référentiel
 Recherche
UrbanLoco : un ensemble de données complet de capteurs pour la cartographie et la localisation dans les scènes urbaines
Actifs de scène et d'objetConnaissez-vous une ressource qui a sa place ici ?