 Référentiel
 Recherche
benchmarks · robotperf
Suite de benchmarking pour évaluer 🤖 les performances informatiques robotiques. Indépendant du fournisseur. Approches ⚪Grey-box et ⚫Black-box.
Évaluation des politiquesLE RÉPERTOIRE DE L'IA INCORPORÉE
Explorez les tâches et les suites d'évaluation pour la manipulation, la navigation et le contrôle.
Référentiel
Recherche
Suite de benchmarking pour évaluer 🤖 les performances informatiques robotiques. Indépendant du fournisseur. Approches ⚪Grey-box et ⚫Black-box.
Évaluation des politiques Référentiel
 Recherche
MapEval : vers un cadre d'évaluation de cartes SLAM unifié, robuste et efficace.
Navigation et interaction incarnée Référentiel
 Recherche
Ensembles de données ouverts pour la formation et l'analyse comparative des systèmes d'IA et de robotique dans les environnements agricoles et hors route
Navigation et interaction incarnée Référentiel
 Recherche
Evolution Gym évalue l'optimisation conjointe de la conception et du contrôle des robots souples.
Locomotion et contrôle de tout le corps Référentiel
 Recherche
Faultline étudie la robustesse de la politique LIBERO à l’aide de flux de travail de perturbation et d’ablation.
Évaluation des politiques Référentiel
 Recherche
GeoPolicy-Bench compare les conceptions de perception et de politique sur les tâches de manipulation Panda.
Manipulation Référentiel
 Recherche
Un environnement de simulation et une référence pour les transferts d'objets entre l'homme et le robot
Manipulation Référentiel
 Recherche
Évaluations open source pour l'IA physique. Exécutez n'importe quel LLM/VLA sur n'importe quel bras/humanoïde par rapport à n'importe quel benchmark réel/sim.
Locomotion et contrôle de tout le corps Référentiel
 Recherche
Une suite d'apprentissage tout-en-un sur la manipulation de robots pour la formation et l'évaluation de modèles politiques sur divers ensembles de données et références.
Manipulation Référentiel
 Recherche
Isaac Lab - Arena est un framework de simulation robotique qui améliore NVIDIA Isaac Lab en fournissant un système composable et évolutif permettant de créer divers environnements de simulation et d'évaluer les robots…
Évaluation des politiques Référentiel
 Recherche
LIBERO Camera Ablation étudie comment les changements d’entrée de la caméra affectent le comportement de la politique du robot.
Évaluation des politiques Référentiel
 Recherche
Générer et comparer des ensembles de données pour les problèmes de manipulation de robots
Manipulation Référentiel
 Recherche
OceanGym : un environnement de référence pour les agents incarnés sous-marins
Évaluation des politiques Référentiel
 Recherche
Simulateur robotique open source pour agents de codage : contrôle HTTP/JSON + MCP, physique de Newton, rendu wgpu, ROS 2 et benchmarks reproductibles.
Évaluation des politiques Référentiel
 Recherche
ParcelStow évalue la robustesse des politiques de robots apprises par imitation sous des variations de timing d'exécution dans Isaac Lab.
Évaluation des politiques Référentiel
 Recherche
Pre-Execution Return étudie la robustesse de l’état initial du robot autour des politiques VLA gelées.
Évaluation des politiques Site Web
 Recherche
Une référence de recherche pour l’évaluation des politiques de manipulation des robots.
Évaluation des politiques Référentiel
 Recherche
Référentiel associé à l'article intitulé « RoboGaze : évaluation des modèles du monde des robots via une analyse structurée du langage de vision »
Évaluation des politiques Référentiel
 Recherche
Une plateforme d'analyse comparative par simulation pour évaluer les politiques généralistes en matière de robots
Évaluation des politiques Référentiel
 Recherche
Un framework logiciel intégrant diverses méthodes d'apprentissage par imitation et environnements de référence pour la manipulation robotique
Manipulation Référentiel
 Recherche
RoboPianist Cost-Aware Intervention fournit une référence pour les interventions des enseignants dans RoboPianist.
Évaluation des politiques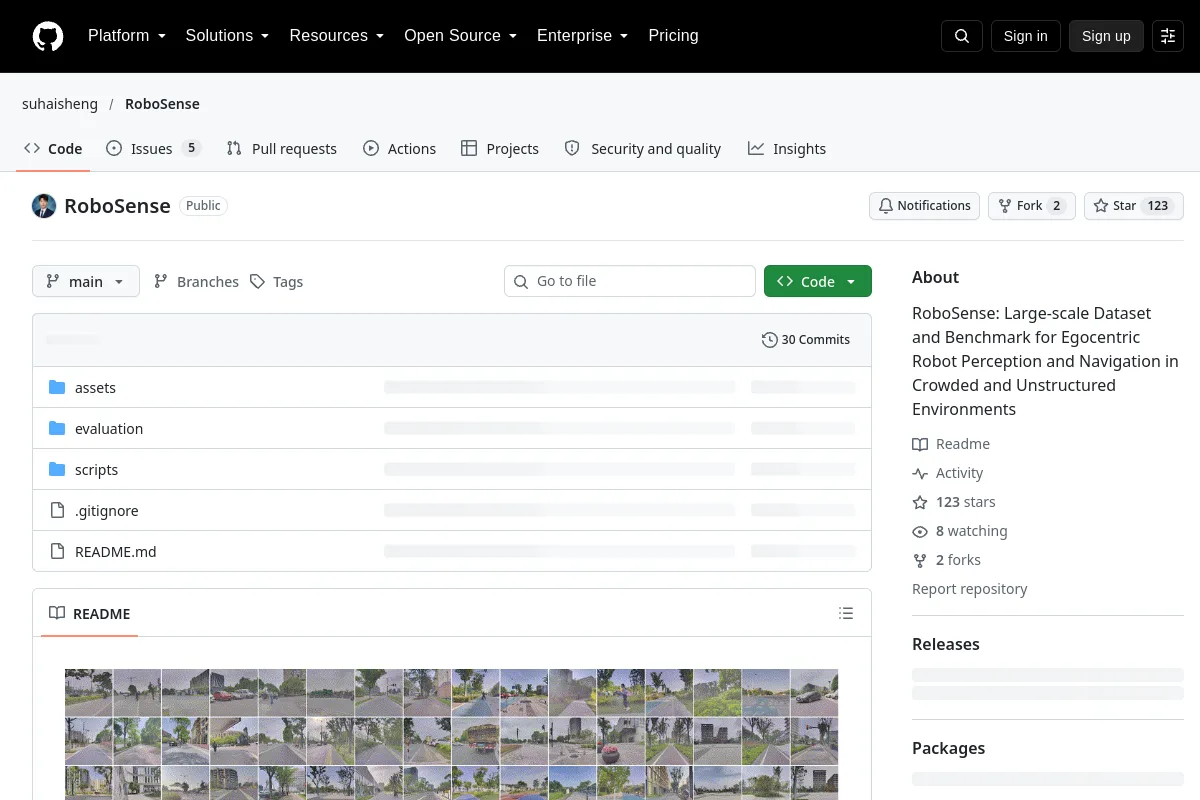 Référentiel
 Recherche
RoboSense : ensemble de données à grande échelle et référence pour la perception et la navigation des robots égocentriques dans des environnements surpeuplés et non structurés
Navigation et interaction incarnée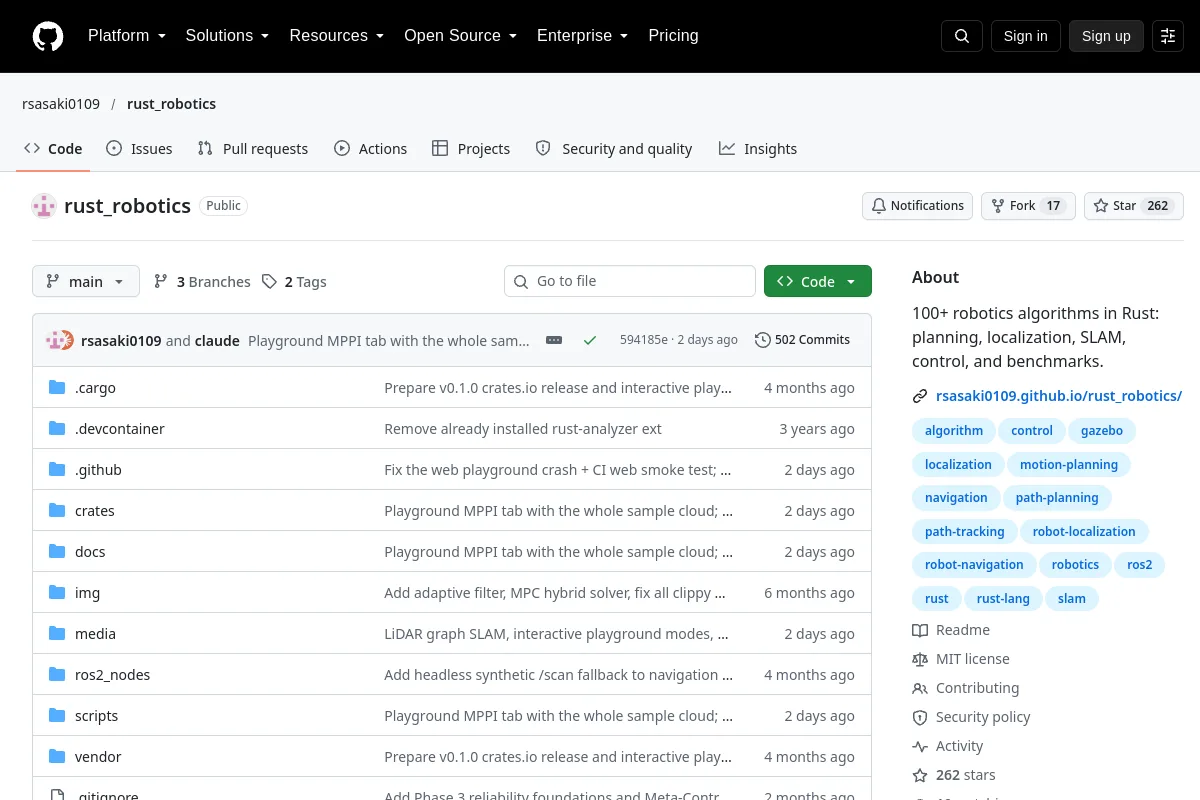 Référentiel
 Recherche
Plus de 100 algorithmes robotiques dans Rust : planification, localisation, SLAM, contrôle et benchmarks.
Navigation et interaction incarnée Référentiel
 Recherche
Cadre d’évaluation des performances SLAM
Navigation et interaction incarnéeConnaissez-vous une ressource qui a sa place ici ?