 Repositorio
 Investigación
ceres solver · ceres-solver
Una biblioteca para optimización no lineal a gran escala.
Percepción y geometríaEL DIRECTORIO DE IA INCORPORADO
Descubra el software de simulación de robots, el middleware ROS 2, la planificación de movimientos y las herramientas de aprendizaje de robots Python.
Repositorio
Investigación
Una biblioteca para optimización no lineal a gran escala.
Percepción y geometría Repositorio
 Investigación
Enlace de Python del marco de optimización de gráficos SLAM g2o
Navegación y SLAM Repositorio
 Investigación
Marco ROS 2 para navegación de robots autónomos.
Navegación y SLAM Repositorio
 Investigación
Robot Teleoperador Franka FER con Meta Quest
Software de teleoperación Repositorio
 Investigación
Proyecto de robot de accionamiento diferencial con paquetes ROS 2 y recursos de montaje.
Planificación y control de movimiento Repositorio
 Investigación
Capacidades ROS integradas para planificación, inferencia de predicados, control de pinzas y percepción para uso con KUKA LBR IIWA y Universal Robots.
Percepción y geometría Repositorio
 Investigación
Infraestructura de comunicación para sistemas de datos robóticos distribuidos.
Middleware y comunicación Repositorio
 Investigación
Sistema SLAM en tiempo real con funciones profundas
Navegación y SLAM Repositorio
 Investigación
Utilidades MATLAB y Simulink para cinemática, visualización y simulación de sensores de vehículos.
Simulación y física Repositorio
 Investigación
Motor de simulación modular para la investigación en robótica.
Simulación y física Repositorio
 Investigación
Kit de desarrollo de software para el conjunto de datos de Oxford Robotcar
Herramientas de visualización y datos Repositorio
 Investigación
Paquetes ROS que permiten el control, visualización y simulación del modelo Robotiq 2 Fingers Adaptive Grippers versión C3
Simulación y física Repositorio
 Investigación
Controladores críticos para la seguridad para navegación robótica única o múltiple: CBF-QP, MPC-CBF, etc.
Navegación y SLAM Repositorio
 Investigación
RL de robot suave basado en SOFA con aleatorización de dominio.
Marcos de aprendizaje de robots Repositorio
 Investigación
Paquetes ROS para manipuladores móviles Hello Robot Stretch.
Marcos de aprendizaje de robots Repositorio
 Investigación
Un marco de RL no supervisado de código abierto para el control humanoide con capacitación FB/TeCH, importación de movimientos con reconocimiento de robots y teleoperación en el mundo real.
Software de teleoperación Repositorio
 Investigación
Repositorio oficial de "BEVBert: Capacitación previa en mapas multimodales para navegación guiada por idiomas"
Navegación y SLAM Repositorio
 Repositorio
 Investigación
RLinf ActProbe agrega la terminación temprana basada en sondas al aprendizaje por refuerzo de políticas incorporadas.
Marcos de aprendizaje de robots Repositorio
 Repositorio
 Investigación
Un marco de implementación plug-and-play para robots. Simplemente implemente, simplemente hágalo.
Marcos de aprendizaje de robots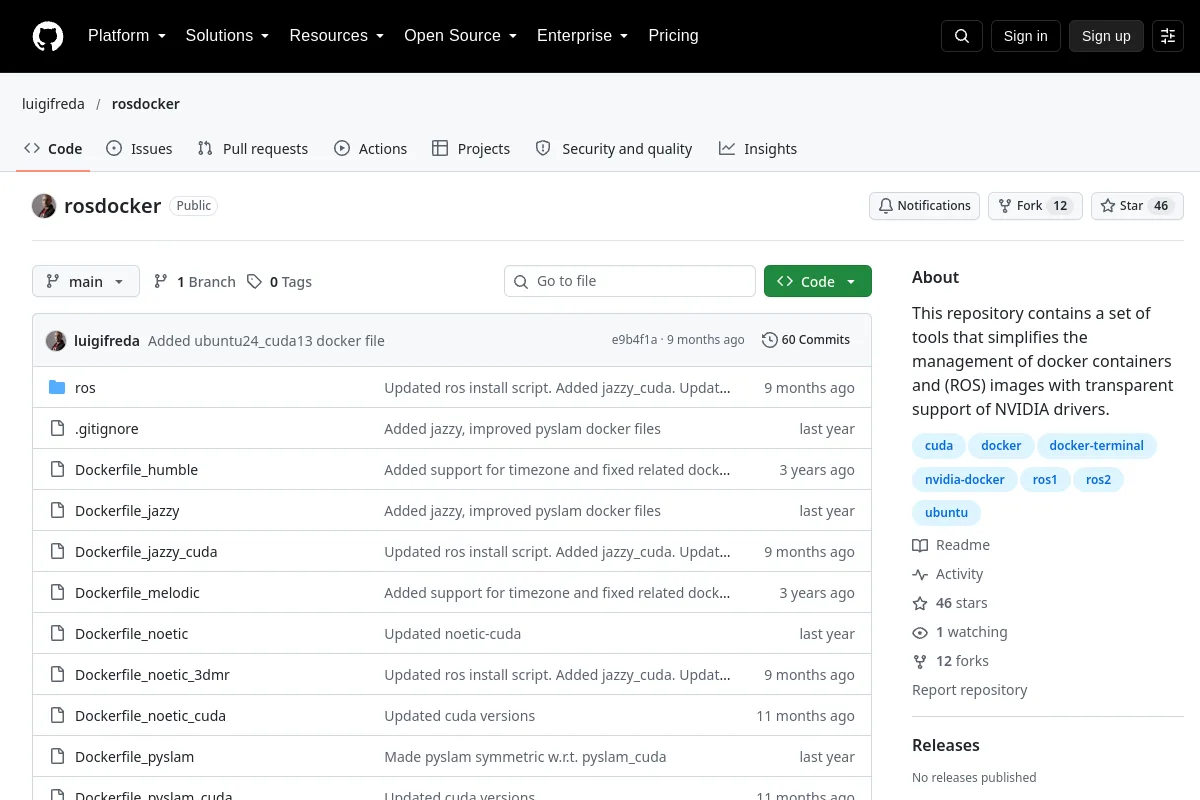 Repositorio
 Investigación
Este repositorio contiene un conjunto de herramientas que simplifica la gestión de contenedores acoplables e imágenes (ROS) con soporte transparente para controladores NVIDIA.
Middleware y comunicación Repositorio
 Investigación
Aprendizaje por refuerzo profundo para la navegación de robots móviles en simulación IR-SIM. Utilizando redes neuronales DRL (SAC, TD3, PPO, DDPG), un robot aprende a navegar hacia un punto objetivo aleatorio en un entorno simulado...
Navegación y SLAM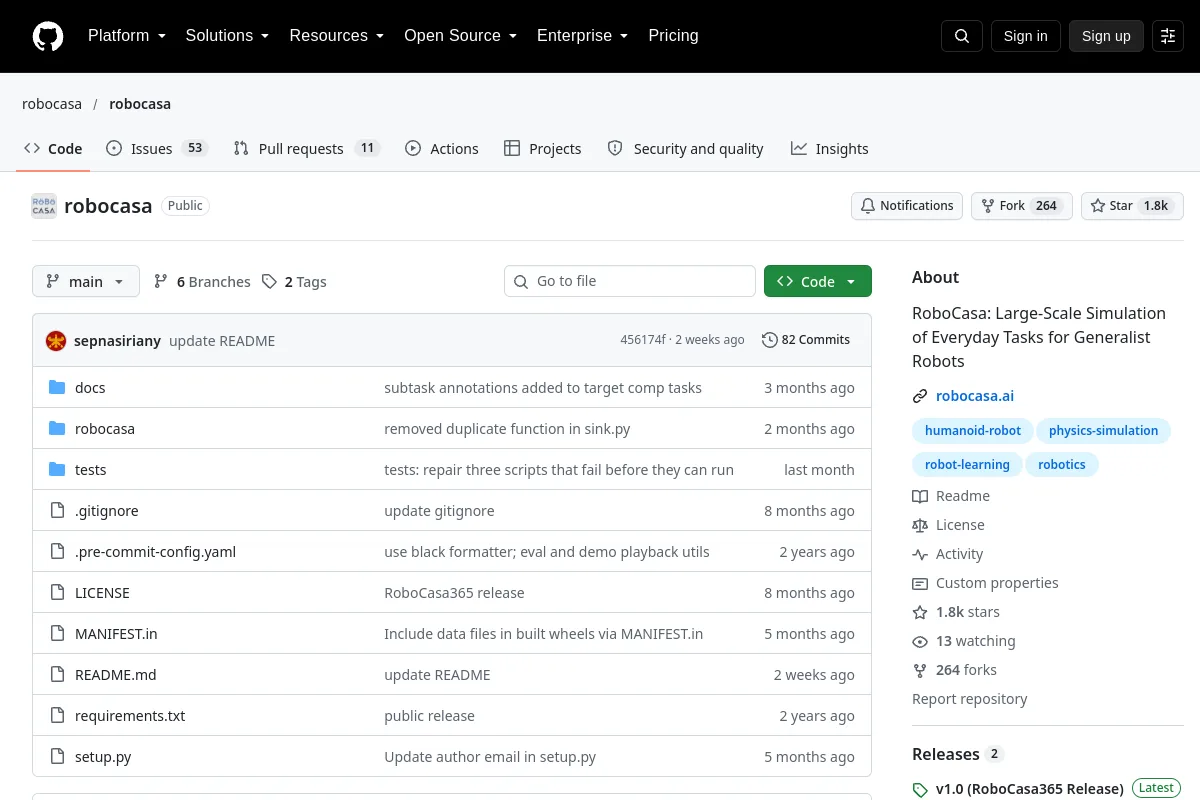 Repositorio
 Investigación
Entornos de manipulación doméstica y recursos para el aprendizaje de robots.
Simulación y física¿Conoce algún recurso que pertenezca aquí?

