 Repositorio
 Investigación
stretch ros2 · hello-robot
Paquetes ROS 2 para manipuladores móviles Hello Robot Stretch.
Marcos de aprendizaje de robotsEL DIRECTORIO DE IA INCORPORADO
Descubra el software de simulación de robots, el middleware ROS 2, la planificación de movimientos y las herramientas de aprendizaje de robots Python.
Repositorio
Investigación
Paquetes ROS 2 para manipuladores móviles Hello Robot Stretch.
Marcos de aprendizaje de robots Repositorio
 Investigación
Este es un sistema SLAM básico de líneas de puntos basado en ORBSLAM2.
Navegación y SLAM Repositorio
 Investigación
Este es el repositorio de código para el artículo IEEE-RAL'26 "Super LiDAR Intensity for Robotic Perception""
Percepción y geometría Repositorio
 Repositorio
 Investigación
Simulación interactiva de sutura asistida por robot
Simulación y física Repositorio
 Investigación
Este proyecto PyBullet genera datos de captura RGB-D sintéticos y entrena líneas base de manipulación de objetos invisibles.
Marcos de aprendizaje de robots Repositorio
 Investigación
 de predicción táctil y corrección de acciones para manipulación rica en contactos.
Marcos de aprendizaje de robots Repositorio
 Investigación
Colección de entornos robóticos MuJoCo equipados con sensores visuales y táctiles.
Simulación y física Repositorio
 Investigación
 sobre la compresión de la memoria episódica basada en tareas para agentes robóticos.
Percepción y geometría Repositorio
 Repositorio
 Investigación
También conocido como Sistema Avanzado de Teleoperación de Robots Fourier (F.A.R.T.S.) 💨
Software de teleoperación Repositorio
 Investigación
Un conjunto de herramientas genéricas de teleoperación para cualquier robot.
Software de teleoperación Repositorio
 Investigación
Infraestructura de planificación de movimiento para aplicaciones de robots industriales.
Planificación y control de movimiento Repositorio
 Investigación
Experimento con brazo robótico que implica tareas de lanzamiento y portería.
Percepción y geometría Repositorio
 Investigación
Flujos de trabajo Isaac Lab para la investigación de robots con patas TienKung.
Simulación y física Repositorio
 Investigación
Controlador ROS de radar TI mmWave (con fusión de sensores e híbrido)
SDK de robots Repositorio
 Investigación
Un entorno limitado de simulación de física basado en CUDA de alto rendimiento para robótica suave y aprendizaje por refuerzo.
Simulación y física Repositorio
 Investigación
TortoiseBot es un robot móvil de código abierto basado en ROS extremadamente fácil de aprender y rentable que es capaz de realizar teleoperaciones, mapeo manual y autónomo, navegación...
Navegación y SLAM Repositorio
 Investigación
Simulador de robótica submarina visualmente realista UNAV-Sim
Simulación y física Repositorio
 Investigación
📣 [IEEE IROS 2023] Repositorio oficial del documento IROS 23 "Reconocimiento de lugares Lidar consciente de la incertidumbre en entornos novedosos"
Percepción y geometría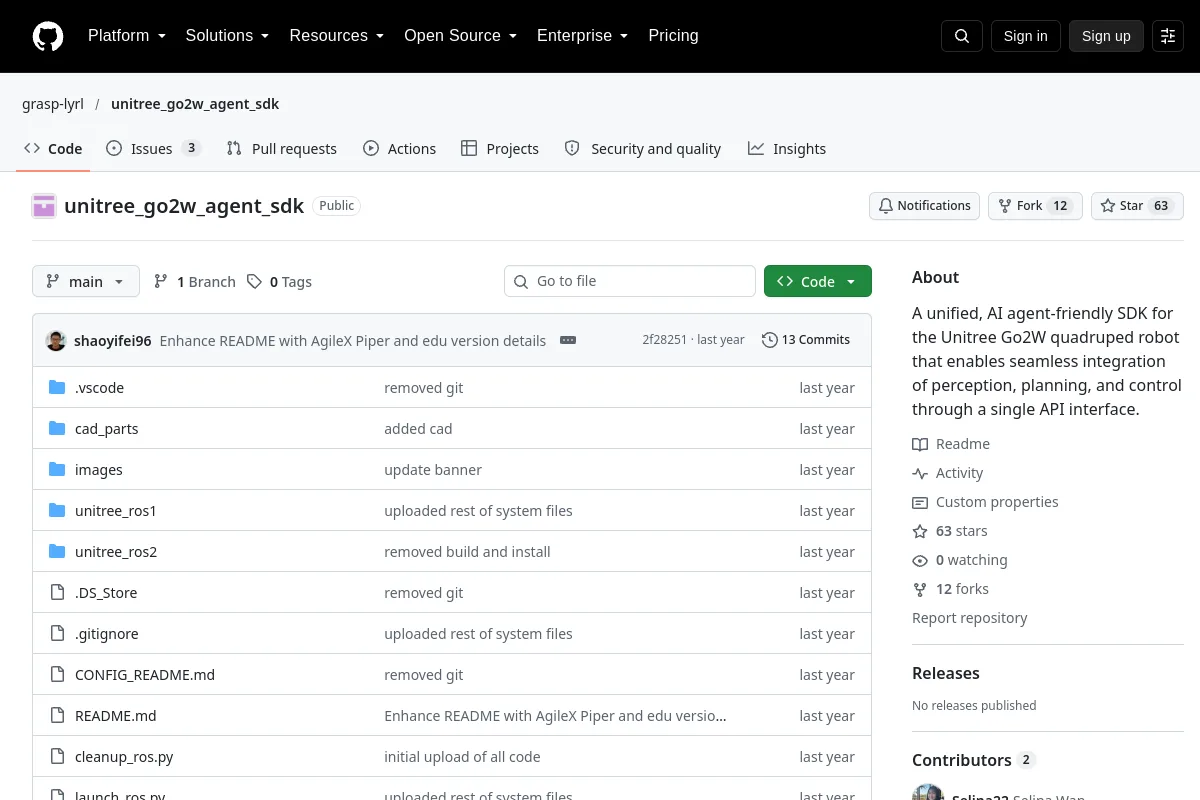 Repositorio
 Investigación
Un SDK unificado y compatible con agentes de IA para el robot cuadrúpedo Unitree Go2W que permite una integración perfecta de percepción, planificación y control a través de una única interfaz API.
SDK de robots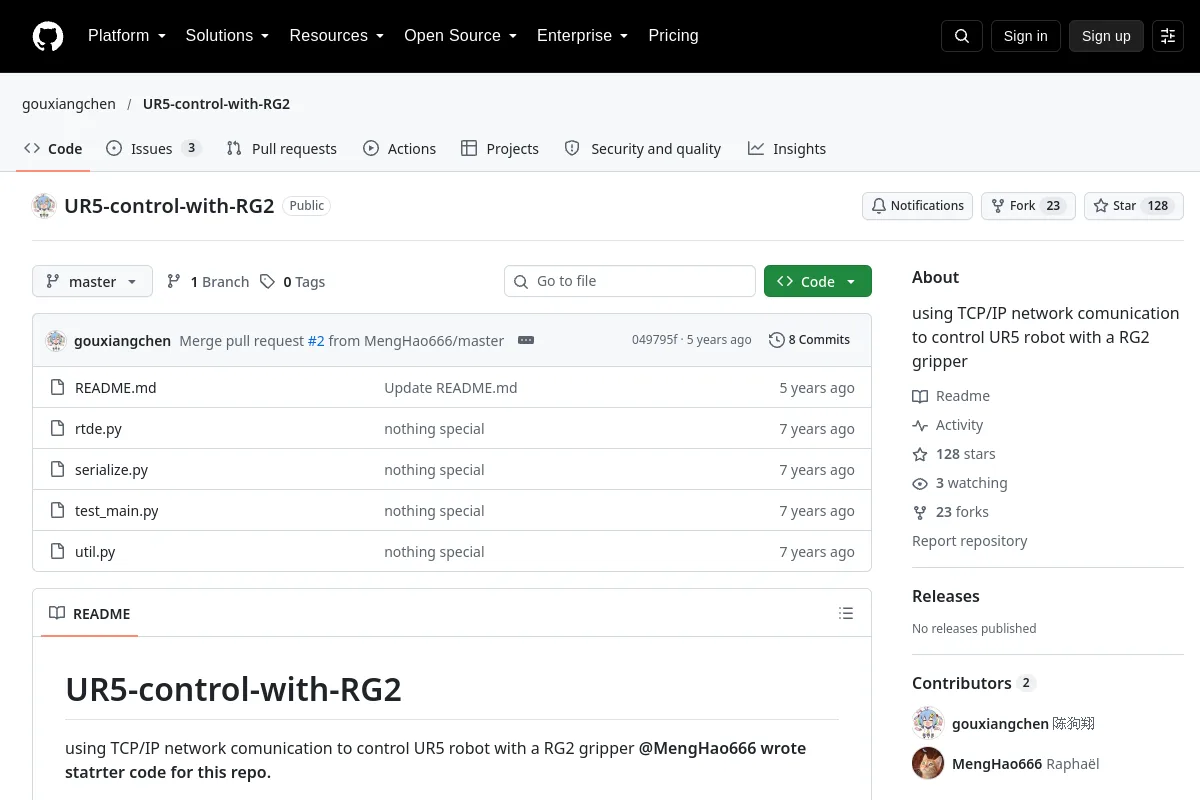 Repositorio
 Investigación
uso de comunicación de red TCP/IP para controlar el robot UR5 con una pinza RG2
SDK de robots Repositorio
 Investigación
Este es un proyecto sobre planificación del movimiento de manipulación robótica utilizando aprendizaje de refuerzo profundo basado en ROS y simulación de Gazebo.
Planificación y control de movimiento Repositorio
 Investigación
Simulación de recogida y colocación de robot universal (UR5) en ROS-Gazebo con una cámara USB y pinzas de vacío
Simulación y física¿Conoce algún recurso que pertenezca aquí?