 Repositorio
 Código abierto
FAST-LIO
Herramientas de odometría inercial LiDAR para la estimación del estado de robots móviles.
Navegación y SLAM
programas / Investigación
Este es el repositorio de código para el artículo IEEE-RAL'26 "Super LiDAR Intensity for Robotic Perception""
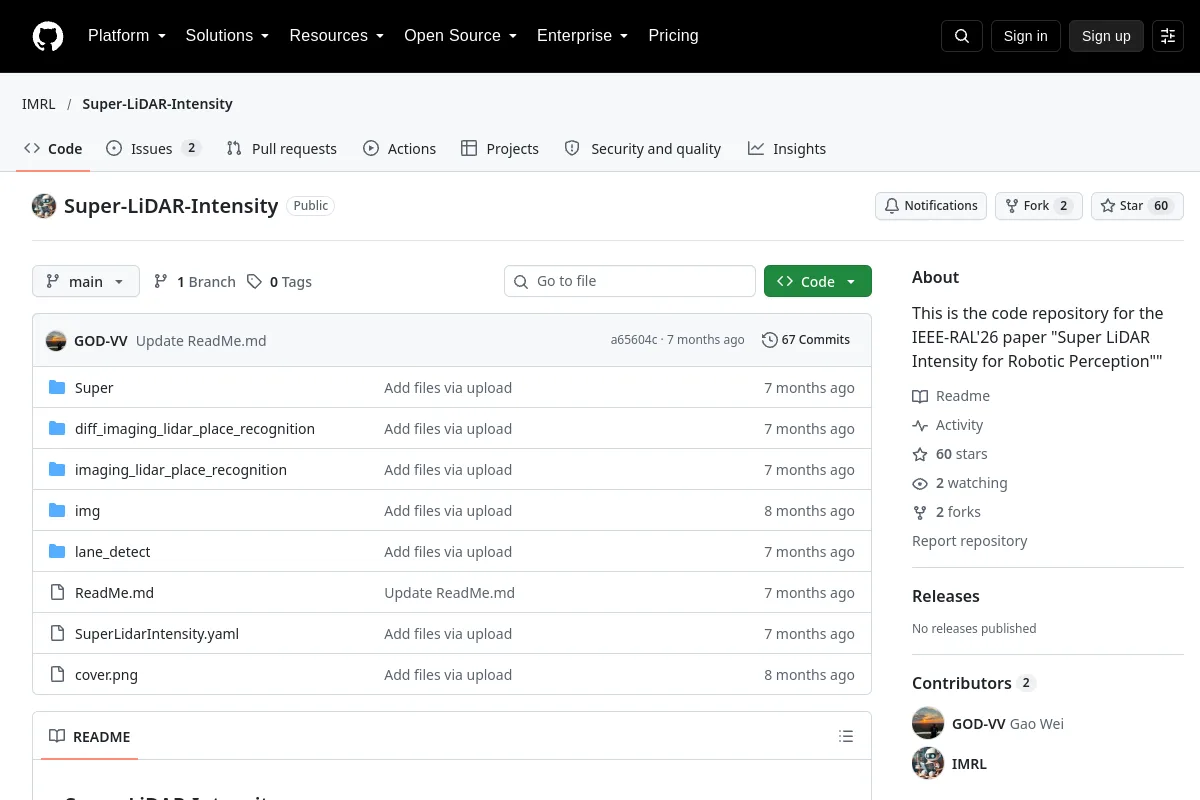
Este es el repositorio de código para el artículo IEEE-RAL'26 "Super LiDAR Intensity for Robotic Perception""
Inspeccione las instrucciones de instalación, las versiones compatibles, los ejemplos y las interfaces en la fuente. Este directorio no afirma que el software haya sido instalado o probado en su robot.
Las licencias de código no cubren automáticamente los pesos de los modelos, los conjuntos de datos o los diseños de hardware. Los detalles de la licencia no registrada requieren confirmación con el editor.
Repositorio
Código abierto
Herramientas de odometría inercial LiDAR para la estimación del estado de robots móviles.
Navegación y SLAM Repositorio
 Código abierto
Biblioteca de visión por computadora para procesamiento, calibración y percepción de imágenes.
Percepción y geometría Repositorio
 Investigación
Algoritmos para filtrado, registro y análisis geométrico de nubes de puntos.
Percepción y geometría