 Référentiel
 Source ouverte
FAST-LIO
Outils d'odométrie inertielle LiDAR pour l'estimation de l'état des robots mobiles.
Navigation et SLAM
Logiciel / Recherche
Il s'agit du référentiel de code pour l'article IEEE-RAL'26 "Super LiDAR Intensity for Robotic Perception""
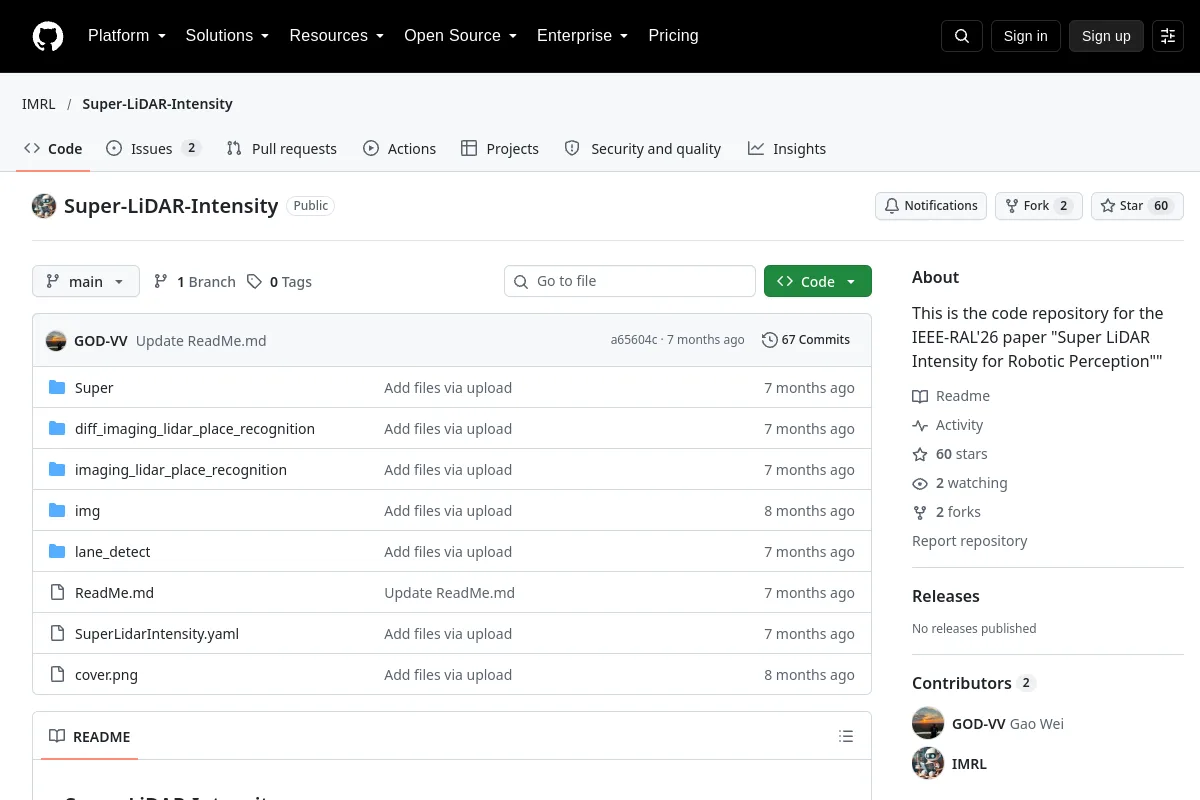
Il s'agit du référentiel de code pour l'article IEEE-RAL'26 "Super LiDAR Intensity for Robotic Perception""
Inspectez les instructions d’installation, les versions prises en charge, les exemples et les interfaces dans la source. Ce répertoire ne prétend pas que le logiciel a été installé ou testé sur votre robot.
Les licences de code ne couvrent pas automatiquement les poids des modèles, les ensembles de données ou les conceptions matérielles. Les détails de licence non enregistrés nécessitent une confirmation auprès de l'éditeur.
Référentiel
Source ouverte
Outils d'odométrie inertielle LiDAR pour l'estimation de l'état des robots mobiles.
Navigation et SLAM Référentiel
 Source ouverte
Bibliothèque de vision par ordinateur pour le traitement, l'étalonnage et la perception d'images.
Perception et géométrie Référentiel
 Recherche
Algorithmes pour le filtrage, l'enregistrement et l'analyse géométrique des nuages de points.
Perception et géométrie