 Repositorio
 Investigación
Helpful-Doggybot · WooQi57
DoggyBot útil: búsqueda de objetos en un mundo abierto mediante robots con patas y modelos de lenguaje visual
Marcos de aprendizaje de robotsEL DIRECTORIO DE IA INCORPORADO
Descubra el software de simulación de robots, el middleware ROS 2, la planificación de movimientos y las herramientas de aprendizaje de robots Python.
Repositorio
Investigación
DoggyBot útil: búsqueda de objetos en un mundo abierto mediante robots con patas y modelos de lenguaje visual
Marcos de aprendizaje de robots Repositorio
 Investigación
Experimentos de control compartido y aprendizaje de robots con humanos en el circuito.
Planificación y control de movimiento Repositorio
 Investigación
Un Gimnasio Mujoco Entorno para manipulación de objetos flexibles con brazo robótico UR5e y pinza Robotiq 2F-85. Experimente con el esfuerzo conjunto, la velocidad, la posición y el espacio operativo...
Software de teleoperación Repositorio
 Investigación
Implementación oficial de "HumanoidGen: generación de datos para manipulación diestra bimanual mediante razonamiento LLM"
Herramientas de visualización y datos Repositorio
 Investigación
Aprendizaje de habilidades futbolísticas para robots humanoides: un marco progresivo de percepción-acción
Percepción y geometría Repositorio
 Investigación
HuRo proporciona un canal que convierte videos humanos en material de preentrenamiento VLA orientado a robots.
Herramientas de visualización y datos Repositorio
 Investigación
Aprendizaje de la marcha cuadrúpedo que combina aprendizaje por refuerzo y control predictivo de modelos.
Planificación y control de movimiento Repositorio
 Investigación
CPG y control de aprendizaje por refuerzo para un robot anguila nadadora.
Planificación y control de movimiento Repositorio
 Investigación
NAVEGACIÓN AUTÓNOMA DEL ROBOT USANDO ROS Robot Clearpath Husky A200 con simulaciones Gazebo y RViz usando diferentes algoritmos SLAM y Path Planning. Escaneo láser de 360 grados con dos SICK LMS511…
Navegación y SLAM Repositorio
 Investigación
Paquete Python para cinemática inversa simbólica de brazo de robot.
Planificación y control de movimiento Repositorio
 Investigación
Un contenedor Python para cinemática inversa IKFast en el brazo UR5.
Planificación y control de movimiento Repositorio
 Investigación
Un proyecto de simulación y navegación de un sistema de robot interior utilizando ROS.
Simulación y física Repositorio
 Investigación
Modelos de manipuladores y robots móviles para planificación de trayectorias y análisis de actuadores.
Planificación y control de movimiento Repositorio
 Investigación
Paquetes acelerados por NVIDIA para la planificación y el control del movimiento del brazo
Planificación y control de movimiento Repositorio
 Investigación
Un proyecto de Isaac Sim en evolución para tareas bimanuales de OpenArm y grabación de demostración.
Software de teleoperación Repositorio
 Investigación
Marco de programación de robótica y IoT de JavaScript, desarrollado en Bocoup.
Middleware y comunicación Repositorio
 Investigación
kineForge proporciona flujos de trabajo de capacitación, pruebas de estrés y reproducción para políticas de robots MuJoCo.
Marcos de aprendizaje de robots Repositorio
 Investigación
Marco para la construcción de software de simulación multifísica paralela.
Simulación y física Repositorio
 Investigación
LangGraph VLA Agent organiza las políticas SmolVLA y LeRobot para la manipulación de varios pasos.
Planificación y control de movimiento Repositorio
 Investigación
Extensión de Isaaclab del robot con patas
Simulación y física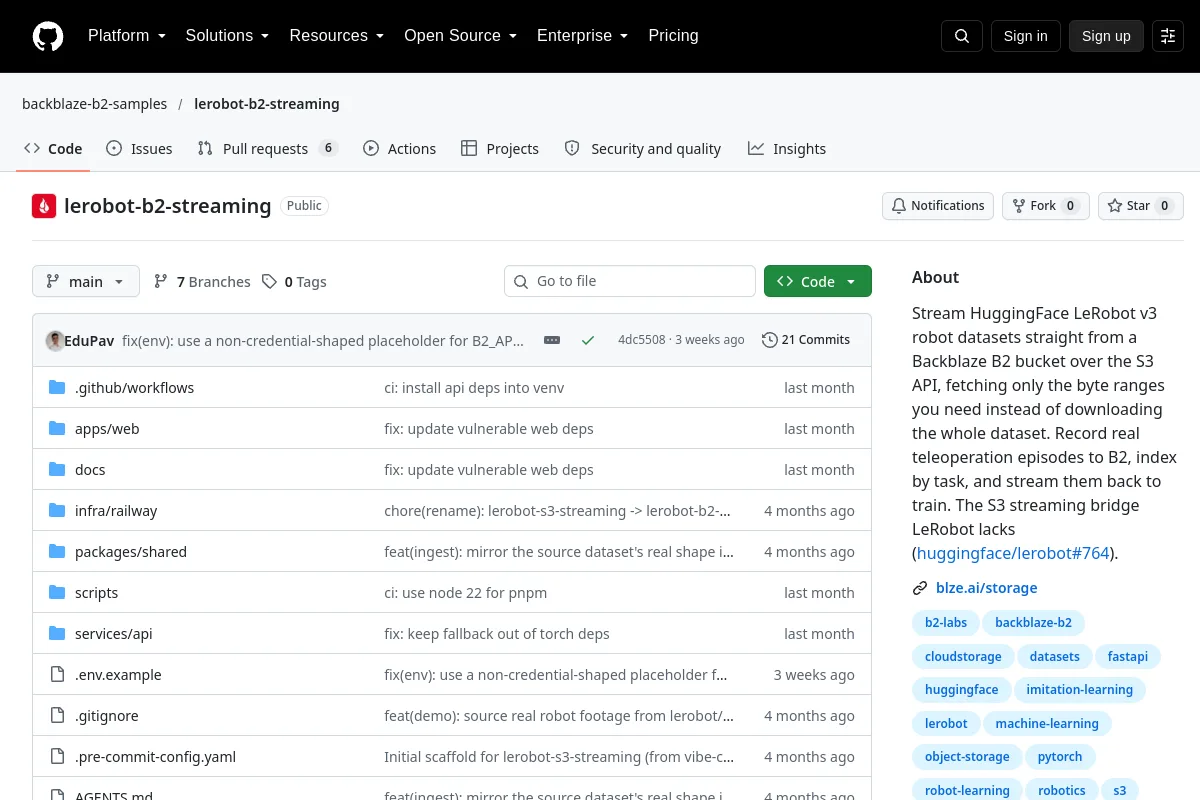 Repositorio
 Investigación
LeRobot B2 Streaming proporciona transmisión en rango de bytes de conjuntos de datos LeRobot desde el almacenamiento Backblaze B2.
Herramientas de visualización y datos Repositorio
 Investigación
LeRobot DP Toolkit proporciona utilidades de temporización, reducción de muestreo de conjuntos de datos y alineación de cámaras para la política de difusión.
Marcos de aprendizaje de robots Repositorio
 Investigación
Código para LGX (Exploración guiada por el lenguaje). Utilizamos LLM para realizar la navegación de robots incorporados de manera cero.
Navegación y SLAM Repositorio
¿Conoce algún recurso que pertenezca aquí?
