 Repositorio
 Código abierto
any4lerobot · Tavish9
Colección de utilidades para modelos, conjuntos de datos y extensiones de realización LeRobot.
Marcos de aprendizaje de robotsEL DIRECTORIO DE IA INCORPORADO
Descubra el software de simulación de robots, el middleware ROS 2, la planificación de movimientos y las herramientas de aprendizaje de robots Python.
Repositorio
Código abierto
Colección de utilidades para modelos, conjuntos de datos y extensiones de realización LeRobot.
Marcos de aprendizaje de robots Repositorio
 Código abierto
Kit de herramientas de animación dinámica y robótica para dinámica y simulación.
Planificación y control de movimiento Repositorio
 Código abierto
Implementación de CNN de agarre generativo para síntesis de agarre robótico.
Marcos de aprendizaje de robots Repositorio
 Código abierto
Un analizador Python URDF con soporte de visualización.
Planificación y control de movimiento Repositorio
 Código abierto
Implementación de álgebra vectorial espacial usando Eigen.
Marcos de aprendizaje de robots Repositorio
 Código abierto
Una descripción URDF simplificada del cuadrúpedo ANYmal B.
Marcos de aprendizaje de robots Repositorio
 Código abierto
UMI-3D SLAM y canal de procesamiento de datos: https://umi-3d.github.io/
Navegación y SLAM Repositorio
 Código abierto
Un marco de aprendizaje robótico para el aprendizaje de políticas y la composición de habilidades.
Marcos de aprendizaje de robots Repositorio
 Código abierto
Entorno de simulación de robots con escenas interiores interactivas.
Simulación y física Repositorio
 Código abierto
Interfaces de hardware e infraestructura de controlador para robots ROS 2.
Marcos de aprendizaje de robots Repositorio
 Código abierto
Implementaciones de servidor del protocolo rosbridge para la integración de ROS.
Marcos de aprendizaje de robots Repositorio
 Código abierto
Integración ROS 2 para modelos de lenguaje llama.cpp y modelos de lenguaje de visión llava.cpp.
Marcos de aprendizaje de robots Repositorio
 Código abierto
ROS 2 reconocimiento de voz mediante SileroVAD y Whisper.cpp.
Marcos de aprendizaje de robots Repositorio
 Código abierto
Software de conducción autónoma basado en la percepción y la planificación robóticas.
Sistemas de flota y autonomía Repositorio
 Código abierto
🤖🐑 Es una oveja, es un muñeco, es un robot seguidor. Dolly nació para ser clonada.
Simulación y física Repositorio
 Código abierto
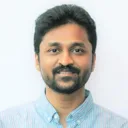
Kit de herramientas de datos de robótica | Convierta entre formatos de conjuntos de datos de robótica (RLDS, LeRobot v2/v3, Zarr, HDF5, Rosbag). Inspeccionar, visualizar y analizar conjuntos de datos. Funciona con HuggingFace Hub. Construido para OpenVLA…
Herramientas de visualización y datos Repositorio
 Código abierto
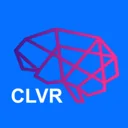
Un entorno de montaje de muebles para tareas de manipulación de largo horizonte.
Marcos de aprendizaje de robots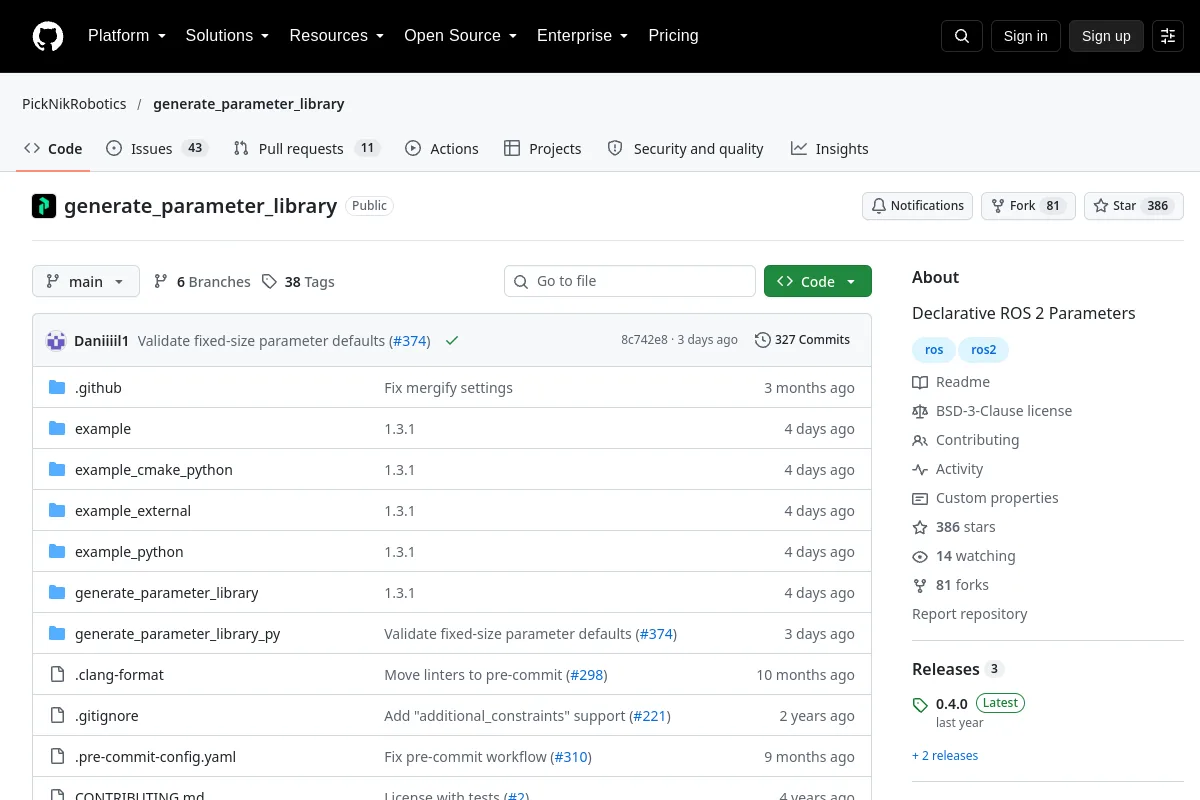 Repositorio
 Código abierto
Parámetros declarativos ROS 2
Middleware y comunicación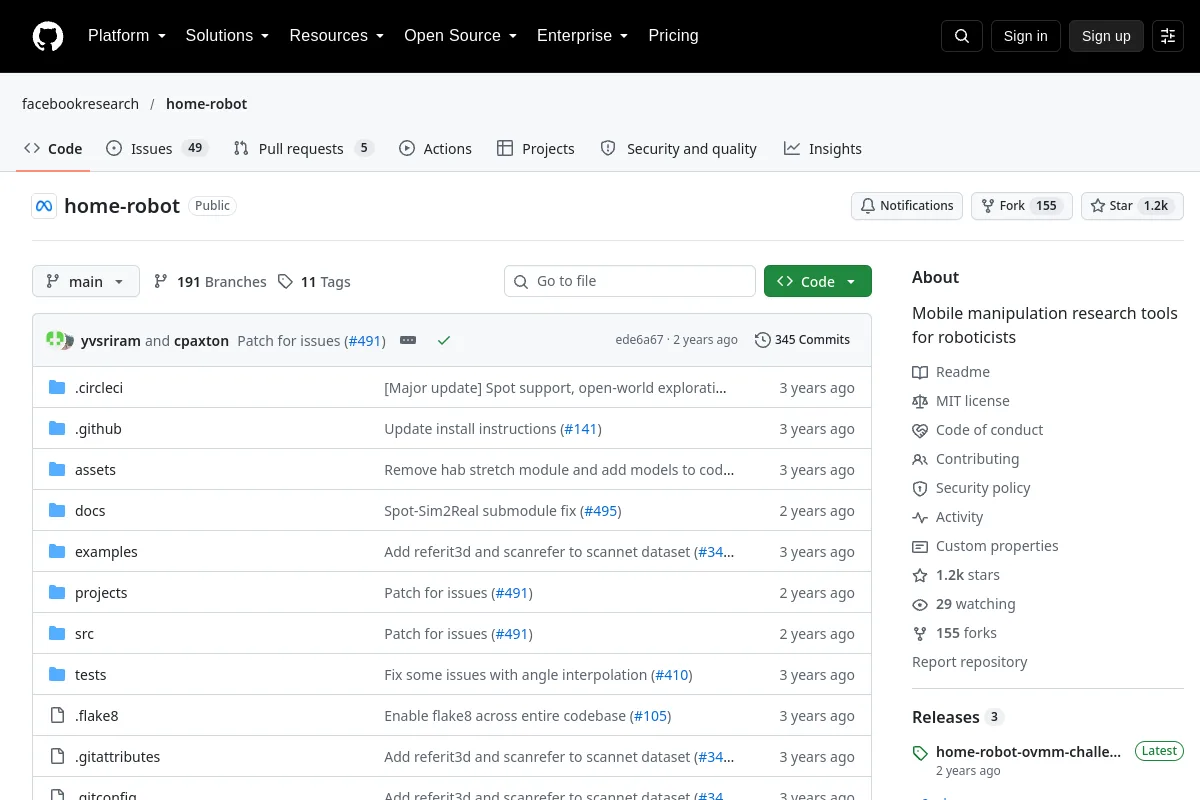 Repositorio
 Código abierto
Herramientas de investigación para la manipulación móvil.
Marcos de aprendizaje de robots Repositorio
 Código abierto
Paquete de replicación del artículo titulado "¿Cómo diseñas tus robots? Estado de la práctica y directrices para sistemas basados en ROS" publicado en ICSE-SEIP 2020
Marcos de aprendizaje de robots Repositorio
 Código abierto
RL aumentado con planificador de movimiento para manipulación en entornos obstruidos.
Marcos de aprendizaje de robots Repositorio
 Código abierto
Herramientas para explotar las simetrías morfológicas en robótica.
Planificación y control de movimiento Repositorio
 Código abierto
El código del artículo 'Hacia el aprendizaje de un modelo generalista para la navegación incorporada'
Navegación y SLAM Repositorio
 Código abierto
Gráfico SLAM basado en nube de puntos escrito en C++ usando la biblioteca open3D.
Navegación y SLAM¿Conoce algún recurso que pertenezca aquí?