Repositorio
 Código abierto
nphysics · dimforge
Motor Rust para física de cuerpos rígidos 2D y 3D.
Simulación y físicaEL DIRECTORIO DE IA INCORPORADO
Descubra el software de simulación de robots, el middleware ROS 2, la planificación de movimientos y las herramientas de aprendizaje de robots Python.
Repositorio
Código abierto
Motor Rust para física de cuerpos rígidos 2D y 3D.
Simulación y física Repositorio
 Código abierto
Navegación objeto-meta mediante exploración semántica.
Navegación y SLAM Repositorio
 Código abierto
Generador de monitores de tiempo de ejecución para aplicaciones de vuelo y robótica.
Middleware y comunicación Repositorio
 Código abierto
Una plataforma de simulación basada en Mujoco para robots humanoides con una arquitectura de 3 niveles, que admite el aprendizaje por imitación y refuerzo y presenta visualización de trayectorias para una investigación y desarrollo eficiente.
Simulación y física Repositorio
 Código abierto
Marco modular de abstracción de hardware para sistemas de inteligencia artificial robótica.
Middleware y comunicación Repositorio
 Código abierto
Un robot aéreo compacto y de código abierto con percepción visual omnidireccional
Percepción y geometría Repositorio
 Código abierto
Código que acompaña al documento RA-L/ICRA 2020: "Generación de trayectoria en línea con control predictivo de modelo distribuido para planificación de movimiento de múltiples robots"
Planificación y control de movimiento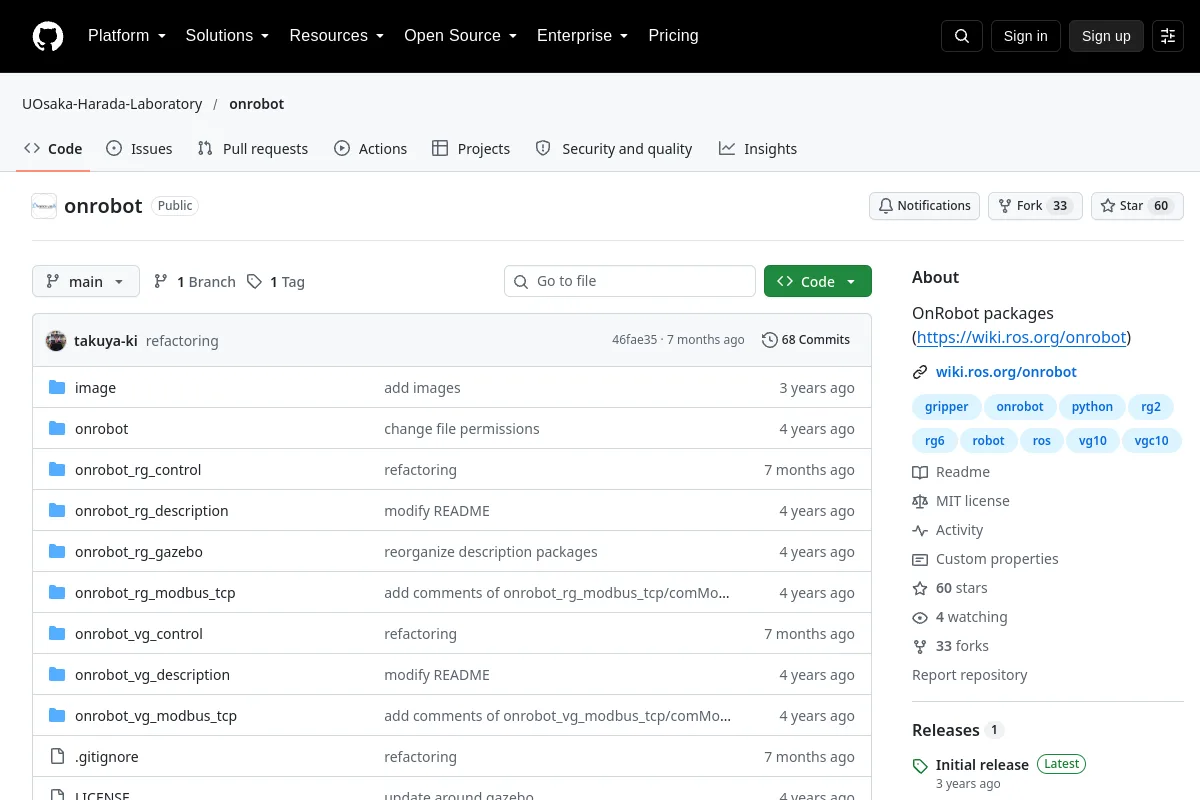 Repositorio
 Código abierto
Paquetes OnRobot (https://wiki.ros.org/onrobot)
SDK de robots Repositorio
 Código abierto
ROS 2 Software Jazzy para la base móvil OpenAMRobot: simulación, Nav2, SLAM, acoplamiento, control, controladores y recuperación.
Navegación y SLAM Repositorio
 Código abierto
OpenBot aprovecha los teléfonos inteligentes como cerebros para robots de bajo costo. Hemos diseñado un pequeño vehículo eléctrico que cuesta unos 50 dólares y sirve como cuerpo de robot. Nuestra pila de software para teléfonos inteligentes Android...
Navegación y SLAM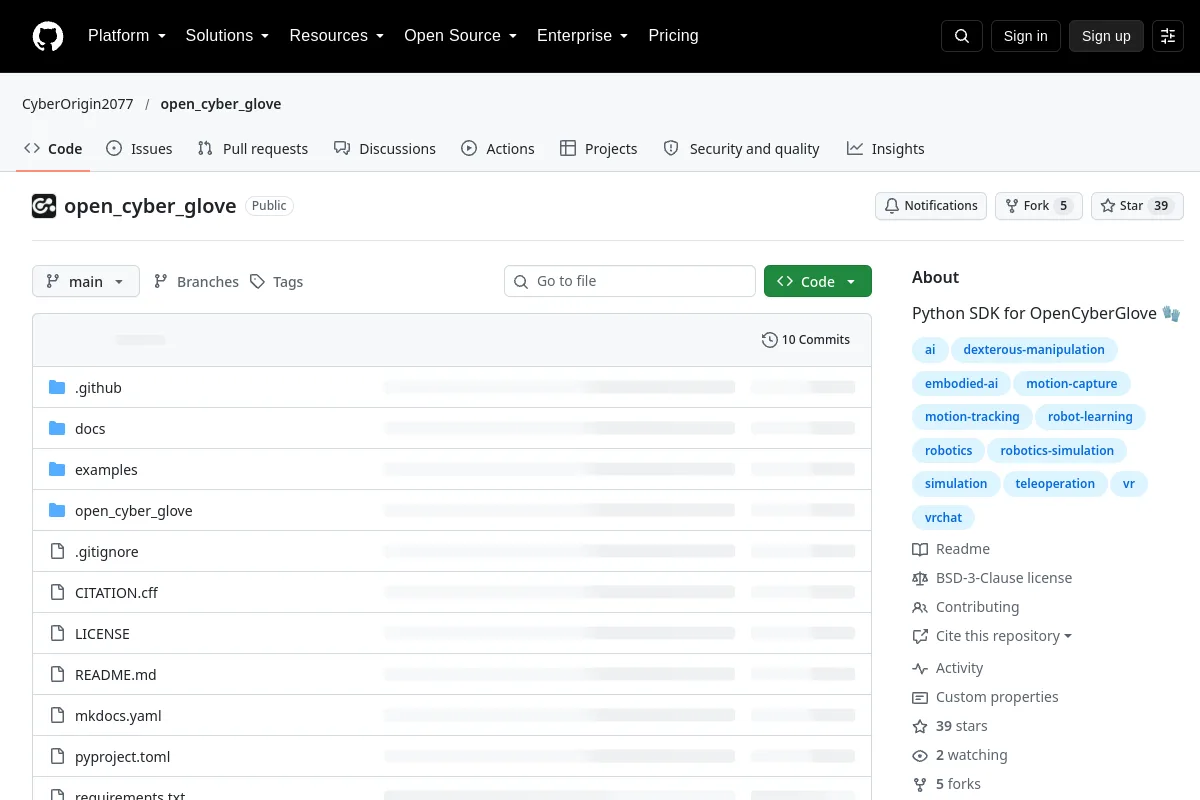 Repositorio
 Código abierto
SDK de Python para el guante de datos OpenCyberGlove.
Software de teleoperación Repositorio
 Código abierto
Un experimento de apertura de cajones táctil con pi0.5 y Genesis.
Marcos de aprendizaje de robots Repositorio
 Código abierto
OpenEyes es un marco de visión robótica de código abierto para dispositivos periféricos
Percepción y geometría Repositorio
 Código abierto
Una caja de herramientas para la reconstrucción real a simulación y la simulación robótica
Simulación y física Sitio web
 Código abierto
Herramientas para coordinar flotas de robots e infraestructura compartida.
Sistemas de flota y autonomía Repositorio
 Código abierto
Código de investigación para la detección de disponibilidad de vocabulario abierto en nubes de puntos 3D.
Percepción y geometría Repositorio
 Repositorio
 Código abierto
Implementación y anotación del algoritmo Free Space Carving (CARV) utilizando puntos de mapa ORB-SLAM y poses de cámara.
Navegación y SLAM Repositorio
 Código abierto
Una especificación para la enseñanza egocéntrica autorizada de robots personales.
Percepción y geometría Repositorio
 Código abierto
PaddleRobotics es una biblioteca de algoritmos de código abierto para robots basada en Paddle, que incluye partes de código abierto como interacción humano-robot, control de movimiento complejo, percepción del entorno, SLAM...
Navegación y SLAM Repositorio
 Código abierto
Aprender rutas de pintura con aerosol robótica a partir de nubes de puntos 3D.
Percepción y geometría Repositorio
 Código abierto
Este repositorio contiene un paquete ROS de muestra que inicia el robot FRANKA EMIKA Panda en el entorno de simulación Gazebo.
Simulación y física Repositorio
 Código abierto
PAROL6 ROS2 MOVEIT
Planificación y control de movimiento Repositorio
 Código abierto
Planificador de rutas híbrido A* para un vehículo de investigación autónomo.
Planificación y control de movimiento¿Conoce algún recurso que pertenezca aquí?