 Repositorio
 Código abierto
xarm ros2 · xArm-Developer
Paquetes de desarrollador ROS 2 para productos robóticos UFACTORY.
Simulación y físicaEL DIRECTORIO DE IA INCORPORADO
Descubra el software de simulación de robots, el middleware ROS 2, la planificación de movimientos y las herramientas de aprendizaje de robots Python.
Repositorio
Código abierto
Paquetes de desarrollador ROS 2 para productos robóticos UFACTORY.
Simulación y física Repositorio
 Código abierto
Una hoja de ruta de aprendizaje para el desarrollo de visual-SLAM.
Navegación y SLAM Repositorio
 Código abierto
Paquetes ROS 2 acelerados por NVIDIA para procesamiento de imágenes de cámaras.
Marcos de aprendizaje de robots Repositorio
 Código abierto
Paquete Visual SLAM/odometría basado en cuVSLAM acelerado por NVIDIA
Navegación y SLAM Repositorio
 Repositorio
 Código abierto
Puerta de enlace de diagnóstico ROS 2 con API REST para operaciones y datos del robot.
Sistemas de flota y autonomía Repositorio
 Código abierto
Motor de física diferenciable para robótica, aprendizaje y control.
Planificación y control de movimiento Repositorio
 Código abierto
Una poderosa extensión de Isaac Sim para convertir archivos de formato de configuración XML de MuJoCo (MJCF) al formato de descripción de escena universal (USD)
Simulación y física Repositorio
 Código abierto
Repositorio oficial de "MotionTrans: los datos de realidad virtual humana permiten el aprendizaje a nivel de movimiento para políticas de manipulación robótica"
Marcos de aprendizaje de robots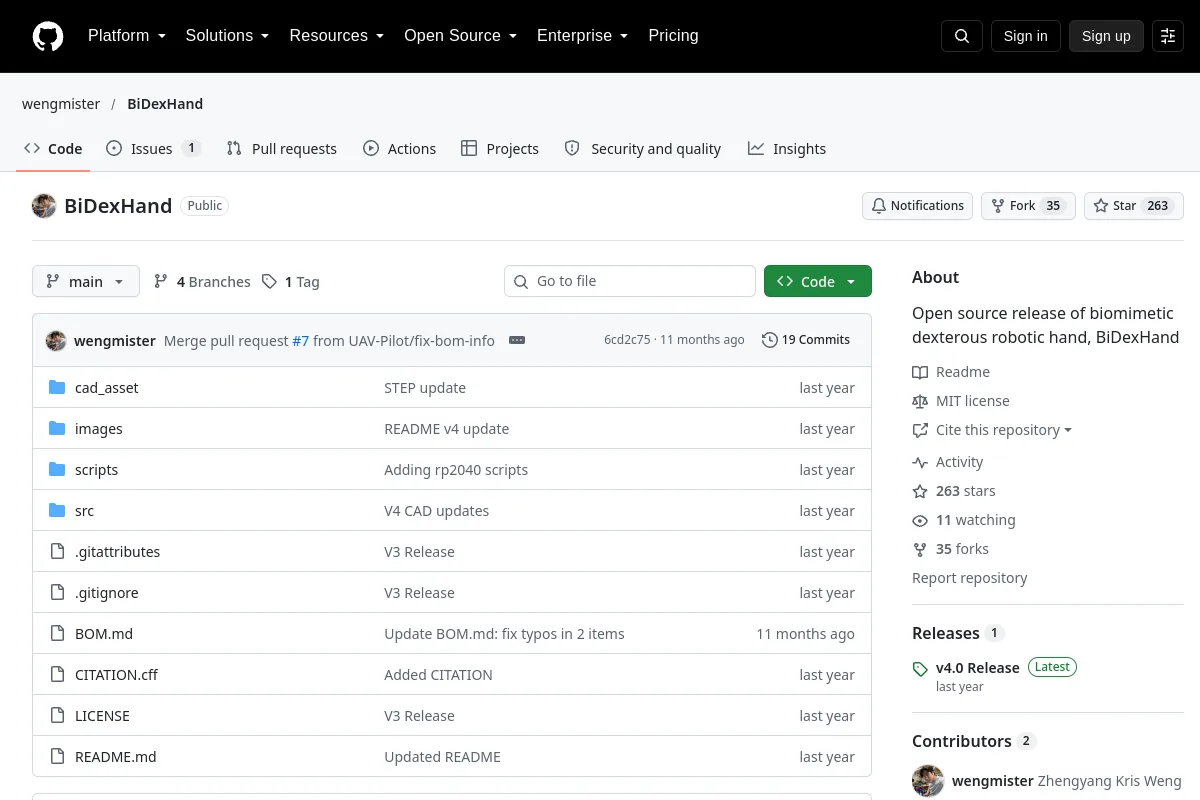 Repositorio
 Código abierto
Recursos de hardware y software para una mano robótica diestra biomimética.
Marcos de aprendizaje de robots Repositorio
 Código abierto
CoSLAM es un software SLAM visual que tiene como objetivo utilizar múltiples cámaras que se mueven libremente para calcular simultáneamente su egomoción y el mapa 3D de las escenas circundantes en un entorno altamente dinámico.
Navegación y SLAM Repositorio
 Código abierto
Codificador RGB-D SLAM para un robot de accionamiento diferencial en entornos dinámicos
Navegación y SLAM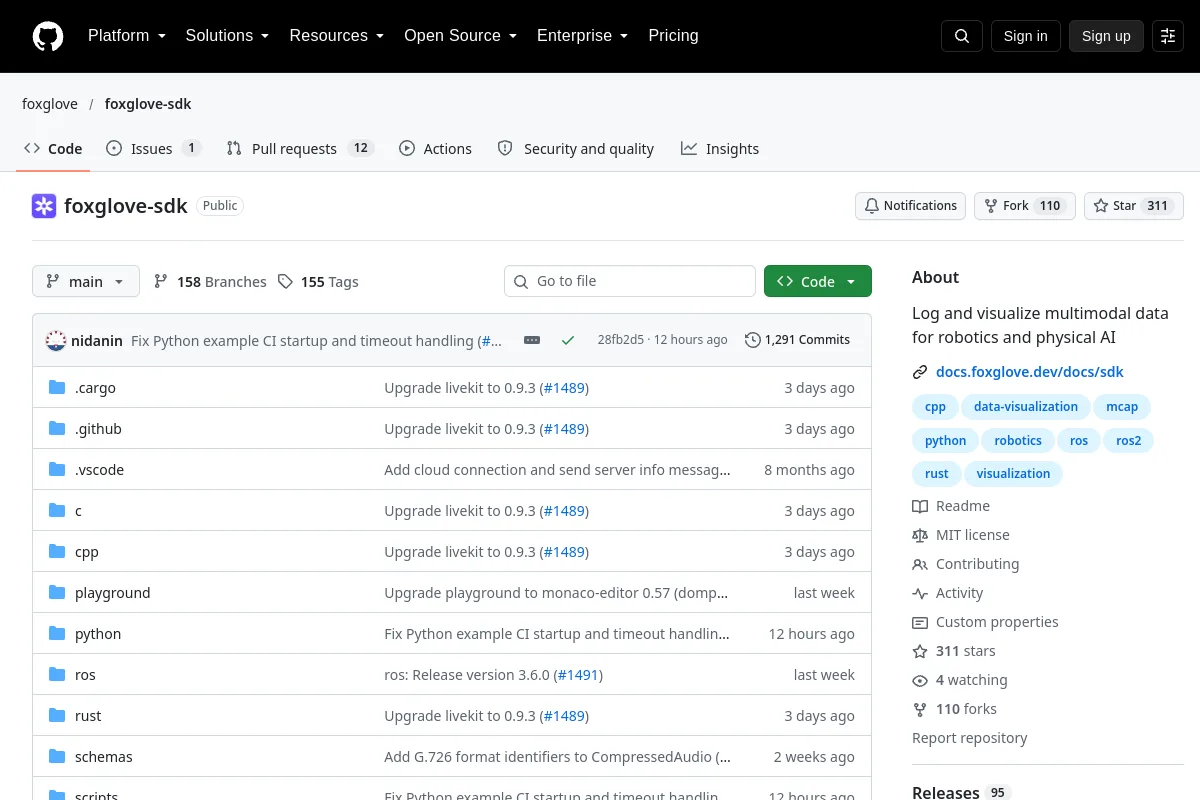 Repositorio
 Código abierto
SDK para registrar y visualizar datos robóticos y de IA física.
Herramientas de visualización y datos Repositorio
 Código abierto
Soporte Unitree Go2, Unitree G1 para Nvidia Isaac Lab (Isaac Gym / Isaac Sim)
Simulación y física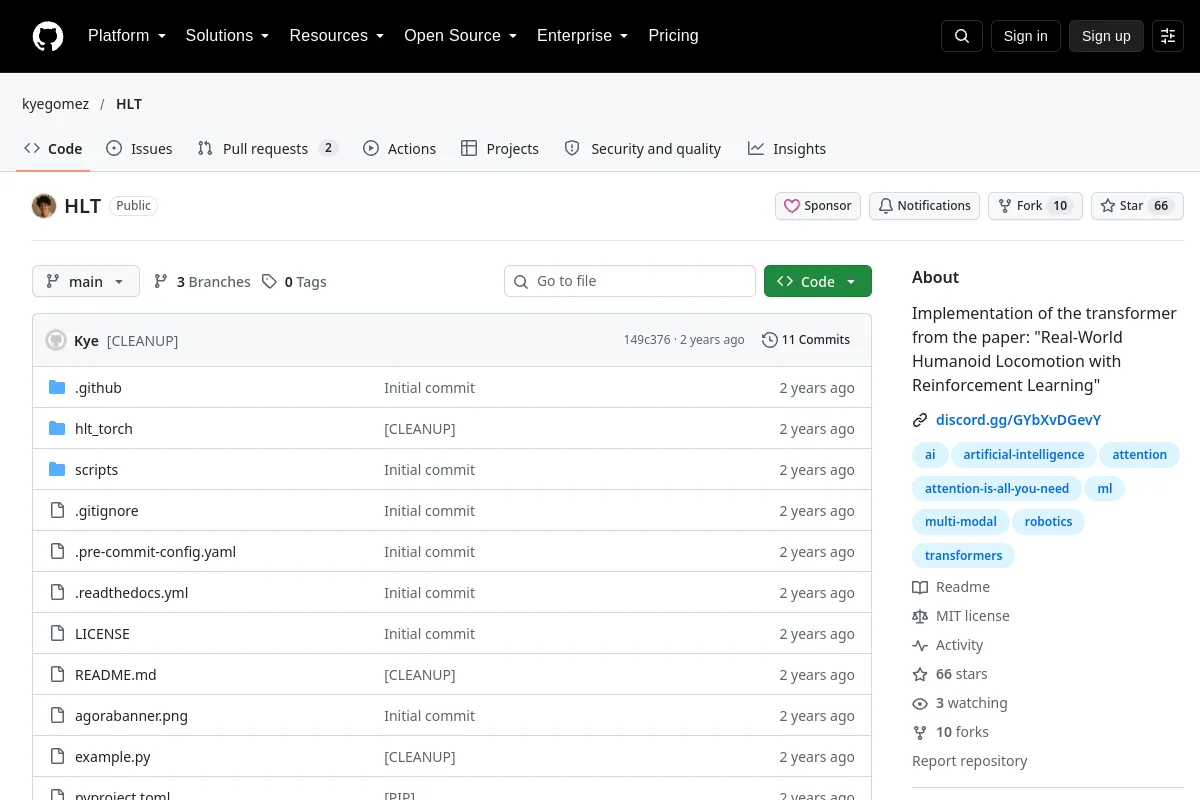 Repositorio
 Código abierto
Implementación del transformador del artículo: "Locomoción humanoide en el mundo real con aprendizaje por refuerzo"
Marcos de aprendizaje de robots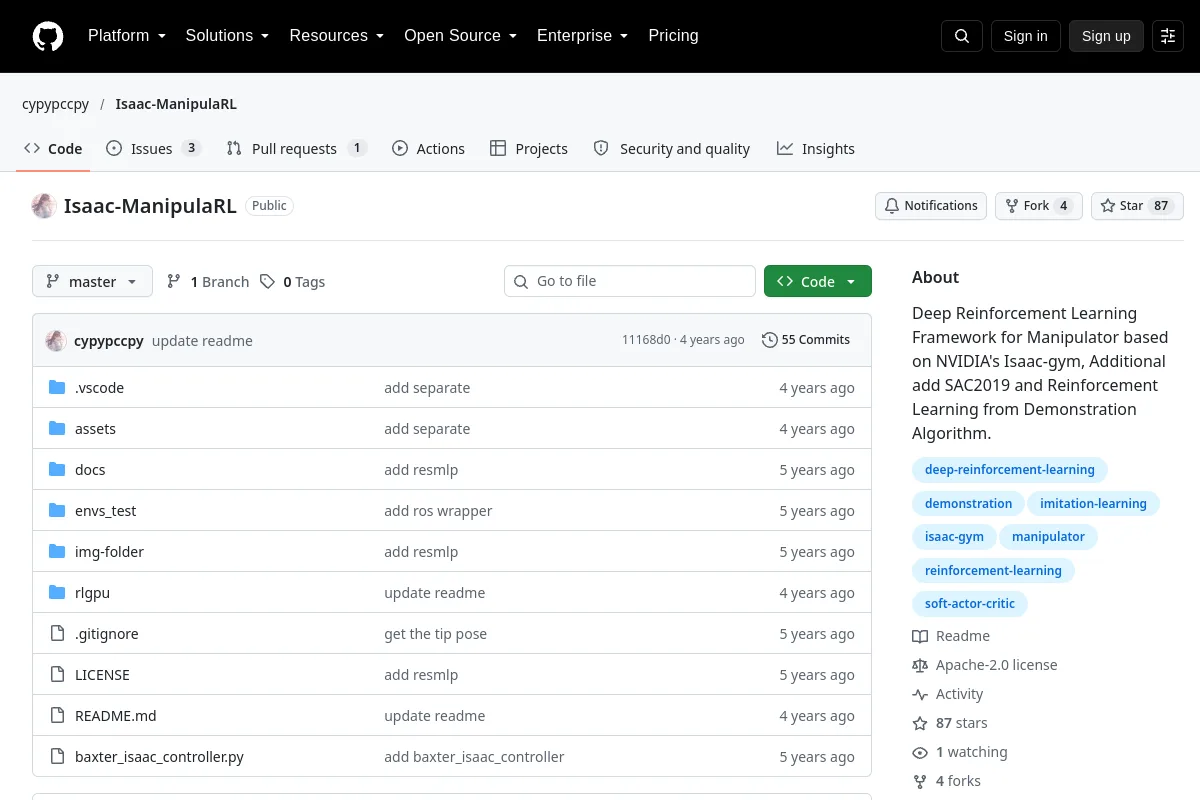 Repositorio
 Código abierto
Marco de aprendizaje por refuerzo de Isaac Gym para manipuladores de robots.
Marcos de aprendizaje de robots Repositorio
 Código abierto
Estimación de la pose de objetos 3D acelerada por NVIDIA y con aprendizaje profundo
Percepción y geometría Repositorio
 Código abierto
Marco de mapeo multimodal con odometría visual-inercial y flujos de trabajo de múltiples robots.
Navegación y SLAM Repositorio
 Código abierto
Herramientas de compilación y configuración de firmware para micro-ROS.
Marcos de aprendizaje de robots Repositorio
 Código abierto
Este código contiene un algoritmo para calcular SLAM visual estéreo utilizando características de punto y segmento de línea.
Navegación y SLAM Repositorio
 Código abierto
Demostración de vehículos agrícolas guiados utilizando el marco RAI.
Marcos de aprendizaje de robots Repositorio
 Repositorio
 Código abierto
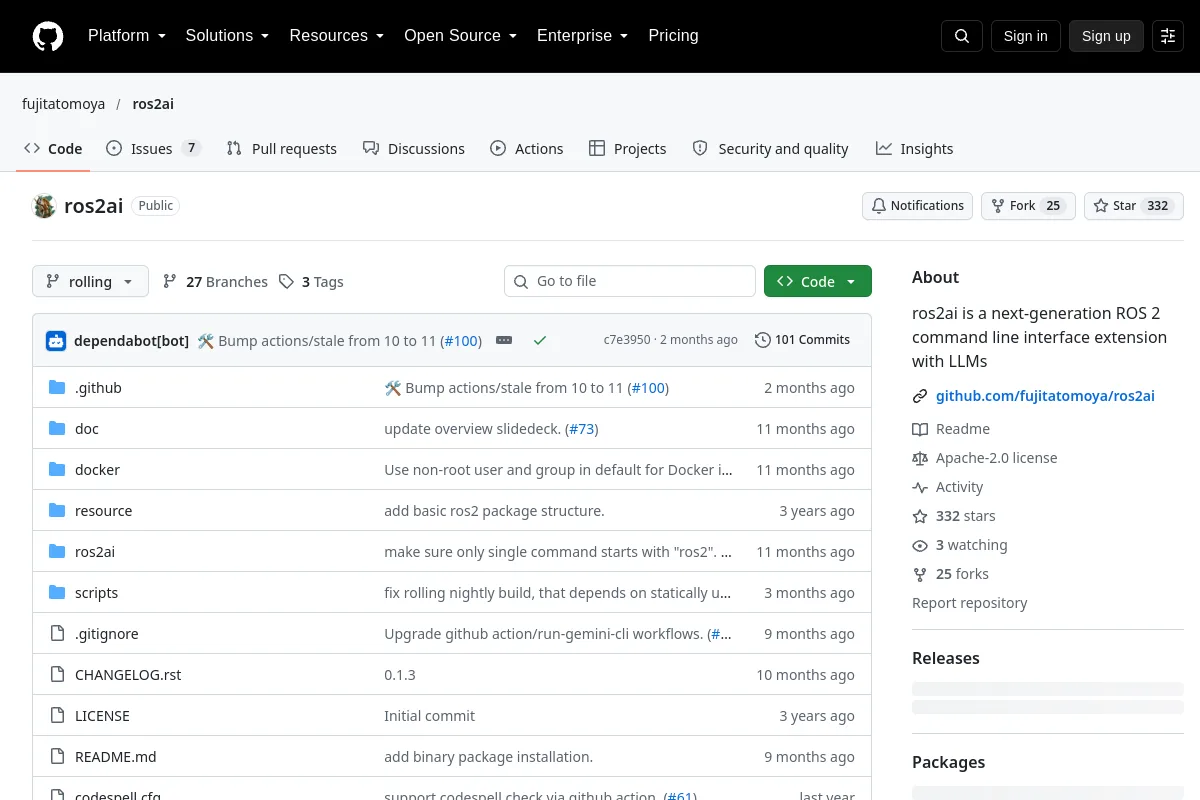
Extensión de línea de comandos ROS 2 que utiliza modelos de lenguaje.
Marcos de aprendizaje de robots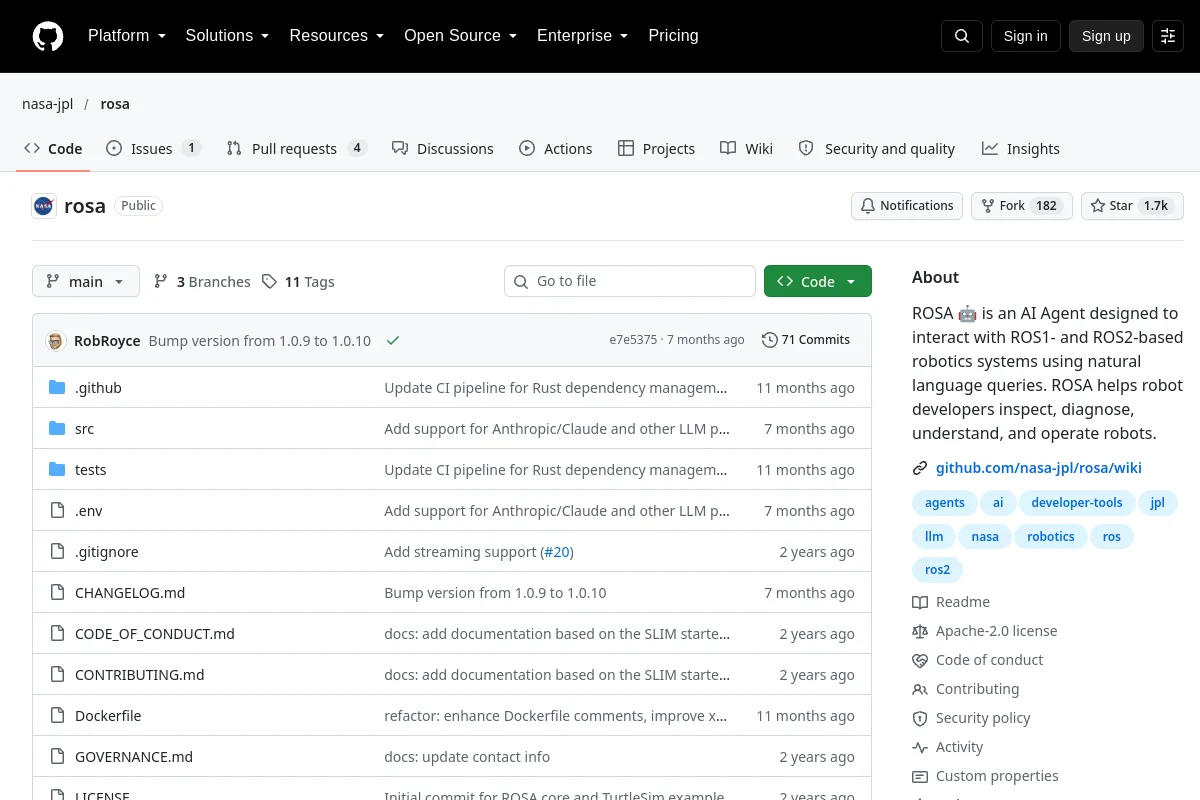 Repositorio
 Código abierto
Una interfaz de agente para interactuar con sistemas robóticos basados en ROS.
Marcos de aprendizaje de robots¿Conoce algún recurso que pertenezca aquí?

