 Repository
 Open Source
gym gazebo2 · AcutronicRobotics
Ein archiviertes Toolkit für RL-Experimente mit ROS 2 und Gazebo.
Simulation & PhysikDAS VERKÖRPERTE KI-VERZEICHNIS
Entdecken Sie Physik-Engines und Simulationsplattformen zum Entwickeln und Testen von Robotersystemen.
Repository
Open Source
Ein archiviertes Toolkit für RL-Experimente mit ROS 2 und Gazebo.
Simulation & Physik Repository
 Open Source
Framework für die Entwicklung von OpenAI Gym-Robotikumgebungen, die mit Ignition Gazebo simuliert werden
Simulation & Physik Repository
 Open Source
Reproduzierbare Reinforcement-Learning-Experimente in Gazebo.
Simulation & Physik Repository
 Open Source
URDF-Modelle von Menschen, die zur Durchführung von Mensch-Roboter-Interaktionsexperimenten erstellt wurden.
Simulation & Physik Repository
 Open Source
Eine Mensch-Fahrzeug-Simulationsplattform für autonome System- und Interaktionsexperimente.
Simulation & Physik Repository
 Open Source
Integration des Zweiarmroboters Motoman CSDA10f mit ROS, Moveit und Gazebo mit dem Ziel, eine Robotik-Entwicklungsplattform für die Invite GmbH zu schaffen, die so vorkonfiguriert ist, dass sie einfach zu bedienen und zu erlernen ist.
Simulation & Physik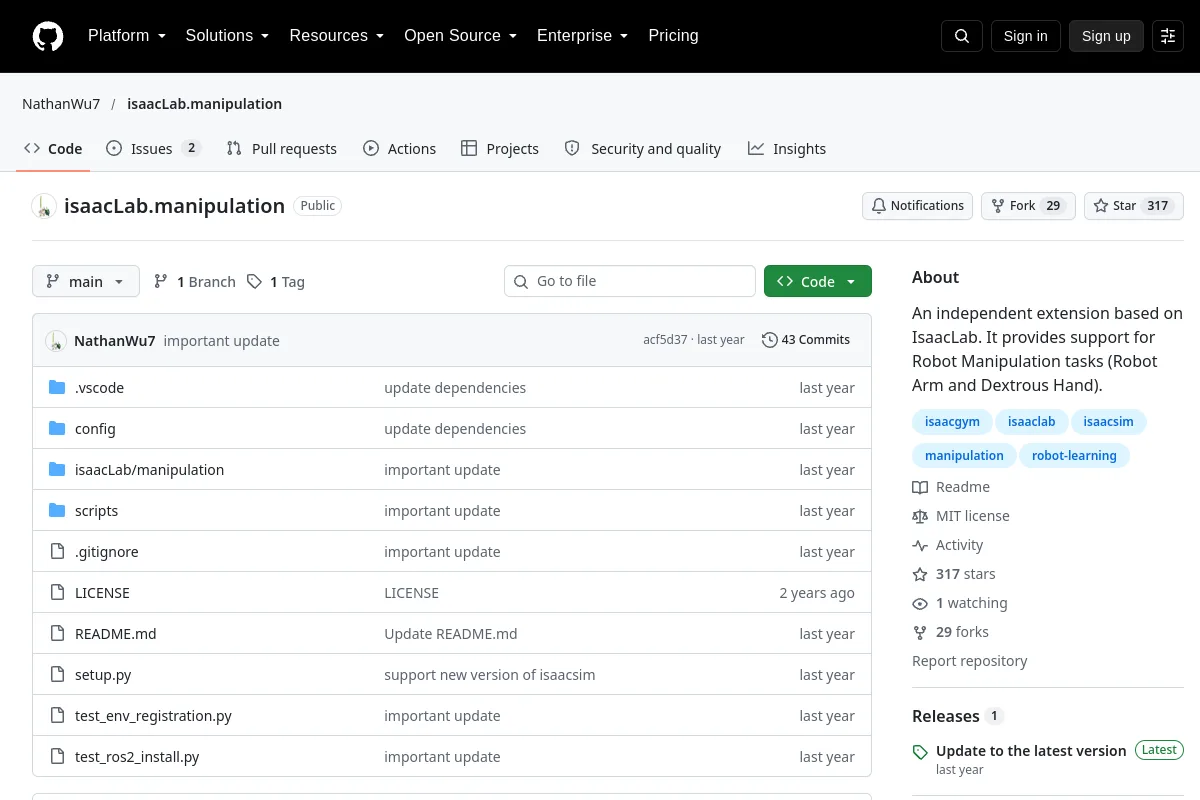 Repository
 Open Source
Eine unabhängige Erweiterung basierend auf IsaacLab. Es bietet Unterstützung für Robotermanipulationsaufgaben (Roboterarm und geschickte Hand).
Simulation & Physik Repository
 Open Source
Eine differenzierbare Physik-Engine und eine Mehrkörperdynamikbibliothek für Steuerung und Roboterlernen.
Simulation & Physik Repository
 Open Source
Python/C++-Gelenkrobotersimulator mit Gym-Schnittstellen für verstärkendes Lernen.
Simulation & Physik Repository
 Open Source
C++-Bibliothek für Starrkörperphysik und Kollisionserkennung.
Simulation & Physik Repository
 Open Source
Codebasis für Kinova Gen3-Training im Isaac Lab, sim2real-Transfer und ROS-Bereitstellung.
Simulation & Physik Repository
 Open Source
RL-Trainingsbibliothek für humanoide Fortbewegung und Manipulation. Aufbauend auf MuJoCo und JAX.
Simulation & Physik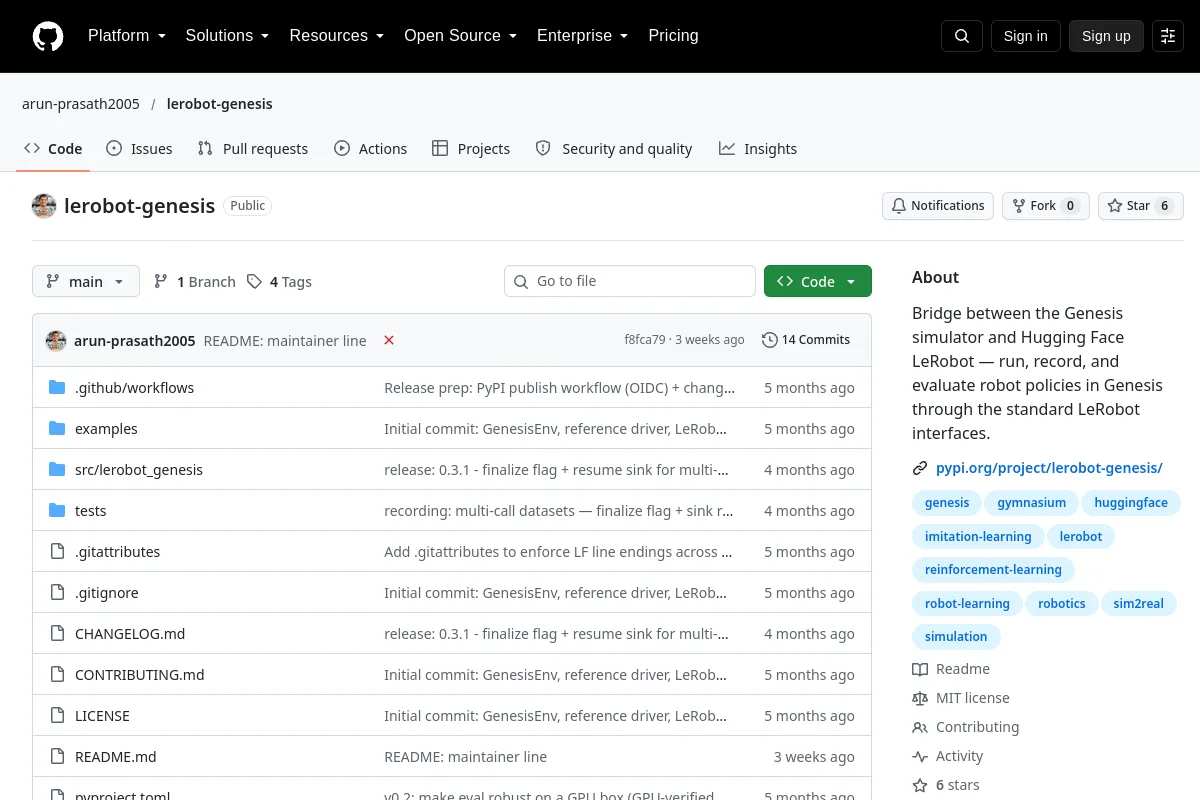 Repository
 Open Source
Eine Genesis-LeRobot-Brücke zum Ausführen, Aufzeichnen und Auswerten von Roboterrichtlinien.
Simulation & Physik Repository
 Open Source
Wahrnehmungslernen für Beinroboter im IsaacLab. | LocoTouch: Erlernen des dynamischen vierbeinigen Transports mit taktiler Wahrnehmung (CoRL'25)
Simulation & Physik Repository
 Open Source
Python SDK für die LuckyEngine-Robotiksimulation
Simulation & Physik Repository
 Open Source
LLM-first, 3D-nativer Robotik- und Simulationsarbeitsbereich.
Simulation & Physik Repository
 Open Source
Basis-Mujoco-Gymnasium-Umgebung zur einfachen Steuerung jedes Roboterarms mit Betriebsraumkontrolle. Gebaut mit dm-control PyMJCF für eine einfache Konfiguration.
Simulation & Physik Repository
 Open Source
Heben Sie FRC-Java-Robotersimulationen mit Physik-Engines auf die nächste Stufe
Simulation & Physik Repository
 Open Source
MATRiX ist eine fortschrittliche Simulationsplattform, die MuJoCo, Unreal Engine 5 und CARLA integriert, um hochauflösende, interaktive Umgebungen für die Robotikforschung bereitzustellen.
Simulation & Physik Repository
 Open Source
Ein digitaler Zwilling für die robotergestützte Automatisierung von Chemielaboren.
Simulation & Physik Repository
 Open Source
Fahrsimulator für autonome Fahrforschung und Multi-Agenten-Experimente.
Simulation & Physik Repository
 Open Source
Eine Sammlung von Aufgaben, die auf mjlab basieren
Simulation & Physik Repository
 Open Source
ROS-Pakete und Arduino-Skripte, die zur Steuerung des BCN3D Moveo-Roboterarms in der Simulation und im echten Leben verwendet werden können.
Simulation & Physik Repository
 Open Source
ROS2-Steuerungspaket für den Mujoco-Simulationsphysiksimulator, einschließlich Plugins für verschiedene Sensoren, RGB-D-Kameras und Lidar.
Simulation & PhysikAUSWAHLHINWEISE
Wählen Sie zwischen Kontakttreue, Sensor-Rendering, Roboterressourcen und Rechenanforderungen. Bestätigen Sie unterstützte Versionen und Lizenzen, bevor Sie die Simulationsgeschwindigkeit vergleichen oder Richtlinien auf die Hardware übertragen.
Kennen Sie eine Ressource, die hierher gehört?