 Repository
 Open Source
legged control · qiayuanl
Rahmenwerk für Roboter mit Beinen für prädiktive Steuerung, Ganzkörpersteuerung und Zustandsschätzung.
Bewegungsplanung und -steuerungDAS VERKÖRPERTE KI-VERZEICHNIS
Finden Sie Werkzeuge für Kinematik, Dynamik, Trajektoriengenerierung und Bewegungsplanung.
Repository
Open Source
Rahmenwerk für Roboter mit Beinen für prädiktive Steuerung, Ganzkörpersteuerung und Zustandsschätzung.
Bewegungsplanung und -steuerung Repository
 Open Source
ODrive-Treiber für ros2_control.
Bewegungsplanung und -steuerung Repository
 Open Source
Beschleunigte Bewegungserzeugungswerkzeuge für die Robotermanipulation.
Bewegungsplanung und -steuerung Repository
 Open Source
Bibliothek zur Modellierung der Dynamik von Starrkörpersystemen.
Bewegungsplanung und -steuerung Repository
 Open Source
Mehrkörperdynamikbibliothek für freischwebende Roboter.
Bewegungsplanung und -steuerung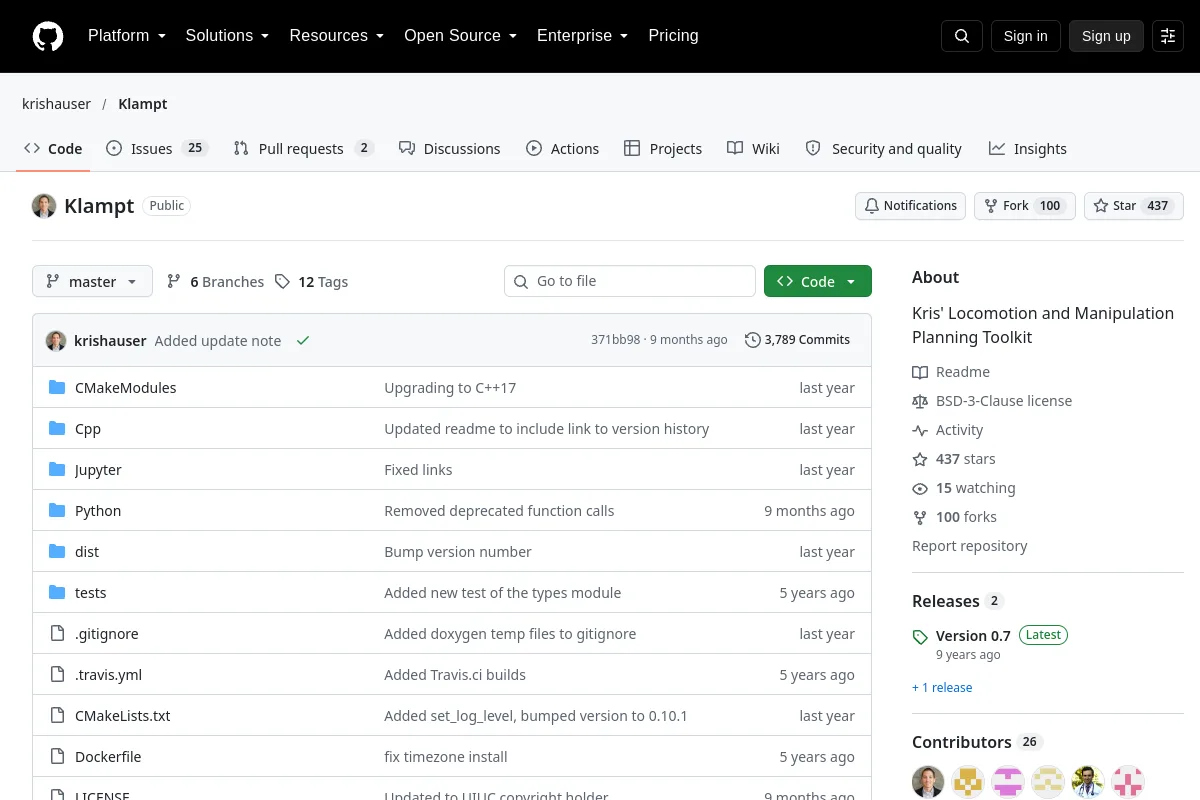 Repository
 Open Source
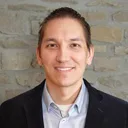
Toolkit für die Fortbewegungs- und Manipulationsplanung von Robotern.
Bewegungsplanung und -steuerung Repository
 Open Source
Differenzierbare Robotermanipulatormodelle zum Erlernen von Dynamik und Steuerung.
Bewegungsplanung und -steuerung Repository
 Open Source
Differenzierbare Physik-Engine für Robotik, Lernen und Steuerung.
Bewegungsplanung und -steuerung Repository
 Open Source
Code und Dokumentation für den Spryped-Biped-Roboter.
Bewegungsplanung und -steuerung Repository
 Open Source
Die offizielle Umsetzung von „AdaPT: Auf dem Weg zu professionellen Tennisstilen für humanoide Roboter mit adaptiver Bewegungsplanung und -verfolgung.“
Bewegungsplanung und -steuerung Repository
 Open Source
Implementierung eines autonomen mobilen Roboters mit semantischer Segmentierung, Objekterkennung, Bewegungsplanung und Steuerungssystemen
Bewegungsplanung und -steuerung Repository
 Open Source
Verbesserung der LLM/VLM-Fähigkeit für die Aufgaben- und Bewegungsplanung von Robotern mit zusätzlichen algorithmusbasierten Tools.
Bewegungsplanung und -steuerung Repository
 Open Source
bcr-Arm: Eine 7-DOF-Roboterarmsimulation mit ROS2 Control, MoveIt-Bewegungsplanung und Unterstützung für ROS2 Humble, ROS2 Jazzy, GZ Fortress, GZ Harmonic und NVIDIA Isaac Sim
Bewegungsplanung und -steuerung Repository
 Open Source
Optimal-Control-Framework, das CasADi, Ipopt, ACADOS und biorbd verbindet.
Bewegungsplanung und -steuerung Repository
 Open Source
Suite von Bibliotheken zur Erzielung einer zweibeinigen Fortbewegung bei humanoiden Robotern
Bewegungsplanung und -steuerung Repository
 Open Source
Roboternachrichten, Beschreibungen und Controller für Boxer.
Bewegungsplanung und -steuerung Repository
 Open Source
Offizielle Implementierung von Chain-of-Action: Trajectory Autoregressive Modeling for Robotic Manipulation. Akzeptiert in NeurIPS 2025.
Bewegungsplanung und -steuerung Repository
 Open Source
C++-Toolbox für Robotik, optimale Steuerung und modellprädiktive Steuerung.
Bewegungsplanung und -steuerung Repository
 Open Source
Nur-Header-C++-Bibliothek für Robotik-, Steuerungs- und Pfadplanungsalgorithmen. In Arbeit, Beiträge sind willkommen!
Bewegungsplanung und -steuerung Repository
 Open Source
CRISP – kompatible ROS2-Controller für lernbasierte Manipulationsrichtlinien
Bewegungsplanung und -steuerung Repository
 Open Source
Roboterlernforschung unter Verwendung separater Vorwärts- und Rückwärtsdynamik-Vorschulungen.
Bewegungsplanung und -steuerung Repository
 Open Source
Bahnplanungs- und Steuerungsalgorithmen für einen Differentialantriebsroboter unter Verwendung von ROS2
Bewegungsplanung und -steuerung Repository
 Open Source
Beispiele für eine effiziente Trajektorienoptimierung für die Bewegungsplanung von Robotern
Bewegungsplanung und -steuerung Repository
 Open Source
Optimierungsframework für die Bewegungsplanung und -steuerung von Robotern.
Bewegungsplanung und -steuerungAUSWAHLHINWEISE
Überprüfen Sie Robotermodelle, Kollisionsdarstellungen, Timing und Steuerungsschnittstellen. Ein realisierbarer geometrischer Pfad muss vor der Ausführung noch dynamisch und auf Hardwareebene validiert werden.
Kennen Sie eine Ressource, die hierher gehört?