Repository
 Open Source
minisam · dongjing3309
Faktor-Graph-Framework für die nichtlineare Optimierung der kleinsten Quadrate.
Navigation & SLAMDAS VERKÖRPERTE KI-VERZEICHNIS
Entdecken Sie Kartierungs-, Lokalisierungs-, Odometrie- und Navigationssoftware für autonome Roboter.
Repository
Open Source
Faktor-Graph-Framework für die nichtlineare Optimierung der kleinsten Quadrate.
Navigation & SLAM Repository
 Open Source
Algorithmen zur Planung, Kartierung und Erkundung von Roboterpfaden
Navigation & SLAM Repository
 Open Source
ROS 2-Knoten, die die Kernfunktionen von MRPT umschließen: Lokalisierung, autonome Navigation, Rohprotokolle usw. SLAM ist in anderen Paketen enthalten.
Navigation & SLAM Repository
 Open Source
Ein modularisiertes Multi-Roboter-SLAM-System mit Höhenkartierung und einem Costmap-Konverter für einfache Navigation. Verschiedene Odometrie- und Schleifenschlussalgorithmen können problemlos in das System integriert werden.
Navigation & SLAM Repository
 Open Source
CVPR 2026 – MSGNav: Entfesseln Sie die Leistungsfähigkeit des multimodalen 3D-Szenendiagramms für die verkörperte Zero-Shot-Navigation
Navigation & SLAM Repository
 Open Source
„Multi-Roboter-Koordination mit Agent-Server-Architektur für autonome Navigation in teilweise unbekannten Umgebungen“, IROS 2020
Navigation & SLAM Repository
 Open Source
MCP-Server, der Tools und Ressourcen zur Steuerung und Überwachung von Robotern mithilfe von Nav2 bereitstellt.
Navigation & SLAM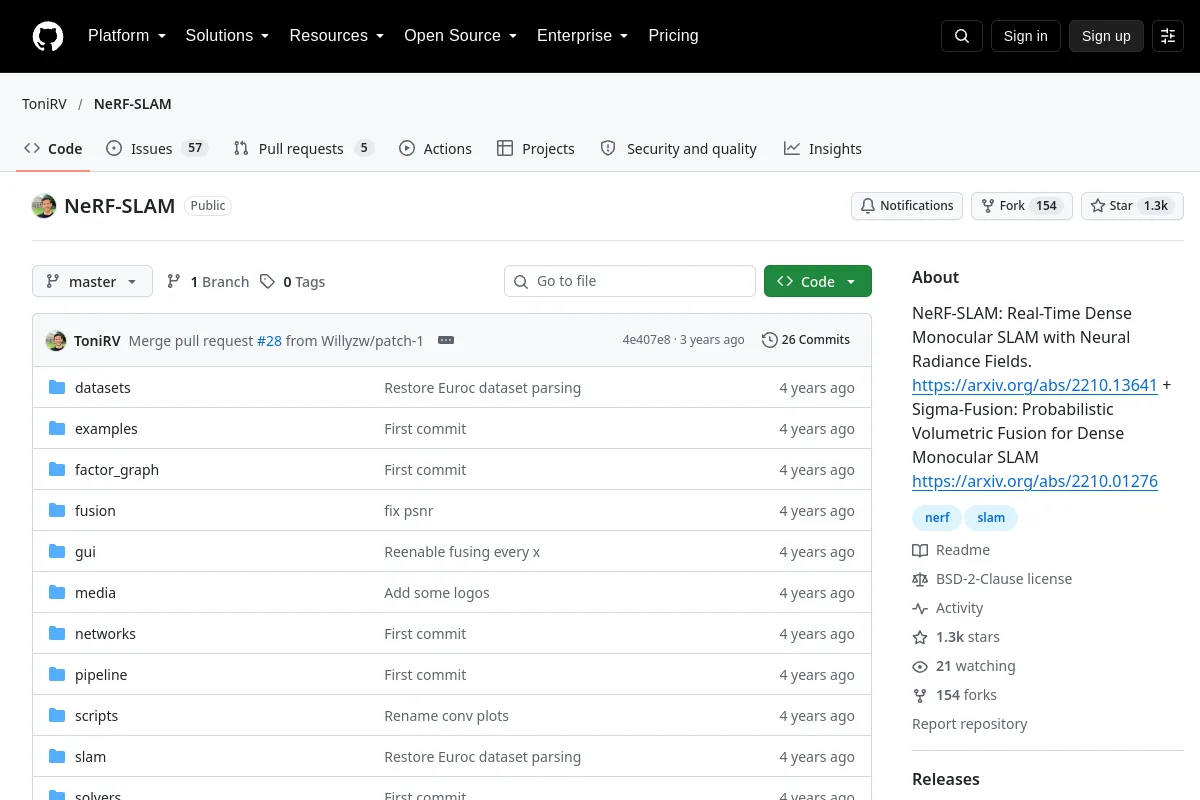 Repository
 Open Source
NeRF-SLAM: Dichtes monokulares SLAM in Echtzeit mit neuronalen Strahlungsfeldern. https://arxiv.org/abs/2210.13641 + Sigma-Fusion: Probabilistische volumetrische Fusion für dichtes monokulares SLAM…
Navigation & SLAM Repository
 Open Source
Objekt-Ziel-Navigation mittels semantischer Exploration.
Navigation & SLAM Repository
 Open Source
ROS 2 Jazzy-Software für die mobile OpenAMRobot-Basis: Simulation, Nav2, SLAM, Docking, Steuerung, Treiber und Aufruf.
Navigation & SLAM Repository
 Open Source
OpenBot nutzt Smartphones als Gehirne für kostengünstige Roboter. Wir haben ein kleines Elektrofahrzeug entworfen, das etwa 50 US-Dollar kostet und als Roboterkörper dient. Unser Software-Stack für Android-Smartphones…
Navigation & SLAM Repository
 Open Source
Implementierung und Annotation des Free Space Carving-Algorithmus (CARV) unter Verwendung von ORB-SLAM-Kartenpunkten und Kameraposen.
Navigation & SLAM Repository
 Open Source
PaddleRobotics ist eine Open-Source-Algorithmusbibliothek für Roboter, die auf Paddle basiert und Open-Source-Teile wie Mensch-Roboter-Interaktion, komplexe Bewegungssteuerung, Umgebungswahrnehmung, SLAM usw. umfasst.
Navigation & SLAM Repository
 Repository
 Repository
 Open Source
PLVS ist ein Echtzeit-SLAM-System mit Punkten, Linien, volumetrischer Kartierung und unbeaufsichtigter inkrementeller 3D-Segmentierung.
Navigation & SLAM Repository
 Open Source
Abdeckungspfadplanung für Polygone mit Löchern.
Navigation & SLAM Repository
 Repository
 Repository
 Open Source
RoomTour3D – Geometriebewusste, kostengünstige und automatische Daten aus Webvideos für die integrierte Navigation
Navigation & SLAM Repository
 Open Source
Agentenfähigkeit für die ROS 2-Entwicklung in Produktionsqualität. Progressive Offenlegung SKILL.md, die Arbeitsbereich, Knoten, Ausführende, QoS, ros2_control, Nav2, MoveIt 2, Echtzeit und Bereitstellung abdeckt. Funktioniert mit…
Navigation & SLAM Repository
 Open Source
Ein ROS2 Humble-Paket, das das ORB-SLAM3 V1.0 VSLAM-Framework nativ implementiert
Navigation & SLAM Repository
 Open Source
ROS-Paket, das den Navigationsstapel nutzt, um mithilfe von GMAPPING autonom eine unbekannte Umgebung zu erkunden und eine Karte der erkundeten Umgebung zu erstellen. Abschließend noch eine Wegplanung…
Navigation & SLAM Repository
 Open Source
SchurVINS: Schur-Komplement-basiertes leichtes visuelles Trägheitsnavigationssystem
Navigation & SLAMAUSWAHLHINWEISE
Passen Sie Sensoren, Koordinatenrahmen und Lokalisierungsannahmen an die Einsatzumgebung an. Kartierung, Posenschätzung, Pfadplanung und Hindernisvermeidung bedienen verschiedene Teile des Navigationsstapels.
Kennen Sie eine Ressource, die hierher gehört?