 Förvar
 Öppen källkod
CLOVER · OpenDriveLab
KLÖVER: Visuomotorstyrning med sluten slinga med generativ förväntan för robotmanipulation
RobotpolitikTHE EMBODIED AI DIRECTORY
Utforska vision-språk-action-modeller och robotmodeller för perception, manipulation och kontroll.
Förvar
Öppen källkod
KLÖVER: Visuomotorstyrning med sluten slinga med generativ förväntan för robotmanipulation
Robotpolitik Förvar
 Öppen källkod
RDT-1B: en diffusionsgrundmodell för bimanuell manipulation
Vision-språk-handling Förvar
 Öppen källkod
Kod som medföljer uppsatsen "Lära dig smidiga robotrörelsefärdigheter genom att imitera djur"
Robotpolitik Förvar
 Öppen källkod
SPA: 3D Spatial-Awareness möjliggör effektiv förkroppslig representation
Perceptionsmodeller Förvar
 Öppen källkod
Officiell kodbas för Manipulation Primitive-augmented reinforcement Learning (MAPLE)
Robotpolitik Förvar
 Öppen källkod
DexMV: Imitation Learning for Dexterous Manipulation from Human Videos, ECCV 2022
Robotpolitik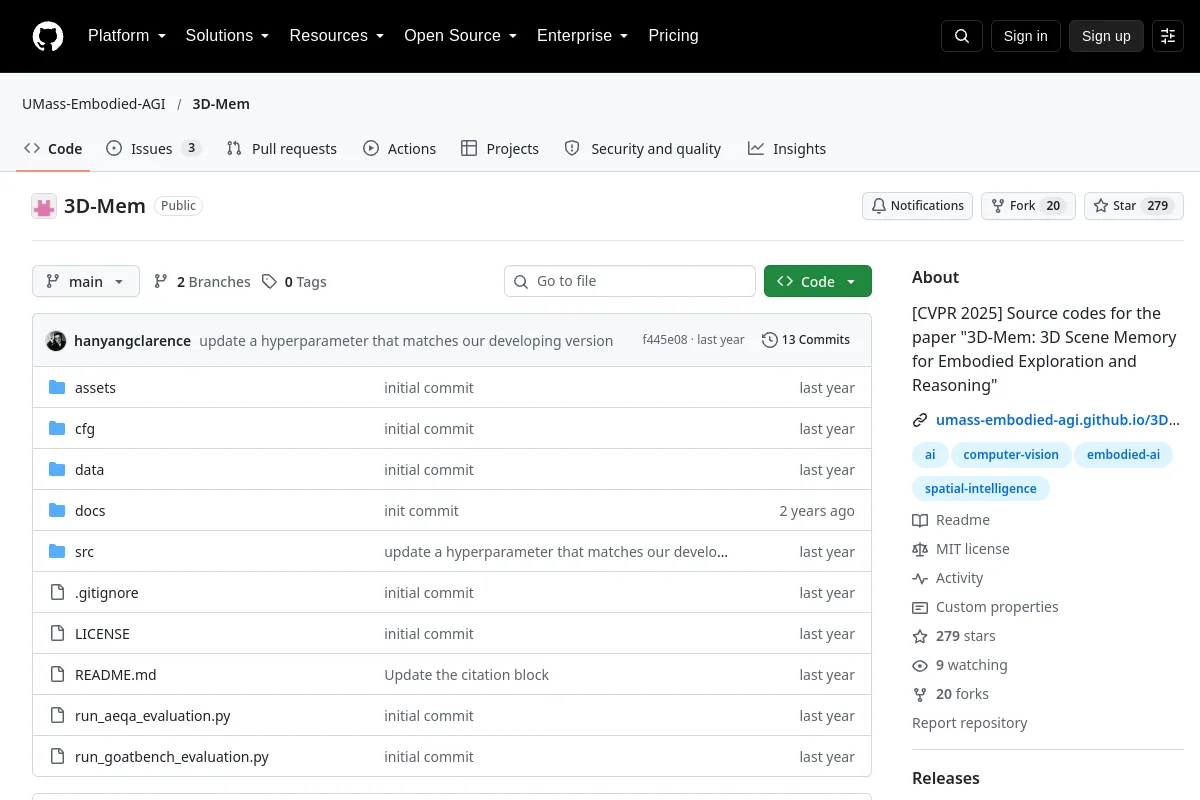 Förvar
 Öppen källkod
Källkoder för tidningen "3D-Mem: 3D Scene Memory for Embodied Exploration and Reasoning"
Språkstyrd planering Förvar
 Öppen källkod
Officiellt arkiv för T-Rex: Taktil-reaktiv fingerfärdig manipulation
Robotpolitik Förvar
 Öppen källkod
Språkstyrd helkroppskontroll för generella humanoida robotar
Robotpolitik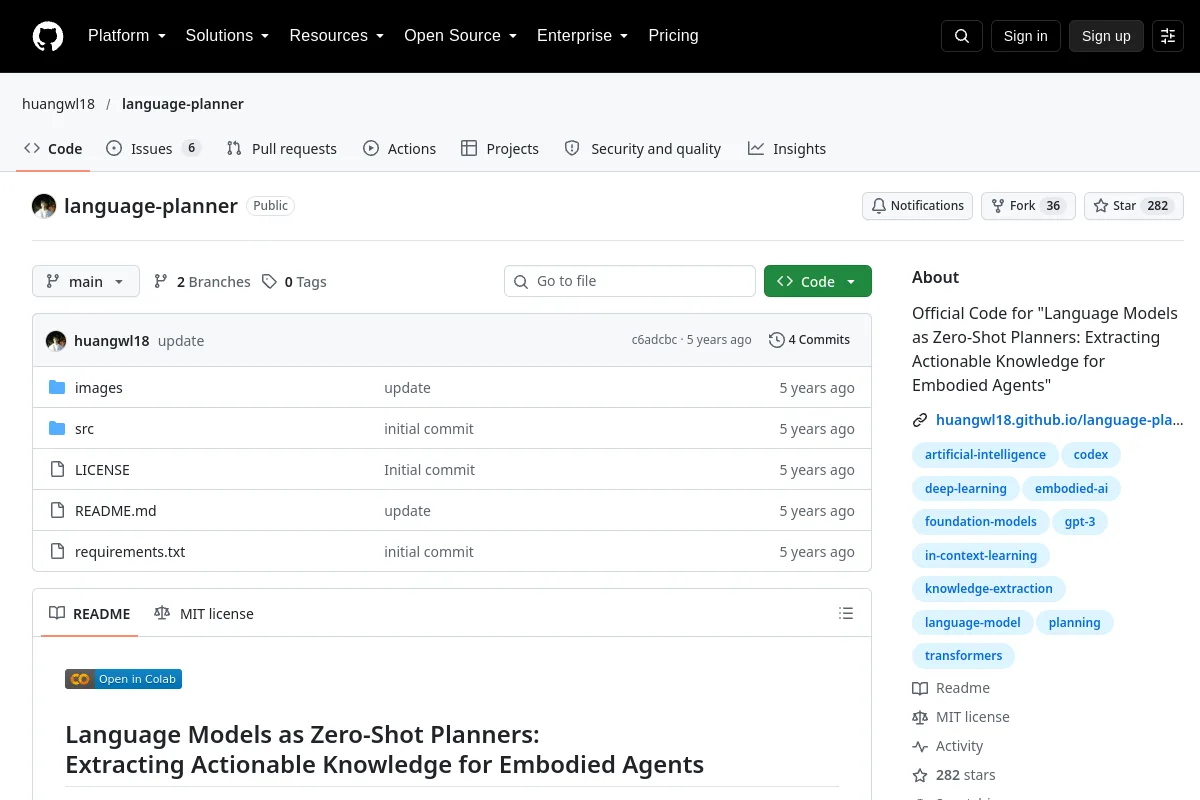 Förvar
 Öppen källkod
Officiell kod för "Language Models as Zero-Shot Planners: Extractionable Knowledge for Embodied Agents"
Språkstyrd planering Förvar
 Öppen källkod
"FALCON: Learning Force-Adaptive Humanoid Loco-Manipulation"
Robotpolitik Förvar
 Öppen källkod
Bygga robotar för allmänt bruk baserade på Embodied Foundation Model
Vision-språk-handling Förvar
 Öppen källkod
Kodbas för DexMachina: Funktionell ominriktning för bimanuell fingerfärdig manipulation
Robotpolitik Förvar
 Öppen källkod
Ett minimalistiskt Retargeting-Guided Reinforcement Learning Recept för fingerfärdig manipulation
Robotpolitik Förvar
 Öppen källkod
Visuell imitation möjliggör kontextuell mänsklig kontroll. CoRL 2025, pris för bästa studentuppsats.
Robotpolitik Förvar
 Öppen källkod
https://arxiv.org/abs/2312.10807
Robotpolitik Förvar
 Öppen källkod
Det officiella förrådet för papper: Agentic Robot: A Brain-Inspired Framework for Vision-Language-Action Models in Embodied Agents
Vision-språk-handling Förvar
 Öppen källkod
Den officiella implementeringen av "DecisionNCE: Embodied Multimodal Representations via Implicit Preference Learning"
Perceptionsmodeller Förvar
 Öppen källkod
Det första ramverket som gör det möjligt för humanoida robotar att lära sig manipulation av hela kroppen från egocentriska mänskliga demos
Robotpolitik Förvar
 Öppen källkod
G3Flow: Generativt 3D-semantiskt flöde för poseringsmedveten och generaliserbar objektmanipulation
Robotpolitik Förvar
 Öppen källkod
PyTorch Kod för "Generalisering i skicklig manipulation via geometri-medveten multi-task Learning"
Robotpolitik Förvar
 Öppen källkod
🎉 Officiellt arkiv för "ManipTrans: Efficient Dexterous Bimanual Manipulation Transfer via Residual Learning"
Robotpolitik Förvar
 Förvar
 Öppen källkod
Pelican-VL 1.0 är en ny familj av förkroppsligade hjärnmodeller med öppen källkod med parameterskalor från 7B till 72B utvecklade av WFM System Group, Beijing Innovation Center of Humanoid Robotics...
Vision-språk-handlingVet du en resurs som hör hemma här?
