 Repositório
 Pesquisa
reward learning rl · avisingh599
Código de pesquisa para aprendizagem por reforço de robôs sem engenharia de recompensa.
Estruturas de aprendizagem de robôsO DIRETÓRIO DE IA INCORPORADO
Encontre fluxos de trabalho de treinamento para aprendizagem por imitação, aprendizagem por reforço e adaptação de políticas robóticas.
Repositório
Pesquisa
Código de pesquisa para aprendizagem por reforço de robôs sem engenharia de recompensa.
Estruturas de aprendizagem de robôs Repositório
 Pesquisa
Pacotes de integração de manipuladores para a plataforma móvel Ridgeback.
Estruturas de aprendizagem de robôs Repositório
 Pesquisa
Código de pesquisa para generalizar as possibilidades do robô por meio de correspondência semântica.
Estruturas de aprendizagem de robôs Repositório
 Pesquisa
Um índice de repositórios, documentos e arquivos de hardware do RoboParty.
Estruturas de aprendizagem de robôs Repositório
 Pesquisa
Repositório de origem para o catálogo de robôs robots.ros.org.
Estruturas de aprendizagem de robôs Repositório
 Pesquisa
Pilha ROS para o robô Aldebaran Romeo.
Estruturas de aprendizagem de robôs Repositório
 Pesquisa
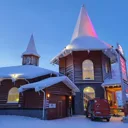
Implementações de linha de base para aprendizagem por reforço segura.
Estruturas de aprendizagem de robôs Repositório
 Pesquisa
Pacote de descrição do robô ROS para Sciurus17.
Estruturas de aprendizagem de robôs Repositório
 Pesquisa
Pacotes ROS para robôs móveis Scout 2 e Scout Mini.
Estruturas de aprendizagem de robôs Repositório
 Pesquisa
 de encadeamento de habilidades para manipulação de robôs em longo horizonte.
Estruturas de aprendizagem de robôs Repositório
 Pesquisa
Código de pesquisa para aprendizagem por reforço baseada em modelo baseado em habilidades.
Estruturas de aprendizagem de robôs Repositório
 Pesquisa
Modelo URDF do manipulador móvel Stretch RE1.
Estruturas de aprendizagem de robôs Repositório
 Pesquisa
Pacotes ROS 2 para manipuladores móveis Hello Robot Stretch.
Estruturas de aprendizagem de robôs Repositório
 Pesquisa
Este projeto PyBullet gera dados sintéticos de compreensão RGB-D e treina linhas de base de manipulação de objetos invisíveis.
Estruturas de aprendizagem de robôs Repositório
 Pesquisa
 de previsão tátil e correção de ação para manipulação rica em contato.
Estruturas de aprendizagem de robôs Repositório
 Pesquisa
Ferramentas de treinamento e implantação de RL sim-to-real para o robô Unitree Go1.
Estruturas de aprendizagem de robôs Repositório
 Pesquisa
Ambientes e fluxos de trabalho Isaac Lab para robótica móvel.
Estruturas de aprendizagem de robôs Repositório
 Pesquisa
Implementação de aprendizagem robótica com fluxos de trabalho de teleoperação ALOHA.
Estruturas de aprendizagem de robôsNOTAS DE SELEÇÃO
Verifique formatos de dados, interfaces de observação/ação e ambientes suportados. Distinguir a infraestrutura de treinamento de uma estrutura das licenças e requisitos de políticas individuais.
Conhece um recurso que pertence aqui?