 Repositório
 Código aberto
roboplan · open-planning
Biblioteca moderna de planejamento de movimento de robôs baseada em Pinóquio.
Planejamento e controle de movimentoO DIRETÓRIO DE IA INCORPORADO
Encontre ferramentas de cinemática, dinâmica, geração de trajetória e planejamento de movimento.
Repositório
Código aberto
Biblioteca moderna de planejamento de movimento de robôs baseada em Pinóquio.
Planejamento e controle de movimento Repositório
 Código aberto
Uma versão Python mais antiga do MATLAB Robotics Toolbox de Peter Corke.
Planejamento e controle de movimento Repositório
 Código aberto
Interface de robô 3D construída com three.js.
Planejamento e controle de movimento Repositório
 Código aberto
Caixa de ferramentas de robótica para MATLAB
Planejamento e controle de movimento Repositório
 Código aberto
Kit de ferramentas Python para aprendizagem de robôs a partir de demonstração e manipulação.
Planejamento e controle de movimento Repositório
 Código aberto
Controladores robóticos genéricos para acompanhar ros2_control
Planejamento e controle de movimento Repositório
 Código aberto
Gerador de padrão de caminhada (= controlador de caminhada) usando ROS2 para robôs humanóides
Planejamento e controle de movimento Repositório
 Código aberto
Minha opinião sobre o robô quadrúpede Spot Micro. É construído em torno de um microcontrolador de câmera ESP32 e utiliza um aplicativo elegante para controlá-lo
Planejamento e controle de movimento Repositório
 Código aberto
Solucionador analítico de cinemática inversa para braços robóticos giratórios de seis e sete eixos.
Planejamento e controle de movimento Repositório
 Código aberto
Computação simbólica, geração de código e otimização não linear para robótica.
Planejamento e controle de movimento Repositório
 Código aberto
Biblioteca de parametrização de caminho com tempo ótimo para planejamento de movimento robótico.
Planejamento e controle de movimento Repositório
 Código aberto
Biblioteca Julia para otimização de trajetória.
Planejamento e controle de movimento Repositório
 Código aberto
Ferramentas de cinemática inversa Python para robôs híbridos serial-paralelos.
Planejamento e controle de movimento Repositório
 Código aberto
Referência histórica: (obsoleto) driver ROS 1 para controladores CB1 e CB2 com robôs UR5 ou UR10 da Universal Robots
Planejamento e controle de movimento Repositório
 Código aberto
Implementação de pesquisa de raciocínio e controle visual incorporado com modelos multimodais.
Planejamento e controle de movimento Repositório
 Código aberto
Pesquisa de crenças neurais variacionais para apreensão hábil.
Planejamento e controle de movimento Repositório
 Código aberto
Software de locomoção bípede para a plataforma de robô humanóide iCub.
Planejamento e controle de movimento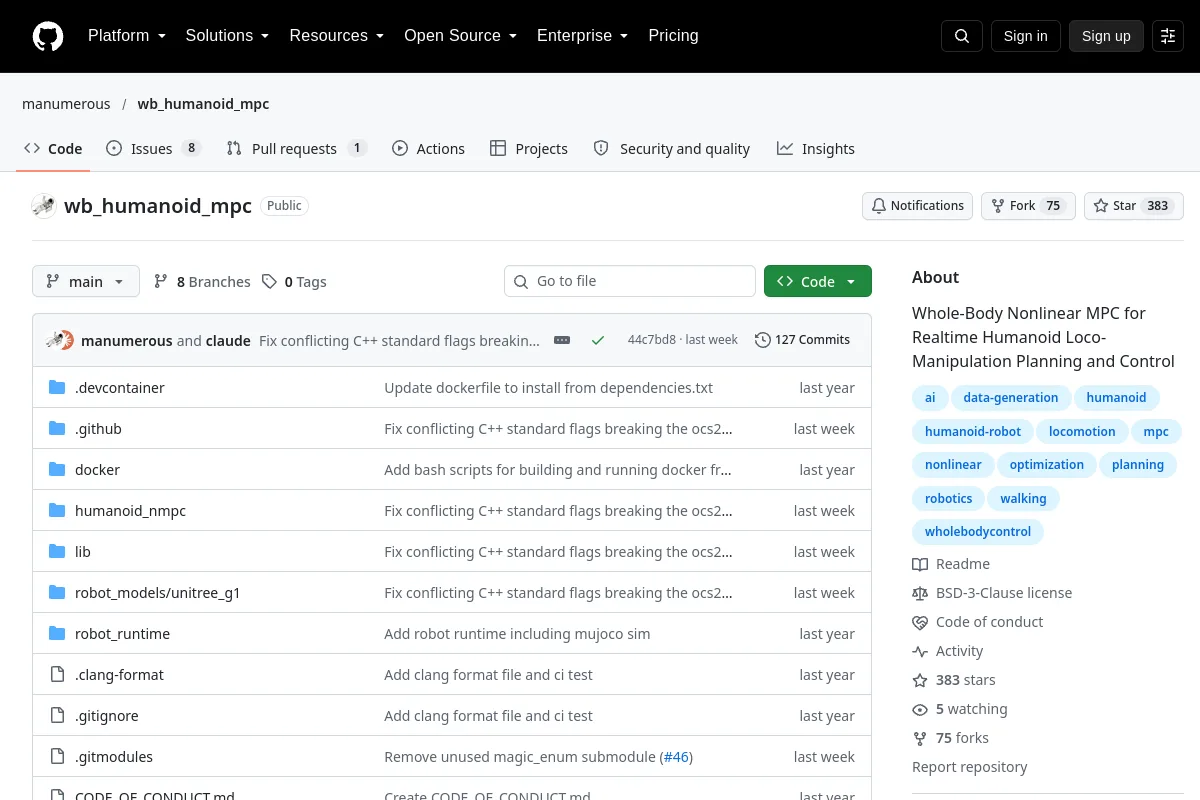 Repositório
 Código aberto
MPC não linear de corpo inteiro para planejamento e controle de locomanipulação humanóide em tempo real
Planejamento e controle de movimento Site
 Código aberto
Ferramentas de planejamento e manipulação de movimento para robôs.
Planejamento e controle de movimentoNOTAS DE SELEÇÃO
Verifique modelos de robôs, representações de colisão, temporização e interfaces de controle. Um caminho geométrico viável ainda precisa de validação dinâmica e em nível de hardware antes da execução.
Conhece um recurso que pertence aqui?