 Repositório
 Pesquisa
RNR-Map · rllab-snu
Repositório oficial do Github para "Mapa de radiação neural renderizável para navegação visual". (Destaque CVPR 2023)
Navegação e SLAMO DIRETÓRIO DE IA INCORPORADO
Explore software de mapeamento, localização, odometria e navegação para robôs autônomos.
Repositório
Pesquisa
Repositório oficial do Github para "Mapa de radiação neural renderizável para navegação visual". (Destaque CVPR 2023)
Navegação e SLAM Repositório
 Pesquisa
Exploração autônoma para ROS 2, apresentando dois algoritmos: Wanderer (baseado em heurística) e Discoverer (baseado em fronteira, eficiente para mapas grandes). O mapeamento é feito pelo Google Cartographer (SLAM)…
Navegação e SLAM Repositório
 Pesquisa
Navegação autônoma full-stack ROS 2: Nav2, SLAM Toolbox, RTAB-Map e ORB-SLAM3 VSLAM, Gazebo Harmonic, Docker, coordenação de frota multi-robô, fechamento de loop colaborativo, fronteira coordenada…
Navegação e SLAM Repositório
 Pesquisa
Este é o repositório oficial do artigo "Rumo ao Gaussiano 3D fisicamente executável para navegação incorporada".
Navegação e SLAM Repositório
 Repositório
 Pesquisa
O aplicativo SLAM coleta recursos de instalação e teste para sistemas LiDAR e SLAM visual-inercial.
Navegação e SLAM Repositório
 Repositório
 Pesquisa
slamplay é uma coleção de ferramentas poderosas para começar a jogar e experimentar SLAM em C++
Navegação e SLAM Repositório
 Pesquisa
Modelo de geração de vídeo esparso para navegação incorporada condicionado a orientação de linguagem flexível, verificação 100% do mundo real
Navegação e SLAM Repositório
 Pesquisa
SPOC: imitar caminhos mais curtos na simulação permite navegação e manipulação eficazes no mundo real
Navegação e SLAM Repositório
 Pesquisa
Estrutura Relative-SLAM usando ajuste de pacote esparso; os mantenedores recomendam MOLA para trabalhos mais recentes.
Navegação e SLAM Repositório
 Pesquisa
Este é um sistema SLAM básico de linha de ponto baseado em ORBSLAM2.
Navegação e SLAM Repositório
 Repositório
 Pesquisa
TortoiseBot é um robô móvel de código aberto baseado em ROS extremamente fácil de aprender e econômico, capaz de realizar teleoperação, mapeamento manual e autônomo, navegação…
Navegação e SLAM Repositório
 Pesquisa
Código de pesquisa Ventura para navegação condicionada por tarefas com modelos de difusão.
Navegação e SLAM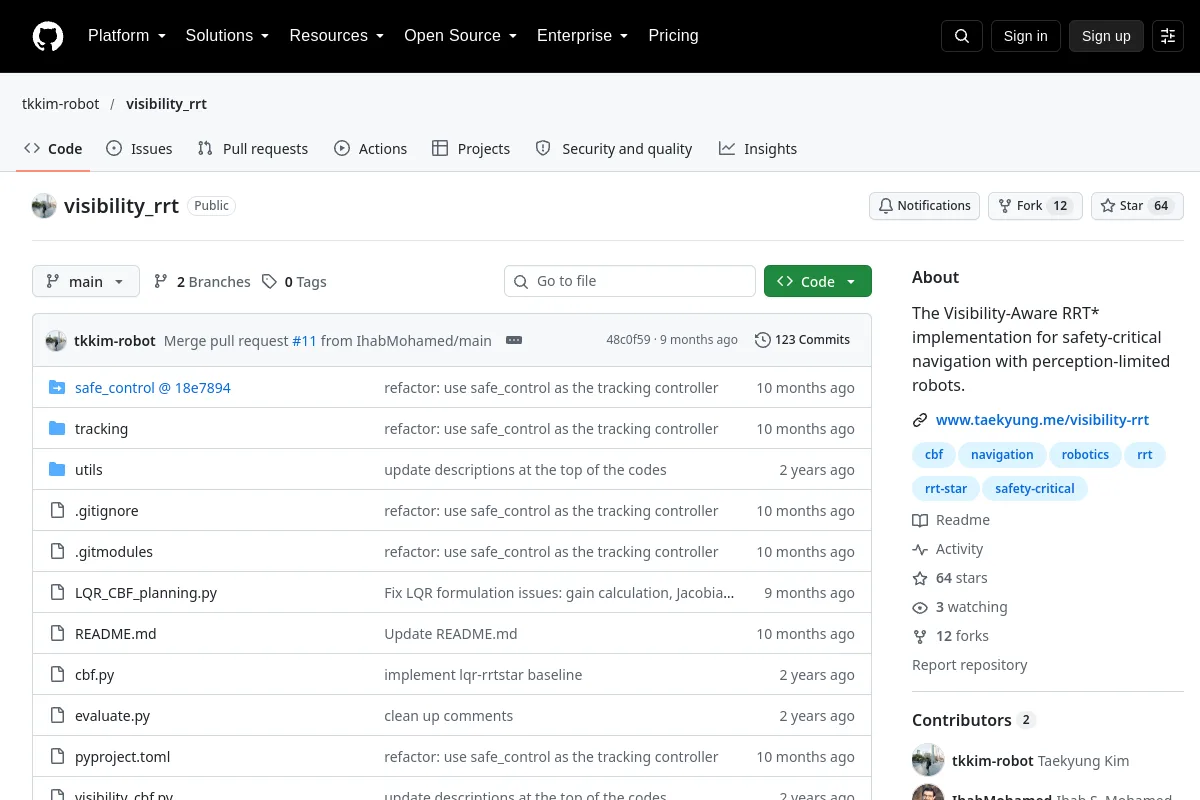 Repositório
 Pesquisa
A implementação Visibility-Aware RRT* para navegação crítica de segurança com robôs com percepção limitada.
Navegação e SLAM Repositório
 Pesquisa
Referências de pesquisa para SLAM visual e semântico.
Navegação e SLAM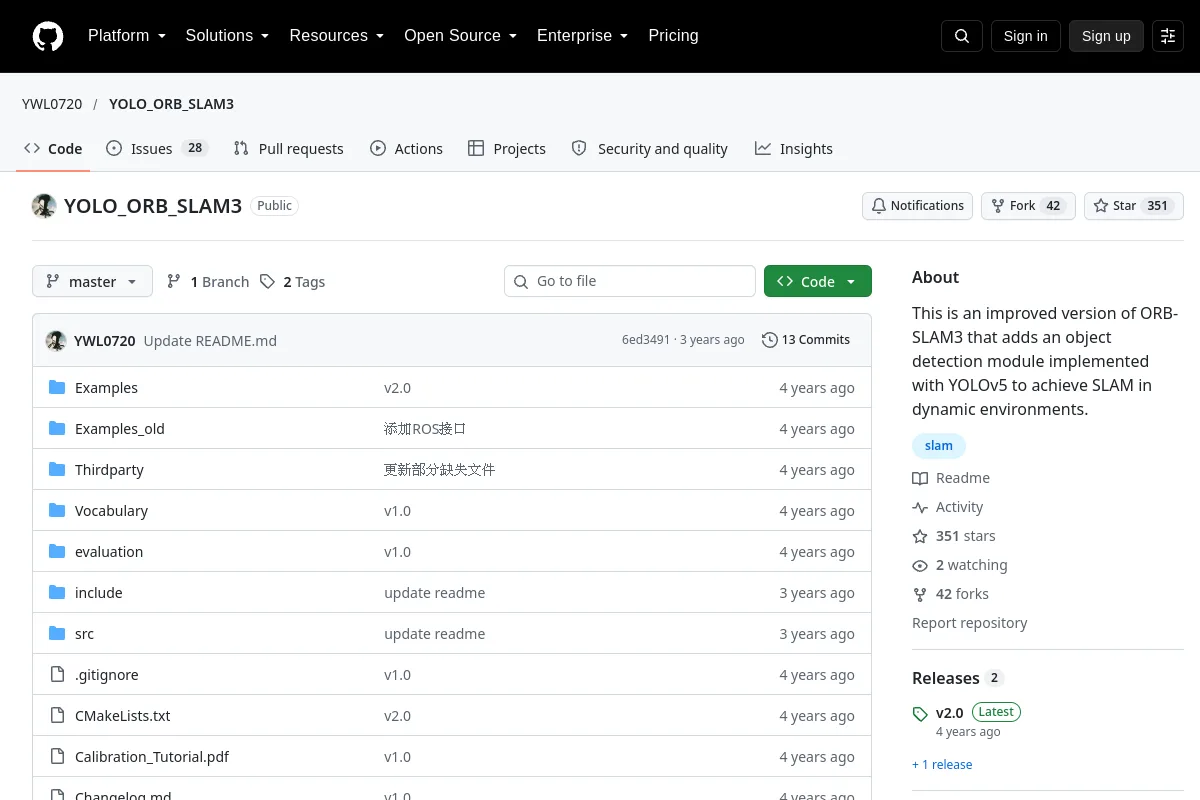 Repositório
 Pesquisa
Esta é uma versão melhorada do ORB-SLAM3 que adiciona um módulo de detecção de objetos implementado com YOLOv5 para obter SLAM em ambientes dinâmicos.
Navegação e SLAM Repositório
 Pesquisa
ZSON: Navegação objeto-objeto Zero-Shot usando incorporações de metas multimodais. NeuroIPS 2022
Navegação e SLAMNOTAS DE SELEÇÃO
Combine sensores, coordene quadros e suposições de localização com o ambiente de implantação. Mapeamento, estimativa de pose, planejamento de caminho e prevenção de obstáculos atendem a diferentes partes da pilha de navegação.
Conhece um recurso que pertence aqui?