 Repositório
 Pesquisa
RLLib · samindaa
Biblioteca de aprendizagem por reforço C++ para previsão e controle.
Planejamento e controle de movimentoO DIRETÓRIO DE IA INCORPORADO
Descubra software de simulação de robôs, middleware ROS 2, planejamento de movimento e ferramentas de aprendizagem de robôs Python.
Repositório
Pesquisa
Biblioteca de aprendizagem por reforço C++ para previsão e controle.
Planejamento e controle de movimento Repositório
 Pesquisa
Um pipeline ROS 2 para implantar uma política de preensão manual LEAP aprendida.
Ferramentas de visualização e dados Repositório
 Pesquisa
Implementações de aprendizagem por reforço, incluindo compreensão robótica baseada em visão em PyBullet.
Percepção e geometria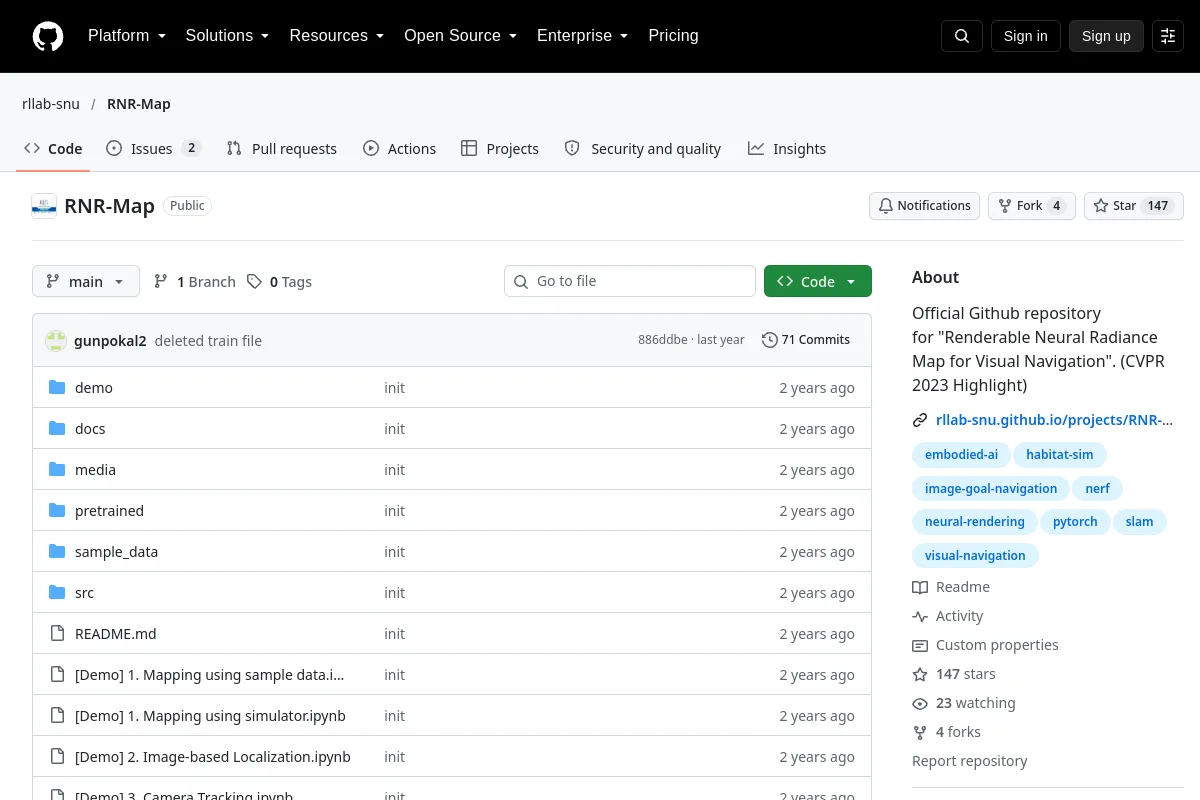 Repositório
 Pesquisa
Repositório oficial do Github para "Mapa de radiação neural renderizável para navegação visual". (Destaque CVPR 2023)
Navegação e SLAM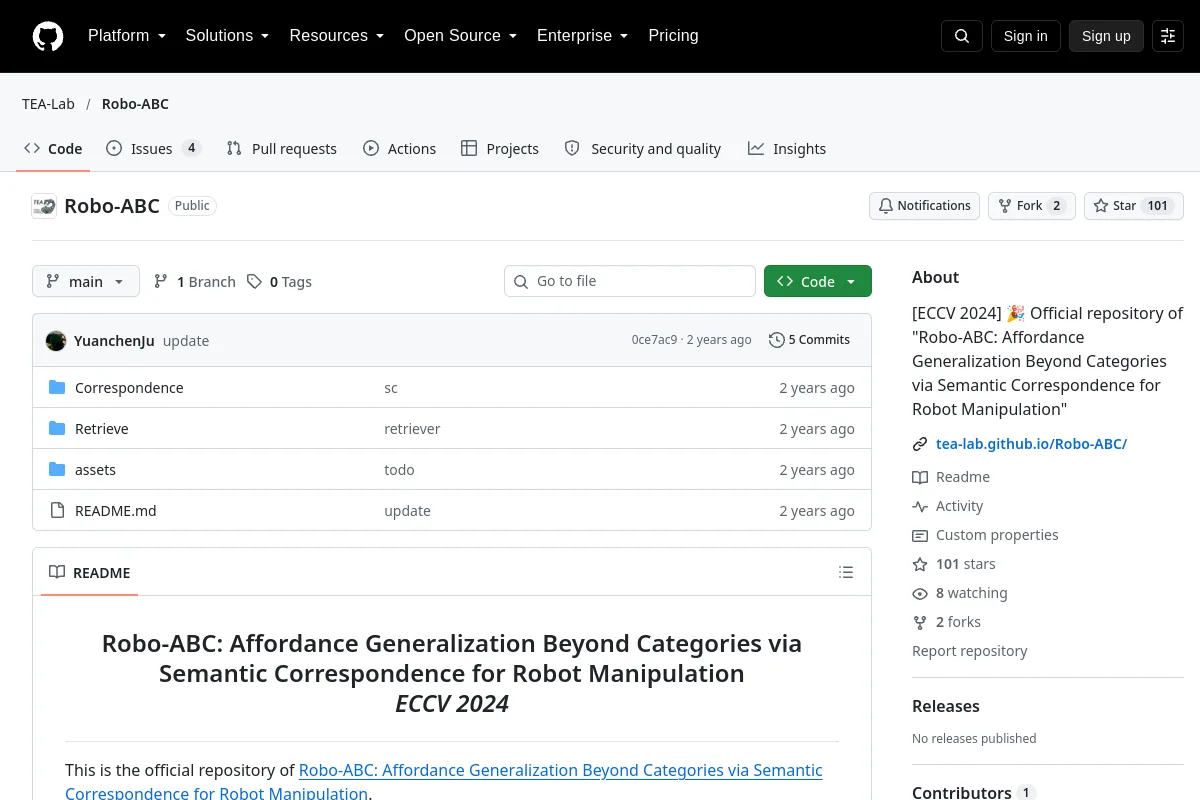 Repositório
 Pesquisa
Código de pesquisa para generalizar as possibilidades do robô por meio de correspondência semântica.
Estruturas de aprendizagem de robôs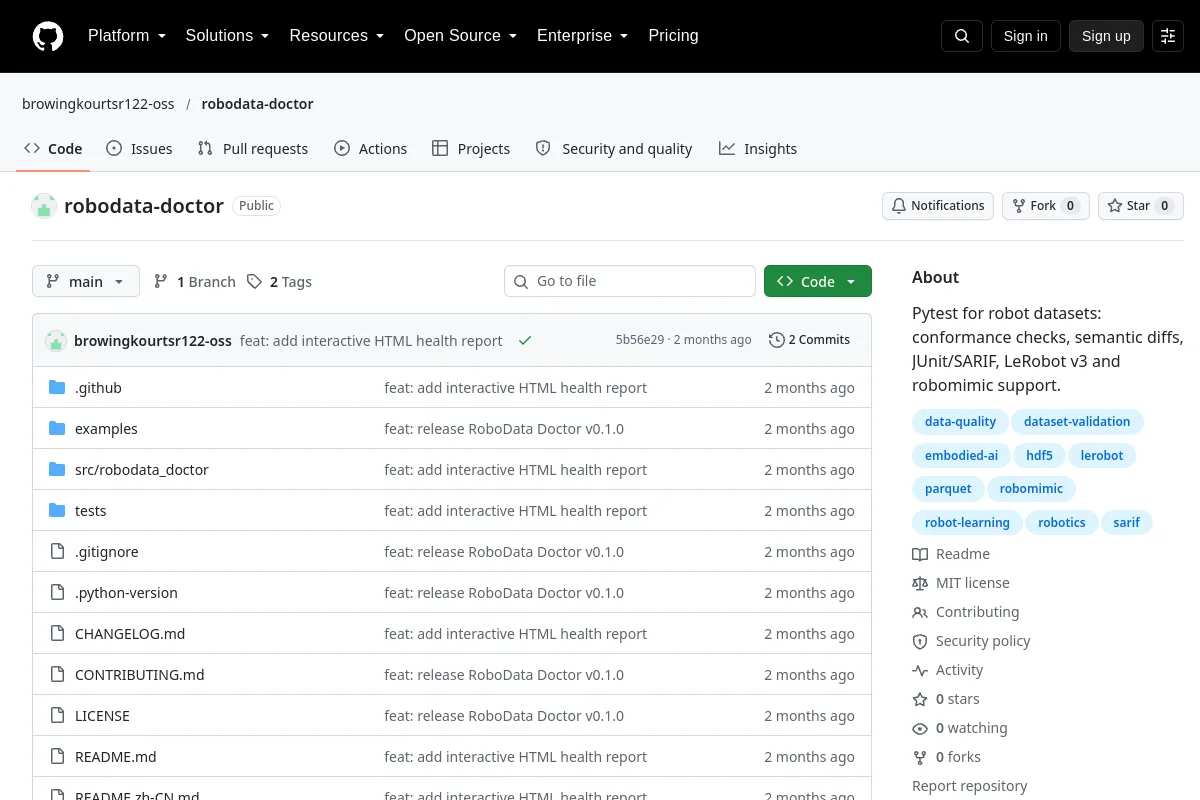 Repositório
 Pesquisa
RoboData Doctor fornece verificações de conformidade e comparações semânticas para conjuntos de dados de aprendizagem de robôs.
Ferramentas de visualização e dados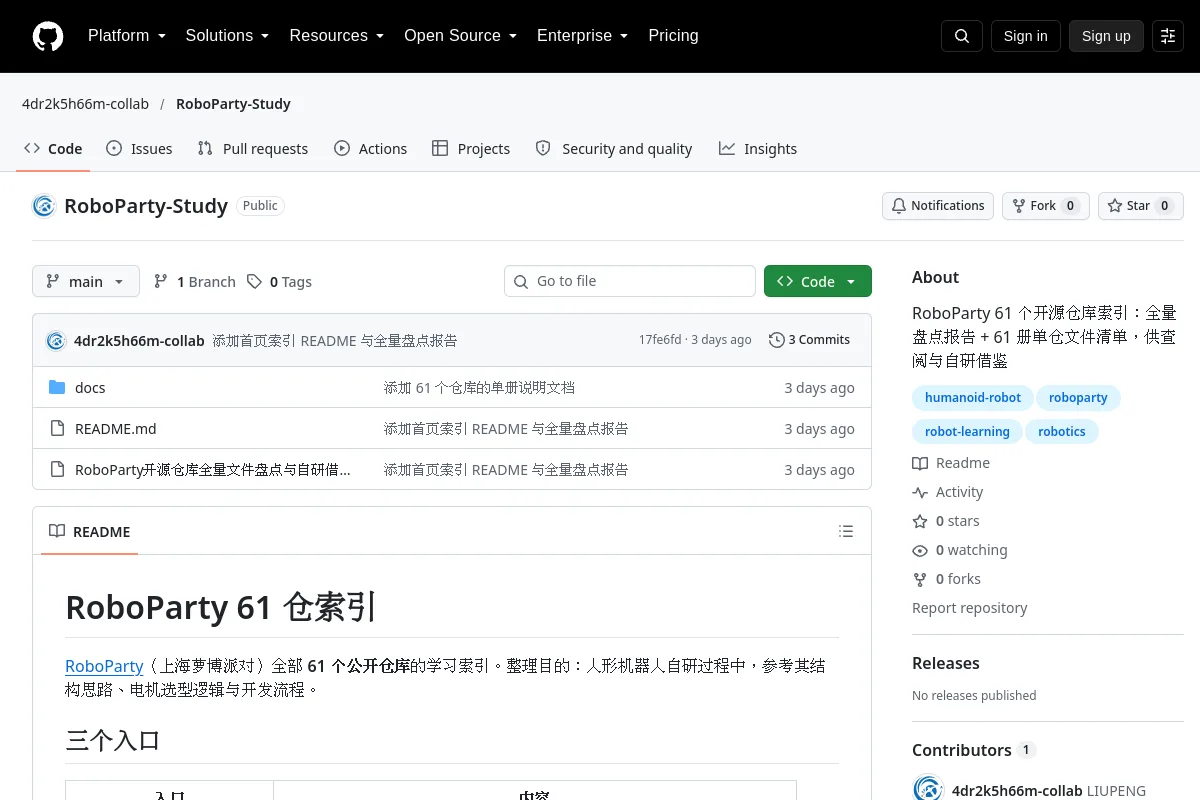 Repositório
 Pesquisa
Um índice de repositórios, documentos e arquivos de hardware do RoboParty.
Estruturas de aprendizagem de robôs Repositório
 Pesquisa
Roboscribe-AF fornece fluxos de trabalho de anotação multiagentes para conjuntos de dados de demonstração LeRobot.
Ferramentas de visualização e dados Repositório
 Pesquisa
Simulação 3D, cinemática direta e inversa de um braço robótico em C# usando WPF e helix-toolkit
Simulação e física Repositório
 Pesquisa
Aprendizado de imitação com teleoperação baseada em iPhone de um braço robótico de baixo custo.
Software de teleoperação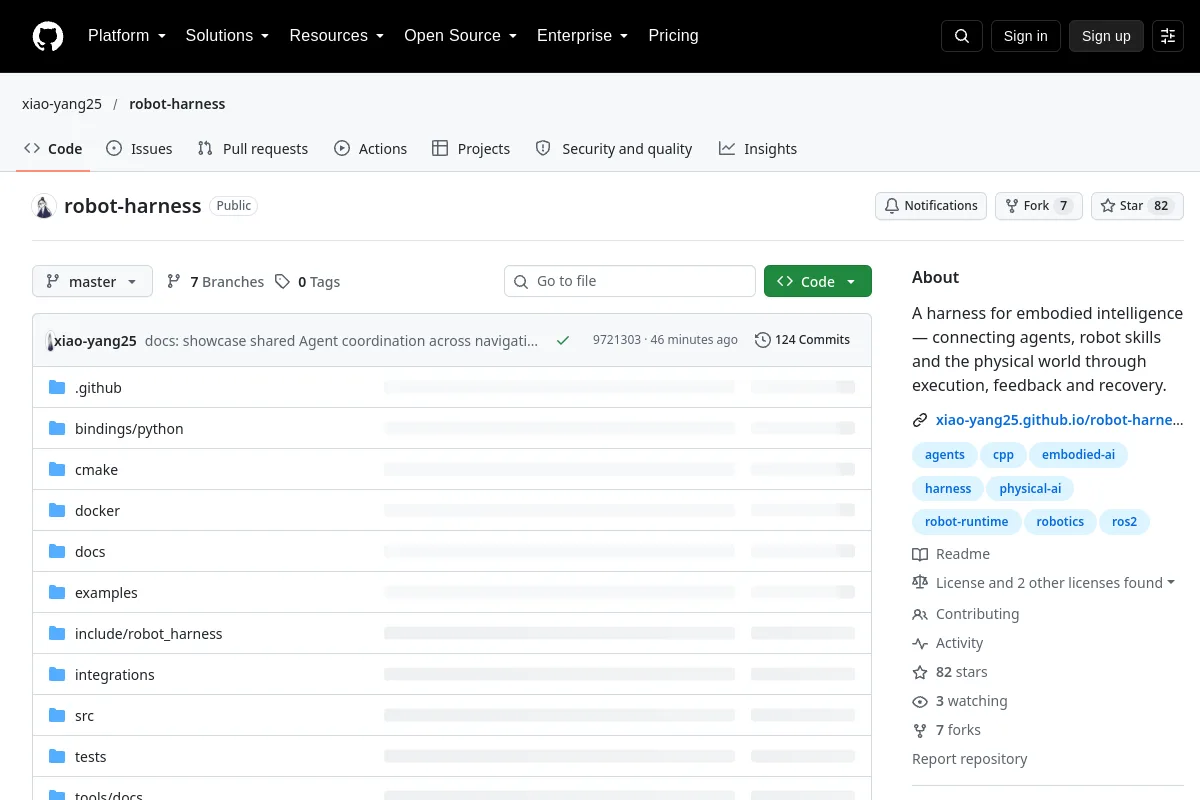 Repositório
 Pesquisa
Um aproveitamento para inteligência incorporada – conectando agentes, habilidades robóticas e o mundo físico por meio de execução, feedback e recuperação.
Middleware e comunicação Repositório
 Pesquisa
Exemplos e material sobre cinemática, dinâmica, controle e aprendizagem de robôs.
Planejamento e controle de movimento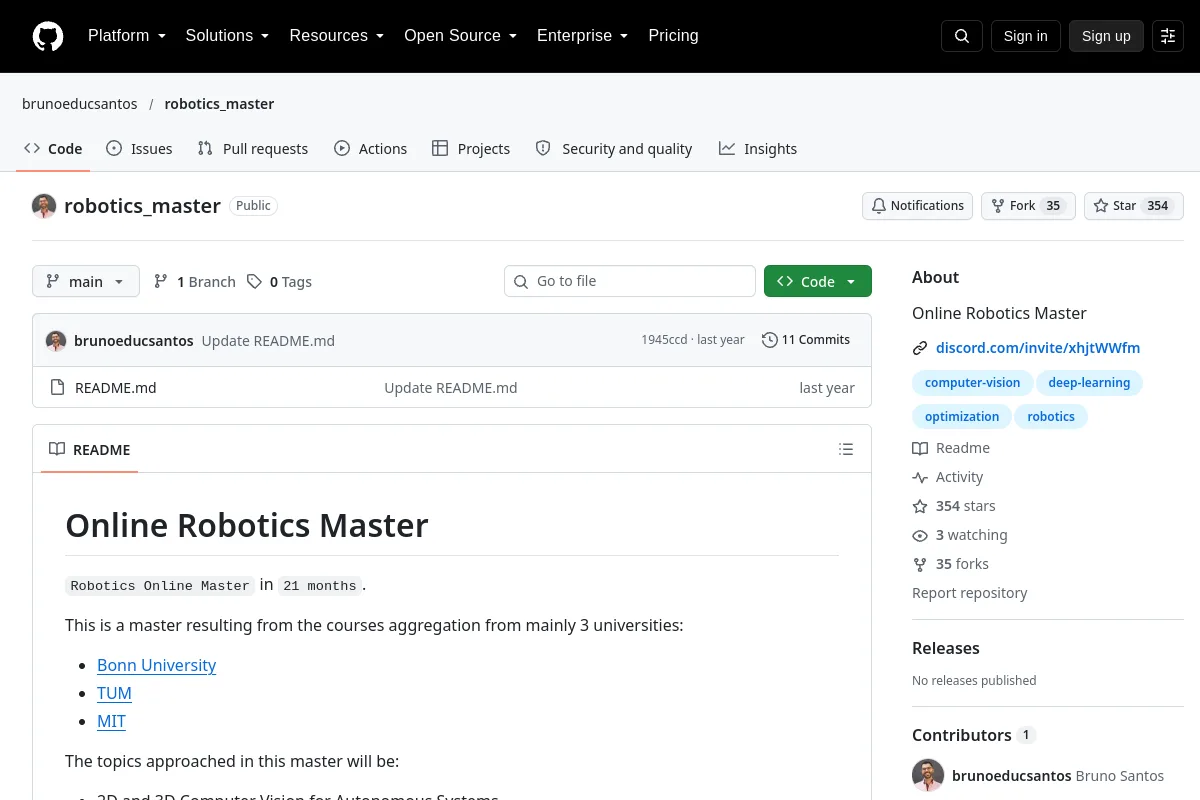 Repositório
 Pesquisa
Notas do curso e recursos para um programa de robótica online.
Percepção e geometria Repositório
 Pesquisa
Simulador de braço robótico UR5 com pinça Robotiq, construído com MuJoCo
Simulação e física Repositório
 Pesquisa
Material de leitura sobre aprendizagem e currículos de desenvolvimento de robôs.
Ferramentas de visualização e dados Repositório
 Pesquisa
Um projeto de balanceamento de bola Kinova Gen3 usando SAC em MATLAB e Simulink.
Planejamento e controle de movimento Repositório
 Pesquisa
O RoboTrace SDK registra episódios de robôs com dados sincronizados de vídeo, sensor e ação para observabilidade e avaliação.
Ferramentas de visualização e dados Repositório
 Pesquisa
Um ambiente de simulação de código aberto baseado em ROS para iniciantes em robótica
Simulação e física Repositório
 Pesquisa
Repositório de origem para o catálogo de robôs robots.ros.org.
Estruturas de aprendizagem de robôs Repositório
 Pesquisa
Pilha ROS para o robô Aldebaran Romeo.
Estruturas de aprendizagem de robôs Repositório
 Pesquisa
ROS 2 contém ferramentas de exportação para imagens, nuvens de pontos e outros dados gravados.
Ferramentas de visualização e dados Repositório
 Pesquisa
Exploração autônoma para ROS 2, apresentando dois algoritmos: Wanderer (baseado em heurística) e Discoverer (baseado em fronteira, eficiente para mapas grandes). O mapeamento é feito pelo Google Cartographer (SLAM)…
Navegação e SLAM Repositório
 Pesquisa
Este repositório contém pacotes ROS2 para controlar um robô UR5 com uma pinça Robotiq, facilitando operações precisas de escolha e colocação usando MoveIt e fornecendo um kit de ferramentas abrangente para…
SDKs de robô Repositório
 Pesquisa
Simulação multi-robô em grande escala de um armazém lotado em Open 3D Engine (O3DE), a ser apresentada na ROSCon2023
Simulação e físicaConhece um recurso que pertence aqui?