Repositório
 Pesquisa
movement primitives · dfki-ric
Implementações primitivas de movimento para aprendizagem por imitação, incluindo movimento bimanual.
Estruturas de aprendizagem de robôsO DIRETÓRIO DE IA INCORPORADO
Descubra software de simulação de robôs, middleware ROS 2, planejamento de movimento e ferramentas de aprendizagem de robôs Python.
Repositório
Pesquisa
Implementações primitivas de movimento para aprendizagem por imitação, incluindo movimento bimanual.
Estruturas de aprendizagem de robôs Repositório
 Pesquisa
EMKG: memória multimodal e recuperação para navegação objeto-objeto de mundo aberto em ambientes dinâmicos.
Navegação e SLAM Repositório
 Pesquisa
Aplicações ROS para o robô móvel myAGV, incluindo mapeamento e navegação.
Estruturas de aprendizagem de robôs Repositório
 Pesquisa
Implementação educacional em Python de otimização de pose-graph.
Navegação e SLAM Repositório
 Pesquisa
Pacote de instalação de malha para o robô NAO.
Estruturas de aprendizagem de robôs Repositório
 Pesquisa
GUI de ajuste de parâmetros Nav2 em tempo real para ROS2, sem necessidade de interrupção ou reinicialização
Navegação e SLAM Repositório
 Pesquisa
Nav-R1: raciocínio e navegação em cenas incorporadas
Navegação e SLAM Repositório
 Pesquisa
Implementação oficial de "NavRAG: Gerando instruções de demanda do usuário para navegação incorporada por meio de LLM aumentado de recuperação" (descobertas ACL'25)
Navegação e SLAM Repositório
 Pesquisa
Planejamento de movimento global e local ROS para robôs móveis.
Navegação e SLAM Repositório
 Pesquisa
Motor Newton Dynamics para simulação de física em tempo real.
Planejamento e controle de movimento Repositório
 Pesquisa
Primitivas de GPU para renderização diferenciável.
Estruturas de aprendizagem de robôs Repositório
 Repositório
 Pesquisa
OceanSim: uma estrutura de simulação de percepção de robô subaquático acelerada por GPU
Simulação e física Repositório
 Pesquisa
Este projeto de implantação Octo abrange teleoperação, coleta de RLDS e ajuste fino para braços da Universal Robots.
Estruturas de aprendizagem de robôs Repositório
 Pesquisa
Um sistema integrado de controle, planejamento e percepção humanóide. Desenvolvido pelo MIT e pela Universidade de Edimburgo para o Boston Dynamics Atlas e os robôs humanóides Valkyrie da NASA
Percepção e geometria Repositório
 Pesquisa
Ambientes de aprendizagem por reforço para Isaac Gym em Isaac Sim.
Estruturas de aprendizagem de robôs Repositório
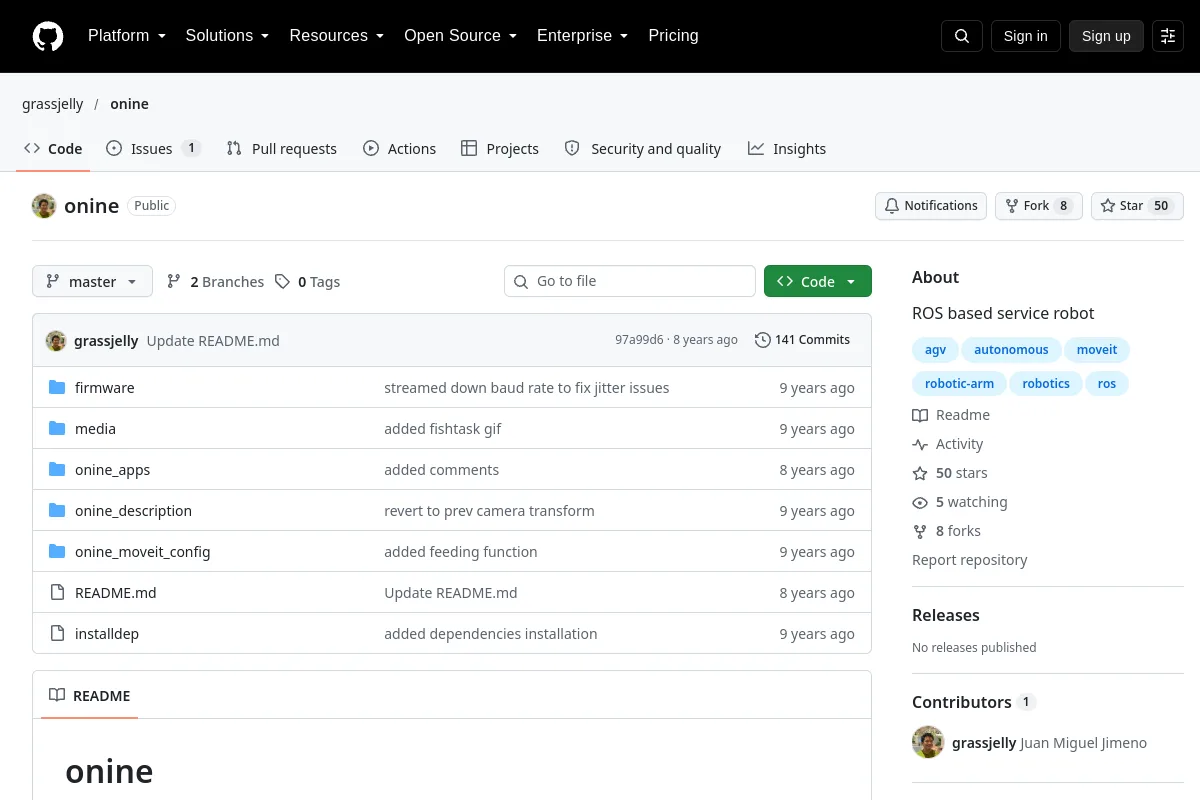 Repositório
 Pesquisa
Projeto de robô de serviço baseado em ROS.
Estruturas de aprendizagem de robôs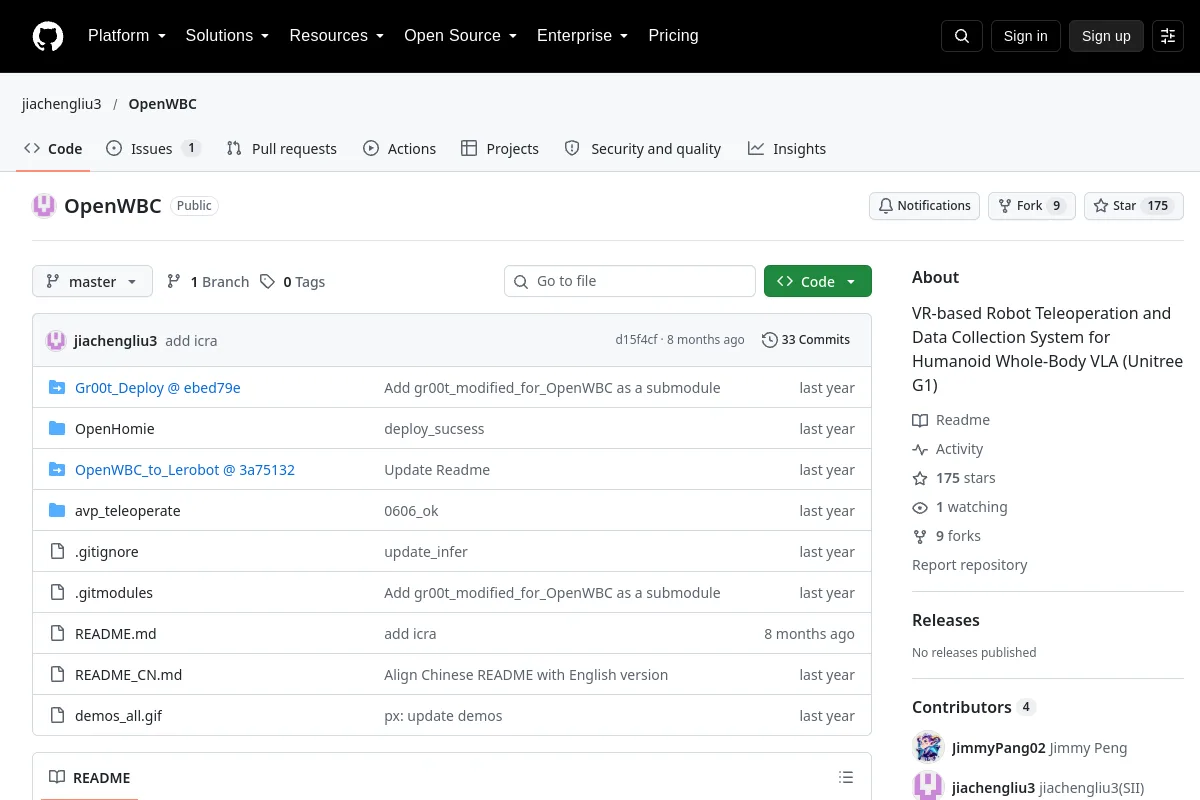 Repositório
 Pesquisa
Sistema de teleoperação robótica e coleta de dados baseado em VR para VLA de corpo inteiro humanóide (Unitree G1)
Software de teleoperação Repositório
 Pesquisa
Implementação oficial do artigo: "OptiGeo: Geometria Monocular Eficiente para Percepção Incorporada em Cenas Opticamente Desafiadoras"
Percepção e geometria Repositório
 Pesquisa
Geração de código para otimização embarcada não convexa com suporte ROS.
Planejamento e controle de movimento Repositório
 Pesquisa
Uma integração ROS de ORB-SLAM2.
Navegação e SLAM Repositório
 Pesquisa
Uma implementação SLAM visual semântica que combina detecção de objetos, análise de movimento e mapeamento OctoMap.
Navegação e SLAM Repositório
 Pesquisa
Uma forma de coletar, agregar, armazenar e visualizar estatísticas de fontes arbitrárias de forma flexível e segura em tempo real em ROS/ROS2
Ferramentas de visualização e dadosConhece um recurso que pertence aqui?