Deposito
 Fonte aperta
KISS-Matcher · MIT-SPARK
KISS-Matcher: registrazione veloce, robusta e scalabile + esempi ROS2 SLAM
Navigazione e SLAMLA DIRECTORY DELL'AI INCORPORATA
Esplora i software di mappatura, localizzazione, odometria e navigazione per robot autonomi.
Deposito
Fonte aperta
KISS-Matcher: registrazione veloce, robusta e scalabile + esempi ROS2 SLAM
Navigazione e SLAM Deposito
 Fonte aperta
Pacchetti ROS 2 per la connessione di robot e controller ai Webot.
Navigazione e SLAM Deposito
 Fonte aperta
Soppressione adattiva non massimale per la distribuzione spaziale dei punti chiave.
Navigazione e SLAM Deposito
 Fonte aperta
Un modello di robot mobile dotato di sensori per piattaforme di simulazione multiple.
Navigazione e SLAM Deposito
 Fonte aperta
Codice di ricerca CityWalker per l'apprendimento della navigazione urbana incorporata dai video.
Navigazione e SLAM Deposito
 Deposito
 Fonte aperta
Localizzazione e mappatura simultanea basata su marker per robot.
Navigazione e SLAM Deposito
 Fonte aperta
Repo ufficiale di "Modello avanzato di visualizzazione dei vicini per la navigazione visiva e linguistica"
Navigazione e SLAM Deposito
 Fonte aperta
Implementazione ufficiale di "La sorprendente efficacia delle tecniche di odometria visiva per la navigazione incorporata PointGoal"
Navigazione e SLAM Deposito
 Fonte aperta
Memoria del grafico semantico topologico per la navigazione dell'obiettivo dell'immagine (CoRL 2022 orale)
Navigazione e SLAM Deposito
 Fonte aperta
📍PIN-SLAM: LiDAR SLAM che utilizza una rappresentazione neurale implicita basata su punti per ottenere la coerenza della mappa globale [TRO 24]
Navigazione e SLAM Deposito
 Fonte aperta
Framework di localizzazione e mappatura simultanea collaborativa decentralizzata sparsa per sistemi multi-robot
Navigazione e SLAM Deposito
 Fonte aperta
DynaVINS: uno SLAM visivo-inerziale per ambienti dinamici
Navigazione e SLAM Deposito
 Fonte aperta
Un quadro generale di localizzazione e mappatura simultanea che supporta un metodo diretto o basato su funzionalità e diversi sensori tra cui fotocamera monoculare, sensori RGB-D o qualsiasi altro tipo di input può...
Navigazione e SLAM Deposito
 Fonte aperta
Un'implementazione giocattolo dello SLAM monoculare scritta durante lo streaming live
Navigazione e SLAM Deposito
 Fonte aperta
gradslam è una libreria SLAM densa differenziabile open source per PyTorch
Navigazione e SLAM Deposito
 Deposito
 Fonte aperta
Un sistema di navigazione GNSS-visivo-inerziale robusto, in tempo reale, incentrato sull'INS
Navigazione e SLAM Deposito
 Fonte aperta
**SLAM monoculare semidiretto ad accoppiamento lento**
Navigazione e SLAM Deposito
 Fonte aperta
OV²SLAM è uno SLAM visivo completamente online e versatile per applicazioni in tempo reale
Navigazione e SLAM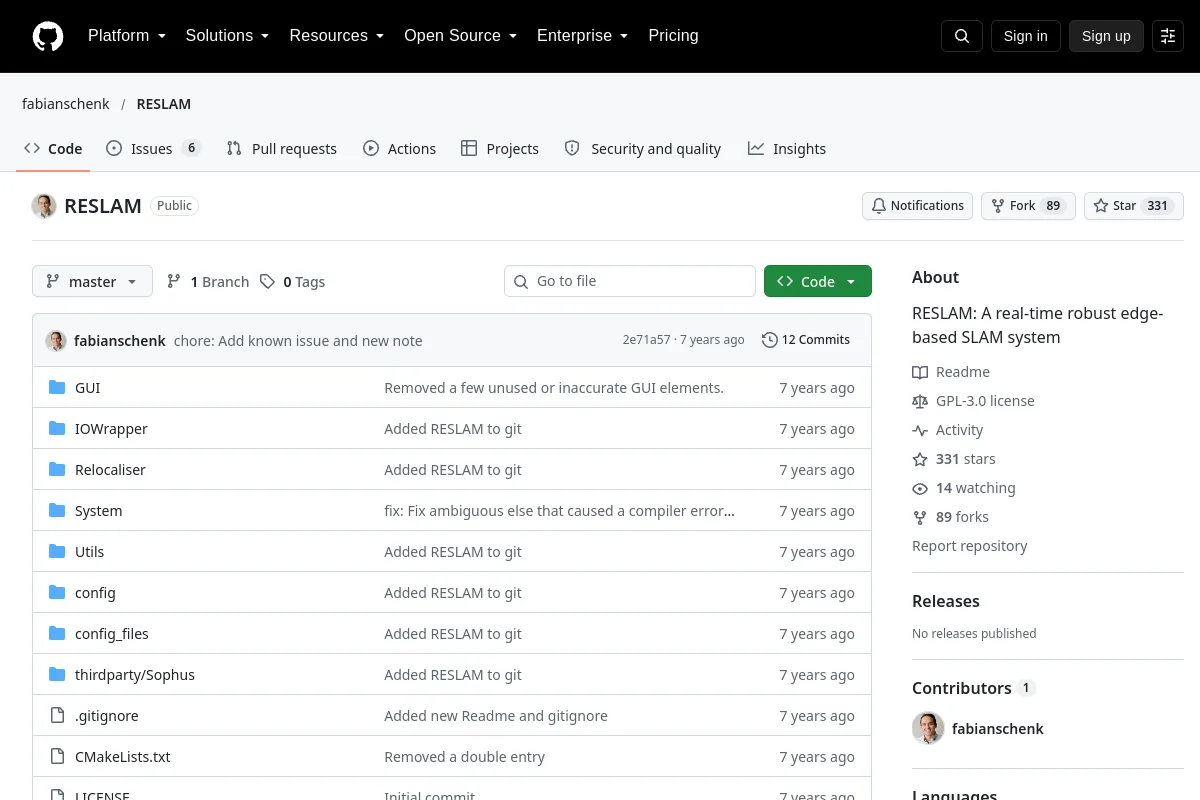 Deposito
 Fonte aperta
RESLAM: un robusto sistema SLAM basato su edge in tempo reale
Navigazione e SLAM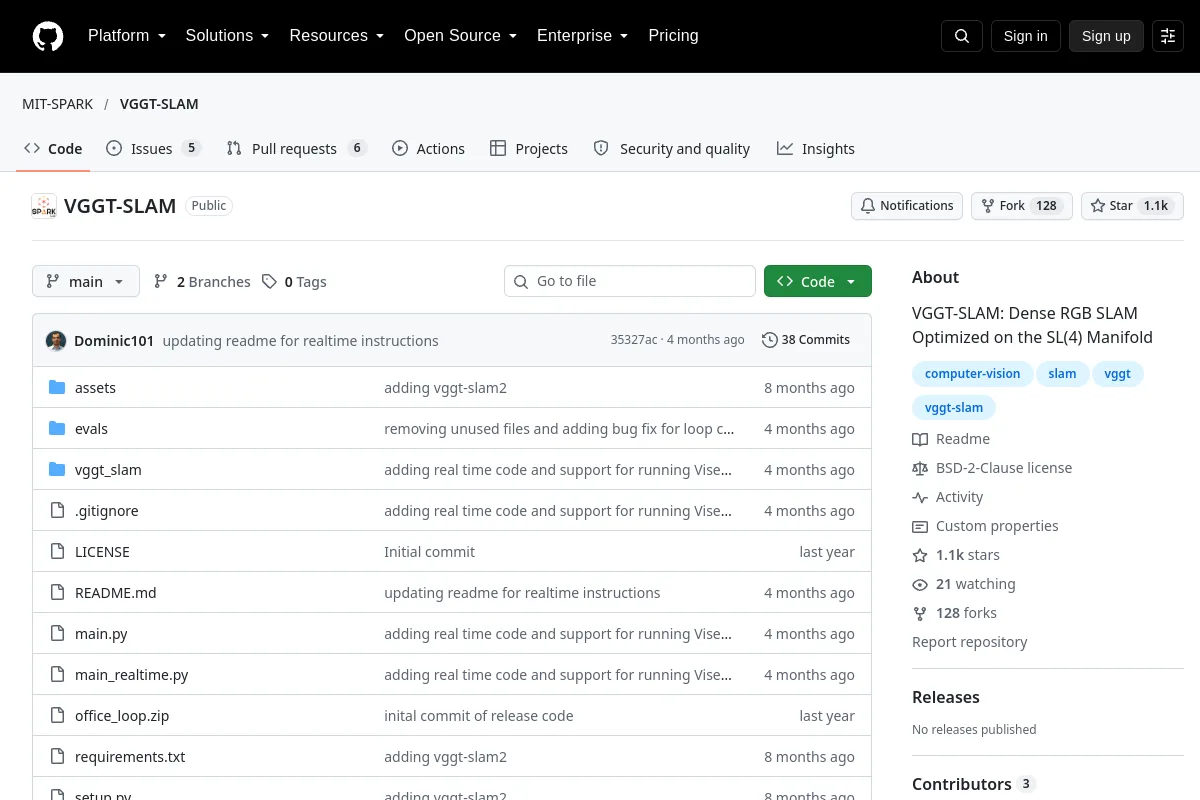 Deposito
 Fonte aperta
VGGT-SLAM: SLAM RGB denso ottimizzato sul collettore SL(4).
Navigazione e SLAM Deposito
 Fonte aperta
Una tabella di marcia di apprendimento per lo sviluppo di Visual-SLAM.
Navigazione e SLAM Deposito
 Fonte aperta
Pacchetto Visual SLAM/odometria basato su cuVSLAM con accelerazione NVIDIA
Navigazione e SLAMNOTE SULLA SELEZIONE
Abbina sensori, fotogrammi di coordinate e ipotesi di localizzazione all'ambiente di distribuzione. La mappatura, la stima della posa, la pianificazione del percorso e l'evitamento degli ostacoli servono diverse parti dello stack di navigazione.
Conosci una risorsa che appartiene a questo posto?