Deposito
 Ricerca
chalet · lil-lab
Ambiente di apprendimento degli agenti di Cornell House e risorse associate.
Percezione e geometriaLA DIRECTORY DELL'AI INCORPORATA
Scopri il software di simulazione robot, il middleware ROS 2, la pianificazione del movimento e gli strumenti di apprendimento dei robot Python.
Deposito
Ricerca
Ambiente di apprendimento degli agenti di Cornell House e risorse associate.
Percezione e geometria Deposito
 Ricerca
CloudPeek fornisce un visualizzatore di nuvole di punti C++ leggero per l'ispezione visiva dei dati.
Strumenti di visualizzazione e dati Deposito
 Ricerca
Un motore fisico analitico GPU-Parallel con compatibilità API mujoco
Simulazione e fisica Deposito
 Ricerca
Metodo all'avanguardia per la manipolazione abile basata su modelli
Pianificazione e controllo del movimento Deposito
 Ricerca
 sull’imitazione dell’apprendimento consapevole dei vincoli per le corse autonome.
Percezione e geometria Sito web
 Ricerca
Un simulatore di robot con modellazione di scene e interfacce di controllo remoto.
Simulazione e fisica Deposito
 Ricerca
La libreria principale di CoppeliaSim.
Strutture di apprendimento dei robot Deposito
 Ricerca
Framework JavaScript per robotica, droni e Internet delle cose (IoT)
Middleware e comunicazione Deposito
 Ricerca
DexGarmentLab: ambiente di manipolazione di indumenti abile con politica generalizzabile
Simulazione e fisica Deposito
 Ricerca
Dopo le modifiche su OpenTelevision, Quest 3 può essere utilizzato per la teleoperazione del braccio robotico Franka Panda e Inspire Hand nella Isaac Gym.
Software di teleoperazione Deposito
 Ricerca
Teleoperazione basata su VR per una manipolazione abile - Controlla xArm + Inspire Hands con Vive Tracker e Quest Hand Tracking
Software di teleoperazione Deposito
 Ricerca
🍀 DexTrack: verso il controllo generalizzabile del tracciamento neurale per un'abile manipolazione da riferimenti umani
Percezione e geometria Deposito
 Ricerca
Questo progetto consiste nella ricerca su un robot a 6 gradi di libertà. Un modello 3D del robot è stato realizzato su Unity per dimostrare la cinematica diretta e inversa. Concetti importanti nella robotica come...
Pianificazione e controllo del movimento Deposito
 Ricerca
Implementazione della ricerca sull’apprendimento per rinforzo “divide et impera”.
Strutture di apprendimento dei robot Deposito
 Ricerca
Un agente di navigazione con apprendimento per rinforzo che utilizza osservazioni lidar e telecamere.
Navigazione e SLAM Sito web
 Ricerca
Strumenti di modellazione, dinamica e ottimizzazione di sistemi robotici.
Pianificazione e controllo del movimento Deposito
 Ricerca
Esperimenti di randomizzazione del dominio per il controllo di robot soft a circuito chiuso.
Pianificazione e controllo del movimento Deposito
 Deposito
 Ricerca
EAO-SLAM: SLAM di oggetti semi-densi monoculari basato sull'associazione di dati di ensemble
Navigazione e SLAM Deposito
 Ricerca
Esperimenti ACT a doppia visualizzazione SO-ARM101 con protezioni di runtime documentate.
Strutture di apprendimento dei robot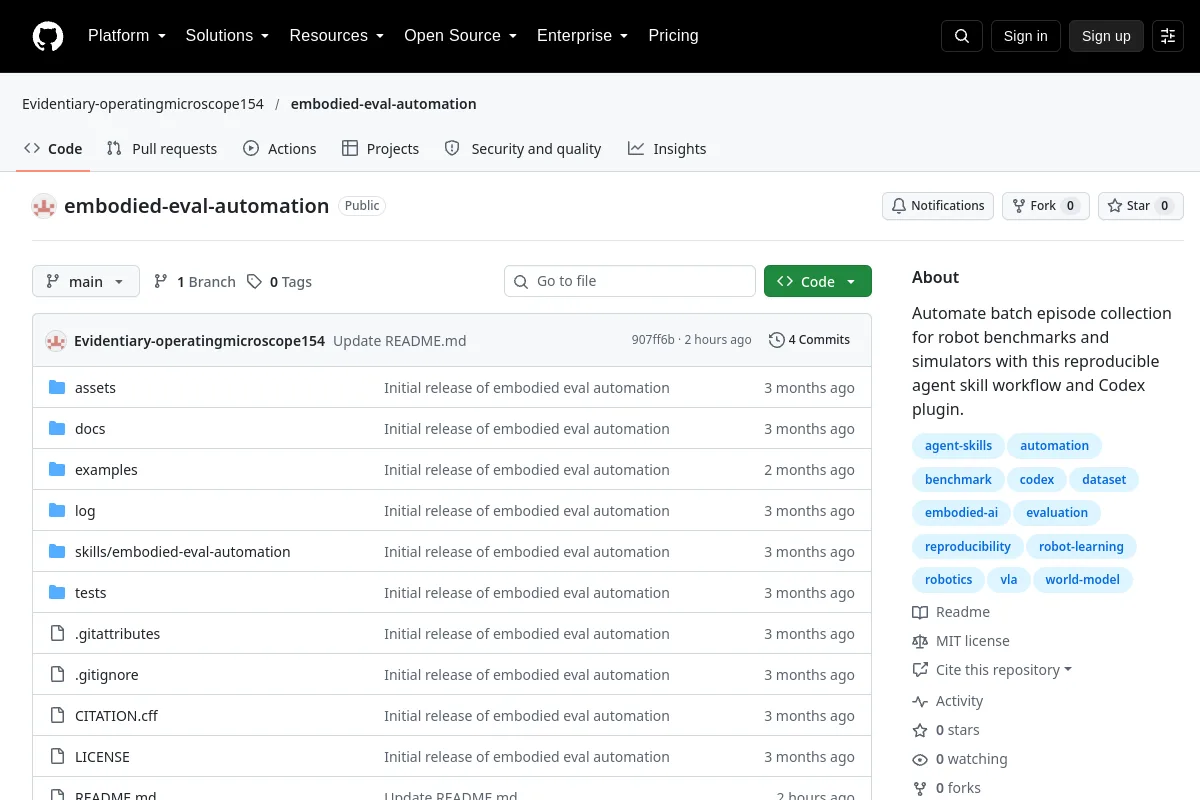 Deposito
 Ricerca
Emfilled Eval Automation fornisce flussi di lavoro per la raccolta di episodi di benchmark e simulatore di robot.
Strumenti di visualizzazione e dati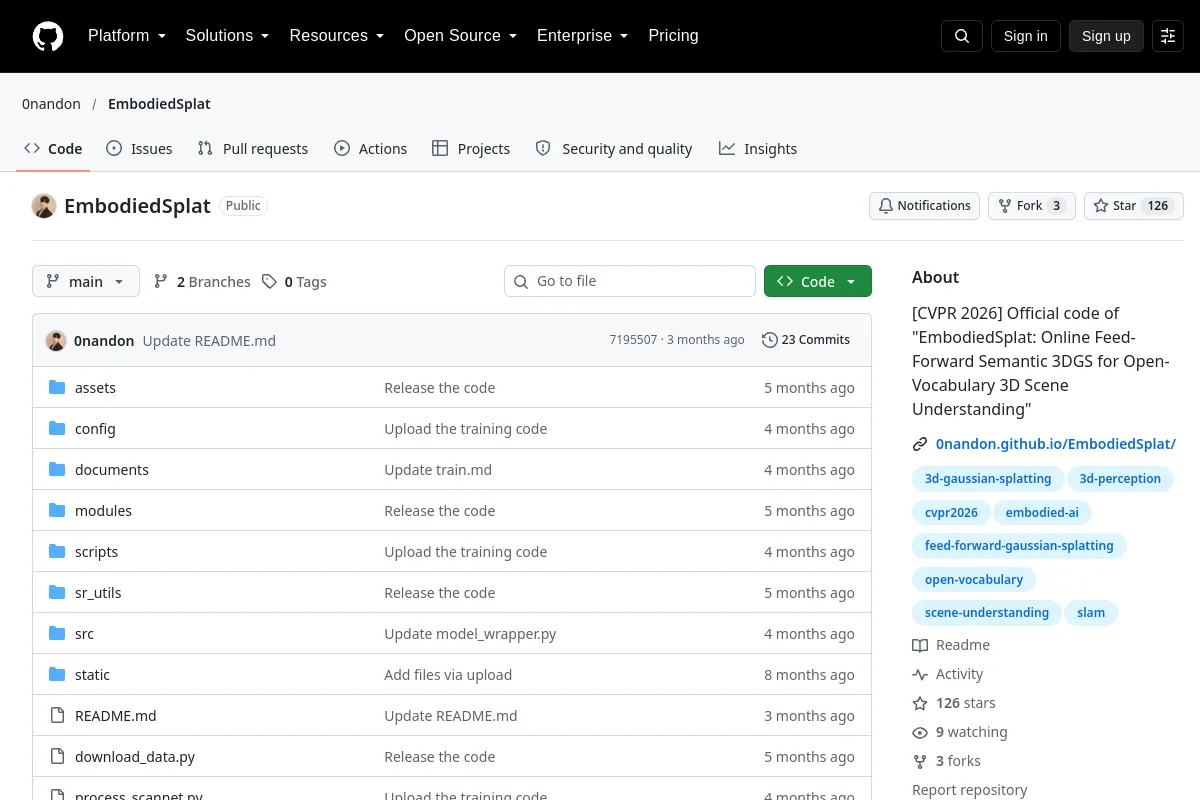 Deposito
 Ricerca
Codice ufficiale di "EmbodySplat: 3DGS semantico feed-forward online per la comprensione delle scene 3D a vocabolario aperto"
Percezione e geometria Deposito
 Ricerca
Implementazione per l'apprendimento di una mappatura da immagini urbane che contengono oggetti dinamici a immagini statiche realistiche adatte per SLAM
Navigazione e SLAM Deposito
 Ricerca
EvoBot fornisce un agente e una libreria di abilità riutilizzabili per attività di manipolazione LIBERO.
Pianificazione e controllo del movimentoConosci una risorsa che appartiene a questo posto?