 Deposito
 Fonte aperta
UltraBot · LeapLabTHU
Verso l’ecografia carotidea autonoma di livello esperto con un sistema robotico basato sull’apprendimento su larga scala
Middleware e comunicazioneLA DIRECTORY DELL'AI INCORPORATA
Scopri il software di simulazione robot, il middleware ROS 2, la pianificazione del movimento e gli strumenti di apprendimento dei robot Python.
Deposito
Fonte aperta
Verso l’ecografia carotidea autonoma di livello esperto con un sistema robotico basato sull’apprendimento su larga scala
Middleware e comunicazione Deposito
 Fonte aperta
Un gemello digitale del robot ABB integrato nella piattaforma di sviluppo Unity3D.
Simulazione e fisica Deposito
 Fonte aperta
Un gemello digitale dell'Universal Robots UR3 integrato nella piattaforma di sviluppo Unity3D.
Simulazione e fisica Deposito
 Fonte aperta
Apprendimento per rinforzo, simulazione di robot e intelligenza incorporata
Simulazione e fisica Deposito
 Fonte aperta
Utilizzando il deposito
Simulazione e fisica Deposito
 Fonte aperta
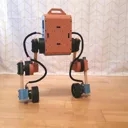
Descrizioni dei modelli URDF e Xacro per i bipedi su ruote Upkie.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Universal Robots basati su ROS (ad esempio, UR3/e UR5/5, ...) con simulazione in Gazebo.
Simulazione e fisica Deposito
 Fonte aperta
Stack pick-and-place del braccio robotico UR3 per ROS2 Humble: MoveIt 2 + MoveIt Task Constructor, simulazione Gazebo Harmonic, pinze Robotiq/OnRobot, supporto a doppio braccio, pianificazione delle attività BehaviorTree.CPP...
Simulazione e fisica Deposito
 Fonte aperta
Questo progetto simula un braccio robotico UR5 con una pinza Robotiq 85, che esegue attività autonome di presa e posizionamento di oggetti nell'ambiente PyBullet.
Simulazione e fisica Deposito
 Fonte aperta
Implementazione ufficiale del documento "UrbanNav: apprendimento della navigazione urbana incorporata guidata dal linguaggio dalle traiettorie umane su scala web".
Navigazione e SLAM Deposito
 Fonte aperta
Editor di modelli di robot URDF basato sul Web con visualizzazione 3D e flussi di lavoro di esportazione.
Simulazione e fisica Deposito
 Fonte aperta
Riferimento storico: driver ROS 1 (obsoleto) per controller CB1 e CB2 con robot UR5 o UR10 di Universal Robots
Pianificazione e controllo del movimento Deposito
 Fonte aperta
Implementazione della ricerca sul ragionamento e controllo visivo incarnato con modelli multimodali.
Pianificazione e controllo del movimento Deposito
 Fonte aperta
Un quadro per la prevenzione delle collisioni e la pianificazione del percorso implementato per una simulazione del compito del robot Pick and Place a doppio braccio. Gli ostacoli di velocità e RRTStar Motion Planner vengono utilizzati nell'algoritmo per pianificare...
Simulazione e fisica Deposito
 Fonte aperta
Applicazione VINS-Fusion, VINS-Fisheye, OpenVINS, EnVIO, ROVIO, S-MSCKF, ORB-SLAM2, NVIDIA Elbrus di diversi set di fotocamere e imu su diverse schede, comprese schede desktop e Jetson
Navigazione e SLAM Deposito
 Fonte aperta
Framework open source di simulazione radar a onde millimetriche dell'Institute of Smart System Technologies, Università di Klagenfurt e Institute of Mechatronics and Robotics, JOANNEUM RESEARCH
Simulazione e fisica Deposito
 Fonte aperta
Uno stack di assistenza alla guida L2 aperto che utilizza l'intelligenza artificiale end-to-end.
Sistemi di flotta e autonomia Deposito
 Fonte aperta
Un pianificatore e visualizzatore di missioni per il controllo dei robot ROS all'aperto.
Strumenti di visualizzazione e dati Deposito
 Fonte aperta
VLink è un middleware di comunicazione C++ ad alte prestazioni per la guida autonoma e l'intelligenza incorporata, posizionato come alternativa a scenario completo a ROS 2.
Middleware e comunicazione Deposito
 Fonte aperta
Ricerca sulla credenza neurale variazionale per una presa abile.
Pianificazione e controllo del movimento Deposito
 Fonte aperta
Libreria di mappatura voxel per campi di distanza con segno troncato ed euclideo.
Navigazione e SLAM Deposito
 Fonte aperta
Un sistema di navigazione per la robotica all'aperto su terreni accidentati e irregolari.
Navigazione e SLAM Deposito
 Fonte aperta
Un kit di teleoperazione VR open source per TRLC-DK1, che guida le braccia da un visore Meta Quest con cinematica inversa e un teleoperatore LeRobot drop-in.
Software di teleoperazione Deposito
 Fonte aperta
Software di locomozione bipede per la piattaforma robotica umanoide iCub.
Pianificazione e controllo del movimentoConosci una risorsa che appartiene a questo posto?