 Deposito
 Fonte aperta
Dalaran · Flaminis
Visualizzazione e infrastruttura dati per serie temporali multimodali della robotica.
Strumenti di visualizzazione e datiLA DIRECTORY DELL'AI INCORPORATA
Scopri il software di simulazione robot, il middleware ROS 2, la pianificazione del movimento e gli strumenti di apprendimento dei robot Python.
Deposito
Fonte aperta
Visualizzazione e infrastruttura dati per serie temporali multimodali della robotica.
Strumenti di visualizzazione e dati Deposito
 Fonte aperta
dddmr_navigation è la soluzione di navigazione 3D per robot mobili che include mappatura/localizzazione/percezione/pianificazione del percorso/controller/stack di navigazione
Navigazione e SLAM Deposito
 Fonte aperta
Un wrapper di apprendimento per rinforzo Python per Webot.
Simulazione e fisica Deposito
 Fonte aperta
Il framework ufficiale di deep learning per il Robot Place Learning
Navigazione e SLAM Deposito
 Fonte aperta
Ricerca sull'apprendimento dei robot utilizzando il pre-addestramento separato delle dinamiche in avanti e inverse.
Pianificazione e controllo del movimento Deposito
 Fonte aperta
Odometria Deep LiDAR autosupervisionata per applicazioni robotiche
Navigazione e SLAM Deposito
 Fonte aperta
Apprendimento di abili abilità di manipolazione da simulazioni imperfette
Simulazione e fisica Deposito
 Fonte aperta
Algoritmi di pianificazione e controllo del percorso per un robot a guida differenziale che utilizza ROS2
Pianificazione e controllo del movimento Deposito
 Fonte aperta
Librerie, strumenti e attività per la ricerca sulla robotica da Google DeepMind.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Pratiche Docker e Docker Compose per la simulazione ROS e i flussi di lavoro hardware.
Simulazione e fisica Deposito
 Deposito
 Fonte aperta
Software per il progetto Domino Robot di Mark Rober.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Modello URDF del robot umanoide Draco3.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Sogno da controllare: comportamenti di apprendimento mediante immaginazione latente, implementato in PyTorch.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Esperimenti di apprendimento con rinforzo profondo per la presa robotica degli octree.
Simulazione e fisica Deposito
 Fonte aperta
Esplorazione e mappatura con autoapprendimento per robot mobili tramite apprendimento rinforzato profondo
Navigazione e SLAM Deposito
 Fonte aperta
SLAM end-to-end con calibrazione della fotocamera, integrazione preventiva monoculare e rendering denso
Navigazione e SLAM Deposito
 Fonte aperta
DSP-SLAM: SLAM orientato agli oggetti con Deep Shape Priors
Navigazione e SLAM Deposito
 Fonte aperta
Implementazione dell'algoritmo D* lite in Python per "Ripianificazione rapida migliorata per la navigazione robotica in terreni sconosciuti"
Navigazione e SLAM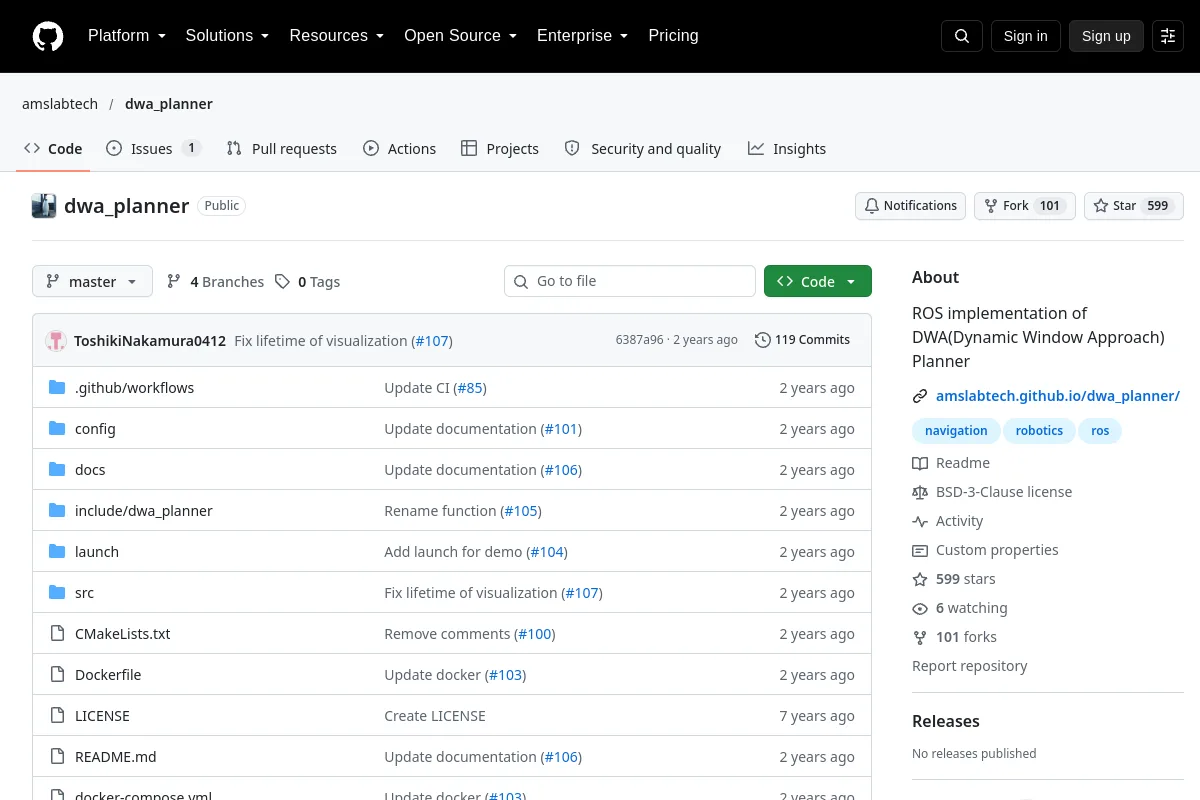 Deposito
 Fonte aperta
Un'implementazione ROS del pianificatore di approccio a finestra dinamica.
Navigazione e SLAM Deposito
 Fonte aperta
Una pipeline di registrazione di nuvole di punti per la localizzazione dei robot e la percezione 3D.
Navigazione e SLAM Deposito
 Fonte aperta
Un sistema di simulazione basato su ROS e Gazebo, appositamente costruito per l'assegnazione di compiti a più robot (problema di esplorazione e distruzione)
Simulazione e fisica Deposito
 Fonte aperta
Tesi di Laurea Magistrale su Localizzazione e Mappatura Simultanea in ambienti dinamici. Ricostruisce separatamente sia l'ambiente statico che gli oggetti dinamici da esso, come le automobili.
Navigazione e SLAM Deposito
 Fonte aperta
Esempi di ottimizzazione efficiente della traiettoria per la pianificazione del movimento dei robot
Pianificazione e controllo del movimentoConosci una risorsa che appartiene a questo posto?
