 Deposito
 Ricerca
NVIDIA Cosmos
Risorse di modello mondiale per flussi di lavoro di intelligenza artificiale fisica e dati sintetici.
Modelli mondialiLA DIRECTORY DELL'AI INCORPORATA
Esplora risorse di modelli mondiali predittivi e generativi per l'intelligenza artificiale fisica e la pianificazione dei robot.
Deposito
Ricerca
Risorse di modello mondiale per flussi di lavoro di intelligenza artificiale fisica e dati sintetici.
Modelli mondiali Deposito
 Ricerca
Repository per i nostri articoli: Robotic World Model: A Neural Network Simulator for Robust Policy Optimization in Robotics and Uncertainty-Aware Robotic World Model rende offline model-based...
Modelli mondiali Deposito
 Ricerca
DayDreamer fornisce metodi basati su modelli mondiali per l'apprendimento dei robot fisici.
Modelli mondiali Deposito
 Ricerca
Un progetto di ricerca sul modello di azione video per il controllo robotico.
Modelli mondiali Deposito
 Ricerca
DreamDojo studia i modelli del mondo dei robot appresi dai dati video umani.
Modelli mondiali Deposito
 Ricerca
Implementazione ufficiale del documento "SR-AIF: Solving Sparse-Reward Robotic Tasks from Pixels with Active Inference and World Models"
Modelli mondiali Sito web
 Ricerca
Un progetto di politica sui robot che utilizza rappresentazioni di modelli mondiali.
Modelli mondiali Deposito
 Deposito
 Ricerca
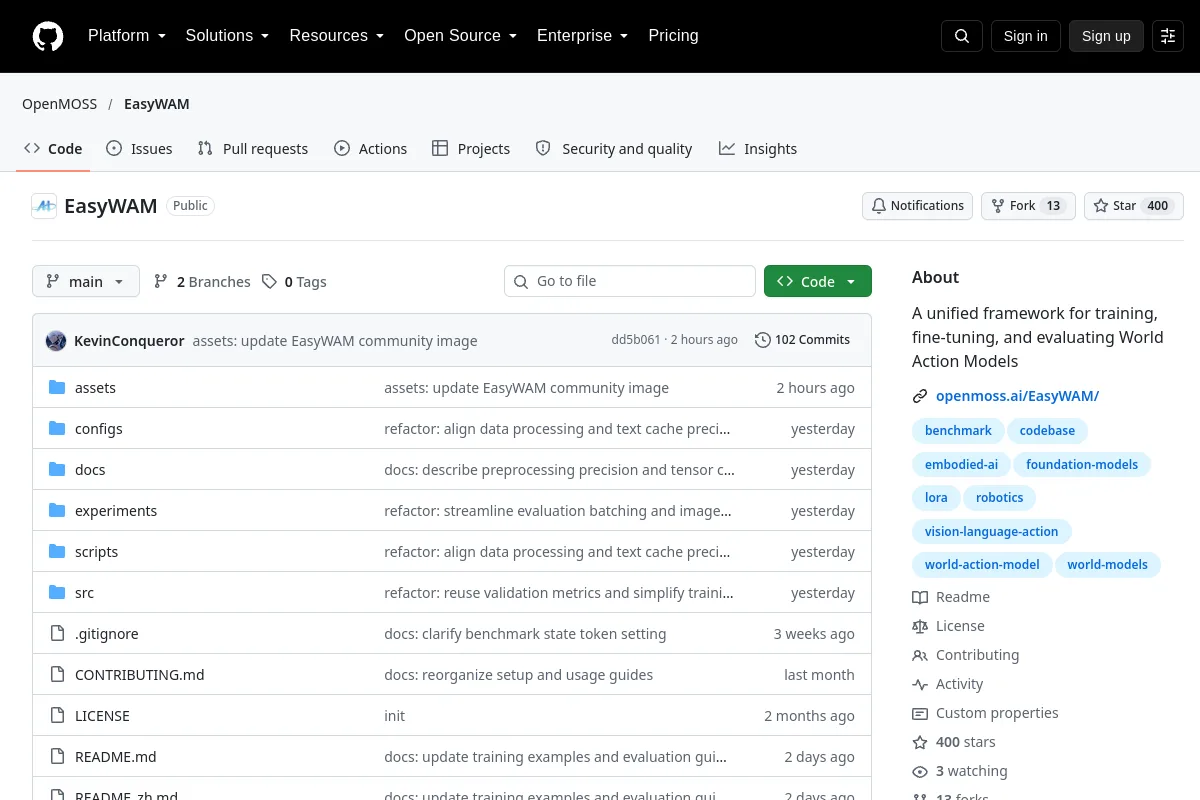
Un quadro unificato per la formazione, la messa a punto e la valutazione dei modelli di azione mondiale
Modelli mondiali Deposito
 Ricerca
ICCV2025 | TesserAct: apprendimento dei modelli del mondo incarnato 4D
Modelli mondiali Deposito
 Ricerca
Codice per RISE: politica sui robot di auto-miglioramento con modello mondiale compositivo
Modelli mondiali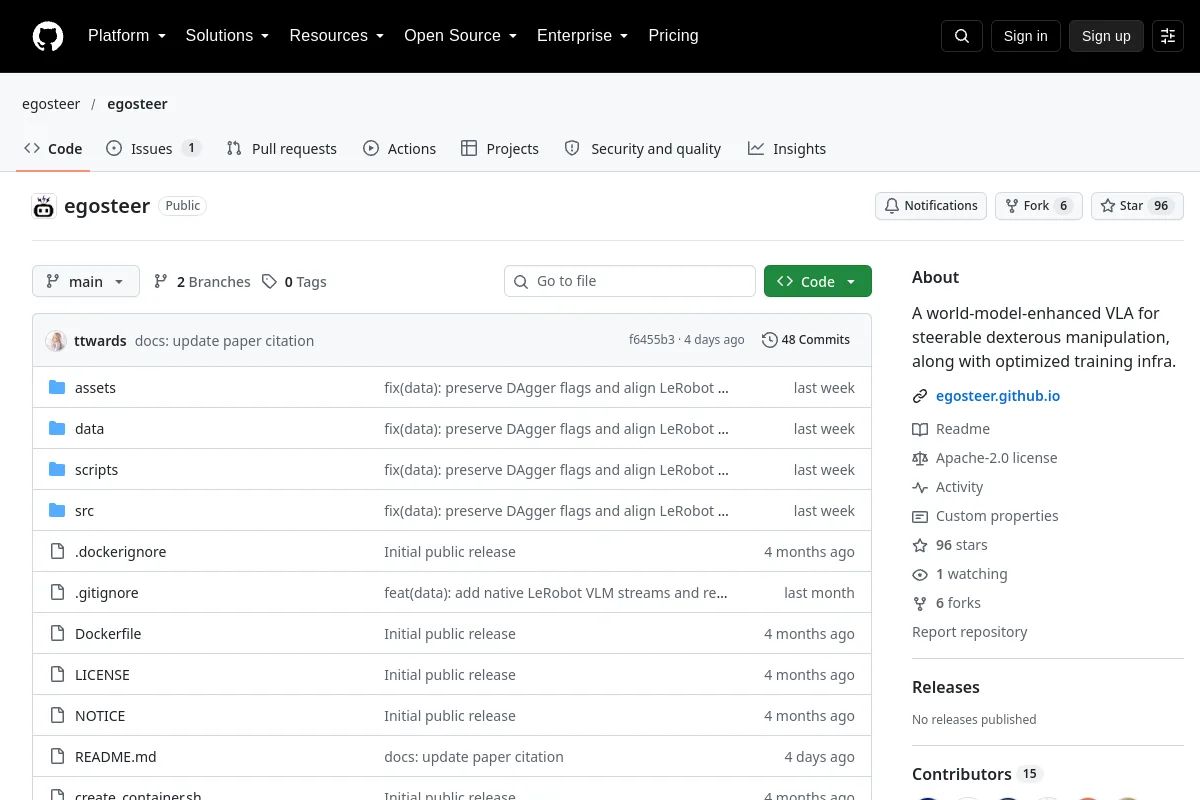 Deposito
 Ricerca
Un VLA potenziato dal modello mondiale per una manipolazione abile e orientabile, insieme a infrastrutture di addestramento ottimizzate.
Modelli mondiali Deposito
 Ricerca
Implementazione leggera del Robotic World Model (RWM) e del Uncertainty-Aware Robotic World Model (RWM-U)
Modelli mondiali Deposito
 Ricerca
ACOT-VLA-WM è un quadro robotico avanzato di visione-linguaggio-azione che utilizza un modello mondiale predittivo per generare sotto-obiettivi visivi, migliorando la precisione della manipolazione robotica a lungo orizzonte e...
Modelli mondiali Deposito
 Ricerca
Etere: modellazione del mondo unificato con consapevolezza della geometria
Modelli mondiali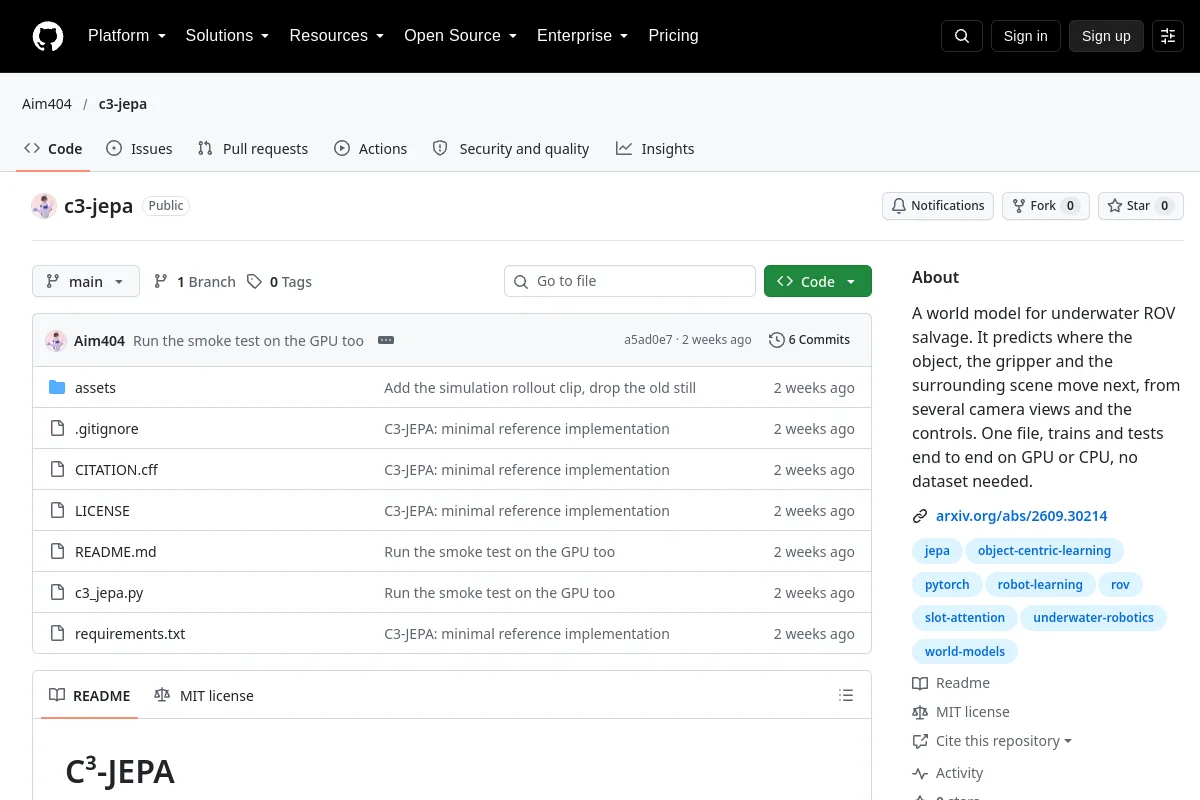 Deposito
 Ricerca
C³-JEPA studia un modello mondiale multi-vista per il salvataggio di ROV sottomarini.
Modelli mondiali Deposito
 Ricerca
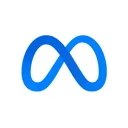
Codice ufficiale e dati di DexWM ("I modelli mondiali possono sfruttare i video umani per la manipolazione abile").
Modelli mondiali Deposito
 Ricerca
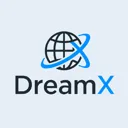
DreamX-Phi fornisce un modello di mondo video condizionato dall'azione per la manipolazione robotica.
Modelli mondiali Deposito
 Ricerca
Ego-World JEPA studia la fattorizzazione latente dell'ego/mondo per la pianificazione su PushT.
Modelli mondiali Deposito
 Ricerca
Implementazione ufficiale di "EVA: allineamento dei modelli del mondo video con azioni robot eseguibili tramite premi Inverse Dynamics"
Modelli mondiali Deposito
 Ricerca
EVEWorld studia la supervisione dell'evoluzione fisica e la coerenza temporale nei modelli del mondo incarnato.
Modelli mondiali Deposito
 Ricerca
Verso modelli mondiali gaussiani scalabili per la manipolazione robotica
Modelli mondiali Deposito
 Ricerca
GenRL: i modelli mondiali a base multimodale consentono di radicare il linguaggio e i suggerimenti video in domini incarnati, trasformandoli in sequenze di stati latenti del modello mondiale. Le sequenze di stati latenti possono...
Modelli mondiali Deposito
 Ricerca
Una tabella di marcia per costruire modelli mondiali per la valutazione delle politiche sui robot
Modelli mondialiNOTE SULLA SELEZIONE
Distinguere i futuri visivi generati dalle dinamiche fisiche convalidate. Esaminare gli input condizionali, l'orizzonte di implementazione e i protocolli di valutazione prima di trattare le previsioni come piani eseguibili.
Conosci una risorsa che appartiene a questo posto?