 Deposito
 Ricerca
opendw · dexmal
OpenDW fornisce un progetto di modello mondiale condizionato dall'azione per l'intelligenza incarnata.
Modelli mondialiLA DIRECTORY DELL'AI INCORPORATA
Esplora modelli di visione-linguaggio-azione e modelli di base della robotica per la percezione, la manipolazione e il controllo.
Deposito
Ricerca
OpenDW fornisce un progetto di modello mondiale condizionato dall'azione per l'intelligenza incarnata.
Modelli mondiali Deposito
 Ricerca
Openpi Dexterous studia l'adattamento di pi0 LoRA per la manipolazione di Shadow Hand e segnala le limitazioni sperimentali.
Visione-linguaggio-azione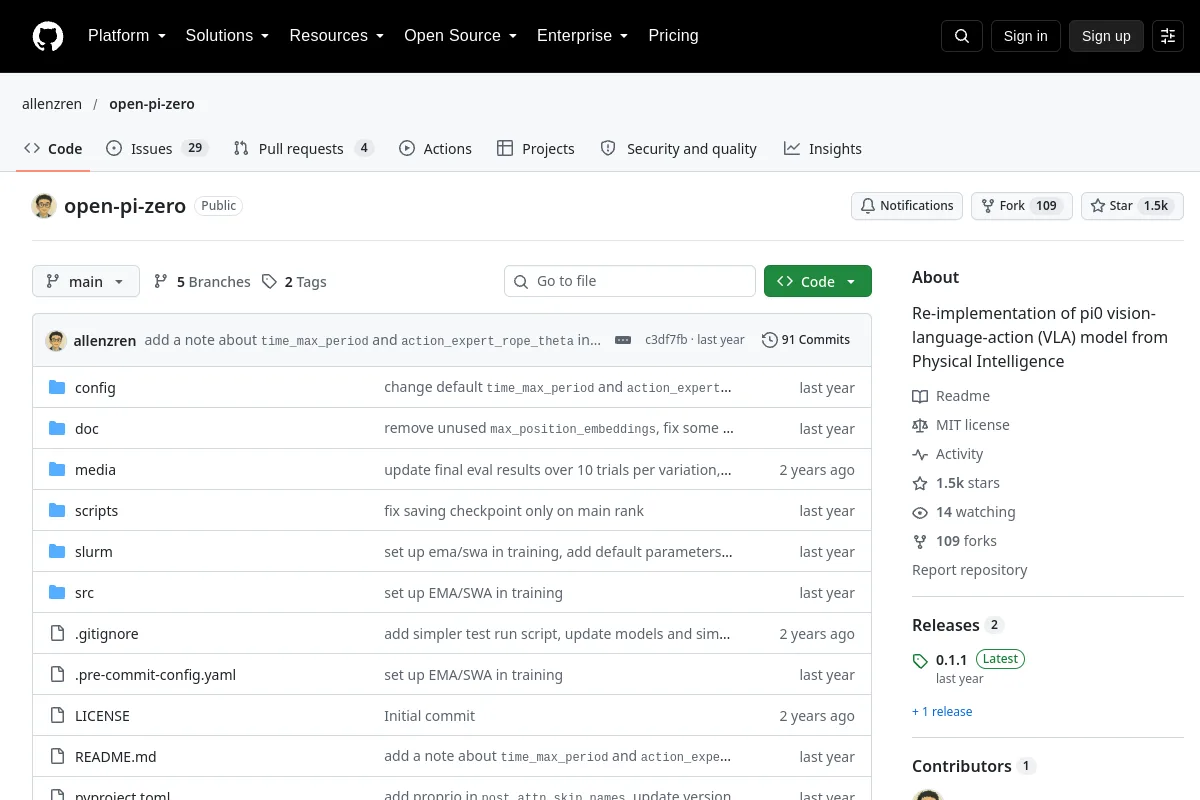 Deposito
 Ricerca
Open Pi Zero è una reimplementazione del modello pi0 VLA di Physical Intelligence.
Visione-linguaggio-azione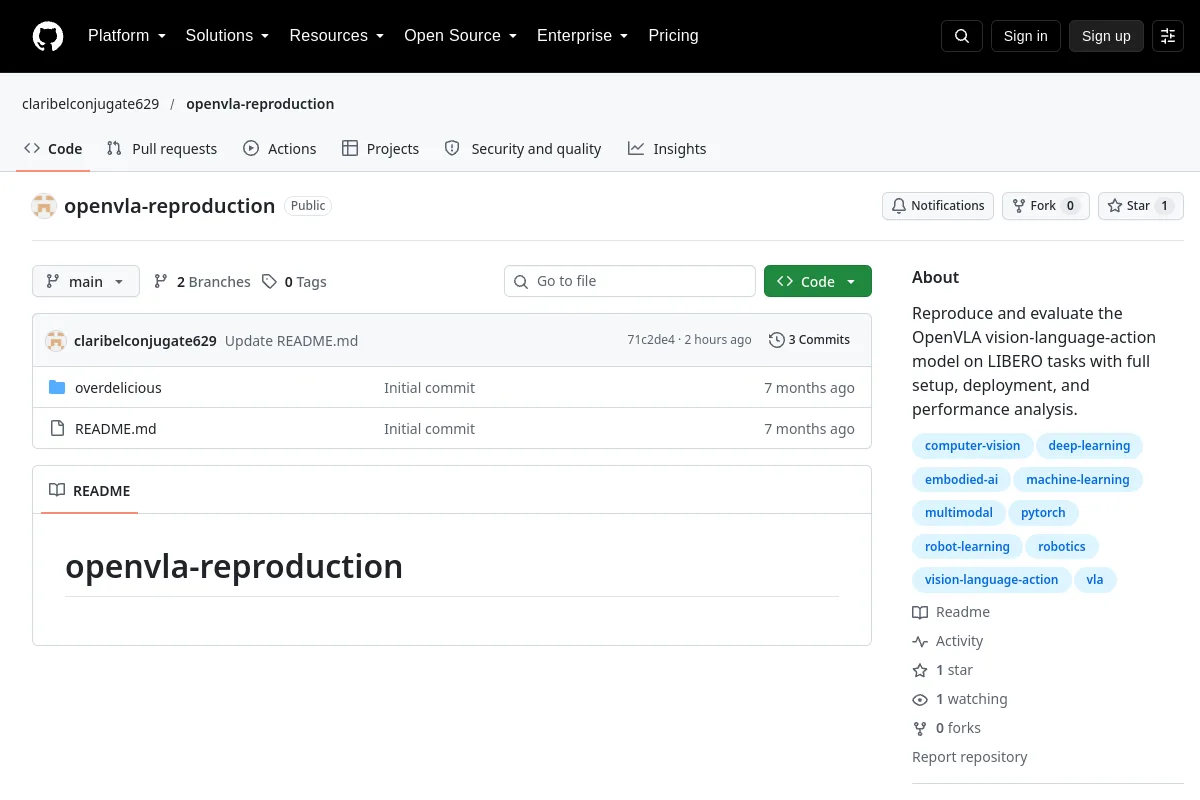 Deposito
 Ricerca
OpenVLA La riproduzione documenta l'impostazione e la valutazione di OpenVLA sulle attività LIBERO.
Visione-linguaggio-azione Deposito
 Ricerca
Codice ufficiale per "OpenWAM: An Open Framework for Composable World-Action Models" (Università di Stanford)
Modelli mondiali Deposito
 Ricerca
O-VLA studia il trasferimento VLA attraverso l'apprendimento primitivo semantico.
Visione-linguaggio-azione Deposito
 Ricerca
PointWorld studia modelli mondiali 3D per la manipolazione robotica.
Modelli mondiali Deposito
 Ricerca
Implementazione ufficiale del documento in evidenza dell'ICLR 2024: Rappresentazioni universali del movimento umanoide per il controllo basato sulla fisica
Politiche sui robot Deposito
 Ricerca
Implementazione ufficiale di ReconVLA: modello ricostruttivo di visione-linguaggio-azione come robot percettivo efficace.
Visione-linguaggio-azione Deposito
 Ricerca
Il codice del documento "Dal linguaggio alla locomozione: controllo umanoide senza retargeting tramite Motion Latent Guidance" accettato dall'ICLR'26
Politiche sui robot Deposito
 Ricerca
Un modello proattivo di manipolazione di robot per ambienti fisici multimodali
Politiche sui robot Deposito
 Ricerca
Repo ufficiale di Exploring the Adversarial Vulnerabilities of Vision-Language-Action Models in Robotics
Visione-linguaggio-azione Deposito
 Ricerca
Presentiamo la prima implementazione riuscita di un sistema MPC basato sul campionamento del corpo intero su un robot quadrupede nel mondo reale. Il nostro approccio consente locomozione e manipolazione in tempo reale e ricche di contatti utilizzando...
Politiche sui robot Deposito
 Ricerca
RynnValue: scalabilità dei modelli di base del valore robotico con distanza temporale
Politiche sui robot Deposito
 Ricerca
RynnWorld-4D: modelli di mondo incarnato 4D per la manipolazione robotica
Modelli mondiali Sito web
 Ricerca
 sul collegamento delle istruzioni linguistiche con le abilità eseguibili dei robot.
Pianificazione guidata dalla lingua Deposito
 Ricerca
Questo è il repository del codice per l'articolo Depolying Ten Thousand Robots: Scalable Imitation Learning for Lifelong Mulit-Agent Path Finding, che ha vinto il miglior articolo ICRA 2025 sui sistemi multi-robot e...
Politiche sui robot Deposito
 Ricerca
L'implementazione ufficiale del documento "Scaling Behavior Foundation Model for Humanoid Robots"
Politiche sui robot Deposito
 Ricerca
repository per l'addestramento di modelli mondiali di diffusione latente condizionati dall'azione per la generazione di video robot
Modelli mondiali Deposito
 Ricerca
Implementazione ufficiale del documento ICLR'26 "Empowering Multi-Robot Collaboration via Sequential World Models"
Modelli mondiali Deposito
 Ricerca
Memoria video nativa per modelli di visione-linguaggio-azione, utilizzando cronologia visiva con timestamp e inferenza di streaming esatta per la manipolazione di robot a lungo orizzonte.
Visione-linguaggio-azione Deposito
 Ricerca
Implementazione ufficiale di SimToolReal: una politica incentrata sugli oggetti per la manipolazione abile degli strumenti Zero-Shot
Politiche sui robot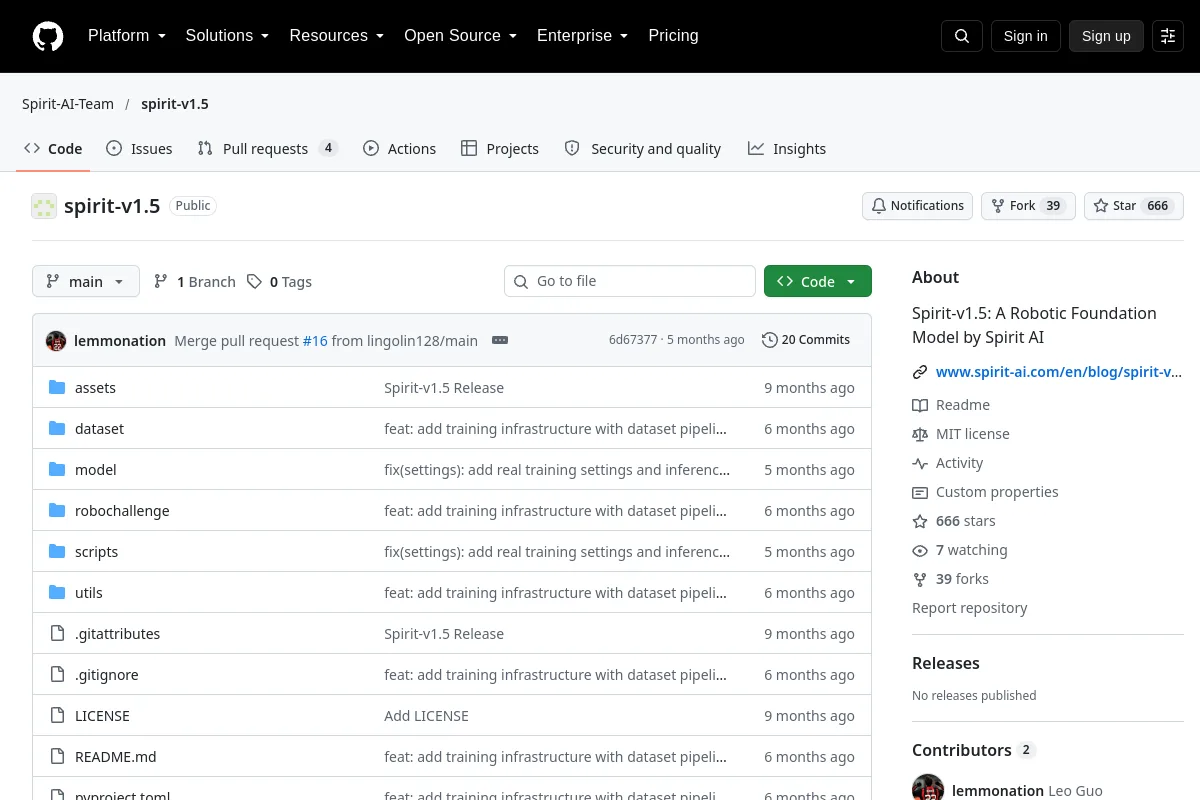 Deposito
 Ricerca
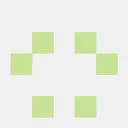
Spirit-v1.5: un modello di base robotica di Spirit AI
Visione-linguaggio-azione Deposito
 Ricerca
Theia: distillazione di diversi modelli di base di visione per l'apprendimento dei robot
Modelli di percezioneConosci una risorsa che appartiene a questo posto?