 Deposito
 Ricerca
MoCapAct · microsoft
Un set di dati multi-task per il controllo simulato di umanoidi
Dati di movimento e interazioneLA DIRECTORY DELL'AI INCORPORATA
Trova dimostrazioni robotiche, dati di movimento e risorse di scena per l'apprendimento.
Deposito
Ricerca
Un set di dati multi-task per il controllo simulato di umanoidi
Dati di movimento e interazione Deposito
 Ricerca
Repository ROS per la descrizione del robot e la simulazione del gazebo del robot con ruote Mecanum Nexus 4WD
Risorse di scene e oggetti Sito web
 Ricerca
Una raccolta collaborativa di set di dati dimostrativi di robot e risorse di modello.
Dimostrazioni di robot Deposito
 Ricerca
Codice per PerAct², un agente di apprendimento per imitazione condizionato dal linguaggio progettato per la manipolazione robotica bimanuale utilizzando l'ambiente RLBench. Include la generazione di set di dati, script di formazione e...
Dimostrazioni di robot Deposito
 Ricerca
Controlla i robot IA. Middleware dell'interfaccia utente gestito dalla comunità per il controllo di robot, la registrazione di set di dati e la formazione di modelli di azioni. Compatibile con SO-100 e SO-101
Dimostrazioni di robot Deposito
 Ricerca
PHUMA fornisce risorse di codice e di generazione di dati per la locomozione umanoide.
Dati di movimento e interazione Deposito
 Ricerca
Un nodo ROS che descrive un robot quadrupede che utilizza URDF
Risorse di scene e oggetti Deposito
 Ricerca
RealSee3D: un set di dati RGB-D multi-vista che combina acquisizioni del mondo reale e scene generate proceduralmente, con annotazioni estensibili per diverse ricerche sulla visione 3D.
Risorse di scene e oggetti Sito web
 Ricerca
Dati di manipolazione robotica multipiattaforma per la ricerca sull’intelligenza incorporata.
Dimostrazioni di robot Sito web
 Ricerca
Dati sull'interazione dei robot a supporto della dinamica visiva e della ricerca sulla manipolazione.
Dimostrazioni di robot Deposito
 Ricerca
ROS2 Pacchetti descrittivi per umanoide, quadrupede e manipolatore
Risorse di scene e oggetti Deposito
 Ricerca
Rilevamento delle posizioni di presa dei robot con reti neurali profonde. Il modello è addestrato su Cornell Grasping Dataset. Si tratta di un'implementazione basata principalmente sul documento 'Real-Time Grasp Detection Using...
Dimostrazioni di robot Deposito
 Ricerca
Questa è l'implementazione ufficiale del documento "Robots Pre-Train Robots: Manipulation-Centric Robotic Representation from Large-Scale Robot Datasets".
Dimostrazioni di robot Deposito
 Ricerca
Un set di dati 3D aperto su larga scala progettato per attività di guida autonoma, robotica e percezione 4D
Dimostrazioni di robot Deposito
 Ricerca
Implementazione Pytorch dei modelli RT-1-X e RT-2-X dal documento: "Open X-Embodiment: Robotic Learning Datasets and RT-X Models"
Dimostrazioni di robot Deposito
 Ricerca
S3E: un set di dati multimodale multi-robot per SLAM collaborativo
Dimostrazioni di robot Deposito
 Ricerca
Set di dati SiT: set di dati sulla traiettoria pedonale socialmente interattiva per robot di navigazione sociale
Dimostrazioni di robot Deposito
 Ricerca
Set di dati STONE: un set di dati di attraversabilità 3D multimodale scalabile con visualizzazione surround per la navigazione robotica fuoristrada
Dimostrazioni di robot Deposito
 Ricerca
Rilascio di un nuovo set di dati prelevato in un magazzino di Clearpath Robotics.
Dimostrazioni di robot Deposito
 Ricerca
Sviluppo del modello di descrizione del robot per il robot Unitree Go2 configurato con il repository di ricerca Champ Legged Robots
Risorse di scene e oggetti Deposito
 Ricerca
Modelli di sensori (risorse) abilitati per ROS/ROS2 su Unity
Risorse di scene e oggetti Deposito
 Ricerca
UrbanNav: dati di localizzazione open source raccolti nei canyon urbani asiatici, tra cui Tokyo e Hong Kong
Dimostrazioni di robot Deposito
 Ricerca
Il set di dati per l'articolo "Apprendimento della traversabilità autosupervisionata con esperienze di navigazione di robot mobili: un approccio di autoformazione consapevole del rischio (IEEE RA-L)"
Dimostrazioni di robot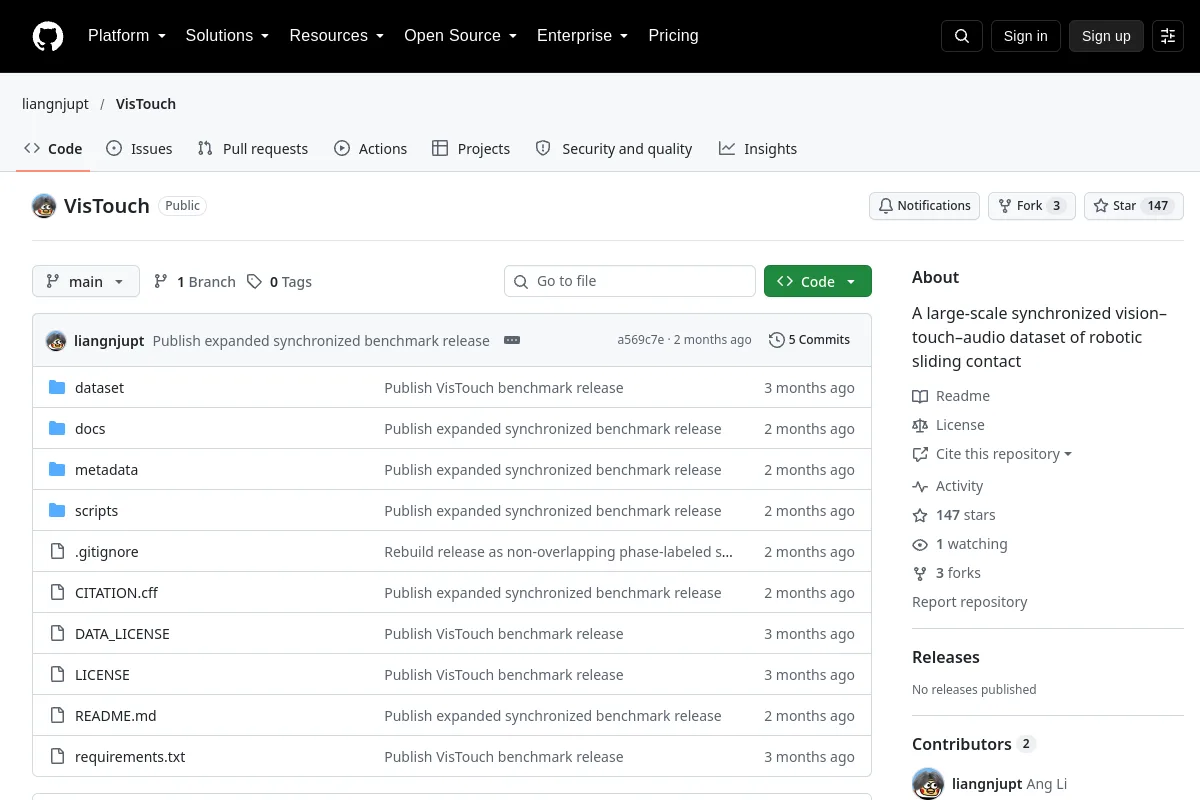 Deposito
 Ricerca
Un set di dati sincronizzati su larga scala su visione-tocco-audio del contatto strisciante robotico
Dimostrazioni di robotConosci una risorsa che appartiene a questo posto?