 Référentiel
 Recherche
MemoryVLA · shihao1895
Code de "MemoryVLA : Mémoire perceptuelle-cognitive dans les modèles vision-langage-action pour la manipulation robotique"
Vision-langage-actionLE RÉPERTOIRE DE L'IA INCORPORÉE
Explorez les modèles vision-langage-action et les modèles de base de la robotique avec les liens officiels du projet.
Référentiel
Recherche
Code de "MemoryVLA : Mémoire perceptuelle-cognitive dans les modèles vision-langage-action pour la manipulation robotique"
Vision-langage-action Référentiel
 Recherche
MobileVLA-R1 : Renforcer la Vision-Langage-Action pour les robots mobiles
Vision-langage-action Référentiel
 Recherche
OmniVLA fournit un code de formation et d'inférence pour la navigation multimodale des robots.
Vision-langage-action Référentiel
 Recherche
OpenDM propose un projet de recherche de modèle de base en monde ouvert pour l'intelligence incorporée.
Vision-langage-action Référentiel
 Recherche
Openpi Dexterous étudie l'adaptation de pi0 LoRA pour la manipulation de Shadow Hand et signale les limites expérimentales.
Vision-langage-action Référentiel
 Recherche
Open Pi Zero est une réimplémentation du modèle pi0 VLA de Physical Intelligence.
Vision-langage-action Référentiel
 Recherche
OpenVLA Reproduction des documents de configuration et d'évaluation de OpenVLA sur les tâches LIBERO.
Vision-langage-action Référentiel
 Recherche
O-VLA étudie le transfert de VLA à travers l'apprentissage sémantique primitif.
Vision-langage-action Référentiel
 Recherche
Implémentation officielle de ReconVLA : Modèle Reconstructif Vision-Langage-Action en tant que robot percepteur efficace.
Vision-langage-action Référentiel
 Recherche
Repo officiel d'Exploration des vulnérabilités contradictoires des modèles vision-langage-action en robotique
Vision-langage-action Référentiel
 Recherche
Mémoire vidéo native pour les modèles vision-langage-action, utilisant un historique visuel horodaté et une inférence exacte en continu pour la manipulation de robots à long horizon.
Vision-langage-action Référentiel
 Recherche
Spirit-v1.5 : un modèle de fondation robotique par Spirit AI
Vision-langage-action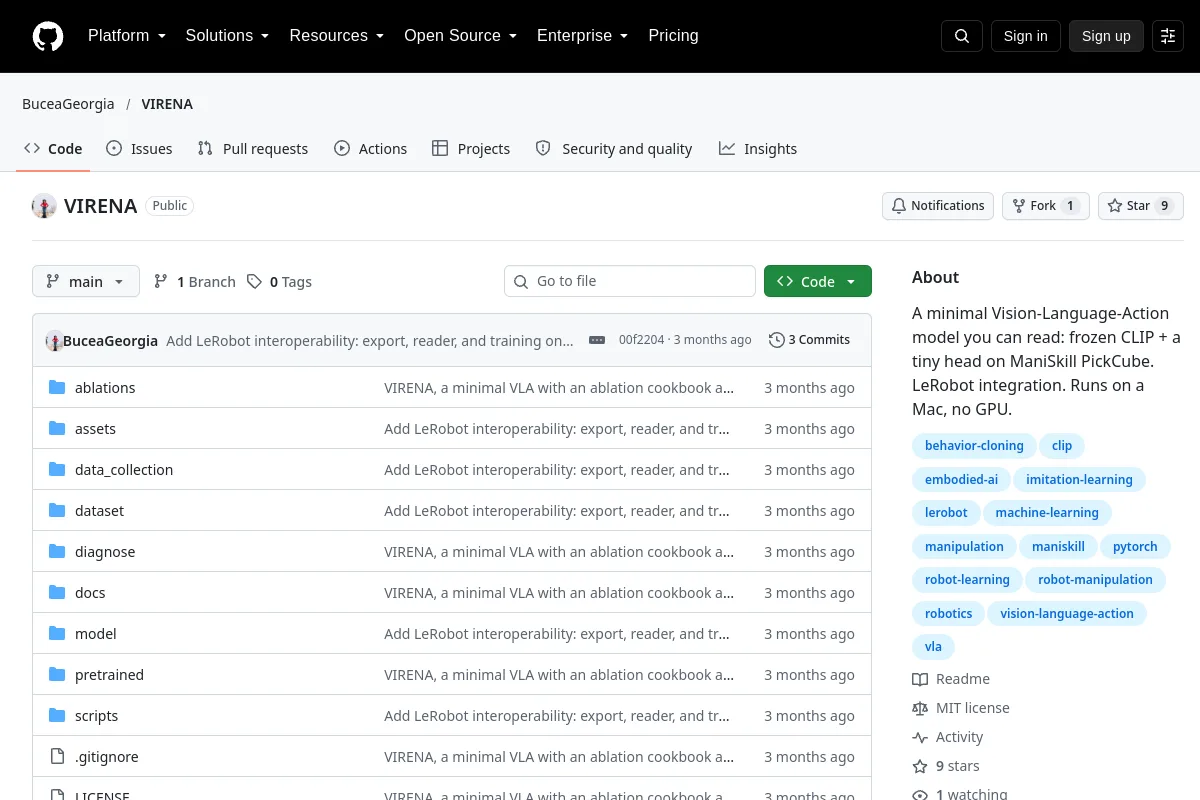 Référentiel
 Recherche
VIRENA présente une petite politique VLA sur ManiSkill PickCube avec les ressources d'intégration LeRobot.
Vision-langage-action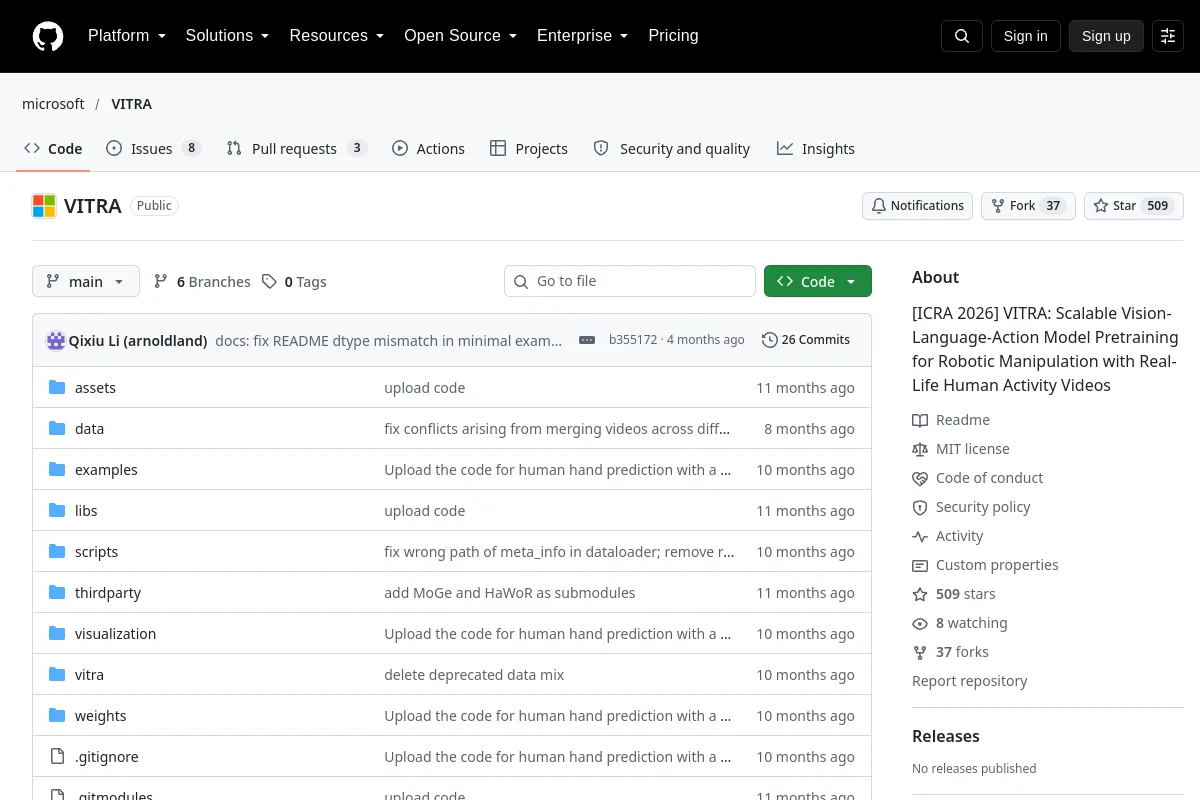 Référentiel
 Recherche
VITRA : pré-entraînement de modèle vision-langage-action évolutif pour la manipulation robotique avec des vidéos d'activités humaines réelles
Vision-langage-action Référentiel
 Recherche
VLA From Scratch compare les représentations d'actions sur des démonstrations multimodales et des tâches de contournement d'obstacles.
Vision-langage-action Référentiel
 Recherche
Vers des modèles polyvalents vision-langage-action via l’apprentissage de représentations vision-mouvement unifiées
Vision-langage-action Site Web
 Recherche
Un modèle de recherche vision-langage-action pour la manipulation de robots.
Vision-langage-action Site Web
NOTES DE SÉLECTION
Vérifiez les observations et les représentations d'actions prises en charge, les licences de point de contrôle, les exigences de calcul et les ensembles de données d'adaptation. Les poids des modèles ne fournissent pas de contrôleur prêt à l'emploi pour chaque robot. Évaluation du plan en simulation et tests matériels contrôlés.
Connaissez-vous une ressource qui a sa place ici ?
