 Référentiel
 Source ouverte
RoboticsDiffusionTransformer · thu-ml
RDT-1B : un modèle de base de diffusion pour la manipulation bimanuelle
Vision-langage-actionLE RÉPERTOIRE DE L'IA INCORPORÉE
Explorez les modèles vision-langage-action et les modèles de base de la robotique avec les liens officiels du projet.
Référentiel
Source ouverte
RDT-1B : un modèle de base de diffusion pour la manipulation bimanuelle
Vision-langage-action Référentiel
 Source ouverte
Construire des robots à usage général basés sur un modèle de base incorporé
Vision-langage-action Référentiel
 Source ouverte
Le dépôt officiel de l'article : Agentic Robot : A Brain-Inspired Framework for Vision-Language-Action Models in Embodied Agents
Vision-langage-action Référentiel
 Source ouverte
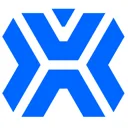
Pelican-VL 1.0 est une nouvelle famille de modèles de cerveau incarnés open source avec des échelles de paramètres allant de 7B à 72B développées par WFM System Group, Beijing Innovation Center of Humanoid Robotics…
Vision-langage-action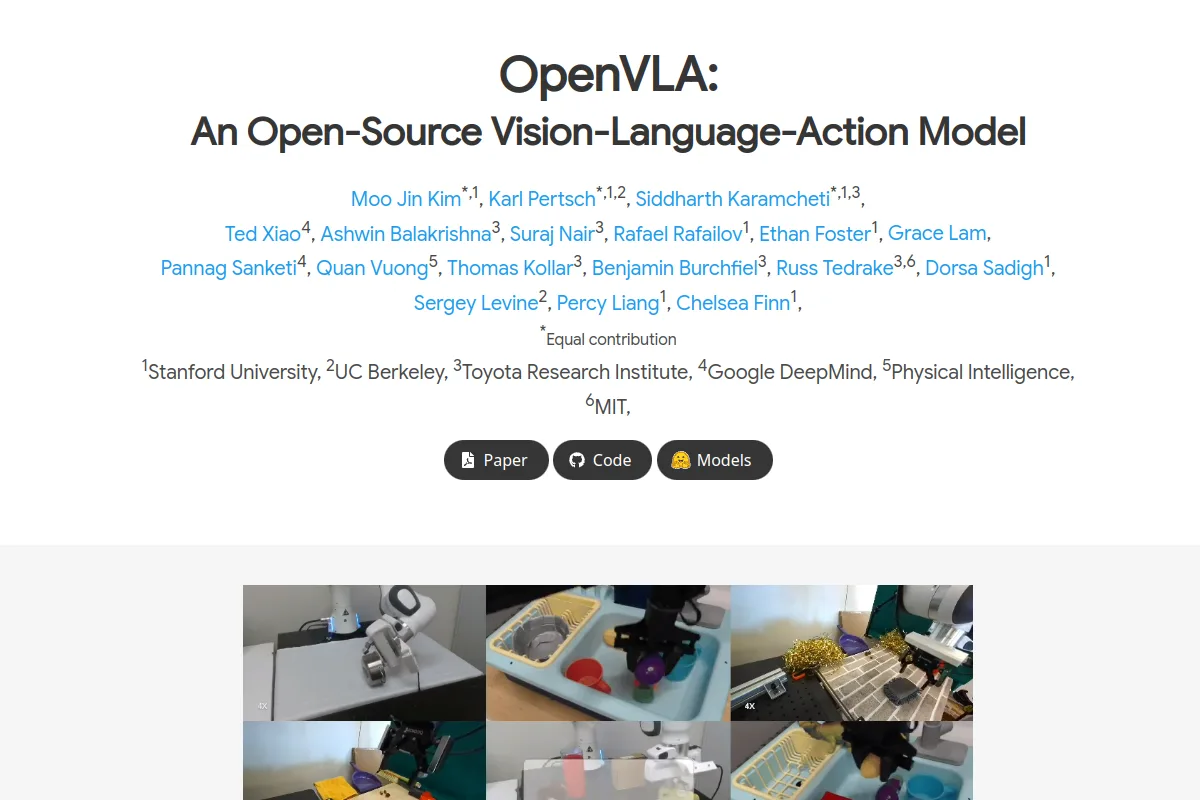 Site Web
 Source ouverte
Un modèle ouvert vision-langage-action pour la manipulation de robots.
Vision-langage-action Site Web
 Source ouverte
Un modèle compact vision-langage-action dans l'écosystème LeRobot.
Vision-langage-actionNOTES DE SÉLECTION
Vérifiez les observations et les représentations d'actions prises en charge, les licences de point de contrôle, les exigences de calcul et les ensembles de données d'adaptation. Les poids des modèles ne fournissent pas de contrôleur prêt à l'emploi pour chaque robot. Évaluation du plan en simulation et tests matériels contrôlés.
Connaissez-vous une ressource qui a sa place ici ?