 Référentiel
 Recherche
cleanrl · vwxyzjn
Implémentations en fichier unique d'algorithmes d'apprentissage par renforcement profond.
Planification et contrôle des mouvementsLE RÉPERTOIRE DE L'IA INCORPORÉE
Retrouvez des outils de cinématique, de dynamique, de génération de trajectoire et de planification de mouvement.
Référentiel
Recherche
Implémentations en fichier unique d'algorithmes d'apprentissage par renforcement profond.
Planification et contrôle des mouvements Référentiel
 Recherche
Outils et modèles pour développer des contrôleurs humanoïdes du corps entier.
Planification et contrôle des mouvements Référentiel
 Recherche
Algorithmes de planification de mouvement basés sur l'échantillonnage pour les systèmes robotiques.
Planification et contrôle des mouvements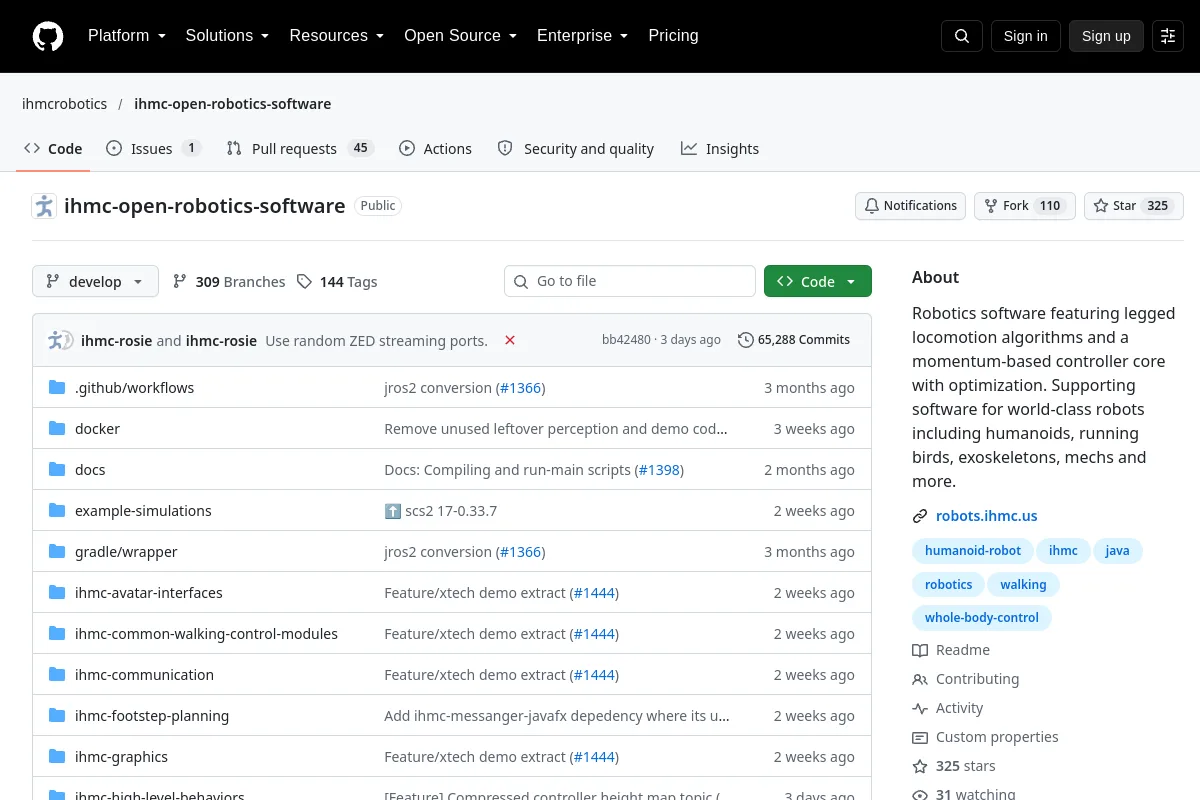 Référentiel
 Recherche
Logiciel de robotique comprenant des algorithmes de locomotion sur pattes et un noyau de contrôleur basé sur l'impulsion avec optimisation. Logiciel de support pour les robots de classe mondiale, notamment les humanoïdes, les oiseaux qui courent…
Planification et contrôle des mouvements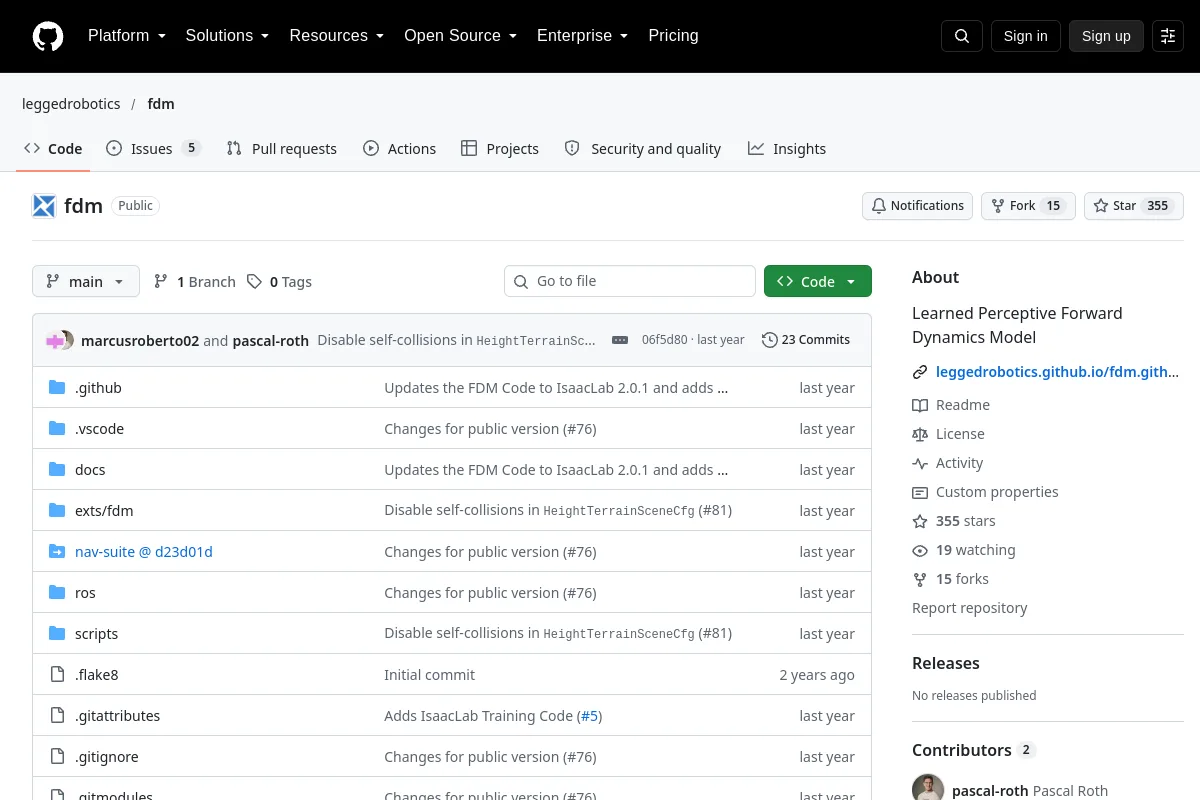 Référentiel
 Recherche
Modèle de dynamique avancée appris avec des ressources d'apprentissage robotique et d'intégration ROS.
Planification et contrôle des mouvements Référentiel
 Recherche
Cadre d'apprentissage par renforcement pour le contrôle humanoïde et la recherche sim-to-real.
Planification et contrôle des mouvements Référentiel
 Recherche
Bibliothèques de cinématique et de dynamique pour les mécanismes robotiques.
Planification et contrôle des mouvements Référentiel
 Recherche
Projet de robot à entraînement différentiel avec packages ROS 2 et ressources d'assemblage.
Planification et contrôle des mouvements Référentiel
 Recherche
Bibliothèque C++ pour les algorithmes de dynamique des corps rigides.
Planification et contrôle des mouvements Référentiel
 Recherche
Environnement de développement et de test d'algorithmes de planification de mouvements de robots.
Planification et contrôle des mouvements Référentiel
 Recherche
Une boîte à outils pour l’optimisation et la simulation des robots.
Planification et contrôle des mouvements Référentiel
 Recherche
Logiciel de simulation de dynamique multicorps.
Planification et contrôle des mouvements Référentiel
 Recherche
Implémentations Julia d'algorithmes de dynamique et de cinématique des corps rigides.
Planification et contrôle des mouvements Référentiel
 Recherche
Méthode de pointe pour la manipulation adroite basée sur un modèle
Planification et contrôle des mouvements Référentiel
 Recherche
Ce projet consiste en une recherche sur un robot à 6 degrés de liberté. Un modèle 3D du robot a été réalisé sur Unity pour démontrer la cinématique avant et inverse. Des concepts importants en robotique comme…
Planification et contrôle des mouvements Site Web
 Recherche
Outils de modélisation, de dynamique et d'optimisation de systèmes robotiques.
Planification et contrôle des mouvements Référentiel
 Recherche
Expériences de randomisation de domaine pour le contrôle de robots logiciels en boucle fermée.
Planification et contrôle des mouvements Référentiel
 Recherche
EvoBot fournit une bibliothèque d'agents et de compétences réutilisables pour les tâches de manipulation LIBERO.
Planification et contrôle des mouvements Référentiel
 Recherche
Expériences de contrôle conjoint par algorithme génétique pour un robot quadrupède.
Planification et contrôle des mouvements Référentiel
 Recherche
Cadre MuJoCo pour étudier le comportement des robots en cas de pannes de capteurs, d'actionneurs et de matériel.
Planification et contrôle des mouvements Référentiel
 Recherche
Une implémentation C++ de Fastron basée sur l'article « Learning-Based Proxy Collision Detection for Robot Motion Planning Applications ».
Planification et contrôle des mouvements Référentiel
 Recherche
Implémentation du Processus Gaussien Motion Planner 2.
Planification et contrôle des mouvements Référentiel
 Recherche
Code de recherche pour l'ajustement des politiques assisté par simulation dans l'apprentissage des robots en boîte noire.
Planification et contrôle des mouvements Référentiel
 Recherche
Expériences d'apprentissage robotique et de contrôle partagé avec l'humain dans la boucle.
Planification et contrôle des mouvementsNOTES DE SÉLECTION
Vérifiez les modèles de robots, les représentations de collisions, les interfaces de synchronisation et de contrôle. Un chemin géométrique réalisable nécessite toujours une validation dynamique et matérielle avant son exécution.
Connaissez-vous une ressource qui a sa place ici ?