 Référentiel
 Source ouverte
LeRobot · huggingface
Outils LeRobot pour le contrôle des robots, les ensembles de données et l'apprentissage de bout en bout.
Cadres d'apprentissage des robotsLE RÉPERTOIRE DE L'IA INCORPORÉE
Découvrez le logiciel de simulation de robot, le middleware ROS 2, la planification de mouvements et les outils d'apprentissage de robot Python.
Référentiel
Source ouverte
Outils LeRobot pour le contrôle des robots, les ensembles de données et l'apprentissage de bout en bout.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Simulateur physique MuJoCo pour la dynamique multiarticulaire et le contact.
Planification et contrôle des mouvements Référentiel
 Source ouverte
Outils d'apprentissage des robots construits autour de l'écosystème de simulation Isaac.
Simulation et physique Référentiel
 Recherche
Un SDK physique pour la détection de collisions et la simulation multi-physique.
SDK de robots Référentiel
 Source ouverte
Convertit les assemblages Onshape en descriptions de robots URDF, SDF et MuJoCo.
Simulation et physique Référentiel
 Source ouverte
Un estimateur d'état visuo-inertiel monoculaire robuste et polyvalent
Navigation et SLAM Référentiel
 Source ouverte
Un simulateur 3D pour la recherche de navigation et d'interaction d'agents incarnés.
Navigation et SLAM Référentiel
 Source ouverte
Exemples d'assemblage de robots pour l'exportateur onshape-to-robot.
Cadres d'apprentissage des robots Référentiel
 Recherche
Visual SLAM pour les caméras monoculaires, stéréo et RVB-D.
Navigation et SLAM Référentiel
 Recherche
Environnements de manipulation basés sur MuJoCo pour les expériences d'apprentissage de robots.
Simulation et physique Référentiel
 Source ouverte
API d’environnement standard et environnements de référence pour l’apprentissage par renforcement.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Workflows de formation et d’évaluation pour les agents incarnés utilisant Habitat.
Navigation et SLAM Référentiel
 Recherche
Implémentations en fichier unique d'algorithmes d'apprentissage par renforcement profond.
Planification et contrôle des mouvements Référentiel
 Source ouverte
Un simulateur pour la recherche sur la perception et le contrôle de la conduite autonome.
Systèmes de flotte et d'autonomie Référentiel
 Source ouverte
Environnements de simulation physique et d'apprentissage par renforcement basés sur MuJoCo de Google DeepMind.
Planification et contrôle des mouvements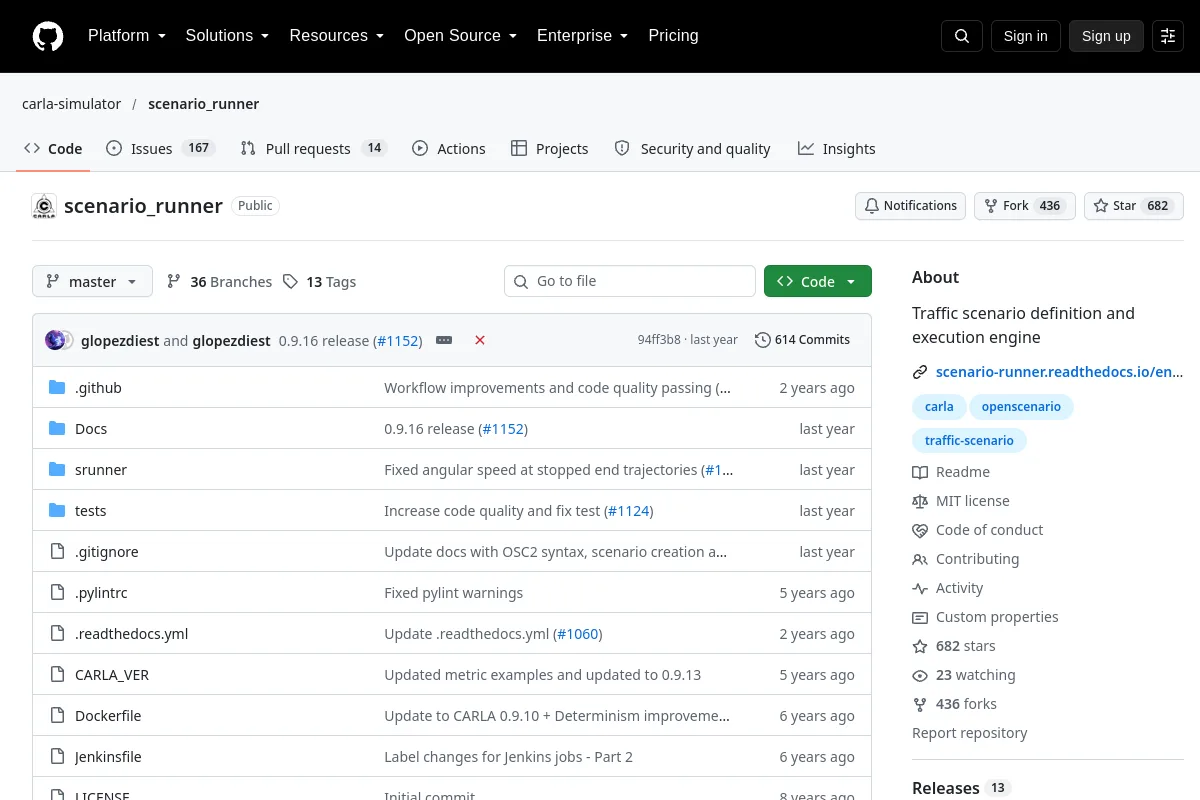 Référentiel
 Source ouverte
Un moteur de définition et d'exécution de scénarios de trafic pour CARLA.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Un estimateur d'état multicapteur basé sur l'optimisation
Navigation et SLAM Référentiel
 Source ouverte
Outils pour apprendre les politiques des robots à partir d’ensembles de données de démonstration.
Cadres d'apprentissage des robots Référentiel
 Recherche
Outils d'apprentissage par renforcement pour l'entraînement à la locomotion robotique.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Code source et ressources de développement du simulateur robotique Gazebo Sim.
Simulation et physique Référentiel
 Source ouverte
Algorithmes de cinématique et de dynamique des corps rigides pour les modèles de robots.
Planification et contrôle des mouvements Référentiel
 Source ouverte
Interface de physique abstraite conçue pour prendre en charge la simulation et le développement rapide d'applications robotiques.
Simulation et physique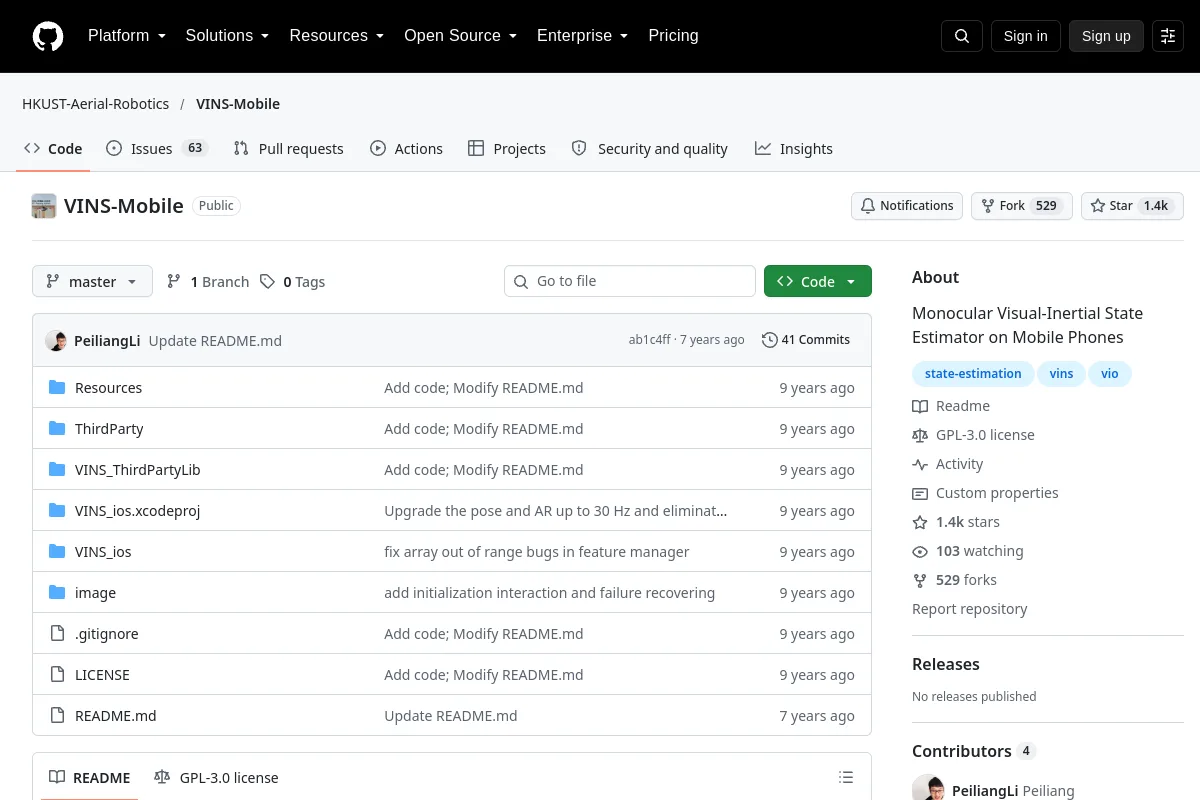 Référentiel
 Source ouverte
Estimateur d'état visuo-inertiel monoculaire sur téléphones mobiles
Navigation et SLAM Référentiel
 Source ouverte
Outils de contrôle optimal pour les systèmes robotiques à contacts multiples.
Planification et contrôle des mouvementsConnaissez-vous une ressource qui a sa place ici ?