Référentiel
 Source ouverte
maple-sim · Shenzhen-Robotics-Alliance
Élever les simulations de robots Java FRC au niveau supérieur grâce aux moteurs physiques
Simulation et physiqueLE RÉPERTOIRE DE L'IA INCORPORÉE
Découvrez le logiciel de simulation de robot, le middleware ROS 2, la planification de mouvements et les outils d'apprentissage de robot Python.
Référentiel
Source ouverte
Élever les simulations de robots Java FRC au niveau supérieur grâce aux moteurs physiques
Simulation et physique Référentiel
 Source ouverte
Mon mémoire de fin de licence. Visual SLAM, DL, cartes 3D clairsemées et denses et Computer Vision.
Navigation et SLAM Référentiel
 Source ouverte
MATRiX est une plate-forme de simulation avancée qui intègre MuJoCo, Unreal Engine 5 et CARLA pour fournir des environnements interactifs haute fidélité pour la recherche en robotique.
Simulation et physique Référentiel
 Source ouverte
Un jumeau numérique pour l’automatisation des laboratoires de chimie assistée par robotique.
Simulation et physique Référentiel
 Source ouverte
Format de conteneur et outils pour les enregistrements pub/sub et robotique.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Un package ROS pour la localisation probabiliste de robots mobiles avec lidar 3D.
Navigation et SLAM Référentiel
 Source ouverte
MesaTask : vers une génération de scènes de table axée sur les tâches via le raisonnement spatial 3D
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Simulateur de conduite pour la recherche sur la conduite autonome et les expériences multi-agents.
Simulation et physique Référentiel
 Source ouverte
Bibliothèque de dynamique de robot basée sur des modèles.
Planification et contrôle des mouvements Référentiel
 Source ouverte
MIGHTY : Planificateur de trajectoire en temps réel basé sur des splines Hermite pour les drones et les robots au sol mono- et multi-agents (ROS 2). Accepté selon IEEE RA-L.
Planification et contrôle des mouvements Référentiel
 Source ouverte
Cadre de graphe factoriel pour l'optimisation des moindres carrés non linéaires.
Navigation et SLAM Référentiel
 Source ouverte
Package ROS pour le robot Mini-Turty.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Une collection de tâches construites sur mjlab
Simulation et physique Référentiel
 Source ouverte
La mise en œuvre du modèle d'action mondiale ModAR avec les flux de travail de formation RoboTwin.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Recherche sur l'intégration des politiques de planification de mouvements dans le contrôle visuel des robots.
Planification et contrôle des mouvements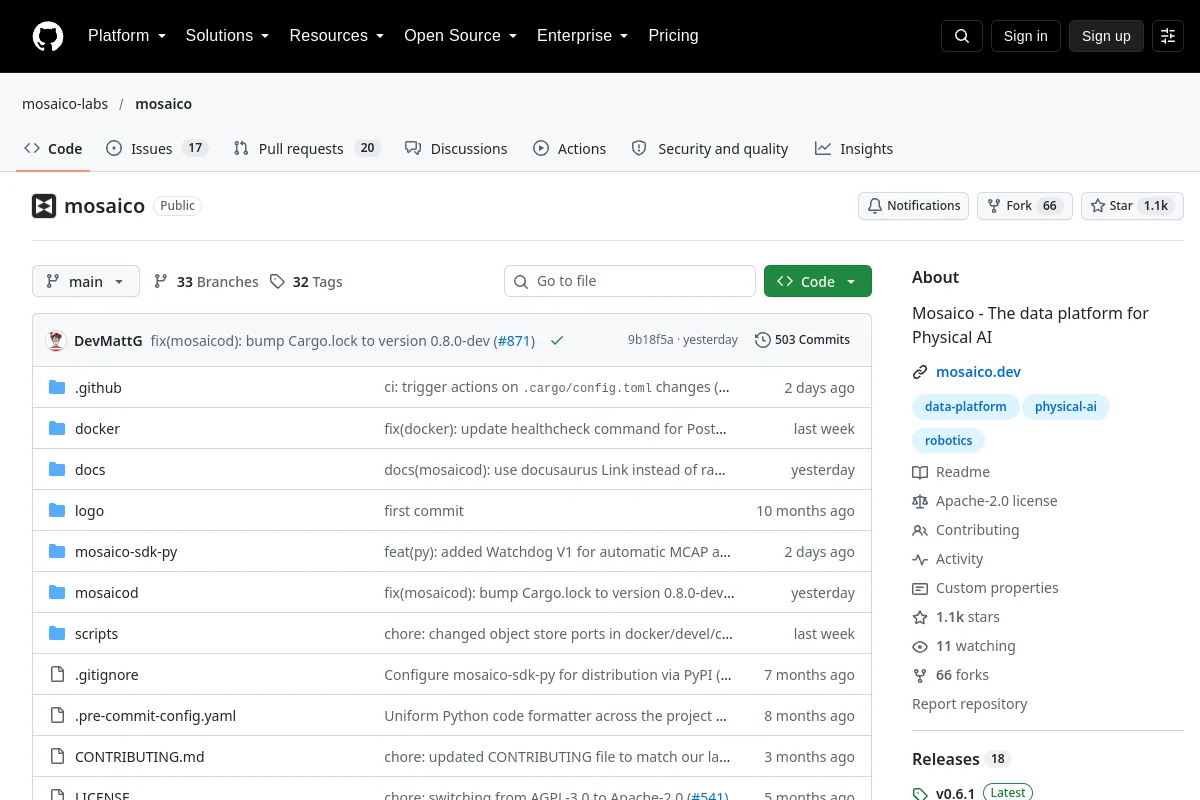 Référentiel
 Source ouverte
Mosaico - La plateforme de données pour l'IA physique
Outils de visualisation et de données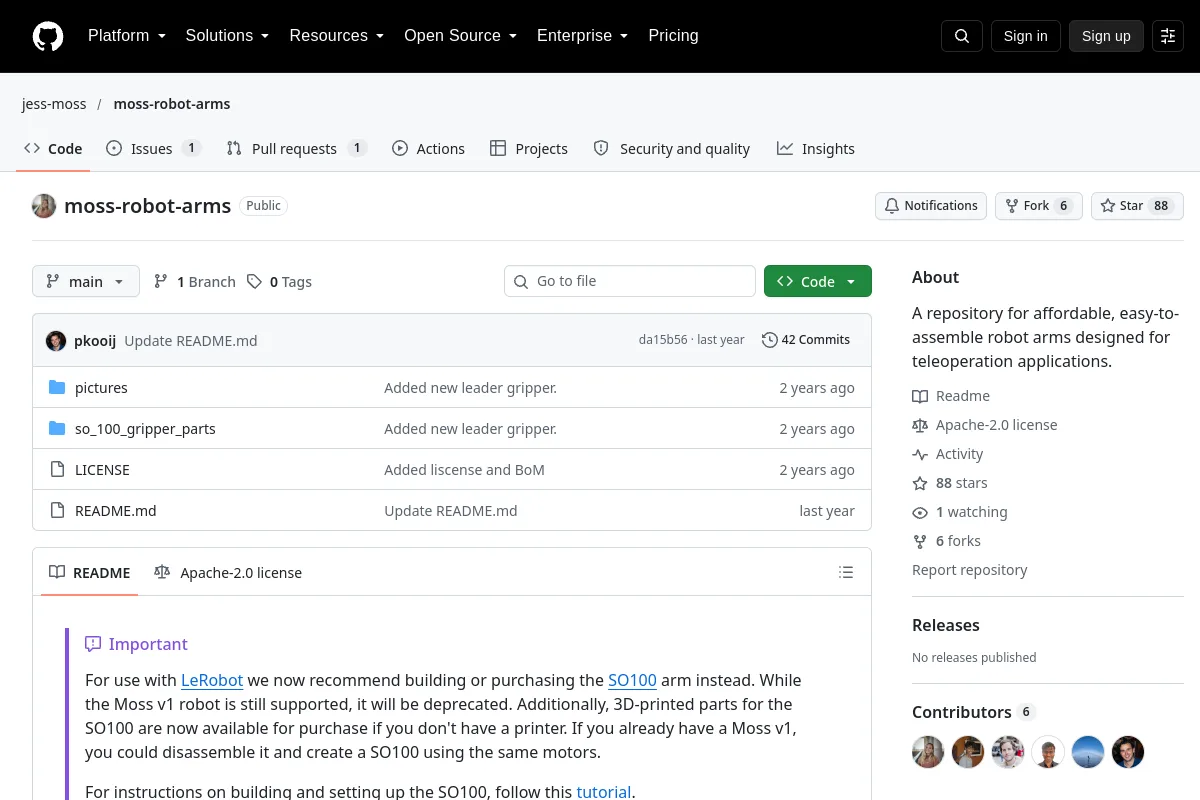 Référentiel
 Source ouverte
Un référentiel de bras robotiques abordables et faciles à assembler, conçus pour les applications de téléopération.
Logiciel de téléopération Référentiel
 Source ouverte
🤖 Une implémentation de planification de mouvement MATLAB & V-rep pour le bras robotique KUKA LBR iiwa, effectuant une reconfiguration de l'espace nul pour éviter les obstacles.
Planification et contrôle des mouvements Référentiel
 Source ouverte
Algorithmes de planification, de cartographie et d'exploration des trajectoires des robots
Navigation et SLAM Référentiel
 Source ouverte
Expériences d'algorithmes et de modèles pour la planification des mouvements des robots. Implémenté dans Julia.
Planification et contrôle des mouvements Référentiel
 Source ouverte
Documentation pour le moteur de simulation de dynamique multicorps et de robotique MotrixSim.
Planification et contrôle des mouvements Référentiel
 Référentiel
 Source ouverte
Packages ROS et scripts Arduino pouvant être utilisés pour contrôler le bras robotique BCN3D Moveo en simulation et dans la vie réelle.
Simulation et physique Référentiel
 Source ouverte
RL guidé par MPC pour la locomotion et la manipulation humanoïde
Planification et contrôle des mouvementsConnaissez-vous une ressource qui a sa place ici ?