 Repositorio
 Código abierto
SOFA
Herramientas de simulación para la física interactiva y la investigación de sistemas deformables.
Simulación y físicaEL DIRECTORIO DE IA INCORPORADO
Explore el software de simulación de robots para física, control y aprendizaje de robots.
Repositorio
Código abierto
Herramientas de simulación para la física interactiva y la investigación de sistemas deformables.
Simulación y física Repositorio
 Código abierto
Un motor de simulación física para aplicaciones de IA física y robótica.
Simulación y física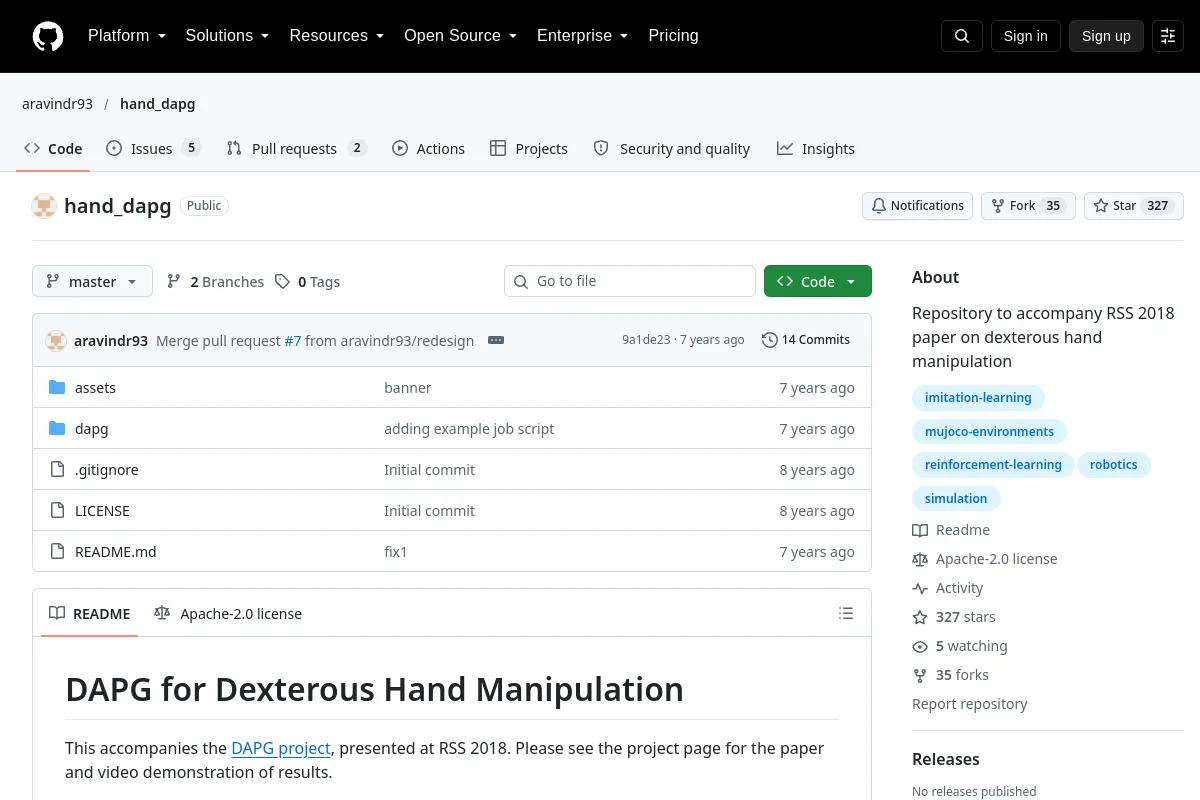 Repositorio
 Código abierto
Código de gradiente de políticas aumentado con demostración para una manipulación diestra.
Simulación y física Repositorio
 Código abierto
Comunidad para aplicar LLM a robótica y un simulador de robot con integración ChatGPT
Simulación y física Repositorio
 Código abierto
Assistive Gym, un marco de simulación basado en la física para la interacción física entre humanos y robots y asistencia robótica.
Simulación y física Repositorio
 Código abierto
robopal: un marco de simulación de robots modular multiplataforma basado en MuJoCo, utilizado principalmente para el aprendizaje por refuerzo y la implementación de algoritmos de control de brazos robóticos.
Simulación y física Repositorio
 Código abierto
Un generador de mundos procedimentales para la simulación robótica de tareas agrícolas
Simulación y física Repositorio
 Código abierto
Simulación de escena interactiva para manipulación y comportamiento de agentes incorporados.
Simulación y física Repositorio
 Código abierto
Una plataforma basada en Unity para simulación de física de robots y aprendizaje por refuerzo.
Simulación y física Repositorio
 Código abierto
Una rutina de calibración de articulaciones para cuadrúpedos y manipuladores para facilitar la transferencia de simulación a real de isaaclab y mujoco a robots reales.
Simulación y física Repositorio
 Código abierto
Usando el repositorio
Simulación y física Repositorio
 Código abierto
Plataforma modular para simulación de inteligencia incorporada y flujos de trabajo de aprendizaje.
Simulación y física Repositorio
 Código abierto
Software de simulación multifísica para sistemas mecánicos y robóticos.
Simulación y física Repositorio
 Código abierto
Una plataforma de simulación física para robótica y experimentos de IA incorporada.
Simulación y física Repositorio
 Código abierto
Una caja de herramientas de robótica para el aprendizaje por refuerzo y la representación de estados.
Simulación y física Repositorio
 Código abierto
Paquetes de desarrollador ROS 2 para productos robóticos UFACTORY.
Simulación y física Repositorio
 Repositorio
 Código abierto
Una poderosa extensión de Isaac Sim para convertir archivos de formato de configuración XML de MuJoCo (MJCF) al formato de descripción de escena universal (USD)
Simulación y física Repositorio
 Código abierto
Soporte Unitree Go2, Unitree G1 para Nvidia Isaac Lab (Isaac Gym / Isaac Sim)
Simulación y física Repositorio
 Código abierto
Construye recursos de simulación listos para realizar tareas a partir de imágenes individuales.
Simulación y física Repositorio
 Código abierto
Plataforma Isaac Gym para el aprendizaje por refuerzo con drones.
Simulación y física Repositorio
 Código abierto
Planificación de exploración robótica basada en simulación directa.
Simulación y física Repositorio
 Código abierto
Estacionamiento paralelo autónomo de un automóvil como un robot utilizando el entorno de simulación Gazebo
Simulación y física Repositorio
 Código abierto
Un IsaacLab DirectEnv para tareas básicas de locomoción cuadrúpeda, con soporte para múltiples robots cuadrúpedos, canalizaciones sim-to-sim y sim-to-real
Simulación y físicaNOTAS DE SELECCIÓN
Compare la fidelidad de la física, el renderizado, la compatibilidad con activos de robots y las interfaces de Python. MuJoCo se adapta a experimentos de física y control; Gazebo conecta la simulación con el ecosistema ROS; Isaac Sim admite simulación robótica y datos sintéticos. Verifique los requisitos actuales de GPU y licencia antes de elegir.
¿Conoce algún recurso que pertenezca aquí?
