 Repositorio
 Código abierto
dreamer · danijar
Implementación de Dreamer para aprender conductas de control con modelos de mundo latente.
Planificación y control de movimientoEL DIRECTORIO DE IA INCORPORADO
Descubra el software de simulación de robots, el middleware ROS 2, la planificación de movimientos y las herramientas de aprendizaje de robots Python.
Repositorio
Código abierto
Implementación de Dreamer para aprender conductas de control con modelos de mundo latente.
Planificación y control de movimiento Repositorio
 Código abierto
Marco de localización y mapeo 3D basado en nube de puntos.
Navegación y SLAM Repositorio
 Código abierto
Interfaces de desarrollador para plataformas robóticas Unitree compatibles.
SDK de robots Repositorio
 Código abierto
Visualice, consulte y transmita para capacitarse con datos de robótica multimodal.
Herramientas de visualización y datos Repositorio
 Código abierto
pySLAM es una canalización híbrida de Python/C++ Visual SLAM que admite cámaras monoculares, estéreo y RGB-D. Proporciona un amplio conjunto de extractores de funciones locales y globales modernos, cierre de bucles múltiples...
Navegación y SLAM Repositorio
 Código abierto
Software basado en ROS para experimentos de marcha y locomoción en cuadrúpedos.
Simulación y física Repositorio
 Código abierto
Un sistema SLAM 2D y 3D multiplataforma.
Navegación y SLAM Repositorio
 Código abierto
Algoritmos de aprendizaje por refuerzo para tareas MuJoCo.
Simulación y física Repositorio
 Código abierto
Detección de objetos 3D en nubes de puntos mediante votación profunda de Hough.
Percepción y geometría Repositorio
 Código abierto
Herramientas de retargeting con movimiento manual para teleoperación de robots diestros.
Software de teleoperación Repositorio
 Código abierto
Herramientas cinemáticas y dinámicas para robótica.
Planificación y control de movimiento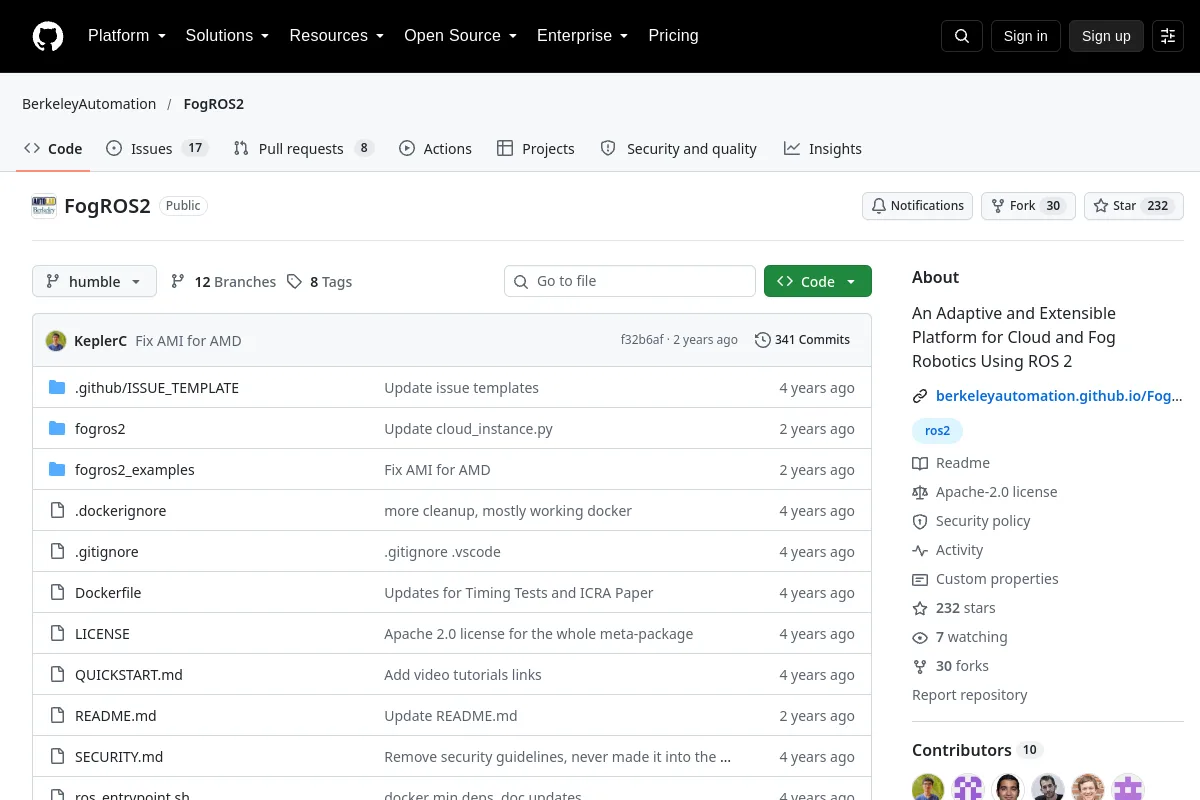 Repositorio
 Código abierto
Una plataforma robótica de nube y niebla que utiliza ROS 2.
Marcos de aprendizaje de robots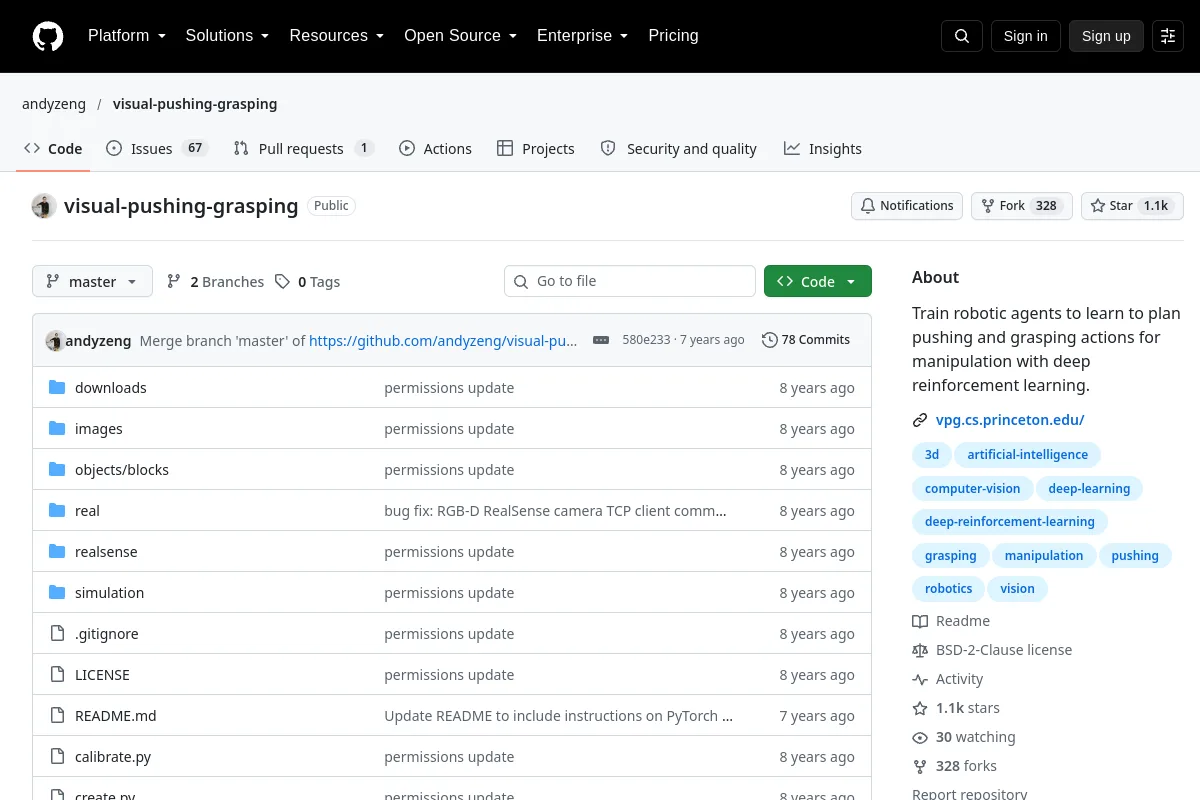 Repositorio
 Código abierto
Una caja de herramientas para aprender a empujar y agarrar visualmente con RL.
Percepción y geometría Repositorio
 Código abierto
EmbodiedAgents es un marco basado en ROS2 completamente cargado para crear agentes físicos interactivos que pueden comprender, recordar y actuar sobre información contextual de su entorno.
Middleware y comunicación Repositorio
 Código abierto
Implementación de investigaciones para alineación de simulación y habilidades humanoides ágiles de todo el cuerpo.
Simulación y física Repositorio
 Repositorio
 Código abierto
Firmware Arduino STM32G473VCT6 MCU para placa de E/S OOMWOO
Marcos de aprendizaje de robots Sitio web
 Código abierto
Un marco de aprendizaje de robots humanoides que abarca simulación y despliegue.
Marcos de aprendizaje de robots Repositorio
 Código abierto
API para un entorno de simulación doméstica de múltiples agentes.
Percepción y geometría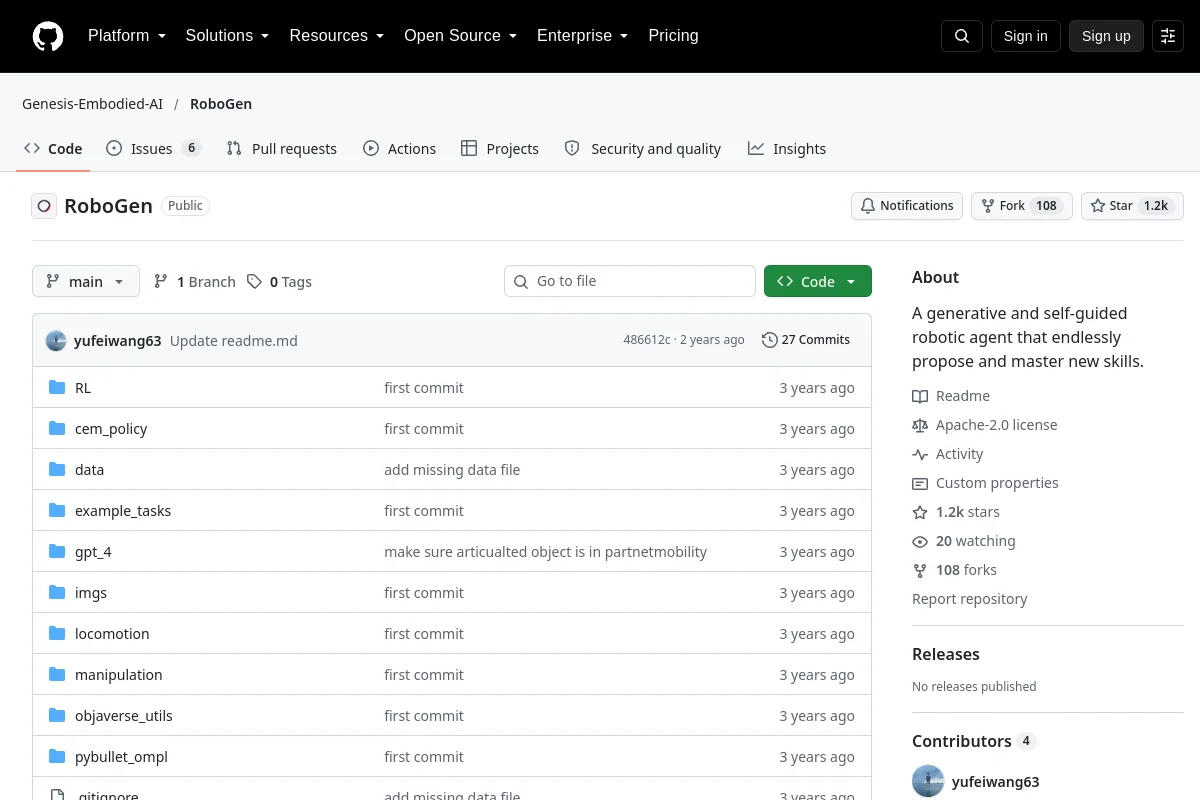 Repositorio
 Código abierto
Código de investigación RoboGen para generar y aprender habilidades robóticas.
Marcos de aprendizaje de robots Repositorio
 Código abierto
Recursos móviles de aprendizaje y teleoperación ALOHA para manipulación móvil bimanual.
Software de teleoperación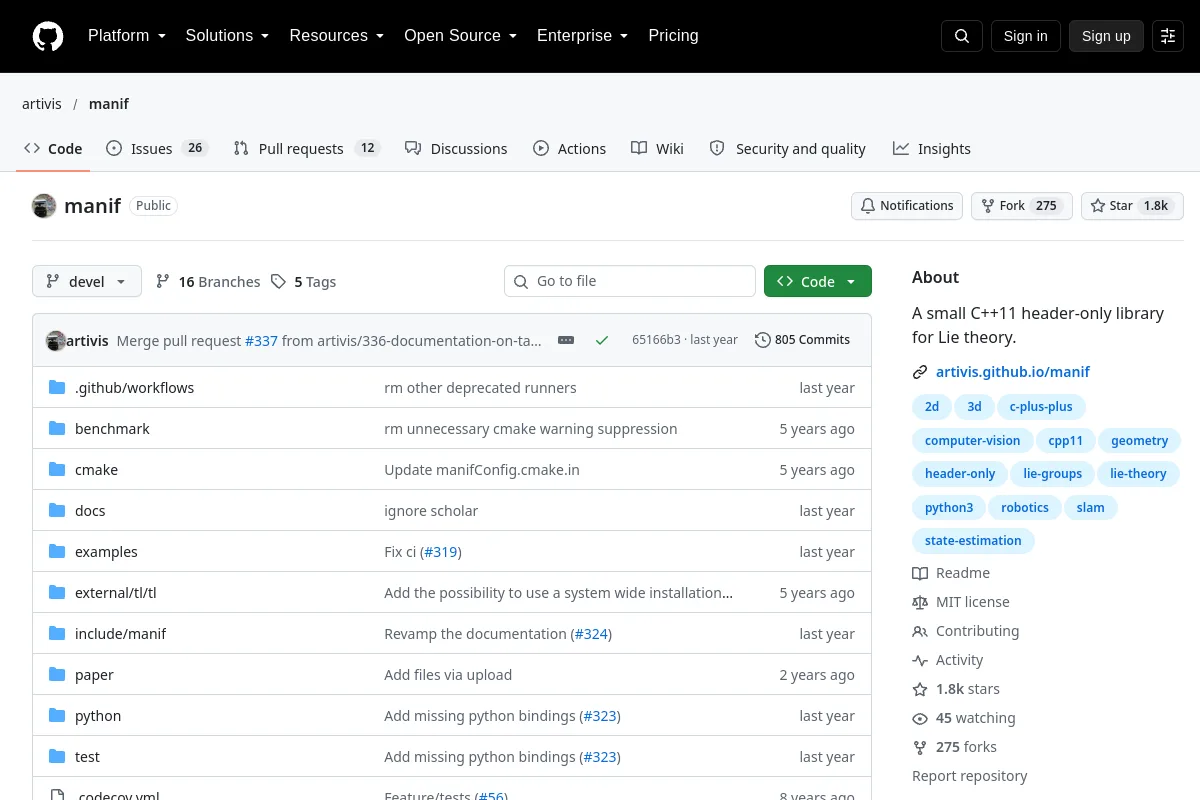 Repositorio
 Código abierto
Una biblioteca C++11 de solo encabezado para la teoría de Lie.
Navegación y SLAM Repositorio
 Código abierto
Herramientas de estimación visual-inercial para la investigación en robótica.
Navegación y SLAM Repositorio
 Código abierto
Software de control de vuelo e interfaces para plataformas robóticas aéreas.
Sistemas de flota y autonomía¿Conoce algún recurso que pertenezca aquí?
