 Repositorio
 Código abierto
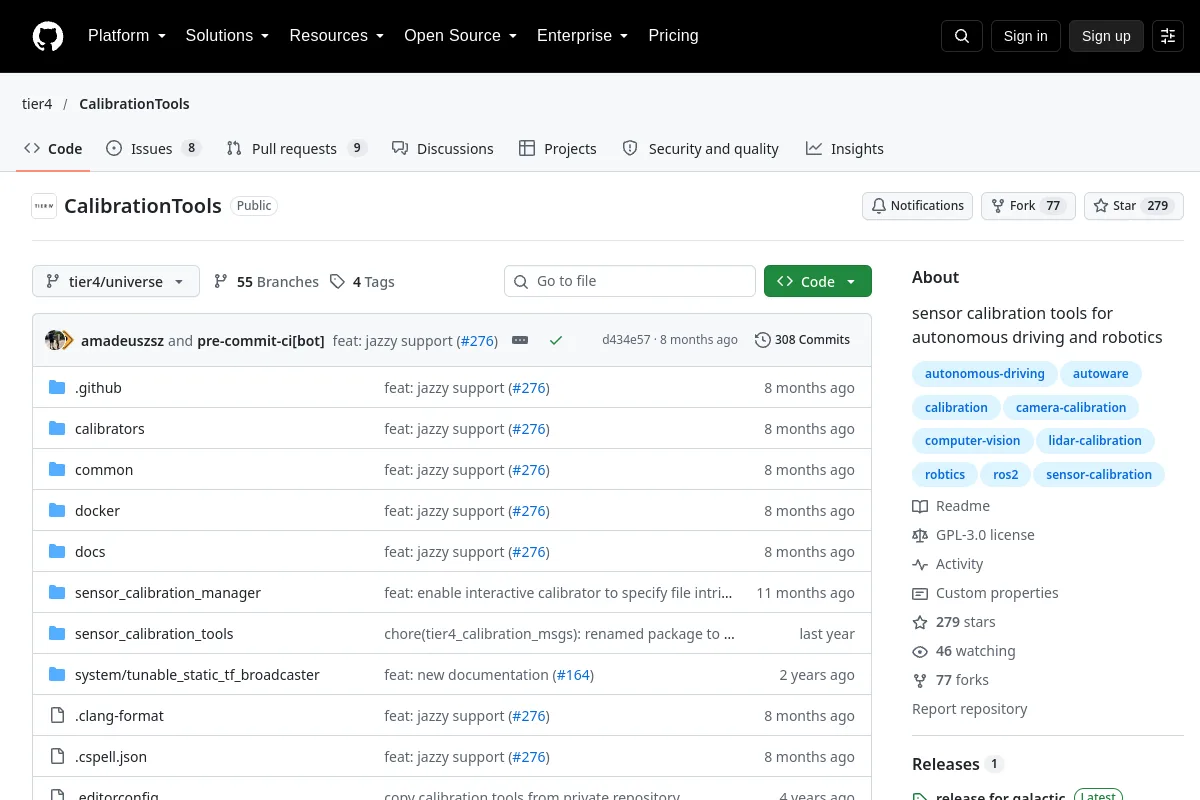
CalibrationTools · tier4
Herramientas de calibración de sensores para conducción autónoma y robótica.
Percepción y geometríaEL DIRECTORIO DE IA INCORPORADO
Descubra el software de simulación de robots, el middleware ROS 2, la planificación de movimientos y las herramientas de aprendizaje de robots Python.
Repositorio
Código abierto
Herramientas de calibración de sensores para conducción autónoma y robótica.
Percepción y geometría Repositorio
 Código abierto
Calibración extrínseca de una cámara y un láser 2D
Percepción y geometría Repositorio
 Código abierto
Plataforma de análisis y simulación de robots de cable para software de código abierto de investigación
Simulación y física Repositorio
 Código abierto
Paquetes ROS para el robot IQR Caster.
Marcos de aprendizaje de robots Repositorio
 Código abierto
Paquete ROS que combina plataformas robóticas Caster y Kinova.
Marcos de aprendizaje de robots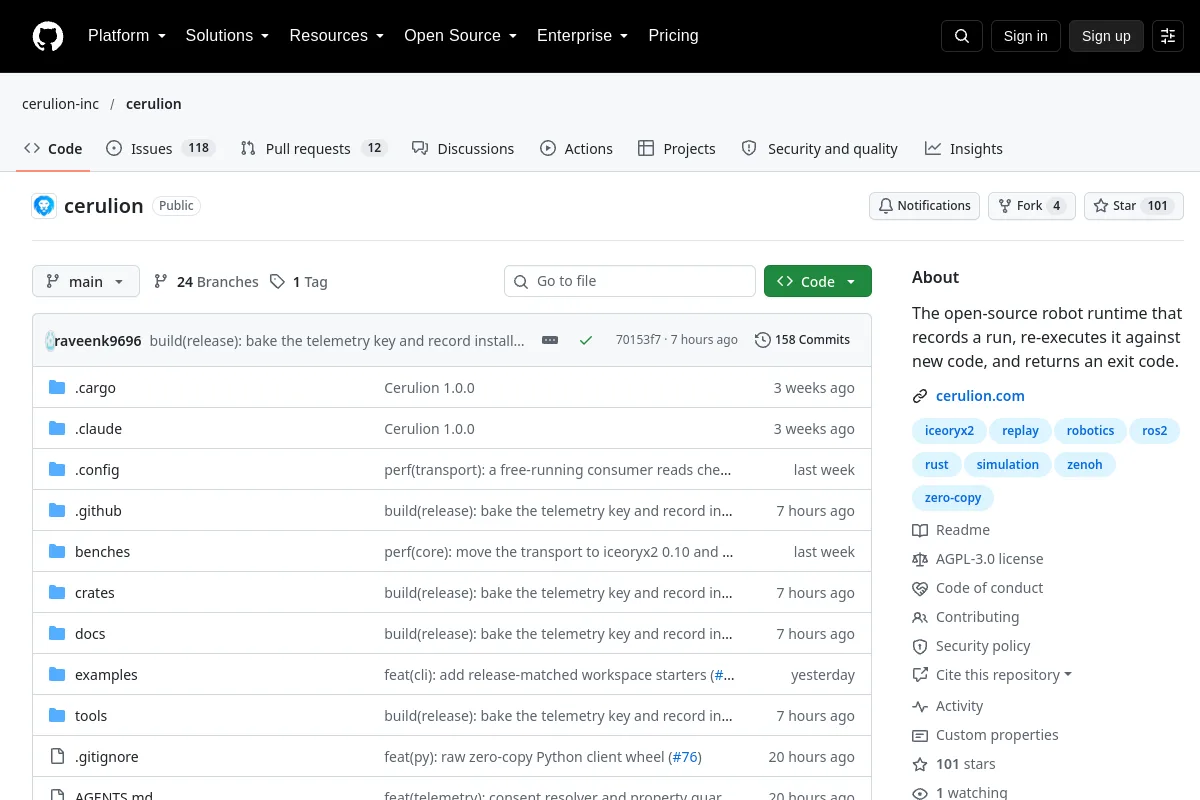 Repositorio
 Código abierto
El tiempo de ejecución del robot de código abierto que registra una ejecución, la vuelve a ejecutar con un código nuevo y devuelve un código de salida.
Middleware y comunicación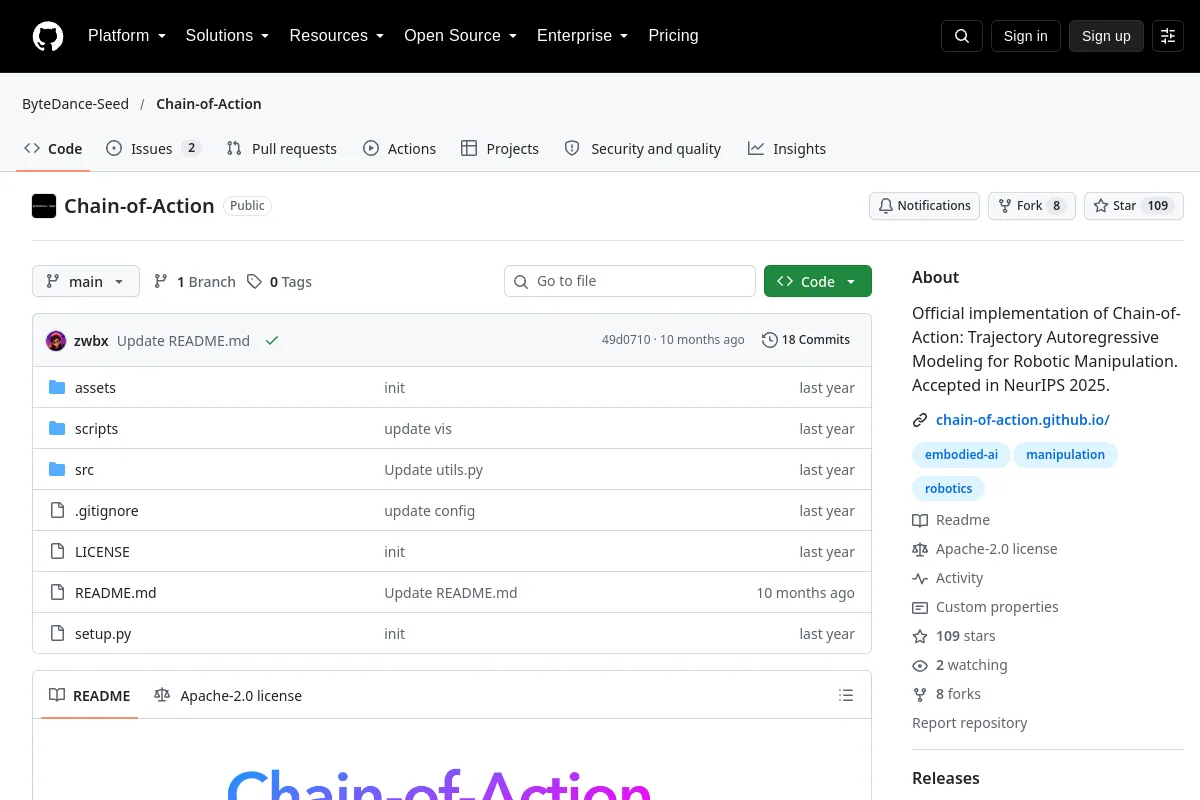 Repositorio
 Código abierto
Implementación oficial de Cadena de acción: modelado autorregresivo de trayectoria para manipulación robótica. Aceptado en NeurIPS 2025.
Planificación y control de movimiento Repositorio
 Código abierto
CHEK EGO Miner de Qingkong Technology: utilice CHEK mobile y Qingkong Miker de escritorio para recopilar datos EGO en primera persona para la IA incorporada.
Marcos de aprendizaje de robots Repositorio
 Código abierto
Proyecto de coche de carreras autónomo ROS y TensorFlow que utiliza comportamientos de conducción aprendidos.
Sistemas de flota y autonomía Repositorio
 Código abierto
Investigación de simulación sobre el aprendizaje recompensado a partir de correcciones y aclaraciones del estado humano.
Simulación y física Repositorio
 Código abierto
Simulador de múltiples robots basado en Unity 6 para ROS 2, SDFormat/SDF, LiDAR, cámara, profundidad, IMU, GPS y simulación de robótica a gran escala.
Simulación y física Repositorio
 Código abierto
Herramientas ROS e imágenes de Raspberry Pi para drones con tecnología PX4.
Percepción y geometría Repositorio
 Código abierto
Caja de herramientas C++ para robótica, control óptimo y control predictivo de modelos.
Planificación y control de movimiento Repositorio
 Código abierto
Co-SLAM: Coordenadas conjuntas y codificaciones paramétricas dispersas para SLAM neuronal en tiempo real
Navegación y SLAM Repositorio
 Código abierto
Modelos para el razonamiento físico de sentido común y la toma de decisiones encarnadas.
Marcos de aprendizaje de robots Repositorio
 Código abierto
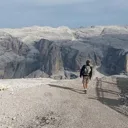
Biblioteca C++ de solo encabezado para algoritmos de robótica, control y planificación de rutas. Trabajo en progreso, ¡contribuciones son bienvenidas!
Planificación y control de movimiento Repositorio
 Código abierto
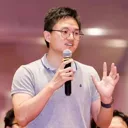
Implementación cpp de algoritmos robóticos que incluyen localización, mapeo, SLAM, planificación y control de rutas.
Navegación y SLAM Repositorio
 Código abierto
Controlador ROS para el dron Bitcraze Crazyflie.
SDK de robots Repositorio
 Código abierto
ROS 2 Simulación para el robot educativo iRobot® Create® 3
Simulación y física Repositorio
 Código abierto
CRISP: controladores ROS2 compatibles con políticas de manipulación basadas en el aprendizaje
Planificación y control de movimiento Repositorio
 Código abierto
NOTA: Este repositorio está desactualizado
Navegación y SLAM Repositorio
 Código abierto
El kit de desarrollo de software ctrlX AUTOMATION para ROS 2.
SDK de robots Repositorio
 Repositorio
¿Conoce algún recurso que pertenezca aquí?