 Repository
 Open Source
Fields2Cover · Fields2Cover
Bibliothek zur Abdeckungspfadplanung für autonome landwirtschaftliche Fahrzeuge.
Bewegungsplanung und -steuerungDAS VERKÖRPERTE KI-VERZEICHNIS
Finden Sie Werkzeuge für Kinematik, Dynamik, Trajektoriengenerierung und Bewegungsplanung.
Repository
Open Source
Bibliothek zur Abdeckungspfadplanung für autonome landwirtschaftliche Fahrzeuge.
Bewegungsplanung und -steuerung Repository
 Open Source
Schnelle inkrementelle euklidische Distanzfelder für die Online-Bewegungsplanung von Flugrobotern
Bewegungsplanung und -steuerung Repository
 Open Source
Ein Systemidentifikationsrahmen für Roboter
Bewegungsplanung und -steuerung Repository
 Open Source
Auf franka_ros basierende Steuerschnittstelle, die die Steuerung des Franka-Roboterarms in mehreren Gelenk- und kartesischen Raumimpedanzkontrollschemata für interaktive, sichere und reaktive (meist…) ermöglicht.
Bewegungsplanung und -steuerung Repository
 Open Source
Ein RL-Framework für die Franka-Panda-Manipulation in MuJoCo.
Bewegungsplanung und -steuerung Repository
 Open Source
Bewegungsplanung um Hindernisse herum mit konvexer Optimierung von Marcucci et al., 2023
Bewegungsplanung und -steuerung Repository
 Open Source
Ein konvexer MPC-Fortbewegungscontroller, implementiert in MuJoCo mit Unitree Go2 Quadruped
Bewegungsplanung und -steuerung Repository
 Open Source
Gradientenbasierte Pfadglättung für mobile Roboter mit Rädern (GRIPS)
Bewegungsplanung und -steuerung Repository
 Open Source
PyBullet Gymnasium-Umgebungen zum Erlernen der Quadcopter-Steuerung.
Bewegungsplanung und -steuerung Repository
 Open Source
Hector Quadrocopter mit MoveIt! Bewegungsplanungsrahmen
Bewegungsplanung und -steuerung Repository
 Open Source
Browserbasierter Simulator für die Geometrie und Bewegung von Hexapod-Robotern.
Bewegungsplanung und -steuerung Repository
 Open Source
Eine Numba-beschleunigte iLQR-Implementierung mit Zustands- und Eingabebeschränkungen.
Bewegungsplanung und -steuerung Repository
 Open Source
UR10-Manipulationslernexperimente in Isaac Sim, einschließlich kraftbewusster Steuerung.
Bewegungsplanung und -steuerung Repository
 Open Source
Roboterbeschreibungen, Nachrichten und Controller für Jackal.
Bewegungsplanung und -steuerung Repository
 Open Source
Dieses Projekt basiert auf einem Kinova-Roboterarm-URDF, der für die MuJoCo-Simulation in ein MJCF-Format konvertiert wurde. Es integriert Pinocchio für dynamische Berechnungen und entwickelt Demos für Kinematik, Flugbahn…
Bewegungsplanung und -steuerung Repository
 Open Source
Python-Toolkit für Roboterkinematikberechnungen.
Bewegungsplanung und -steuerung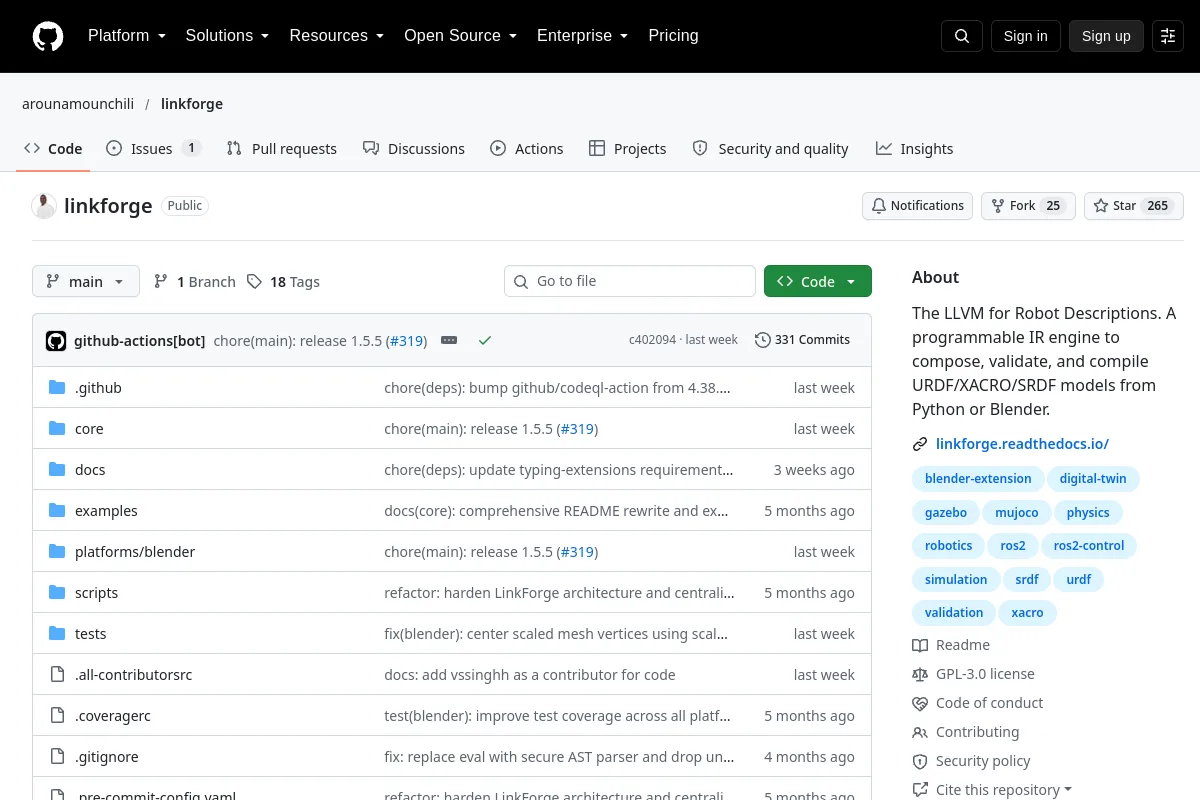 Repository
 Open Source
Tools zum Erstellen, Validieren und Kompilieren von URDF-, XACRO- und SRDF-Modellen.
Bewegungsplanung und -steuerung Repository
 Open Source
Anleitung zur Einrichtung von Linux und Docker für Echtzeit-ROS-Anwendungen.
Bewegungsplanung und -steuerung Repository
 Open Source
Code für den IEEE Robotics and Automation Letters-Artikel mit dem Titel „Multi-Modal MPPI and Active Inference for Reactive Task and Motion Planning“
Bewegungsplanung und -steuerung Repository
 Open Source
Vorlagenbasierte Roboterdynamikbibliothek.
Bewegungsplanung und -steuerung Repository
 Open Source
MÄCHTIG: Spline-basierter Echtzeit-Trajektorienplaner von Hermite für Einzel- und Multiagenten-UAVs und Bodenroboter (ROS 2). Akzeptiert nach IEEE RA-L.
Bewegungsplanung und -steuerung Repository
 Open Source
Forschung zur Destillation von Bewegungsplanerrichtlinien in die visuelle Robotersteuerung.
Bewegungsplanung und -steuerung Repository
 Open Source
🤖 Eine Bewegungsplanungs-MATLAB- und V-Rep-Implementierung für den KUKA LBR iiwa-Roboterarm, die eine Nullraum-Rekonfiguration zur Hindernisvermeidung durchführt.
Bewegungsplanung und -steuerung Repository
 Open Source
Algorithmen und Modellexperimente zur Roboterbewegungsplanung. In Julia implementiert.
Bewegungsplanung und -steuerungAUSWAHLHINWEISE
Überprüfen Sie Robotermodelle, Kollisionsdarstellungen, Timing und Steuerungsschnittstellen. Ein realisierbarer geometrischer Pfad muss vor der Ausführung noch dynamisch und auf Hardwareebene validiert werden.
Kennen Sie eine Ressource, die hierher gehört?