 Repository
 Open Source
MuJoCo · google-deepmind
MuJoCo Physiksimulator für Mehrgelenkdynamik und Kontakt.
Bewegungsplanung und -steuerungDAS VERKÖRPERTE KI-VERZEICHNIS
Finden Sie Werkzeuge für Kinematik, Dynamik, Trajektoriengenerierung und Bewegungsplanung.
Repository
Open Source
MuJoCo Physiksimulator für Mehrgelenkdynamik und Kontakt.
Bewegungsplanung und -steuerung Repository
 Open Source
MuJoCo-basierte Physiksimulations- und Verstärkungslernumgebungen von Google DeepMind.
Bewegungsplanung und -steuerung Repository
 Open Source
Algorithmen zur Kinematik und Dynamik starrer Körper für Robotermodelle.
Bewegungsplanung und -steuerung Repository
 Open Source
Optimale Steuerungswerkzeuge für Robotersysteme mit mehreren Kontakten.
Bewegungsplanung und -steuerung Repository
 Open Source
Trainings-, Optimierungs- und Bewertungstools für Stable-Baselines3-Agenten für verstärktes Lernen.
Bewegungsplanung und -steuerung Repository
 Open Source
C++-Trajektorienoptimierungsbibliothek für Roboter mit Beinen.
Bewegungsplanung und -steuerung Repository
 Open Source
Roboter-Bewegungsplanungs-Framework für ROS.
Bewegungsplanung und -steuerung Repository
 Open Source
Humanoider Gehcontroller mit verschiedenen Basismethoden
Bewegungsplanung und -steuerung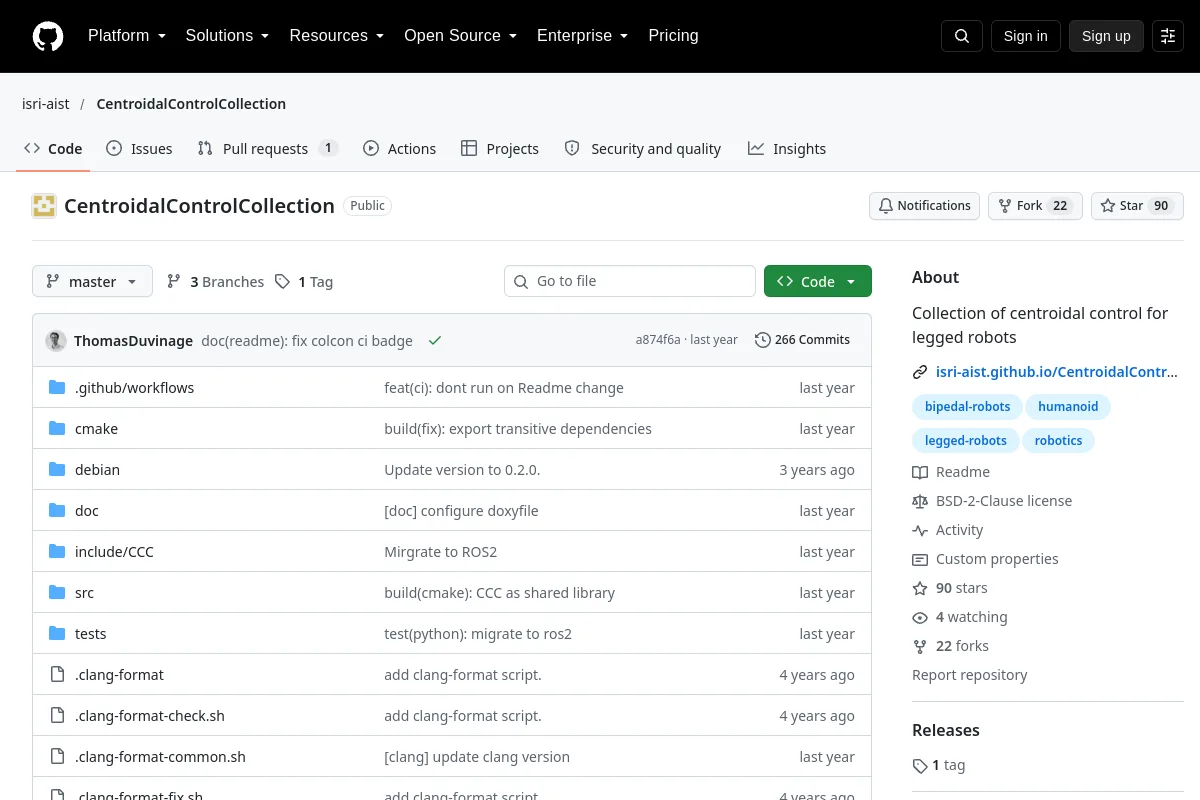 Repository
 Open Source
Sammlung der Schwerpunktsteuerung für Roboter mit Beinen
Bewegungsplanung und -steuerung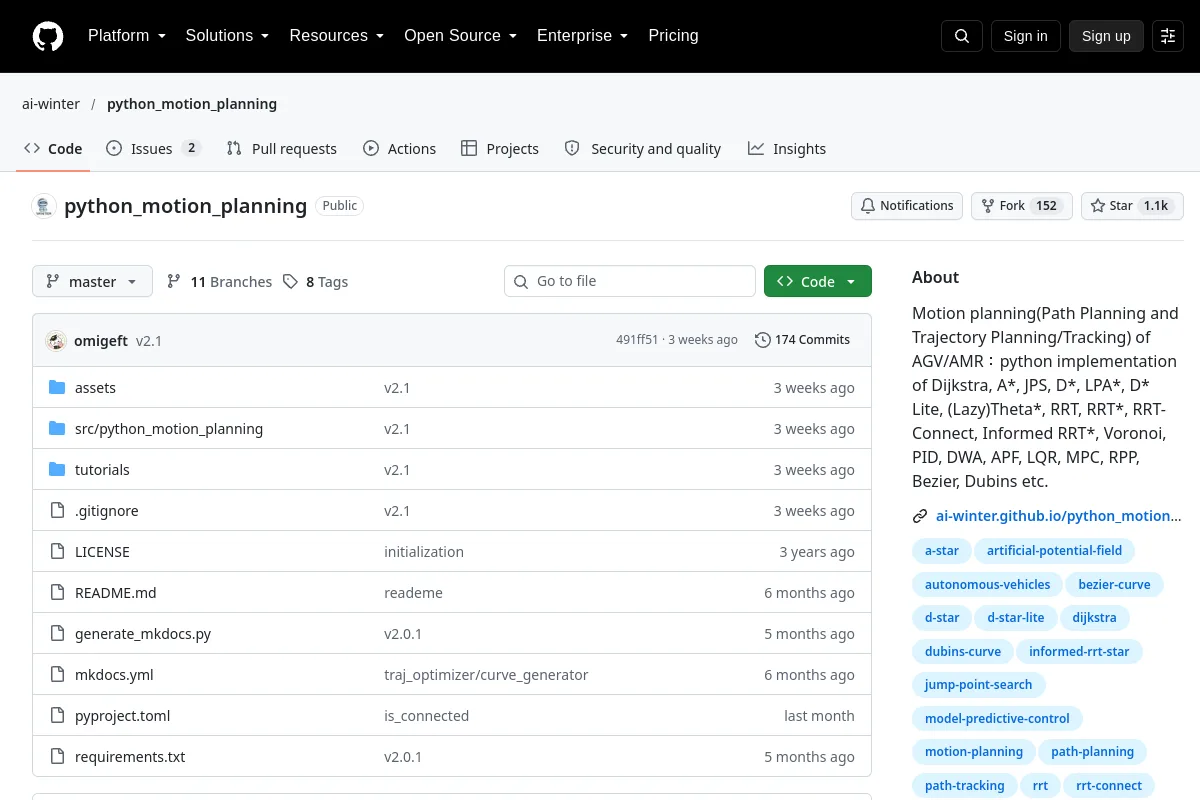 Repository
 Open Source
Beispiele für Python-Bewegungsplanung für AGV- und AMR-Systeme.
Bewegungsplanung und -steuerung Repository
 Open Source
C++-Schnittstelle zu nichtlinearen Programmierlösern.
Bewegungsplanung und -steuerung Repository
 Open Source
UMI auf Beinen: Manipulationsrichtlinien mit manipulationszentrierten Ganzkörpercontrollern mobil machen
Bewegungsplanung und -steuerung Repository
 Open Source
Optimale Steuerungs-Toolbox für geschaltete Systeme mit Robotik-Beispielen und ROS-Integration.
Bewegungsplanung und -steuerung Repository
 Open Source
Online-Trajektoriengenerierung für kontrollierte Roboterbewegungen.
Bewegungsplanung und -steuerung Repository
 Open Source
Dreamer-Implementierung zum Erlernen von Kontrollverhalten mit latenten Weltmodellen.
Bewegungsplanung und -steuerung Repository
 Open Source
Kinematik- und Dynamikwerkzeuge für die Robotik.
Bewegungsplanung und -steuerung Repository
 Open Source
Dynamic Animation and Robotics Toolkit für Dynamik und Simulation.
Bewegungsplanung und -steuerung Repository
 Open Source
Ein Python-URDF-Parser mit Visualisierungsunterstützung.
Bewegungsplanung und -steuerung Repository
 Open Source
Werkzeuge zur Nutzung morphologischer Symmetrien in der Robotik
Bewegungsplanung und -steuerung Repository
 Open Source
Python-Bibliothek für inverse Kinematik.
Bewegungsplanung und -steuerung Repository
 Open Source
Fahrzeug- und mobiler Robotersimulator mit C++- und Python-APIs.
Bewegungsplanung und -steuerung Repository
 Open Source
Auf Pinocchio basierende Task-Space-Bibliothek für inverse Dynamik.
Bewegungsplanung und -steuerung Repository
 Open Source
C++-Mehrkörperdynamikbibliothek für artikulierte mechanische und biomechanische Systeme.
Bewegungsplanung und -steuerung Repository
 Open Source
Generatives Modell für Unified Motion Planning-Aufgaben
Bewegungsplanung und -steuerungAUSWAHLHINWEISE
Überprüfen Sie Robotermodelle, Kollisionsdarstellungen, Timing und Steuerungsschnittstellen. Ein realisierbarer geometrischer Pfad muss vor der Ausführung noch dynamisch und auf Hardwareebene validiert werden.
Kennen Sie eine Ressource, die hierher gehört?