 代码仓库
 科研
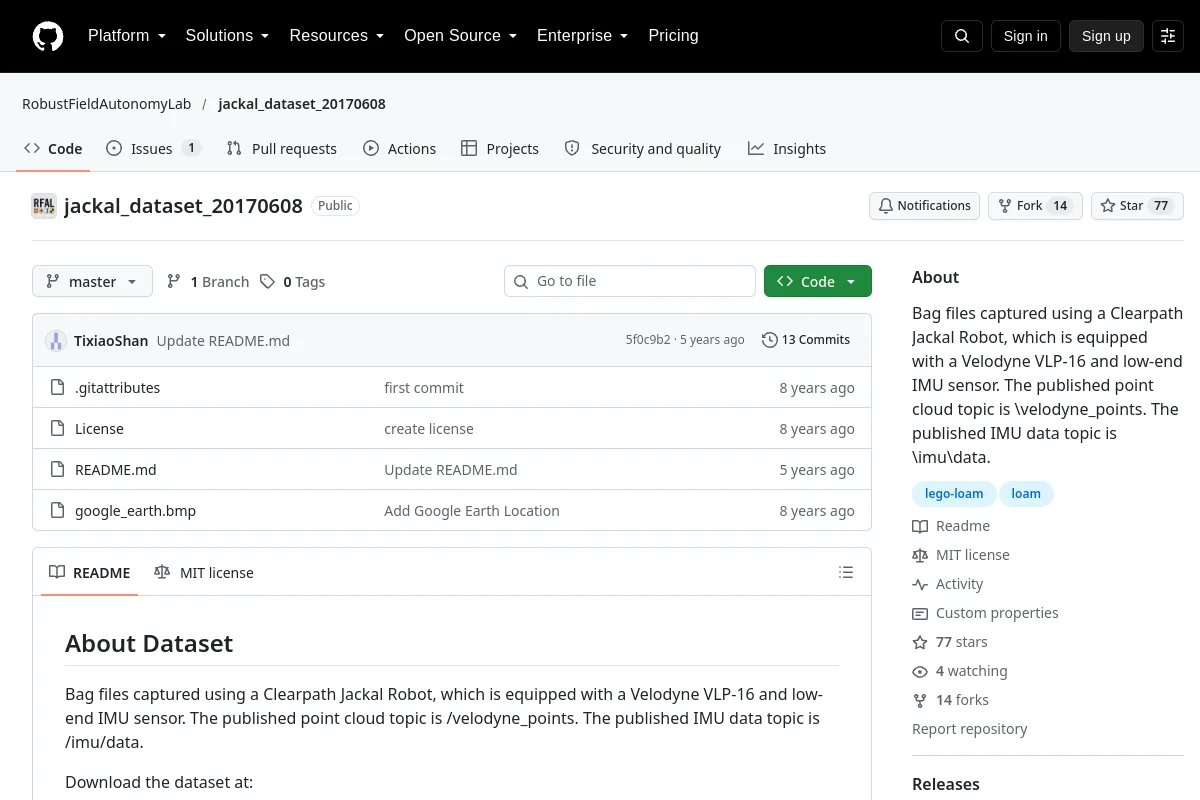
jackal_dataset_20170608 · RobustFieldAutonomyLab
使用 Clearpath Jackal 机器人捕获的包文件,该机器人配备有 Velodyne VLP-16 和低端 IMU 传感器。发布的点云主题是 \velodyne_points。已发布的 IMU 数据...
机器人演示具身智能与机器人资源导航
查找用于学习的机器人演示、运动数据和场景资产。
代码仓库
科研
使用 Clearpath Jackal 机器人捕获的包文件,该机器人配备有 Velodyne VLP-16 和低端 IMU 传感器。发布的点云主题是 \velodyne_points。已发布的 IMU 数据...
机器人演示 代码仓库
 代码仓库
 代码仓库
 代码仓库
 官方网站
 代码仓库
 代码仓库
 科研
PerAct2的代码,一种语言调节的模仿学习代理,设计用于使用RLBench环境的双手机器人操作。它包括数据集生成、训练脚本和……
机器人演示 代码仓库
 代码仓库
 代码仓库
 代码仓库
 官方网站
 官方网站
 代码仓库
 代码仓库
 科研
利用深度神经网络检测机器人抓取位置。该模型在康奈尔抓取数据集上进行训练。这是一个主要基于论文“Real-Time GraspDetectionUsing…”的实现
机器人演示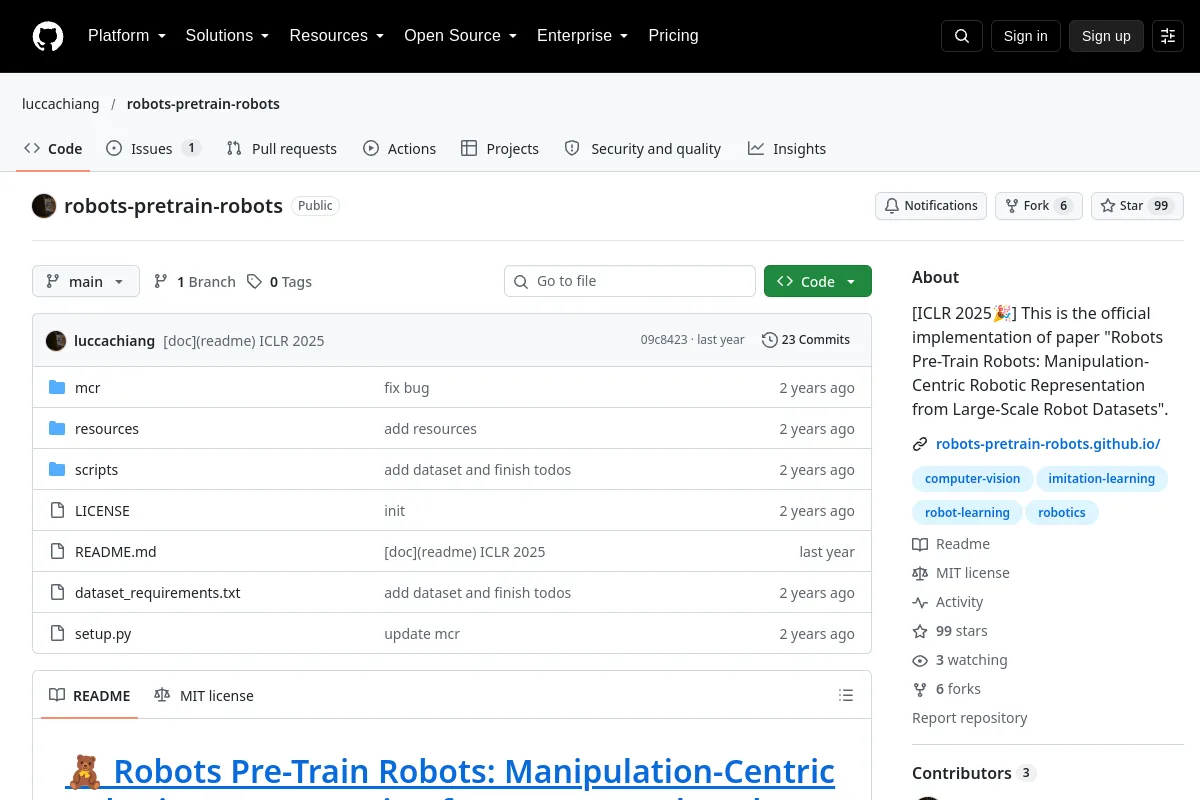 代码仓库
 科研
这是论文“Robots Pre-Train Robots: Manipulation-Centric Robotic Representation from Large-Scale Robot Datasets”的正式实现。
机器人演示 代码仓库
 代码仓库
 科研
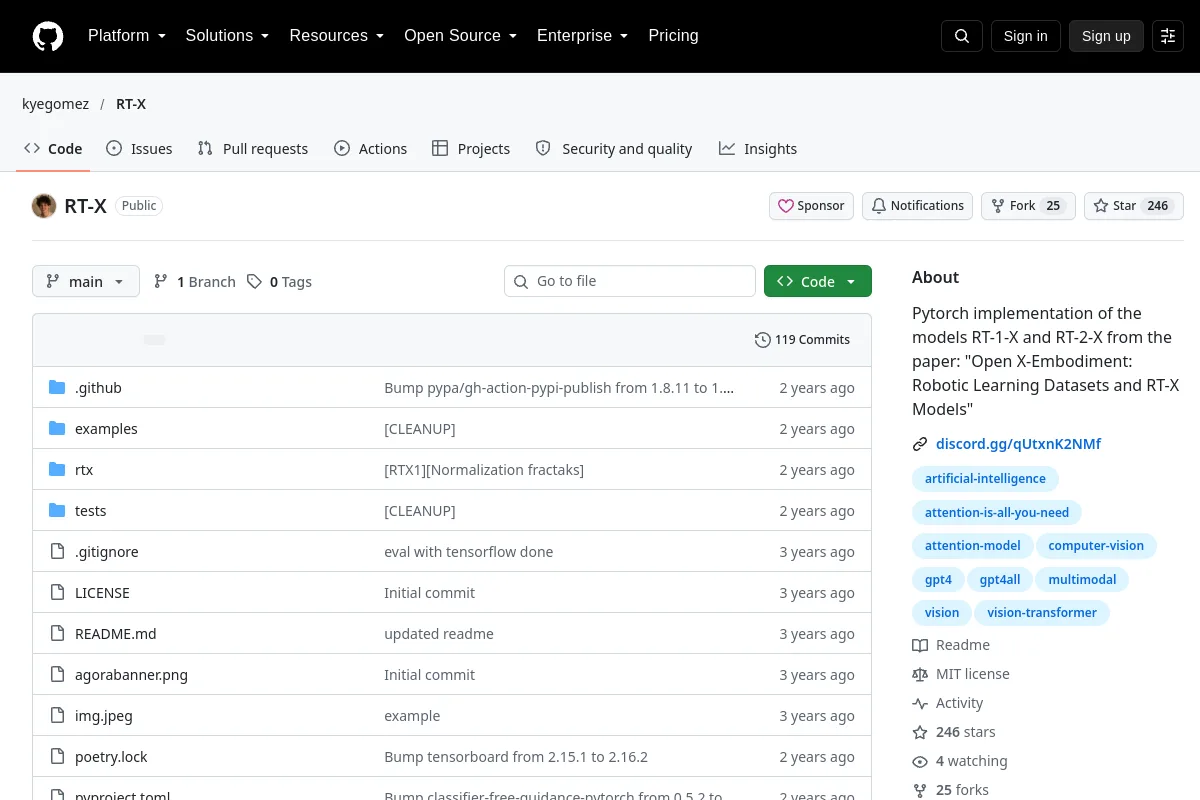
来自论文“Open X-Embodiment: Robotic Learning Datasets and RT-X Models”的模型 RT-1-X 和 RT-2-X 的 Pytorch 实现
机器人演示 代码仓库
 代码仓库
 代码仓库
 代码仓库
 代码仓库
知道属于这里的资源吗?