 Förvar
 Forskning
ceres solver · ceres-solver
Ett bibliotek för storskalig olinjär optimering.
Perception & geometriTHE EMBODIED AI DIRECTORY
Upptäck robotsimuleringsprogramvara, ROS 2-mellanprogramvara, rörelseplanering och Python-robotinlärningsverktyg.
Förvar
Forskning
Ett bibliotek för storskalig olinjär optimering.
Perception & geometri Förvar
 Förvar
 Förvar
 Forskning
Teleopererande Franka FER-robot med Meta Quest
Teleoperationsprogramvara Förvar
 Forskning
Differentialdrivet robotprojekt med ROS 2-paket och monteringsresurser.
Rörelseplanering och kontroll Förvar
 Forskning
Integrerade ROS-funktioner för planering, predikatinferens, gripkontroll och perception för användning med KUKA LBR IIWA och Universal Robots.
Perception & geometri Förvar
 Forskning
Kommunikationsinfrastruktur för distribuerade robotdatasystem.
Mellanvara och kommunikation Förvar
 Förvar
 Forskning
MATLAB och Simulink verktyg för fordons kinematik, visualisering och sensorsimulering.
Simulering & fysik Förvar
 Förvar
 Forskning
Software Development Kit för Oxford Robotcar Dataset
Visualisering & dataverktyg Förvar
 Forskning
ROS-paket som möjliggör kontroll, visualisering och simulering av Robotiq 2 Fingers Adaptive Grippers modellversion C3
Simulering & fysik Förvar
 Forskning
Säkerhetskritiska styrenheter för enkel-/multirobotnavigering: CBF-QP, MPC-CBF, och etc.
Navigation & SLAM Förvar
 Forskning
SOFA-baserad mjukrobot RL med domänrandomisering.
Robotinlärningsramar Förvar
 Forskning
ROS-paket för Hello Robot Stretch mobila manipulatorer.
Robotinlärningsramar Förvar
 Forskning
Ett oövervakat RL-ramverk med öppen källkod för humanoidkontroll med FB/Tech-träning, robotmedveten rörelseimport och verklig teleoperation.
Teleoperationsprogramvara Förvar
 Forskning
Officiell repo för "BEVBert: Multimodal Map Pre-training for Language-guided Navigation"
Navigation & SLAM Förvar
 Förvar
 Forskning
RLinf ActProbe lägger till sondbaserad tidig avslutning till inlärning av förstärkt policy.
Robotinlärningsramar Förvar
 Förvar
 Forskning
Ett plug-and-play-implementeringsramverk för robotar. Bara distribuera, bara göra.
Robotinlärningsramar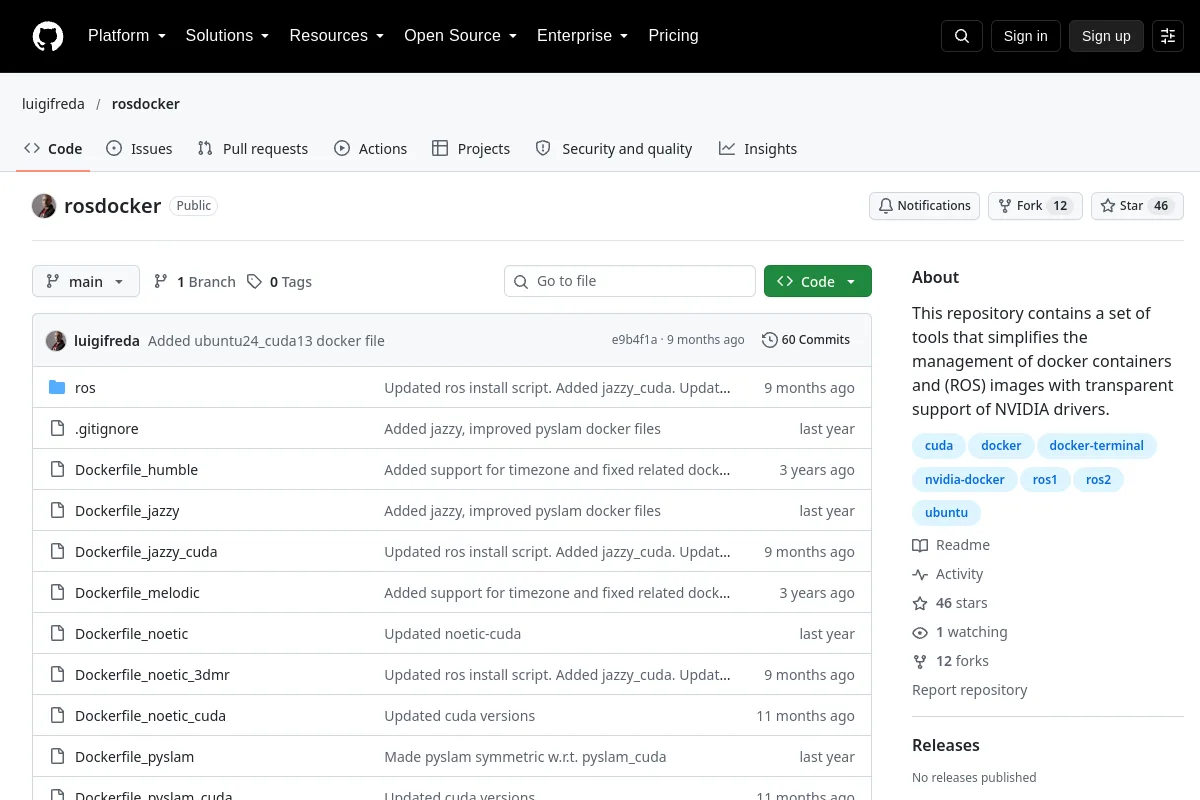 Förvar
 Forskning
Det här förrådet innehåller en uppsättning verktyg som förenklar hanteringen av dockningsbehållare och (ROS)-bilder med transparent stöd för NVIDIA-drivrutiner.
Mellanvara och kommunikation Förvar
 Forskning
Deep Reinforcement Learning för mobil robotnavigering i IR-SIM-simulering. Med DRL (SAC, TD3, PPO, DDPG) neurala nätverk lär sig en robot att navigera till en slumpmässig målpunkt i en simulerad...
Navigation & SLAM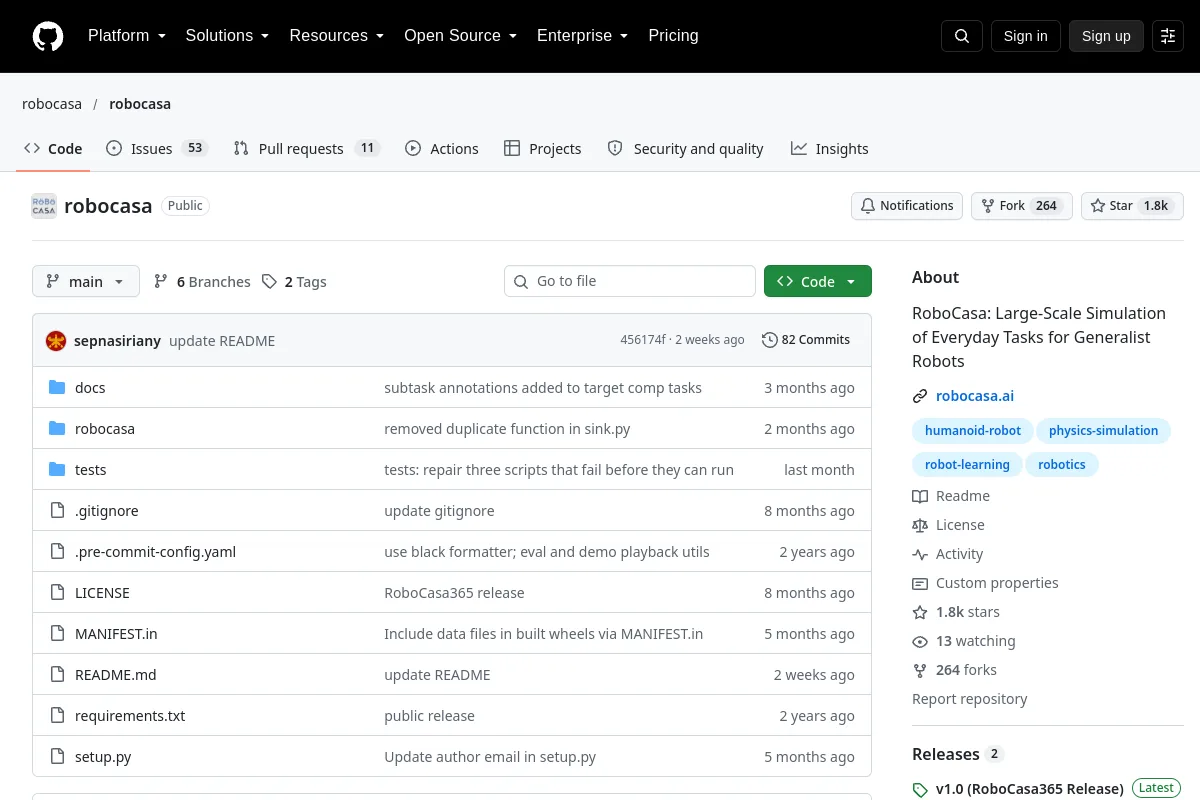 Förvar
 Forskning
Hushållens manipulationsmiljöer och resurser för robotinlärning.
Simulering & fysikVet du en resurs som hör hemma här?





