 Förvar
 Forskning
RoboOmni · OpenMOSS
En proaktiv robotmanipulationsmodell för multimodala fysiska miljöer
RobotpolitikTHE EMBODIED AI DIRECTORY
Hitta imitationsinlärnings- och inlärningspolicyer för robotuppgifter.
Förvar
Forskning
En proaktiv robotmanipulationsmodell för multimodala fysiska miljöer
Robotpolitik Förvar
 Forskning
Vi presenterar den första framgångsrika implementeringen av ett helkroppsprovtagningsbaserat MPC-system på en verklig fyrbäddsrobot. Vårt tillvägagångssätt möjliggör kontaktrik rörelse och manipulation i realtid med hjälp av...
Robotpolitik Förvar
 Forskning
RynnValue: Skala Robotic Value Foundation-modeller med temporärt avstånd
Robotpolitik Förvar
 Forskning
Det här är kodrepo för tidningen, Depolying Ten Thousand Robots: Scalable Imitation Learninig for Lifelong Mulit-Agent Path Finding, som vann ICRA 2025:s bästa papper om multirobotsystem och...
Robotpolitik Förvar
 Forskning
Den officiella implementeringen av uppsatsen "Scaling Behavior Foundation Model for Humanoid Robots"
Robotpolitik Förvar
 Öppen källkod
Kodlager för "Sequential Dexterity: Chaining Dexterous Policies for Long-Horizon Manipulation"
Robotpolitik Förvar
 Forskning
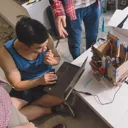
Officiell implementering av SimToolReal: An Object-Centric Policy for Zero-Shot Dexterous Tool Manipulation
Robotpolitik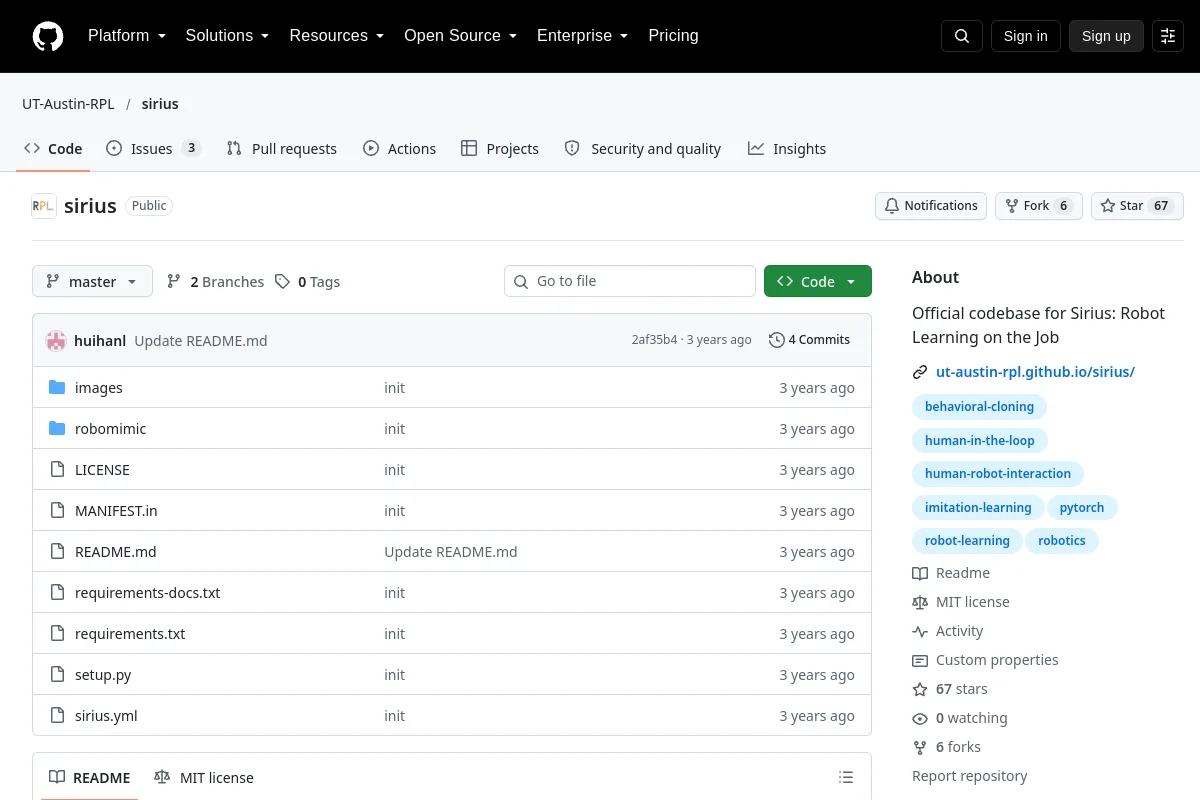 Förvar
 Öppen källkod
Officiell kodbas för Sirius: Robot Learning on the Job
Robotpolitik Förvar
 Forskning
Officiell implementering av Universal Humanoid Controller i Mujoco. Stöder Kinpoly (NeurIPS 2021) och EmbodiedPose (NeurIPS 2022).
Robotpolitik Förvar
 Öppen källkod
ViTacFormer: Lär dig tvärmodal representation för visuo-taktil fingerfärdig manipulation
Robotpolitik Förvar
 Forskning
Repository för vårt papper: Lära sig agila färdigheter via kontradiktorisk imitation av grova partiella demonstrationer Proceedings of the 6th Conference on Robot Learning (CoRL),
Robotpolitik Förvar
 Forskning
Lärande av fingerfärdig loko-manipulation från hela kroppen från människa-objekt interaktioner
Robotpolitik Förvar
 Forskning
XRZero-G0: Pushing the Frontier of Dexterous Robotic Manipulation med gränssnitt, kvalitet och förhållanden
Robotpolitik Förvar
 Forskning
Kod för min uppsats "Du lär bara en gång: Lär dig bimanuell robotmanipulation i ett skott från videodemonstrationer"
RobotpolitikURVALSANMÄRKNINGAR
Kontrollera hur åtgärder representeras och vilka demonstrationer eller belöningar som användes. Bedöm distributionsförskjutning och beteende i slutet slinga innan du använder en tränad policy på en annan robot.
Vet du en resurs som hör hemma här?