 Förvar
 Forskning
BFM-Zero · LeCAR-Lab
BFM_Zero: En styrbar beteendegrundmodell för humanoidstyrning med oövervakad förstärkningsinlärning
RobotpolitikTHE EMBODIED AI DIRECTORY
Utforska vision-språk-action-modeller och robotmodeller för perception, manipulation och kontroll.
Förvar
Forskning
BFM_Zero: En styrbar beteendegrundmodell för humanoidstyrning med oövervakad förstärkningsinlärning
Robotpolitik Förvar
 Forskning
BitVLA implementerar 1-bitars vision-språk-action-modeller för robotmanipulation.
Vision-språk-handling Förvar
 Forskning
C³-JEPA studerar en multi-view världsmodell för ROV-räddning under vatten.
Världens modeller Förvar
 Forskning
CATok studerar kausal handlingstokenisering för robotpolicyer med villkorad glödgning i flödesmatchning.
Vision-språk-handling Förvar
 Forskning
CLP-VLA tillhandahåller lagerfokuserad finjustering och utvärderingskod för VLA-modeller.
Vision-språk-handling Förvar
 Forskning
Konsistenspolicy studerar visuomotorisk destillation med hjälp av konsistensmodeller.
Robotpolitik Förvar
 Forskning
Officiellt kodarkiv för papper "CoorDex: Coordinating Body and Hand Priors for Continuous Dexterous Humanoid Loco-Manipulation"
Robotpolitik Förvar
 Forskning
Officiell implementering av CoPa: General Robotic Manipulation through Spatial Constraints of Parts with Foundation Models
Robotpolitik Webbplats
 Förvar
 Forskning
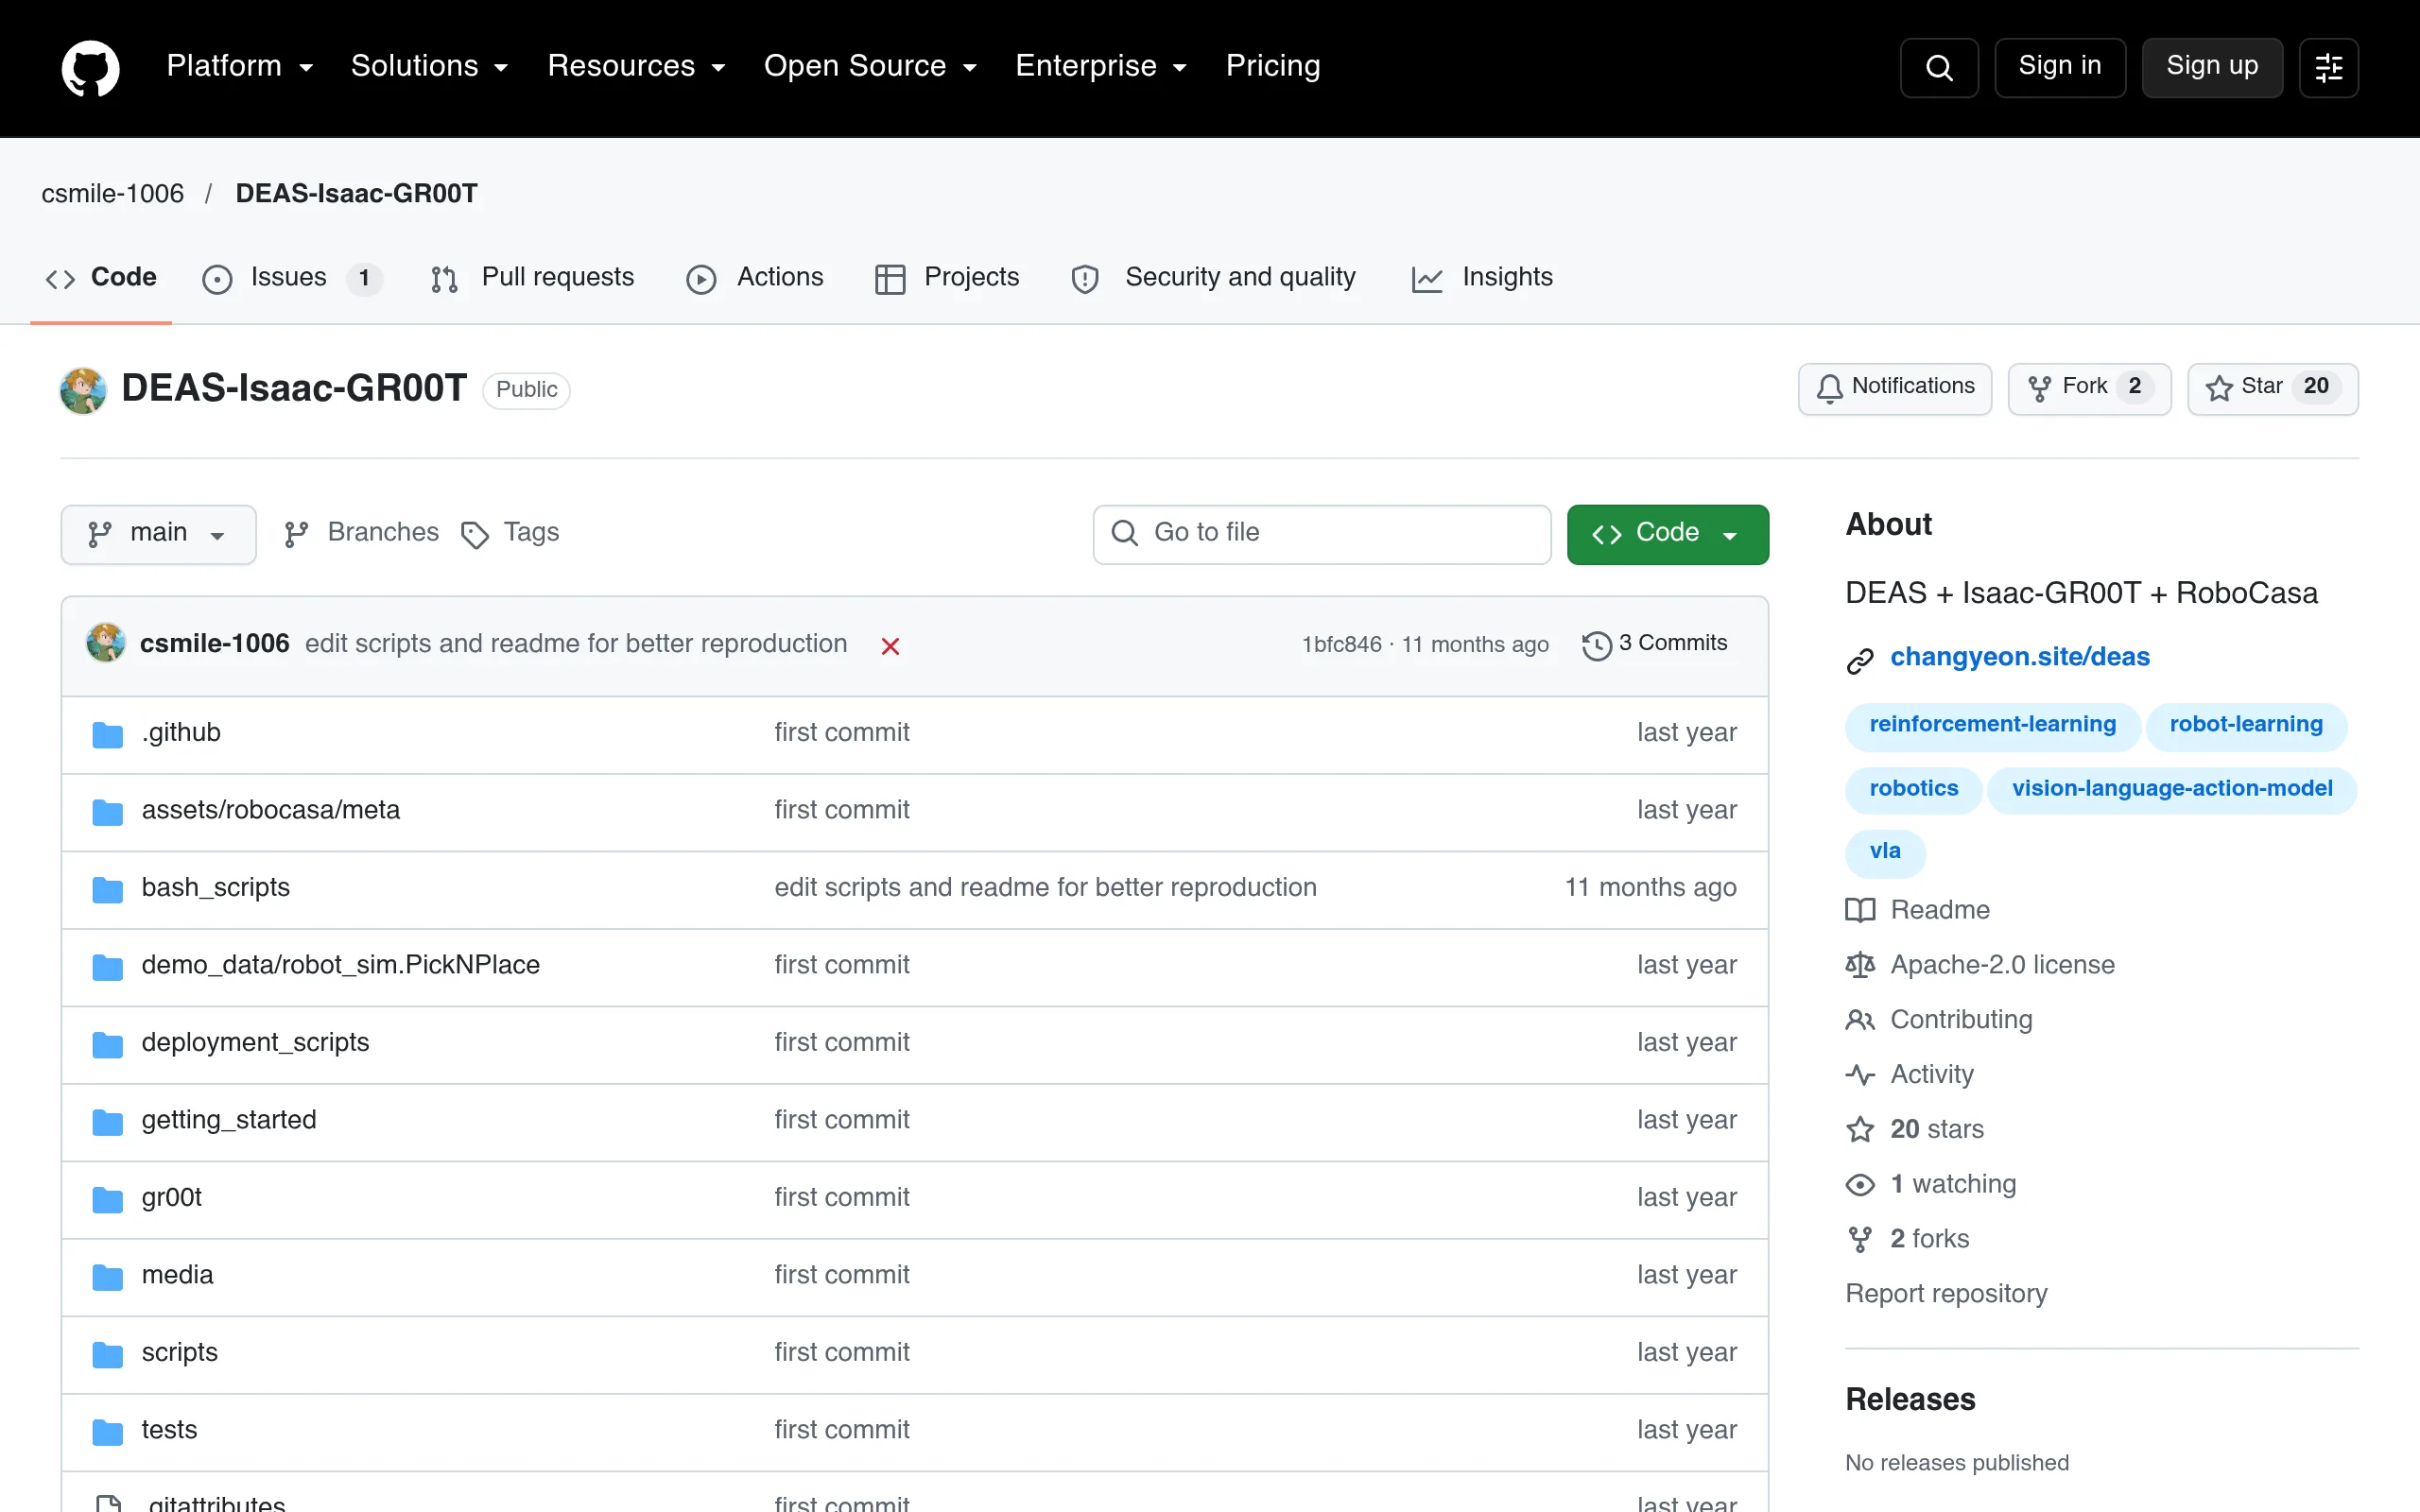
DEAS Isaac GR00T tillhandahåller installationsresurser som kombinerar DEAS, Isaac GR00T och RoboCasa.
Vision-språk-handling Förvar
 Forskning
Deep RL Grasping tillhandahåller utbildnings- och utvärderingskod för djup-/RGB-D-robotgrepp.
Robotpolitik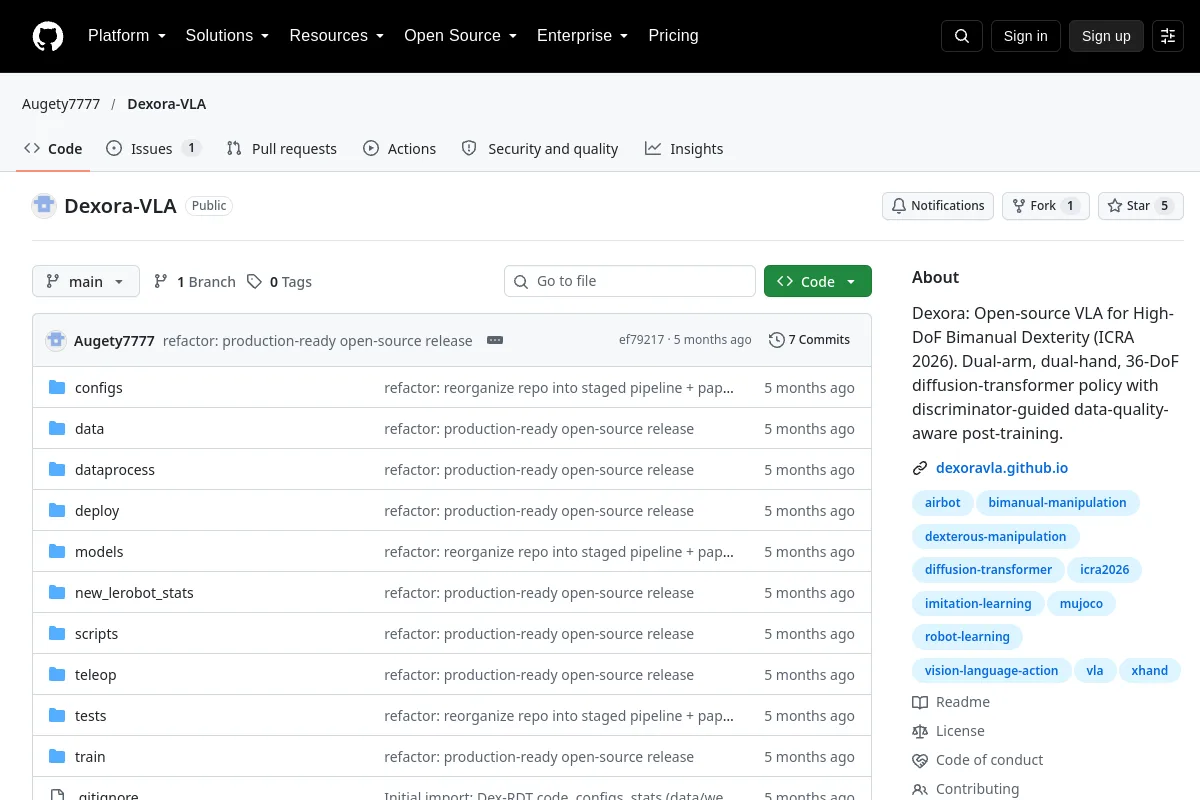 Förvar
 Forskning
Dexora tillhandahåller VLA-policyresurser för bimanuell skicklighet med hög frihetsgrad.
Vision-språk-handling Förvar
 Forskning
Officiell kod och data från DexWM ("World Models Can Leverage Human Videos for Dexterous Manipulation").
Världens modeller Förvar
 Forskning
DreamX-Phi tillhandahåller en actionkonditionerad videovärldsmodell för robotmanipulation.
Världens modeller Förvar
 Forskning
DynamicVLA tillhandahåller forskningsresurser för robotmanipulation med dynamiska objekt.
Vision-språk-handling Förvar
 Forskning
EAI2025 Project kombinerar 3D semantisk kartläggning och VLA-distribution för manipulation.
Vision-språk-handling Förvar
 Forskning
Ego-World JEPA studerar ego/världens latenta faktorisering för planering på PushT.
Världens modeller Förvar
 Forskning
Emma-X: An Embodied Multimodal Action Model with Grounded Chain of Thought och Look-ahead Spatial Reasoning
Vision-språk-handling Förvar
 Forskning
EquiDexFlow ger kontaktjordade generativa flöden för skickligt grepp.
Gripande modeller Förvar
 Forskning
Officiell implementering av "EVA: Justera videovärldsmodeller med exekverbara robotåtgärder via Inverse Dynamics Rewards"
Världens modeller Förvar
 Forskning
EVEWorld studerar fysisk evolutionsövervakning och tidsmässig överensstämmelse i förkroppsligade världsmodeller.
Världens modeller Förvar
 Forskning
FLUX 3 Action tillhandahåller resurser för modellering och handlingsförutsägelse för robotar och simulatorer.
Vision-språk-handling Förvar
 Forskning
Mot skalbara Gaussiska världsmodeller för robotmanipulation
Världens modeller Webbplats
 Forskning
Google DeepMind robotmodeller som kopplar samman perception och handling.
Vision-språk-handlingVet du en resurs som hör hemma här?
