Repositório
 Código aberto
isaac_ros_pose_estimation · NVIDIA-ISAAC-ROS
Estimativa de pose de objeto 3D acelerada e aprendida profundamente pela NVIDIA
Percepção e geometriaO DIRETÓRIO DE IA INCORPORADO
Encontre bibliotecas de processamento de nuvens de pontos, calibração e estimativa geométrica.
Repositório
Código aberto
Estimativa de pose de objeto 3D acelerada e aprendida profundamente pela NVIDIA
Percepção e geometria Repositório
 Código aberto
Código de pesquisa AdaptiGraph para dinâmica de manipulação robótica adaptativa de material.
Percepção e geometria Repositório
 Código aberto
Ferramentas para cinemática, dinâmica e otimização de robôs.
Percepção e geometria Repositório
 Código aberto
Percepção Autônoma
Percepção e geometria Repositório
 Código aberto
Código de pesquisa BiFold para dobradura bimanual de tecido guiada por idioma.
Percepção e geometria Repositório
 Código aberto
ferramentas de calibração de sensores para direção autônoma e robótica
Percepção e geometria Repositório
 Código aberto
Calibração Extrínseca de uma Câmera e Laser 2D
Percepção e geometria Repositório
 Código aberto
Ferramentas ROS e imagens Raspberry Pi para drones com tecnologia PX4.
Percepção e geometria Repositório
 Repositório
 Código aberto
Exemplo de conexão de uma política Isaac GR00T a um Franka Panda simulado no MuJoCo.
Percepção e geometria Repositório
 Código aberto
O NVIDIA Halos Outside-In Safety Blueprint amplia a percepção do robô além dos sensores integrados, usando câmeras de infraestrutura externa e agentes de IA para controlar dinamicamente o comportamento e o desempenho do robô…
Percepção e geometria Repositório
 Código aberto
Hobot StereoNet é um algoritmo de estimativa de profundidade estéreo baseado em aprendizado profundo e de alto desempenho desenvolvido pela D-Robotics. Ele processa pares de imagens estéreo para gerar mapas de profundidade precisos em tempo real…
Percepção e geometria Repositório
 Código aberto
Um ambiente de simulação para aprendizagem por reforço e pesquisa robótica.
Percepção e geometria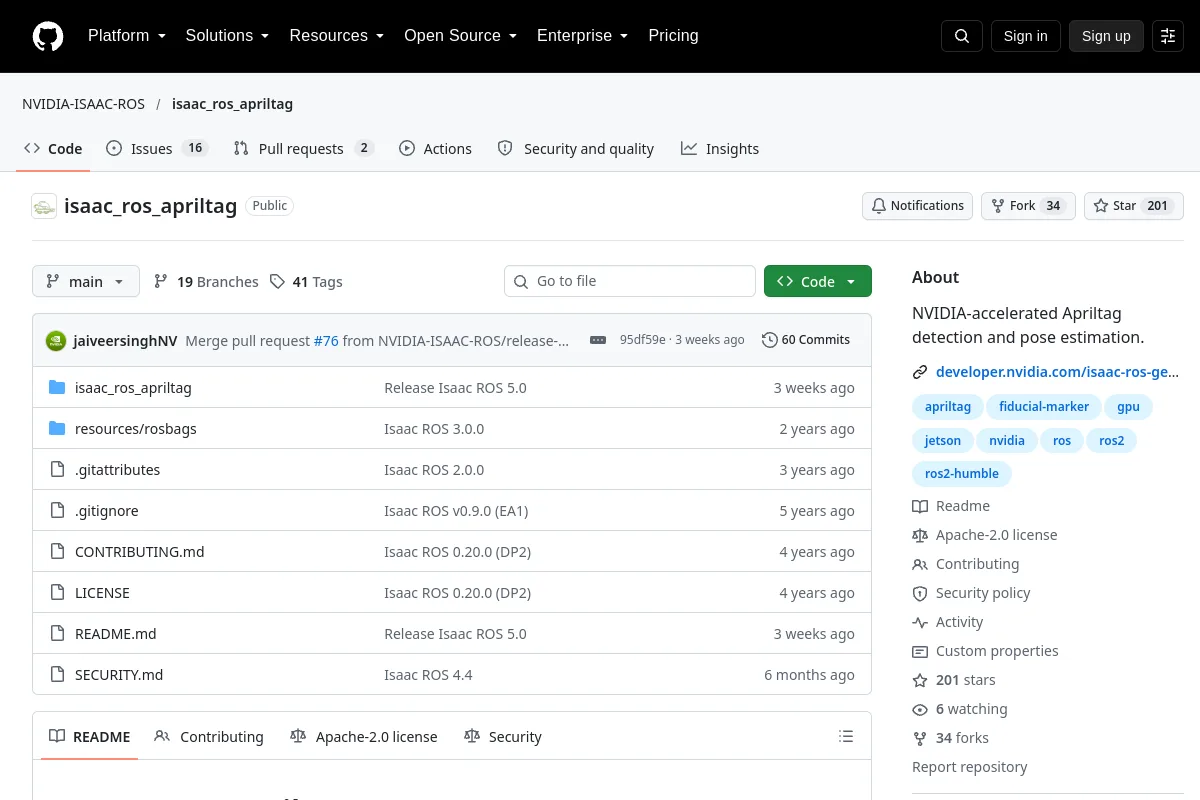 Repositório
 Código aberto
Detecção Apriltag acelerada pela NVIDIA e estimativa de pose.
Percepção e geometria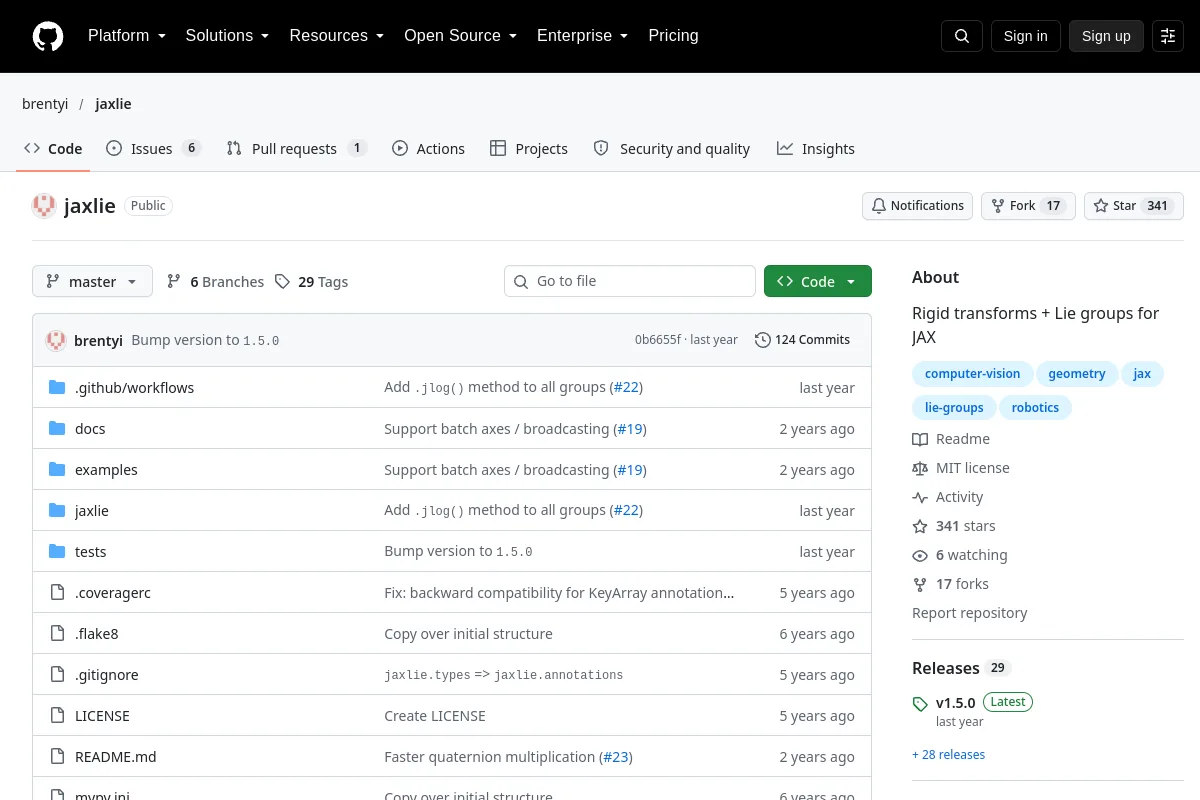 Repositório
 Código aberto
Transformações rígidas e grupos de Lie para JAX.
Percepção e geometria Repositório
 Código aberto
Guias e código para inferência de aprendizado profundo no NVIDIA Jetson com TensorRT.
Percepção e geometria Repositório
 Código aberto
Um robô aéreo compacto e de código aberto com percepção visual omnidirecional
Percepção e geometria Repositório
 Código aberto
OpenEyes é uma estrutura de visão robótica de código aberto para dispositivos de ponta
Percepção e geometria Repositório
 Código aberto
Código de pesquisa para detecção de recursos de vocabulário aberto em nuvens de pontos 3D.
Percepção e geometria Repositório
 Código aberto
Uma especificação para ensino egocêntrico autorizado de robôs pessoais.
Percepção e geometria Repositório
 Código aberto
Aprendendo caminhos de pintura robótica em spray a partir de nuvens de pontos 3D.
Percepção e geometria Repositório
 Código aberto
Componentes de percepção e IA para robótica móvel autônoma.
Percepção e geometria Repositório
 Código aberto
Uma estrutura de visão ROS 2 para robôs RoboMaster.
Percepção e geometria Repositório
 Código aberto
Biblioteca para otimização não linear diferenciável.
Percepção e geometriaNOTAS DE SELEÇÃO
Escolha ferramentas de acordo com a modalidade do sensor, suposições de calibração e resultados geométricos necessários. Verifique a precisão numérica, os requisitos de tempo de execução e as convenções de dados antes de conectar pipelines.
Conhece um recurso que pertence aqui?