 Repositório
 Código aberto
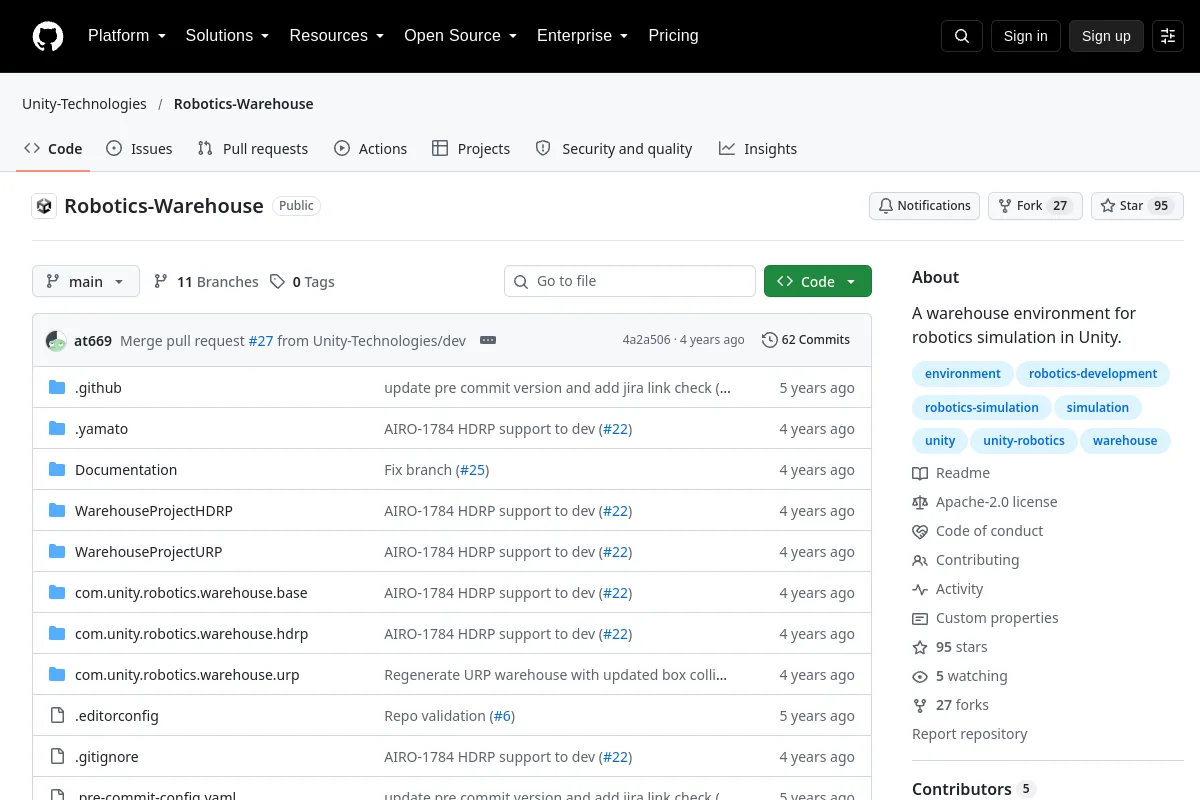
Robotics-Warehouse · Unity-Technologies
Um ambiente de armazém para simulação robótica em Unity.
Simulação e físicaO DIRETÓRIO DE IA INCORPORADO
Descubra software de simulação de robôs, middleware ROS 2, planejamento de movimento e ferramentas de aprendizagem de robôs Python.
Repositório
Código aberto
Um ambiente de armazém para simulação robótica em Unity.
Simulação e física Repositório
 Código aberto
Armazém Multi-Robot (RWARE): Um ambiente de aprendizagem por reforço multiagente
Simulação e física Repositório
 Código aberto
Pacotes ROS para hardware do robô Robotiq.
Estruturas de aprendizagem de robôs Repositório
 Repositório
 Código aberto
Cursos de aprendizagem de robôs e implementações de métodos.
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Bancada de aprendizagem de robôs cobrindo fluxos de trabalho de simulação, gravação, treinamento e implantação.
Simulação e física Repositório
 Código aberto
Software de simulação e controle para robôs
Simulação e física Repositório
 Código aberto
Pacote ROS de funções auxiliares relacionadas a ativar o roslaunch na inicialização do sistema.
SDKs de robô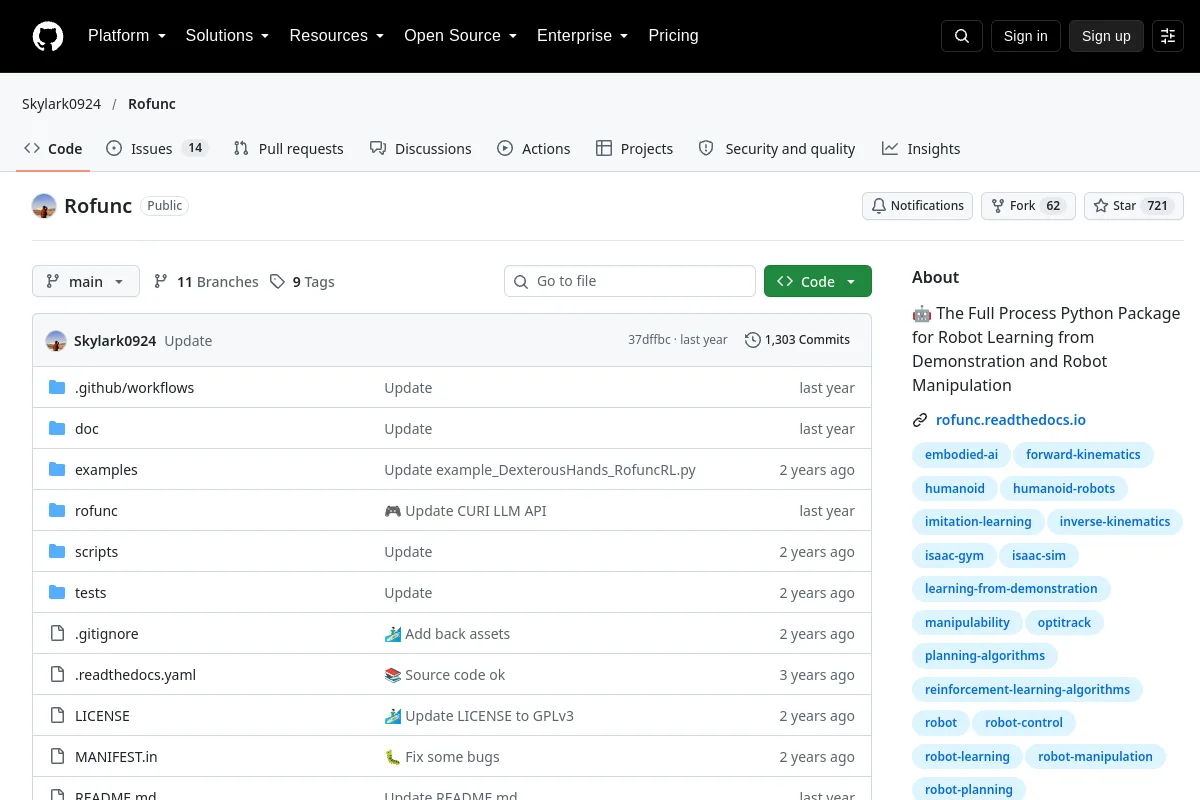 Repositório
 Código aberto
Kit de ferramentas Python para aprendizagem de robôs a partir de demonstração e manipulação.
Planejamento e controle de movimento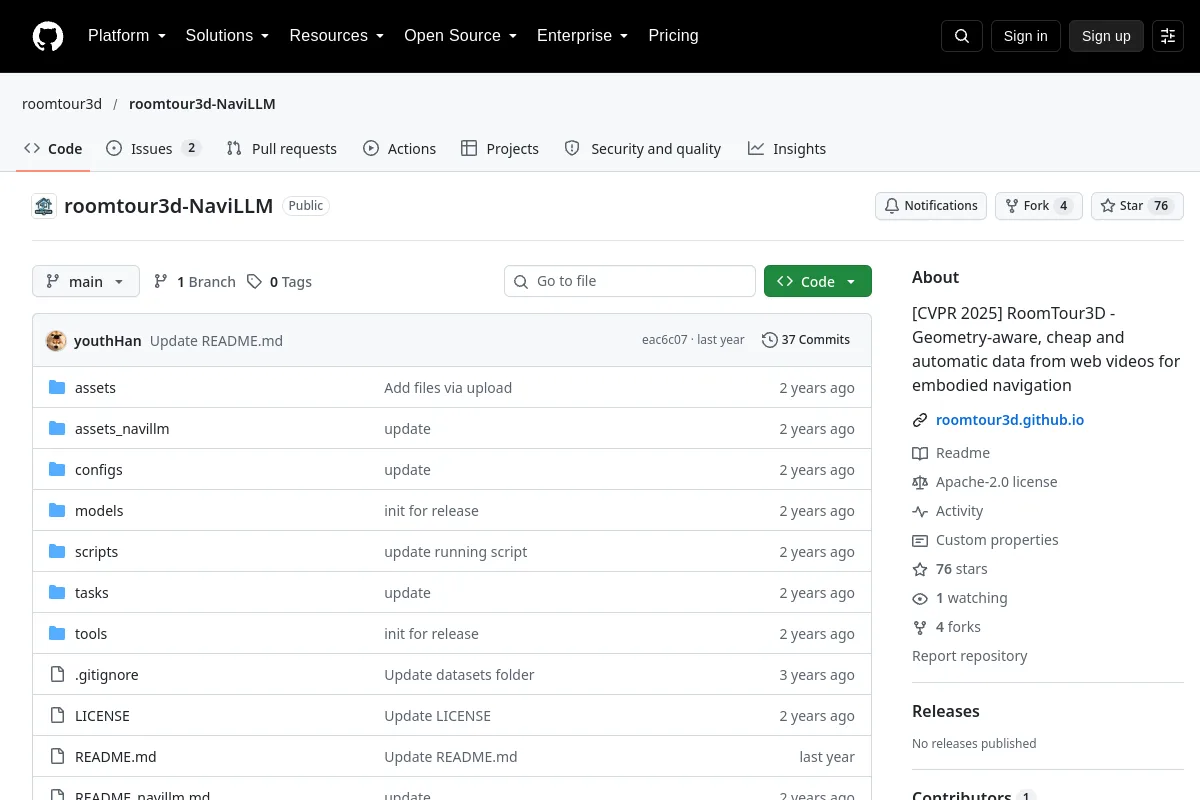 Repositório
 Código aberto
RoomTour3D - Dados geométricos, baratos e automáticos de vídeos da web para navegação incorporada
Navegação e SLAM Repositório
 Código aberto
Controladores robóticos genéricos para acompanhar ros2_control
Planejamento e controle de movimento Repositório
 Código aberto
Habilidade do agente para desenvolvimento de ROS 2 em nível de produção. SKILL.md de divulgação progressiva cobrindo espaço de trabalho, nós, executores, QoS, ros2_control, Nav2, MoveIt 2, tempo real e implantação. Funciona com…
Navegação e SLAM Repositório
 Código aberto
Solução ROS2 de alto desempenho para Unity3D
Middleware e comunicação Repositório
 Código aberto
Um pacote ROS2 Humble que implementa nativamente a estrutura VSLAM ORB-SLAM3 V1.0
Navegação e SLAM Repositório
 Código aberto
Estrutura para avaliar o desempenho do ROS 2
Ferramentas de visualização e dados Repositório
 Código aberto
Repositórios ROS2.0 Foxy e Humble que fornecem pacotes de simulação ROS2.0 Gazebo + MoveIt!2 prontos para uso para diferentes robôs industriais e colaborativos.
Simulação e física Repositório
 Código aberto
Este repositório fornece pacotes ROS2 (Humble) prontos para uso para executar programas e sequências simples e controlar diferentes robôs industriais e colaborativos usando ROS 2.
SDKs de robô Repositório
 Código aberto
Ferramentas de rastreamento para ROS 2.
Ferramentas de visualização e dados Repositório
 Código aberto
Gerador de padrão de caminhada (= controlador de caminhada) usando ROS2 para robôs humanóides
Planejamento e controle de movimento Repositório
 Código aberto
Pacote ROS que usa a Pilha de Navegação para explorar autonomamente um ambiente desconhecido com a ajuda do GMAPPING e constrói um mapa do ambiente explorado. Finalmente, um planejamento de caminho…
Navegação e SLAM Site
 Código aberto
Gravação e reprodução de dados de tópicos do robô em ROS 2.
Ferramentas de visualização e dados Repositório
 Código aberto
Interface de linha de comando unificada para ferramentas de desenvolvimento ROS.
Estruturas de aprendizagem de robôs Repositório
 Repositório
 Código aberto
Conecte modelos de IA como Claude e GPT com robôs usando MCP e ROS.
Middleware e comunicaçãoConhece um recurso que pertence aqui?