 Repositório
 Código aberto
Universal_Robots_ROS2_Driver · UniversalRobots
Driver Universal Robots ROS2 compatível com CB3 e e-Series
SDKs de robô
Programas / Código aberto
Este repositório fornece pacotes ROS2 (Humble) prontos para uso para executar programas e sequências simples e controlar diferentes robôs industriais e colaborativos usando ROS 2.
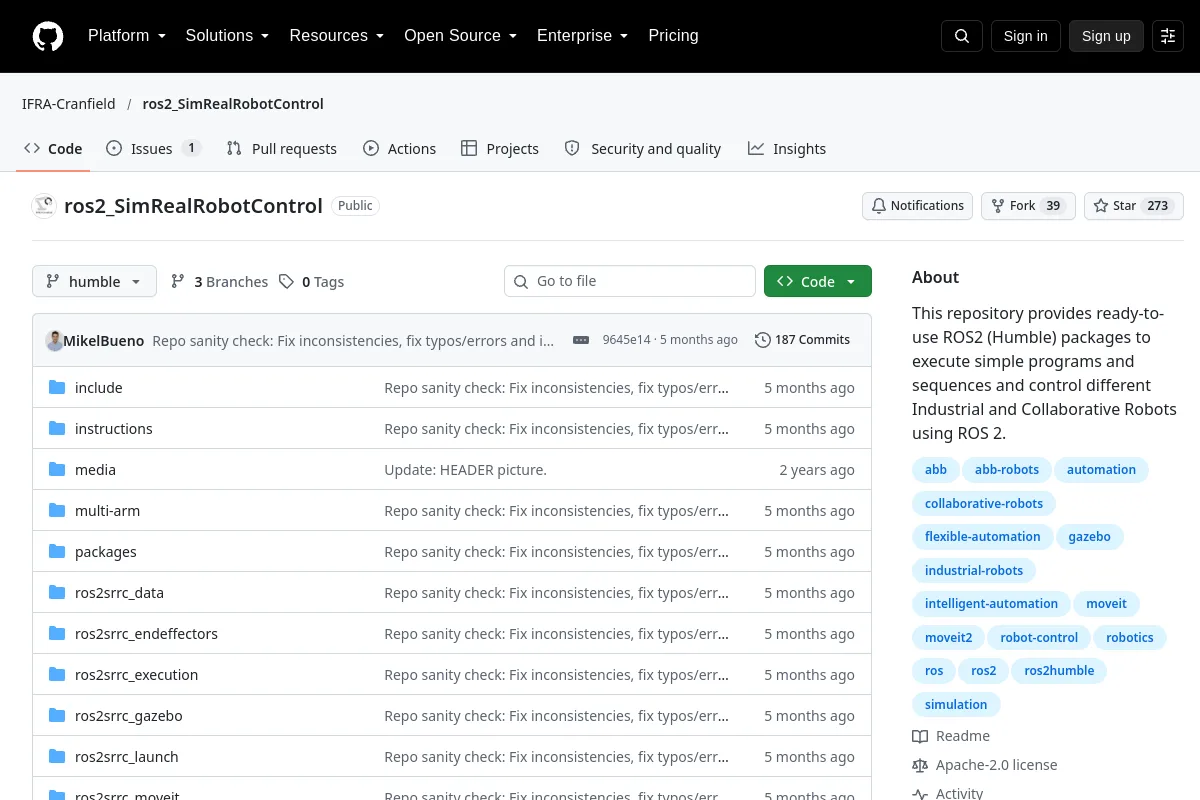
Este repositório fornece pacotes ROS2 (Humble) prontos para uso para executar programas e sequências simples e controlar diferentes robôs industriais e colaborativos usando ROS 2.
Inspecione as instruções de instalação, versões suportadas, exemplos e interfaces na fonte. Este diretório não afirma que o software foi instalado ou testado em seu robô.
As licenças de código não cobrem automaticamente pesos de modelos, conjuntos de dados ou designs de hardware. Detalhes de licença não registrados requerem confirmação com o editor.
Repositório
Código aberto
Driver Universal Robots ROS2 compatível com CB3 e e-Series
SDKs de robô