 Repositorio
 Código abierto
Universal_Robots_ROS2_Driver · UniversalRobots
Controlador Universal Robots ROS2 compatible con CB3 y e-Series
SDK de robots
programas / Código abierto
Este repositorio proporciona paquetes ROS2 (Humble) listos para usar para ejecutar programas y secuencias simples y controlar diferentes robots industriales y colaborativos utilizando ROS 2.
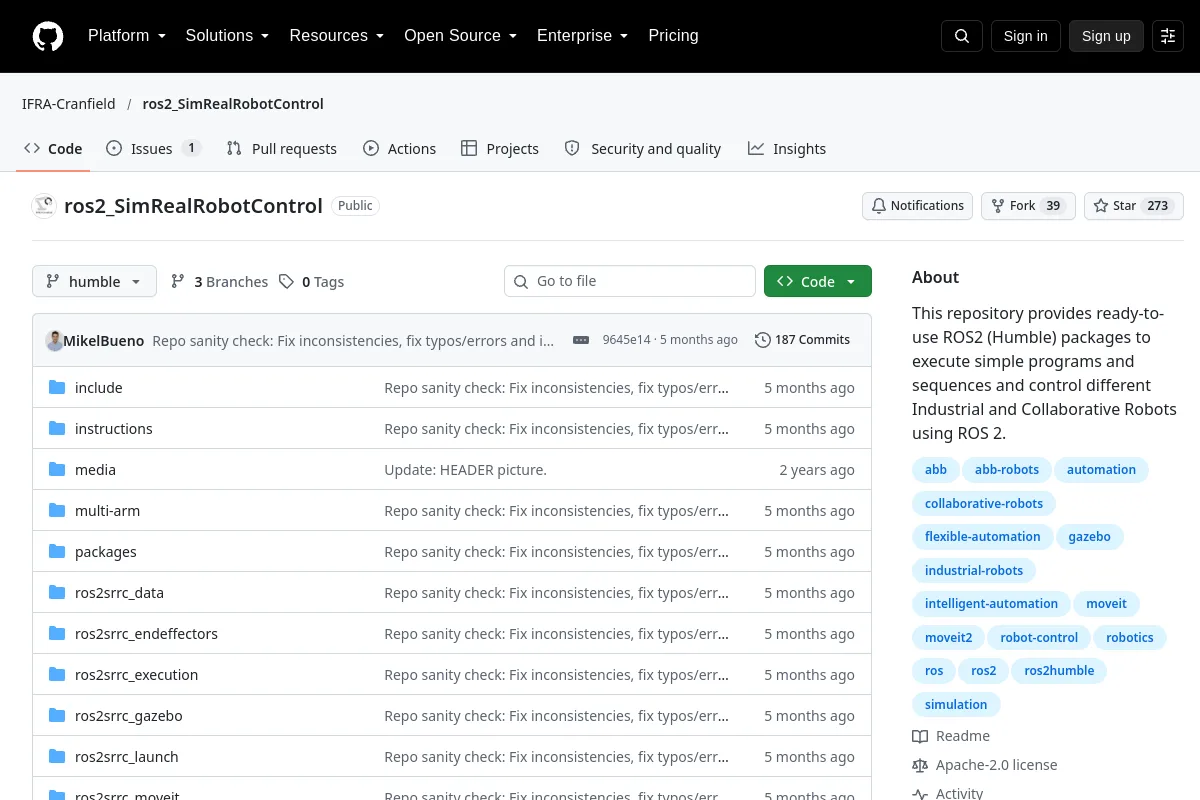
Este repositorio proporciona paquetes ROS2 (Humble) listos para usar para ejecutar programas y secuencias simples y controlar diferentes robots industriales y colaborativos utilizando ROS 2.
Inspeccione las instrucciones de instalación, las versiones compatibles, los ejemplos y las interfaces en la fuente. Este directorio no afirma que el software haya sido instalado o probado en su robot.
Las licencias de código no cubren automáticamente los pesos de los modelos, los conjuntos de datos o los diseños de hardware. Los detalles de la licencia no registrada requieren confirmación con el editor.
Repositorio
Código abierto
Controlador Universal Robots ROS2 compatible con CB3 y e-Series
SDK de robots